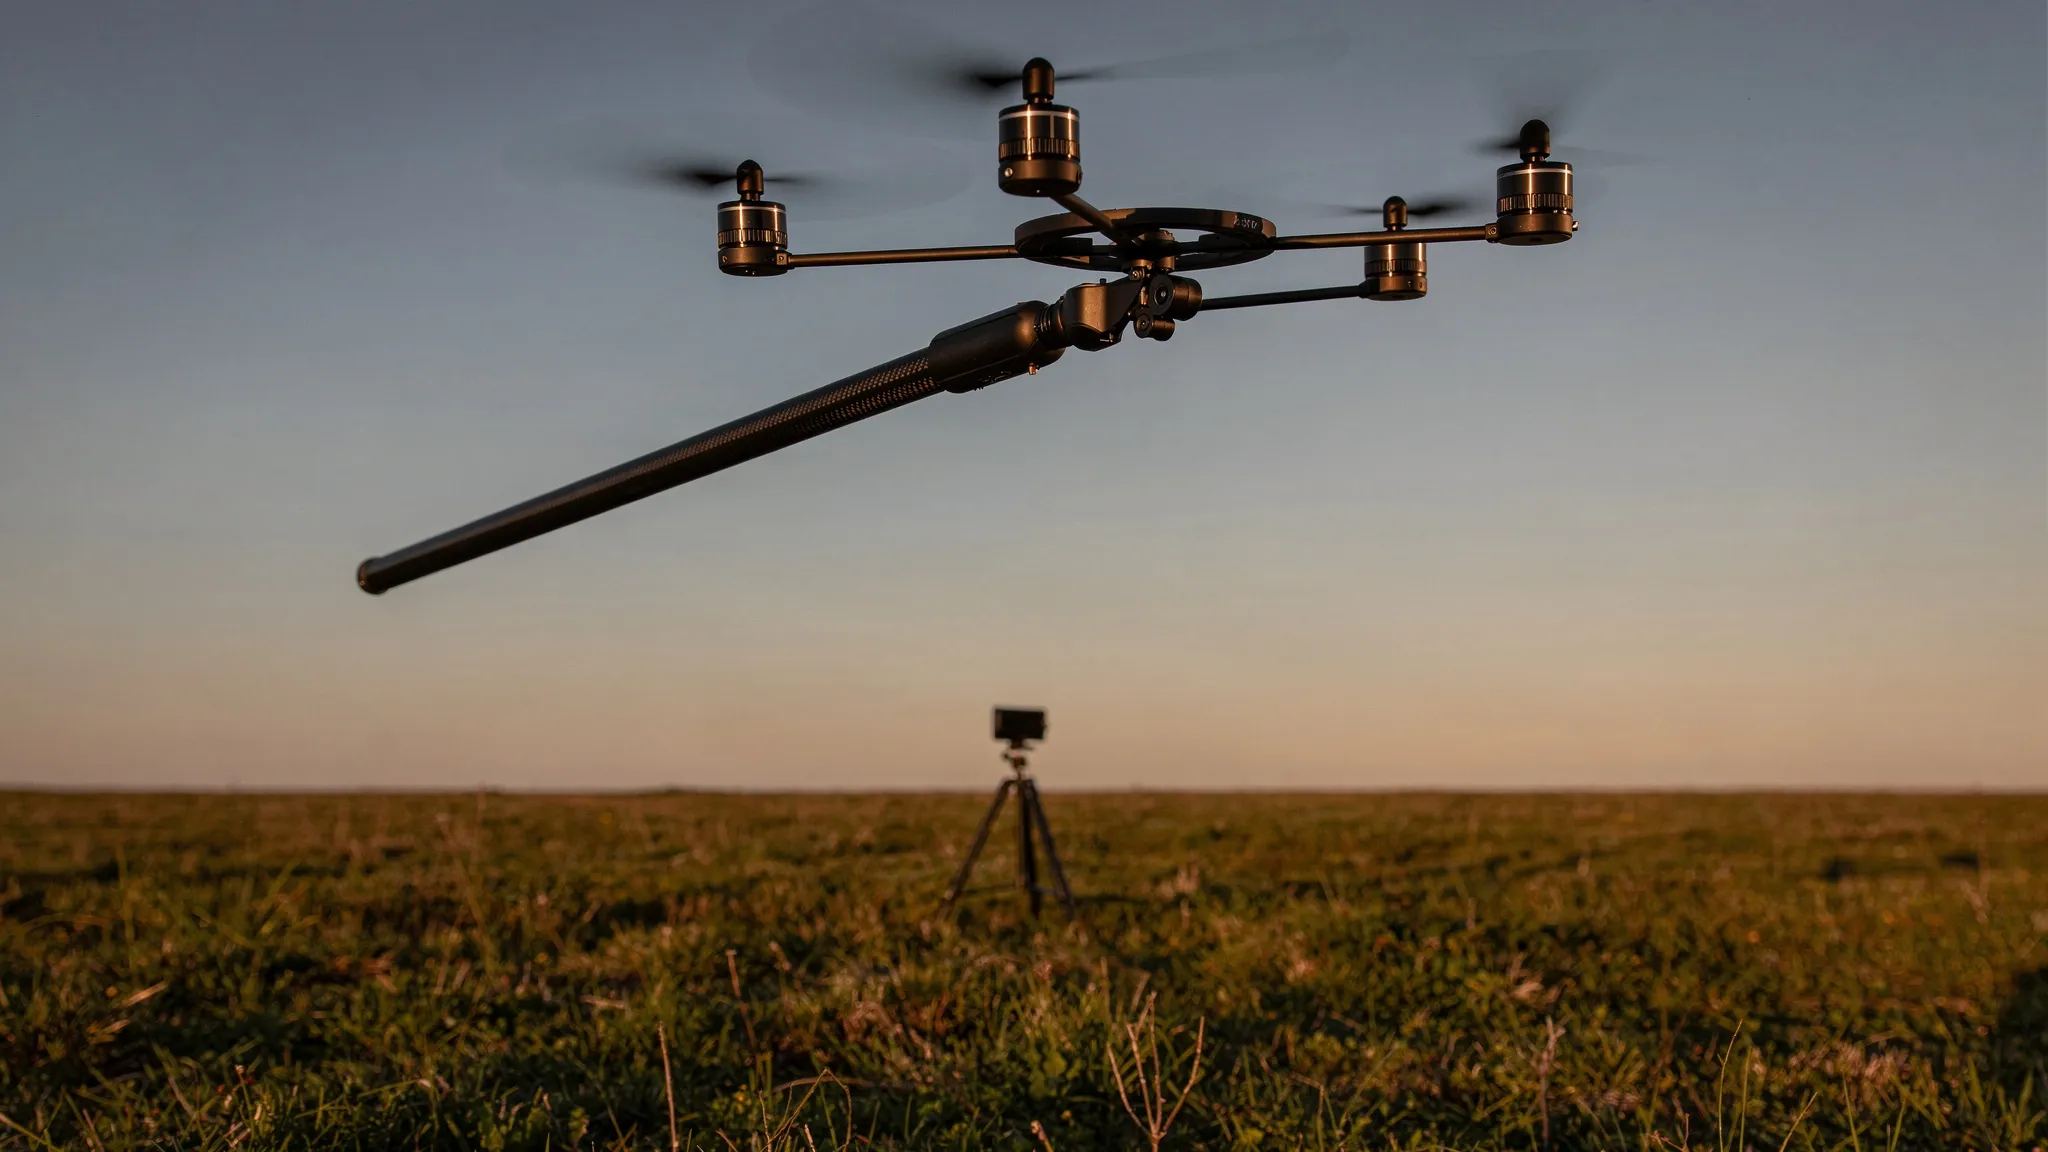
روبوت وزنه 281 غرامًا يقفز 7.6 أمتار
يتيح القفز للآلة تخطي العوائق وتغيير اتجاهها بسرعة والطيران فوق الفجوات. بل إن الباحثين يتخيلون مركبات صغيرة قافزة لعوالم ذات جاذبية منخفضة. لكن جعل روبوت يقفز عاليًا يتطلب عادة نابضًا.
ثمة ثلاث طرق رئيسية لتشغيل روبوت قافز. التصميم المرن على التوالي (series-elastic) يضع نابضًا بين المحرك والساق: يخزن النابض الطاقة ويطلقها أسرع مما يستطيع المحرك وحده. والتصميم المرن على التوازي (parallel-elastic) يستخدم محركًا صغيرًا وتخفيضًا كبيرًا في التروس لشحن نابض ببطء، يمسكه مزلاج إلى أن يطلقه زناد. هكذا تعمل الروبوتات صاحبة الأرقام القياسية: يبلغ روبوت صممه هوكس وزملاؤه 32 مترًا باستخدام تخفيض بنسبة 1,000 إلى 1، لكن عليه البقاء على الأرض نحو 120 ثانية لإعادة الشحن بين القفزات.
والخيار الثالث هو الدفع المباشر (direct drive): يُوصَل المحرك بالساق وصلًا صلبًا، دون أي نابض. ولا يمكن أن تكون القفزة أقوى من المحرك في تلك اللحظة. لكن في المقابل، تكون الآلة أبسط وأخف، وتقضي وقتًا أقل على الأرض، ويمكن ضبط دفعها باستمرار. وحتى الآن ظلت الروبوتات القافزة ذات الدفع المباشر متواضعة: 1.14 متر للروبوت الرباعي Stanford Doggo، و1.6 متر للروبوت أحادي الساق RAMIEL، و0.59 متر لروبوت أحادي الساق سابق صممه فاغنر ويِم، يعمل بالجريدة المسننة والترس.
رافعتان: طول الساق والقدرة لكل غرام
انطلق غيهيوك نا وجاستن يِم، من جامعة إلينوي في أوربانا-شامبين، من قانون تحجيم بسيط. فإذا أُهملت مقاومة الهواء، يزداد أقصى ارتفاع للقفزة لدى مشغّل محدود القدرة بزيادة طول شوط الساق وقدرة المحرك لكل وحدة كتلة:
h_max ∝ l_leg (P_max / M)^(2/3)
لذلك، بدلًا من إضافة نوابض، دفعا هاتين الرافعتين إلى أقصى حد ممكن.
يزن روبوتهما 281 غرامًا. وساقه أنبوب من ألياف الكربون طوله 1,981 مليمترًا وعرضه 6 مليمترات، ولا يزن سوى 27 غرامًا؛ والشوط القابل للاستخدام 1,867 مليمترًا. وفي الأسفل يقع الجسم، وفيه محرك بلا فُرَش وبطارية ومتحكم دقيق (192 غرامًا). وفي الأعلى وحدة توازن (55 غرامًا).
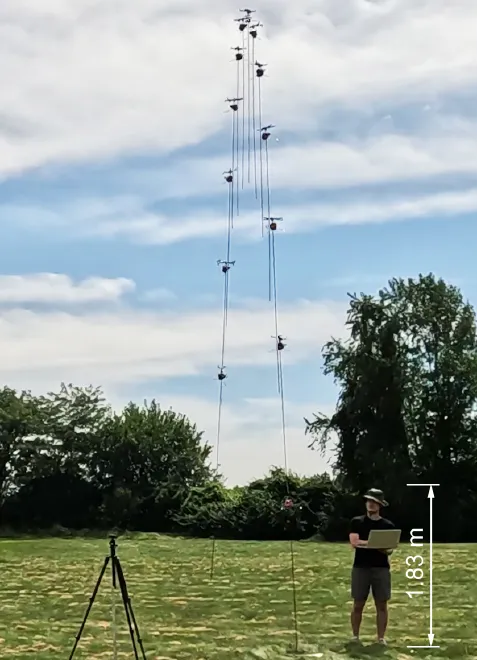
قفزة عمودية واحدة، مركّبة من لقطات تفصل بينها 166.7 ميلي ثانية، مع شخص طوله 1.83 متر للمقارنة. — الشكل 1، Na & Yim (2026)، arXiv:2609.30530.
شريط ملفوف حول الساق
القطعة الأساسية هي ما يسميه المؤلفان ناقل الحركة باللف القماشي (fabric-wrap transmission). شريط من قماش دينيما (Dyneema) المركّب، عرضه 6 مليمترات وسمكه 0.13 مليمتر، يلتف حلزونيًا حول الساق بزاوية صغيرة قدرها 2.5 درجة. أحد طرفيه مثبت قرب أعلى الساق، والآخر يلتف على بكرة يديرها المحرك. وحين يسحب المحرك الشريط، ينزلق الجسم صعودًا على طول الساق، دافعًا القدم نحو الأرض.
وهنا تكمن البراعة. فمع تراكم الشريط على البكرة، يكبر نصف قطرها. في بداية الدفع، يكون نصف القطر صغيرًا ويتمتع المحرك بميزة ميكانيكية كبيرة؛ ومع امتداد الساق يكبر نصف القطر وتقل الميزة. وهذا يُبقي المحرك قريبًا من ذروة قدرته طوال معظم الشوط، دون أي علبة تروس. أما الجريدة المسننة والترس، بنصف قطرها الثابت، فكانت ستجعل المحرك يجتاز كامل نطاق سرعاته في شوط واحد.
ويؤدي اللف وظيفتين أخريين. فهو يدعم الأنبوب الطويل الرفيع كي لا ينبعج تحت قوة القفزة، ويخمد اهتزازاته.
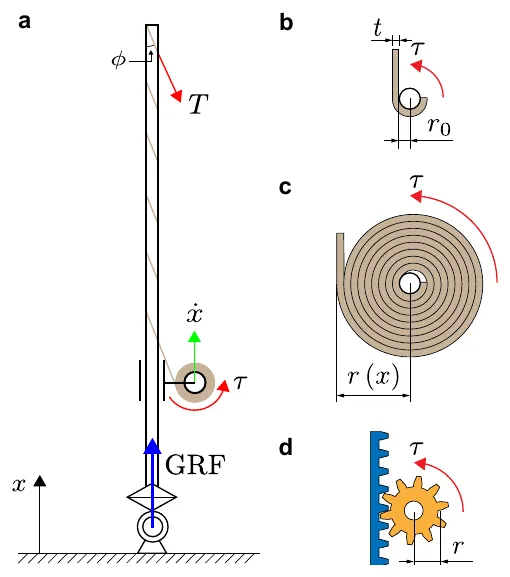
مبدأ اللف القماشي: يلتف الشريط حلزونيًا حول الساق (a) ويُلف على بكرة يكبر نصف قطرها من r₀ إلى r(x) مع امتداد الساق (b، c)؛ أما الجريدة المسننة والترس فتحافظ على نصف قطر ثابت (d). — الشكل 4، Na & Yim (2026)، arXiv:2609.30530.
مراوح على ذراع طويلة
على الروبوت أحادي الساق أن يبقى منتصبًا. وتحمل وحدة التوازن في الأعلى أربع مراوح صغيرة، قطر كل منها 76.3 مليمتر. وهي معًا تدفع بقوة أقصاها 0.50 نيوتن، أي نحو 18% من وزن الروبوت. يبدو ذلك ضعيفًا، لكنها تعمل عند طرف ذراع طولها نحو مترين، وهذا يكفي لإبقاء الساق منتصبة على الأرض أو إمالتها عند الطلب.
7.6 أمتار في حقل معشوشب
اختبر الفريق الروبوت في الهواء الطلق، وصوّره بكاميرتي GoPro بسرعة 120 إطارًا في الثانية، وأعاد بناء مساره ثلاثي الأبعاد. ارتفع الجسم نحو 7.6 أمتار؛ ودامت القفزة كلها نحو 2.5 ثانية، وانحرف الروبوت جانبيًا أقل من 1.6 متر. ولم تبقَ قدمه على الأرض سوى 190 ميلي ثانية. وأظهرت بيانات القياس عن بعد للمحرك أن القدرة ارتفعت، ثم ظلت قريبة من ذروتها لبقية الشوط، وهذا بالضبط ما صُمم الشريط من أجله.
يصف المؤلفان هذه القفزة بأنها الأعلى المسجلة حتى الآن لنظام يعمل بالكهرباء دون نوابض. وبدمج الارتفاع والسرعة في مقياس يُسمى رشاقة القفز العمودي، يسجل الروبوت 5.30 متر في الثانية، وهي الأعلى بين جميع الروبوتات القافزة الكهربائية في جدول المقارنة لديهما، أيًّا كان ناقل حركتها.
ويستطيع الروبوت أيضًا أن يميل نحو 20 درجة قبل الإقلاع لاختيار اتجاه قفزته. وفي الهواء، تقلل المراوح التمايل لكنها لا تلغيه تمامًا: يبقى الجسم في أعلى الساق قرب المراوح، مما يقصّر ذراعها. ولم يُنفَّذ بعدُ تحريك الجسم عائدًا نحو القدم أثناء الطيران.
المحطة التالية: القفز المتواصل
تعرض هذه الدراسة قفزات منفردة. والهدف التالي هو القفز المتواصل، أي الإقلاع مجددًا لحظة الهبوط، إلى جانب إعادة تموضع الجسم في الجو. ويشير المؤلفان أيضًا إلى القمر، حيث تتيح الجاذبية الأضعف لروبوت كهذا تخطي حواف الفوهات أو التقاط صور من الأعلى، في مكان لا تستطيع فيه الطائرات المسيّرة الطيران لانعدام الهواء الذي تستند إليه.