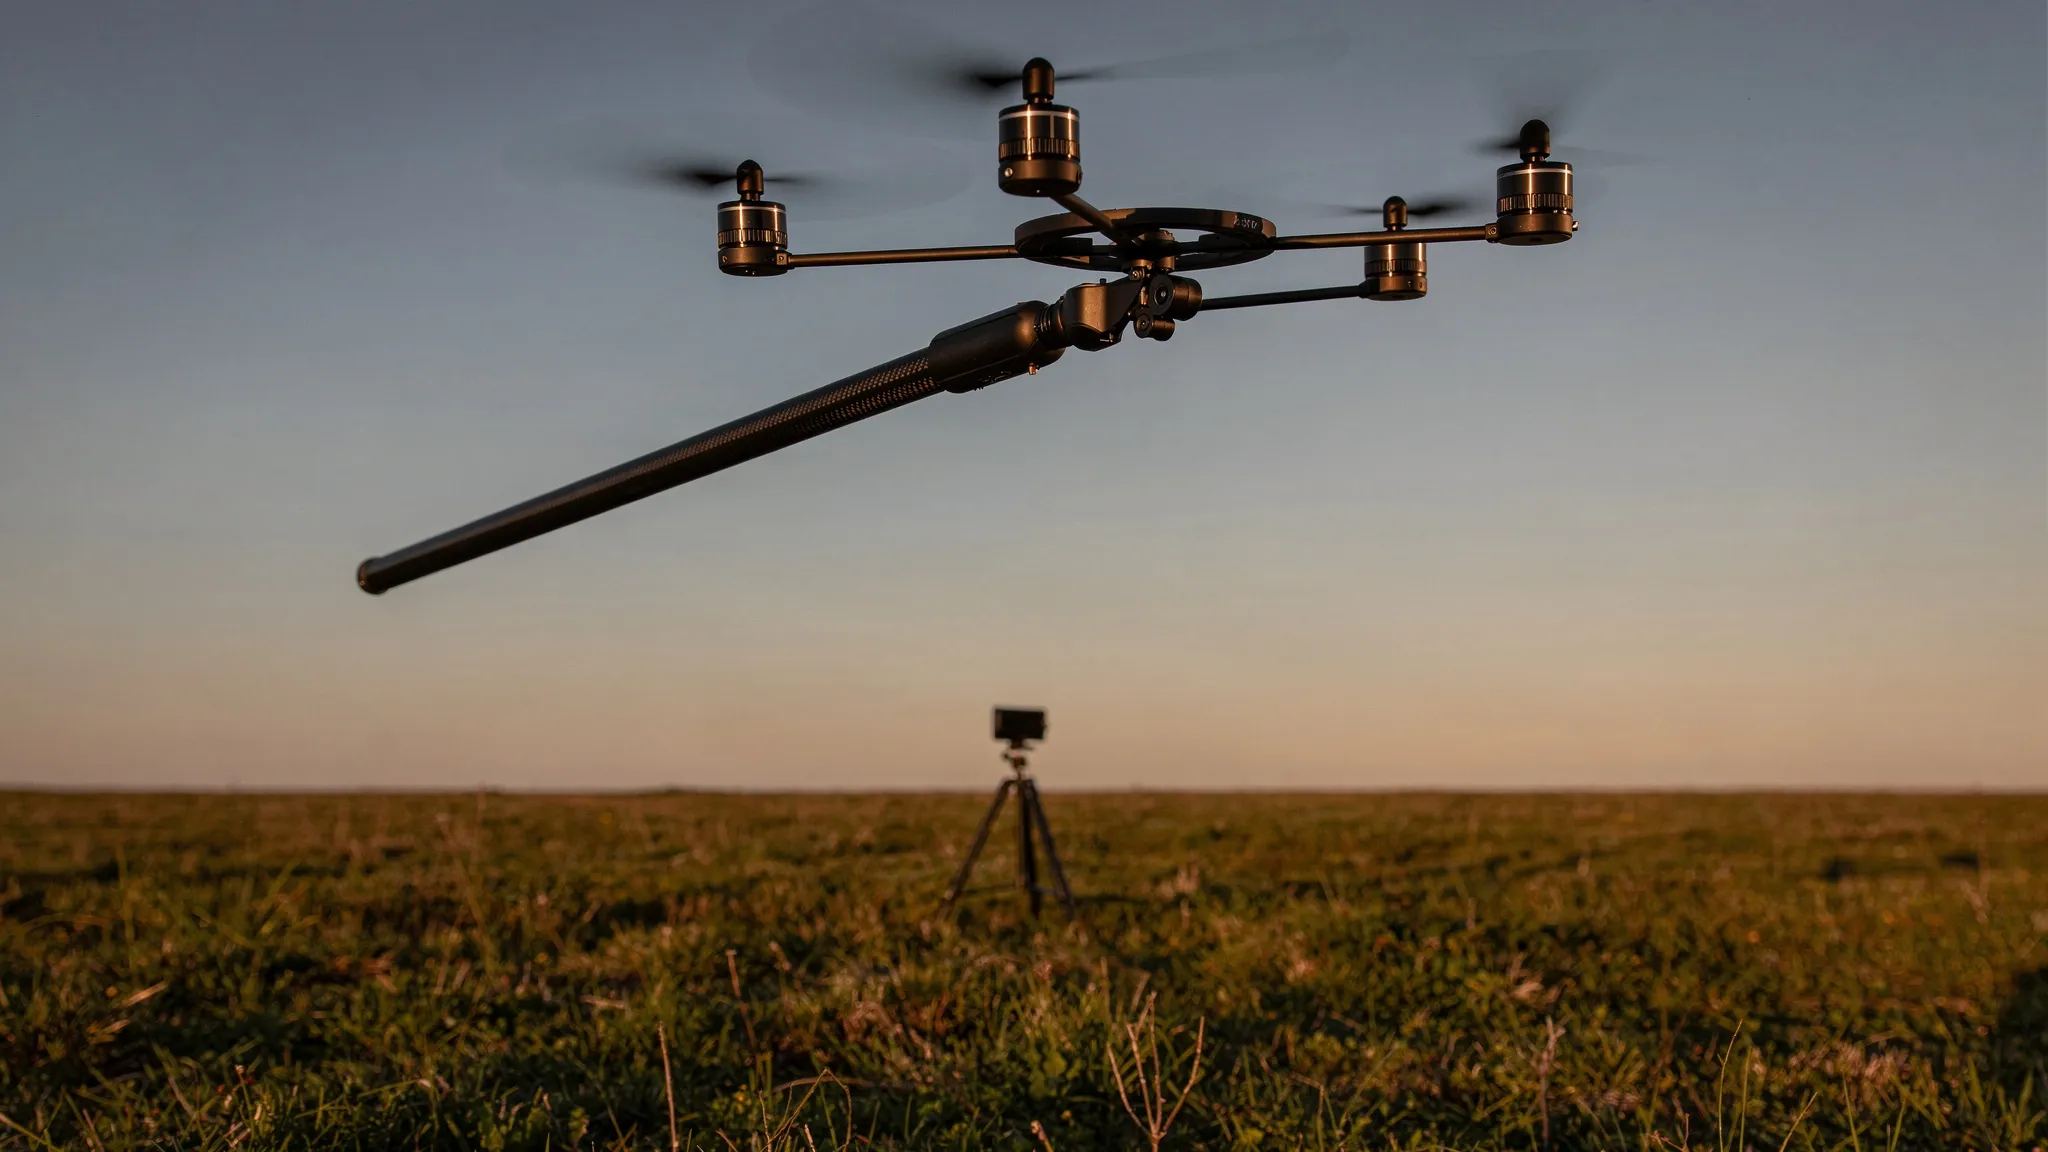
رباتی 281 گرمی که 7.6 متر میپرد
پریدن به یک ماشین امکان میدهد از موانع بگذرد، سریع تغییر جهت دهد و از روی شکافها پرواز کند. پژوهشگران حتی کاوشگرهای جهندهٔ کوچکی را برای جهانهای کمگرانش تصور میکنند. اما وادار کردن یک ربات به پرش بلند معمولاً به فنر نیاز دارد.
سه راه کلی برای تأمین نیروی یک ربات پرشی وجود دارد. طراحی کشسان سری (series-elastic) فنری میان موتور و پا قرار میدهد: فنر انرژی را ذخیره میکند و سریعتر از آنچه موتور بهتنهایی میتوانست آزادش میکند. طراحی کشسان موازی (parallel-elastic) از یک موتور کوچک و یک کاهندهٔ دندهای بزرگ برای بارگذاری آهستهٔ فنری استفاده میکند که با یک ضامن نگه داشته میشود تا ماشهای آن را آزاد کند. رکورددارها اینگونه کار میکنند: یکی از رباتهای Hawkes و همکارانش با کاهندهٔ 1,000 به 1 به 32 متر میرسد، اما باید میان دو پرش حدود 120 ثانیه روی زمین بماند تا دوباره شارژ شود.
گزینهٔ سوم رانش مستقیم (direct drive) است: موتور بهطور صلب به پا وصل است، بی هیچ فنری. پرش هرگز نمیتواند از توان موتور در همان لحظه قویتر باشد. در عوض، ماشین سادهتر و سبکتر است، زمان کمتری روی زمین میگذراند و نیروی رانشش را میتوان پیوسته تنظیم کرد. تا کنون، رباتهای پرشی با رانش مستقیم فروتن مانده بودند: 1.14 متر برای چهارپای Stanford Doggo، 1.6 متر برای ربات تکپای RAMIEL، و 0.59 متر برای ربات تکپای پیشین Wagner و Yim که با چرخدنده و شانه (rack and pinion) رانده میشد.
دو اهرم: طول پا و توان به ازای هر گرم
Gihyeok Na و Justin Yim از دانشگاه ایلینوی در اربانا-شمپین از یک قانون مقیاسبندی ساده آغاز کردند. با چشمپوشی از پسار هوا، بیشینهٔ ارتفاع پرش یک عملگر با توان محدود با طول کورس پا و با توان موتور به ازای واحد جرم افزایش مییابد:
h_max ∝ l_leg (P_max / M)^(2/3)
پس به جای افزودن فنر، این دو اهرم را تا جای ممکن پیش راندند.
ربات آنها 281 گرم وزن دارد. پایش لولهای از الیاف کربن به طول 1,981 میلیمتر، پهنای 6 میلیمتر و وزن تنها 27 گرم است؛ کورس قابل استفاده 1,867 میلیمتر است. در پایین بدنه قرار دارد، با یک موتور بدون جاروبک، یک باتری و یک ریزکنترلگر (192 گرم). در بالا یک ماژول تعادل (55 گرم) قرار دارد.
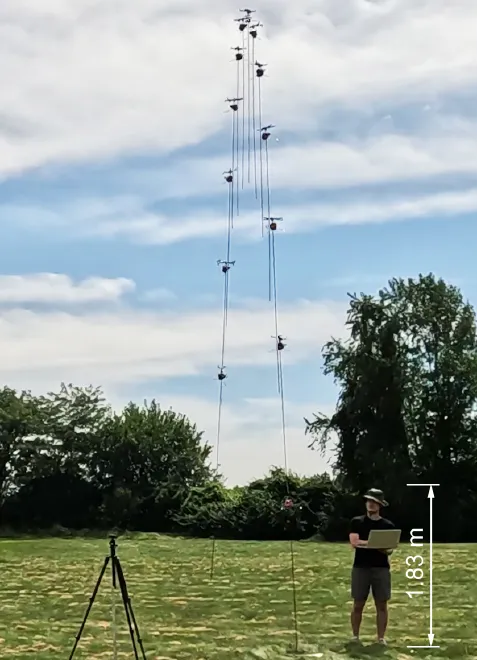
یک پرش عمودی، ترکیبشده از قابهایی با فاصلهٔ 166.7 میلیثانیه، با فردی به قد 1.83 متر برای مقایسهٔ اندازه. — شکل 1، Na و Yim (2026)، arXiv:2609.30530.
نواری پیچیده به دور پا
قطعهٔ کلیدی چیزی است که نویسندگان آن را انتقال با پیچش پارچه (fabric-wrap transmission) مینامند. نواری از پارچهٔ کامپوزیت Dyneema، به پهنای 6 میلیمتر و ضخامت 0.13 میلیمتر، با زاویهٔ کم 2.5 درجه بهصورت مارپیچ دور پا پیچیده شده است. یک سر آن نزدیک بالای پا مهار شده؛ سر دیگر روی قرقرهای پیچیده میشود که موتور آن را میچرخاند. وقتی موتور نوار را به داخل میکشد، بدنه در امتداد پا بالا میلغزد و پنجهٔ پا را به زمین فشار میدهد.
بخش هوشمندانه اینجاست. هرچه نوار روی قرقره انباشته شود، شعاع قرقره بزرگتر میشود. در آغاز رانش، شعاع کوچک است و موتور مزیت مکانیکی زیادی دارد؛ با باز شدن پا، شعاع بزرگ میشود و این مزیت کاهش مییابد. این کار موتور را در بیشتر طول کورس نزدیک به توان اوجش نگه میدارد، بی هیچ گیربکسی. چرخدنده و شانه، با شعاع ثابتش، برعکس موتور را در یک کورس از کل گسترهٔ سرعتش عبور میداد.
این پیچش دو کار دیگر هم انجام میدهد. لولهٔ بلند و باریک را مهار میکند تا زیر نیروی پرش دچار کمانش نشود، و ارتعاشات لوله را میرا میکند.
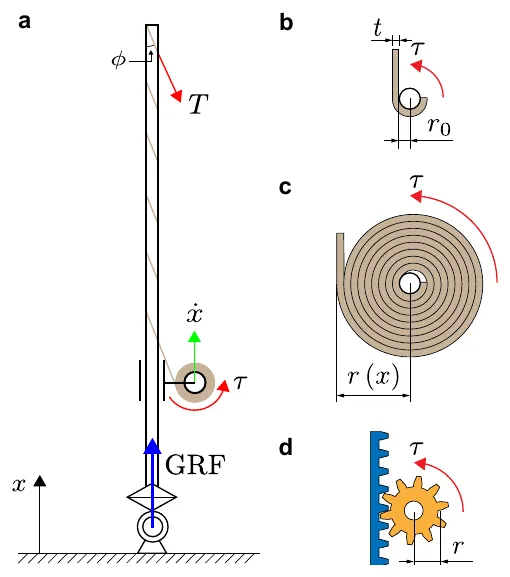
اصل پیچش پارچه: نوار بهصورت مارپیچ دور پا میپیچد (a) و روی قرقرهای پیچیده میشود که با باز شدن پا شعاعش از r₀ به r(x) میرسد (b، c)؛ چرخدنده و شانه شعاعی ثابت دارد (d). — شکل 4، Na و Yim (2026)، arXiv:2609.30530.
ملخهایی روی اهرمی بلند
ربات تکپا باید راست بماند. ماژول تعادل در بالا چهار ملخ کوچک با قطر 76.3 میلیمتر حمل میکند. روی هم حداکثر 0.50 نیوتن نیرو وارد میکنند، حدود 18 درصد وزن ربات. ناچیز به نظر میرسد، اما در انتهای اهرمی به طول نزدیک دو متر عمل میکنند، که برای راست نگه داشتن پا روی زمین یا کج کردنش به فرمان کافی است.
7.6 متر در زمینی چمنپوش
گروه ربات را در فضای باز آزمود، با دو دوربین GoPro با 120 قاب در ثانیه از آن فیلم گرفت و مسیرش را بهصورت سهبعدی بازسازی کرد. بدنه حدود 7.6 متر بالا رفت؛ کل پرش حدود 2.5 ثانیه طول کشید و ربات کمتر از 1.6 متر به پهلو جابهجا شد. پنجهٔ پا تنها 190 میلیثانیه روی زمین بود. دادههای دورسنجی موتور نشان داد که توان بالا رفت و سپس در باقی کورس نزدیک به اوجش ماند؛ دقیقاً همان کاری که نوار برایش طراحی شده بود.
نویسندگان این را بلندترین پرش گزارششده تا کنون برای سامانهای با تحریک برقی و بدون فنر توصیف میکنند. با ترکیب ارتفاع و سرعت در معیاری به نام چابکی پرش عمودی، ربات امتیاز 5.30 متر بر ثانیه میگیرد، بالاترین در میان همهٔ رباتهای پرشی برقی در جدول مقایسهٔ آنها، صرفنظر از نوع انتقال.
ربات همچنین میتواند پیش از برخاستن حدود 20 درجه خم شود تا جهت پرشش را برگزیند. در هوا، ملخها لرزش را کاهش میدهند اما کاملاً از میان نمیبرند: بدنه در بالای پا، نزدیک ملخها، میماند و این اهرم آنها را کوتاه میکند. جابهجا کردن بدنه به سمت پنجهٔ پا در حین پرواز هنوز پیادهسازی نشده است.
ایستگاه بعدی: جهیدن پیاپی
این پژوهش پرشهای تکی را نشان میدهد. جهیدن پیوسته، یعنی دوباره برخاستن درست در لحظهٔ فرود، هدف بعدی است، همراه با جابهجا کردن بدنه در میانهٔ هوا. نویسندگان به ماه نیز اشاره میکنند، جایی که گرانش کمتر به چنین رباتی امکان میدهد از لبهٔ دهانهها بگذرد یا از بالا عکس بگیرد، در جایی که پهپادها، بی هوایی برای فشار آوردن به آن، نمیتوانند پرواز کنند.