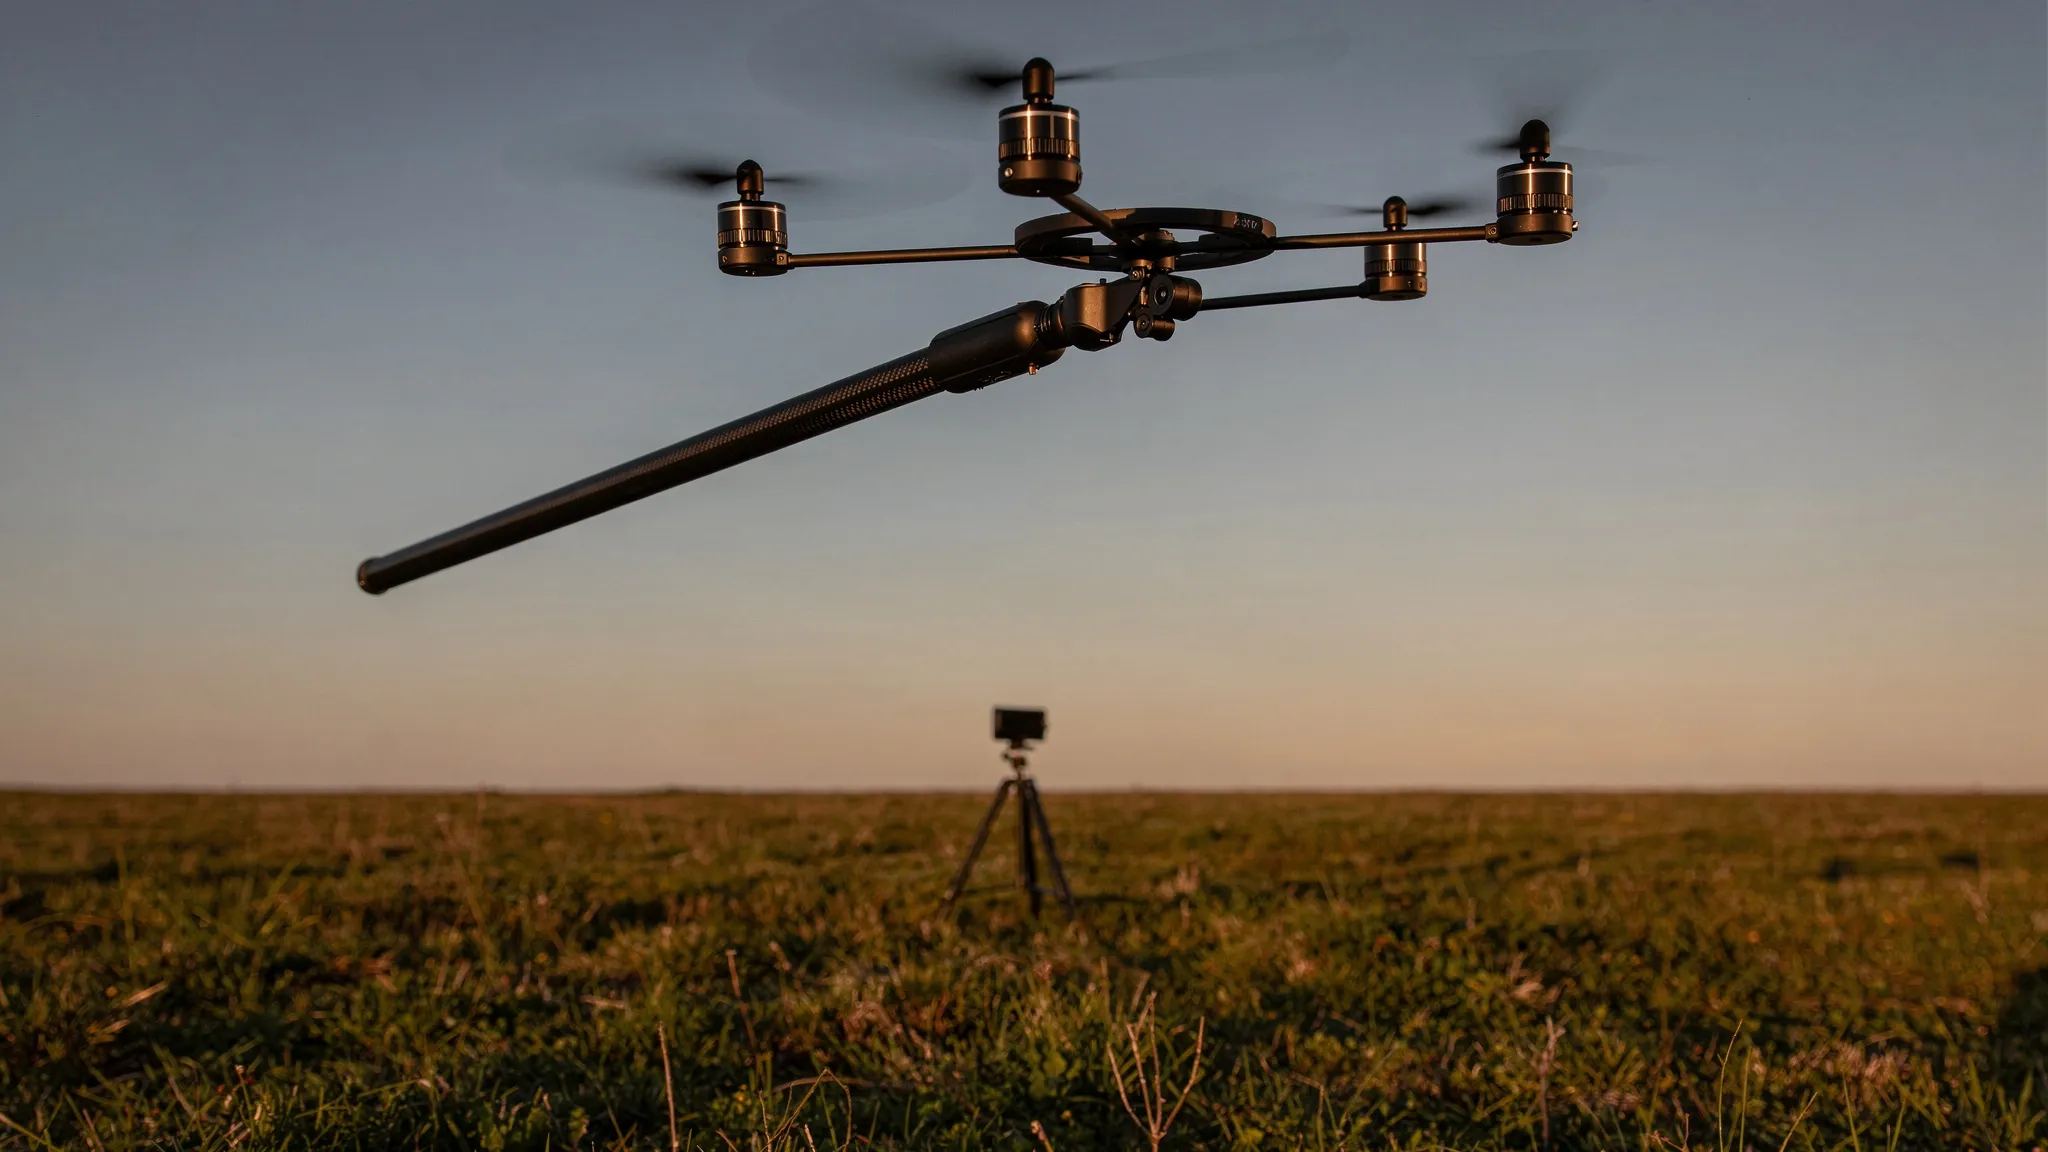
281 گرام دا روبوٹ 7.6 میٹر چھال ماردا اے
چھال مارنا اک مشین نوں رکاوٹاں پار کرن، چھیتی پاسا بدلن تے کھڈیاں اتوں اڈن دیندا اے۔ کھوجی گھٹ کشش ثقل والیاں دنیاواں لئی نکے ٹپن والے روور وی سوچدے نیں۔ پر روبوٹ توں اچی چھال مروان لئی عام طور تے سپرنگ لوڑیندا اے۔
چھال مارن والے روبوٹ نوں طاقت دین دے تن وڈے طریقے نیں۔ سیریز لچکیلا (series-elastic) ڈیزائن موٹر تے لت وچکار اک سپرنگ رکھدا اے: سپرنگ توانائی جمع کردا اے تے موٹر کلی جنی چھیتی کر سکدی اوہدے نالوں چھیتی چھڈدا اے۔ متوازی لچکیلا (parallel-elastic) ڈیزائن اک نکی موٹر تے وڈی گیئر کمی نال ہولی ہولی اک سپرنگ بھردا اے، جیہنوں اک کنڈی پھڑ کے رکھدی اے جدوں تیکر اک ٹرگر اوہنوں چھڈ نہ دیوے۔ ریکارڈ والے انج ای کم کردے نیں: Hawkes تے ساتھیاں دا اک روبوٹ 1,000 تے 1 دی گیئر کمی نال 32 میٹر تیکر جاندا اے — پر اوہنوں چھالاں وچکار مڑ چارج ہون لئی لگ بھگ 120 سیکنڈ زمین اتے رہنا پیندا اے۔
تیجا راہ سدھی ڈرائیو (direct drive) اے: موٹر لت نال پکی جڑی ہوندی اے، کوئی سپرنگ نہیں۔ چھال کدی اوس پل دی موٹر دی طاقت توں ودھ زوردار نہیں ہو سکدی۔ بدلے وچ، مشین سادی تے ہولی ہوندی اے، زمین اتے گھٹ ویلا لاندی اے، تے اوہدا دھکا لگاتار بدلیا جا سکدا اے۔ ہن تیکر سدھی ڈرائیو والے چھال مار ماٹھے ای رہے سن: چار لتاں والے Stanford Doggo لئی 1.14 میٹر، اک لت والے RAMIEL لئی 1.6 میٹر، Wagner تے Yim دے پہلاں والے اک لت والے روبوٹ لئی 0.59 میٹر، جیہنوں ریک اینڈ پنین چلاندا سی۔
دو لیور: لت دی لمبائی تے فی گرام طاقت
University of Illinois Urbana-Champaign دے Gihyeok Na تے Justin Yim اک سادے پیمانے دے قانون توں ٹرے۔ ہوا دی رکاوٹ نوں چھڈ کے، طاقت دی حد والے ایکچوایٹر دی سب توں اچی چھال لت دے دھکے دی لمبائی نال تے موٹر دی فی اکائی کمیت طاقت نال ودھدی اے:
h_max ∝ l_leg (P_max / M)^(2/3)
سو سپرنگ جوڑن دی تھاں، اوہناں نے ایہناں دو لیوراں نوں جنا ہو سکیا اگے دھکیا۔
اوہناں دا روبوٹ 281 گرام دا اے۔ اوہدی لت کاربن فائبر دی اک نلکی اے، 1,981 ملی میٹر لمی، 6 ملی میٹر چوڑی تے صرف 27 گرام بھاری؛ ورتن جوگا دھکا 1,867 ملی میٹر اے۔ تھلے جسم اے، جیہدے وچ بغیر برش والی موٹر، اک بیٹری تے اک مائیکرو کنٹرولر نیں (192 گرام)۔ اتے اک توازن والا ماڈیول اے (55 گرام)۔
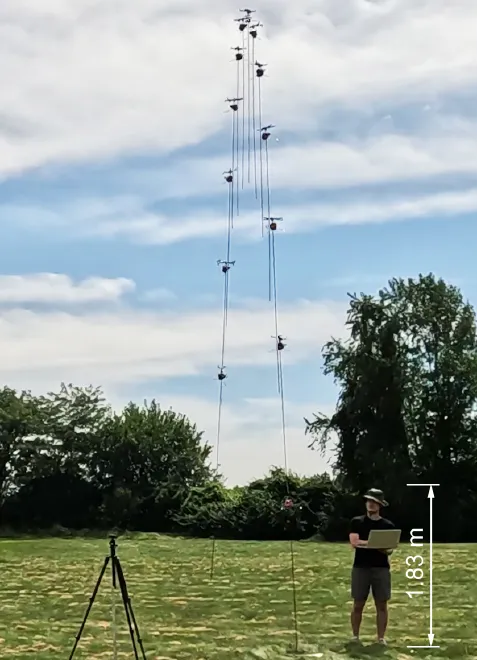
اک سدھی اچی چھال، 166.7 ملی سیکنڈ دے وقفے والے فریماں توں جوڑی گئی، پیمانے لئی 1.83 میٹر لمے بندے نال۔ — شکل 1، Na تے Yim (2026)، arXiv:2609.30530۔
لت دے دوالے لپیٹی پٹی
مکھ پرزہ اوہ اے جیہنوں لکھاری کپڑا لپیٹ ترسیل (fabric-wrap transmission) آکھدے نیں۔ Dyneema کمپوزٹ کپڑے دی اک پٹی، 6 ملی میٹر چوڑی تے 0.13 ملی میٹر موٹی، لت دے دوالے 2.5 ڈگری دے ہولے کون اتے گھمدی اے۔ اک سرا لت دے سرے دے نیڑے بنھیا اے؛ دوجا اک چرخی اتے لپیٹیا جاندا اے جیہنوں موٹر گھماندی اے۔ جدوں موٹر پٹی اندر کھچدی اے، جسم لت دے نال اتے کھسکدا اے، تے پیر نوں زمین نال دباندا اے۔
ہن ہشیاری والا حصہ۔ جیویں جیویں پٹی چرخی اتے جمدی اے، چرخی دا رداس ودھدا اے۔ دھکے دے شروع وچ رداس نکا ہوندا اے تے موٹر کول وڈا مشینی فائدہ ہوندا اے؛ جیویں لت کھلدی اے، رداس ودھدا اے تے فائدہ گھٹدا اے۔ ایہہ کسے گیئر باکس بغیر موٹر نوں دھکے دے بہتے حصے وچ اوہدی سکھر طاقت دے نیڑے رکھدا اے۔ ریک اینڈ پنین، اپنے پکے رداس نال، الٹا موٹر نوں اکو دھکے وچ اوہدی ساری رفتار دی حد وچوں لنگھا دیندا۔
لپیٹ دو کم ہور کردی اے۔ لمی، پتلی نلکی نوں سہارا دیندی اے تاں جے اوہ چھال دے زور ہیٹھ مڑ (buckle) نہ جاوے، تے نلکی دیاں تھرتھراہٹاں مٹھیاں کردی اے۔
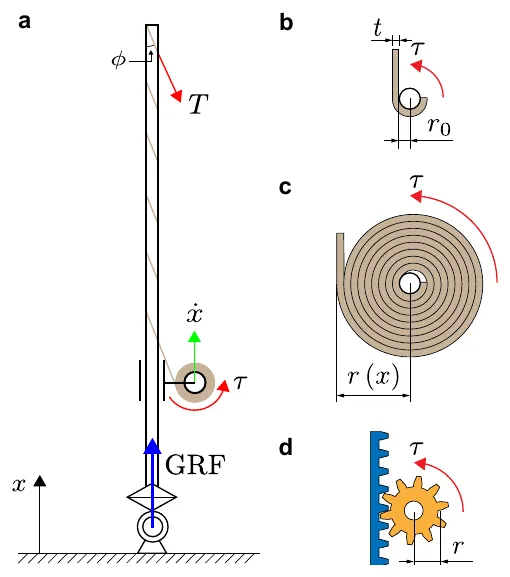
کپڑا لپیٹ دا اصول: پٹی لت دے دوالے گھمدی اے (a) تے اک چرخی اتے لپیٹی جاندی اے جیہدا رداس لت کھلن نال r₀ توں r(x) تیکر ودھدا اے (b, c)؛ ریک اینڈ پنین اکو رداس رکھدا اے (d)۔ — شکل 4، Na تے Yim (2026)، arXiv:2609.30530۔
لمے لیور اتے پنکھے
اک لت والے روبوٹ نوں سدھا رہنا پیندا اے۔ اتے والا توازن ماڈیول چار نکے پنکھے چکدا اے، ہر اک 76.3 ملی میٹر چوڑا۔ رل کے اوہ ودھ توں ودھ 0.50 نیوٹن دھکا دیندے نیں، روبوٹ دے وزن دا لگ بھگ 18%۔ ایہہ کمزور لگدا اے، پر اوہ لگ بھگ دو میٹر لمے لیور دے سرے اتے کم کردے نیں، جیہڑا لت نوں زمین اتے سدھا رکھن یا حکم اتے جھکان لئی کافی اے۔
گھاہ والے میدان وچ 7.6 میٹر
ٹیم نے روبوٹ نوں باہر پرکھیا، 120 فریم فی سیکنڈ اتے دو GoPro کیمریاں نال فلم بنائی تے اوہدا راہ 3D وچ مڑ بنایا۔ جسم لگ بھگ 7.6 میٹر اتے گیا؛ پوری چھال لگ بھگ 2.5 سیکنڈ رہی، تے روبوٹ پاسے ول 1.6 میٹر توں گھٹ کھسکیا۔ اوہدا پیر صرف 190 ملی سیکنڈ زمین اتے رہیا۔ موٹر دے ٹیلی میٹری ڈیٹا نے طاقت چڑھدی، فیر باقی دھکے لئی سکھر دے نیڑے رکدی وکھائی — بالکل اوہ ای جیہدے لئی پٹی بنائی گئی سی۔
لکھاری ایہنوں سپرنگاں توں بنا بجلی نال چلن والے نظام لئی ہن تیکر دسی گئی سب توں اچی چھال آکھدے نیں۔ اچائی تے رفتار نوں عمودی چھال پھرتی (vertical jumping agility) ناں دے اک پیمانے وچ رلان تے، روبوٹ 5.30 میٹر فی سیکنڈ لیندا اے، اوہناں دی مقابلہ ٹیبل وچ سارے بجلی والے چھال مار روبوٹاں وچوں سب توں ودھ، اوہناں دی ترسیل بھاویں کوئی وی ہووے۔
روبوٹ اڈن توں پہلاں لگ بھگ 20 ڈگری جھک وی سکدا اے، تاں جے اپنی چھال دا پاسا چن سکے۔ ہوا وچ پنکھے ڈولنا گھٹ کردے نیں پر پورا نہیں مکاندے: جسم لت دے سرے اتے، پنکھیاں دے نیڑے رہندا اے، جیہڑا اوہناں دا لیور چھوٹا کر دیندا اے۔ اڈان وچ جسم نوں پیر ول واپس لے جانا حالے لاگو نہیں کیتا گیا۔
اگلا پڑاء: لگاتار ٹپنا
ایہہ تحقیق اکلیاں چھالاں وکھاندی اے۔ لگاتار ٹپنا — اترن دے پل ای مڑ اڈنا — اگلا نشانہ اے، نال ای ہوا وچ جسم دی تھاں بدلنا۔ لکھاری چن ول وی اشارہ کردے نیں، جتھے گھٹ کشش ثقل اجیہے روبوٹ نوں گڑھیاں دے کنڈھے پار کرن یا اتوں فوٹو کھچن دیوے گی، اوس تھاں جتھے ڈرون، دھکن لئی ہوا نہ ہون پاروں، اڈ نہیں سکدے۔