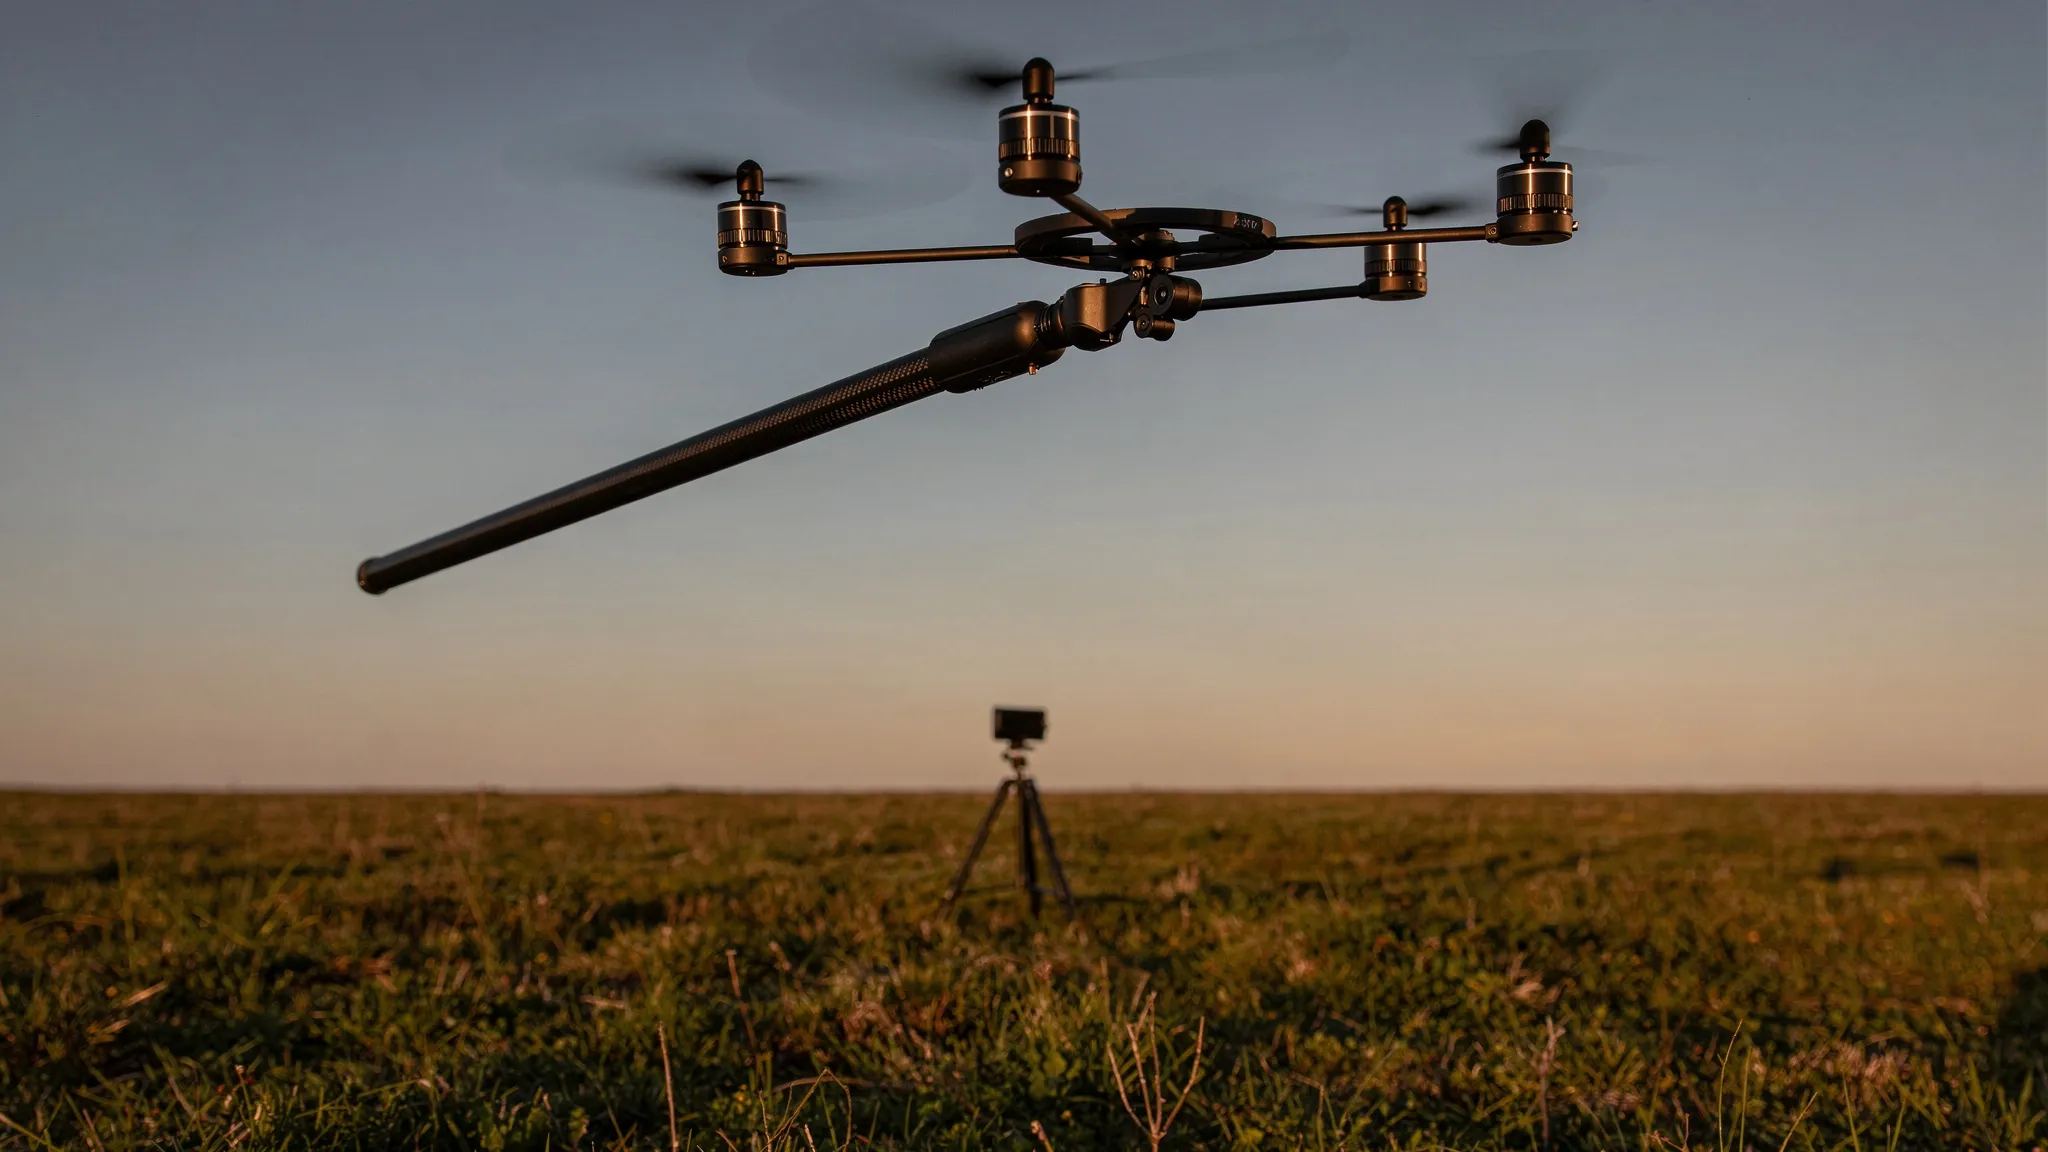
281 ग्राम का रोबोट 7.6 मीटर उछलता है
उछलने से कोई मशीन बाधाएँ पार कर सकती है, तेज़ी से दिशा बदल सकती है और खाइयों के ऊपर से उड़ सकती है। शोधकर्ता कम गुरुत्व वाली दुनियाओं के लिए छोटे-छोटे फुदकने वाले रोवर तक की कल्पना करते हैं। लेकिन किसी रोबोट को ऊँचा उछालने के लिए आम तौर पर एक स्प्रिंग चाहिए होती है।
उछलने वाले रोबोट को ऊर्जा देने के तीन मोटे तरीक़े हैं। श्रेणी-प्रत्यास्थ (series-elastic) डिज़ाइन मोटर और टाँग के बीच एक स्प्रिंग रखता है: स्प्रिंग ऊर्जा जमा करती है और उसे मोटर की अकेले की क्षमता से तेज़ी से छोड़ती है। समांतर-प्रत्यास्थ (parallel-elastic) डिज़ाइन एक छोटी मोटर और बड़े गियर रिडक्शन से धीरे-धीरे एक स्प्रिंग कसता है, जिसे एक कुंडी तब तक पकड़े रखती है जब तक ट्रिगर उसे छोड़ न दे। रिकॉर्डधारी इसी तरह काम करते हैं: हॉक्स और उनके सहयोगियों का एक रोबोट 1,000 से 1 के रिडक्शन से 32 मीटर तक पहुँचता है — लेकिन दो छलाँगों के बीच फिर से चार्ज होने के लिए उसे लगभग 120 सेकंड ज़मीन पर रुकना पड़ता है।
तीसरा विकल्प है डायरेक्ट ड्राइव: मोटर टाँग से कसकर जुड़ी होती है, कोई स्प्रिंग नहीं। छलाँग उस क्षण की मोटर की शक्ति से ज़्यादा ताक़तवर कभी नहीं हो सकती। बदले में मशीन ज़्यादा सरल और हल्की होती है, ज़मीन पर कम समय बिताती है, और उसका धक्का लगातार समायोजित किया जा सकता है। अब तक डायरेक्ट-ड्राइव उछलने वाले रोबोट मामूली ही रहे थे: चौपाया Stanford Doggo 1.14 मीटर, एक टाँग वाला RAMIEL 1.6 मीटर, और वैगनर व यिम का एक पुराना एक टाँग वाला रोबोट, जो रैक-एंड-पिनियन से चलता था, 0.59 मीटर।
दो लीवर: टाँग की लंबाई और प्रति ग्राम शक्ति
इलिनॉय विश्वविद्यालय, अर्बाना-शैम्पेन के गिह्योक ना और जस्टिन यिम ने एक सरल स्केलिंग नियम से शुरुआत की। हवा के प्रतिरोध को नज़रअंदाज़ करें, तो शक्ति से सीमित किसी एक्चुएटर की अधिकतम छलाँग की ऊँचाई टाँग के स्ट्रोक की लंबाई और मोटर की प्रति इकाई द्रव्यमान शक्ति के साथ बढ़ती है:
h_max ∝ l_leg (P_max / M)^(2/3)
इसलिए स्प्रिंग जोड़ने के बजाय, उन्होंने इन दोनों लीवरों को जितना हो सका उतना आगे धकेला।
उनका रोबोट 281 ग्राम का है। इसकी टाँग कार्बन फ़ाइबर की एक नली है, 1,981 मिलीमीटर लंबी, 6 मिलीमीटर चौड़ी और वज़न सिर्फ़ 27 ग्राम; उपयोगी स्ट्रोक 1,867 मिलीमीटर है। नीचे बॉडी है, जिसमें एक ब्रशलेस मोटर, एक बैटरी और एक माइक्रोकंट्रोलर (192 ग्राम) हैं। ऊपर एक संतुलन मॉड्यूल (55 ग्राम) है।
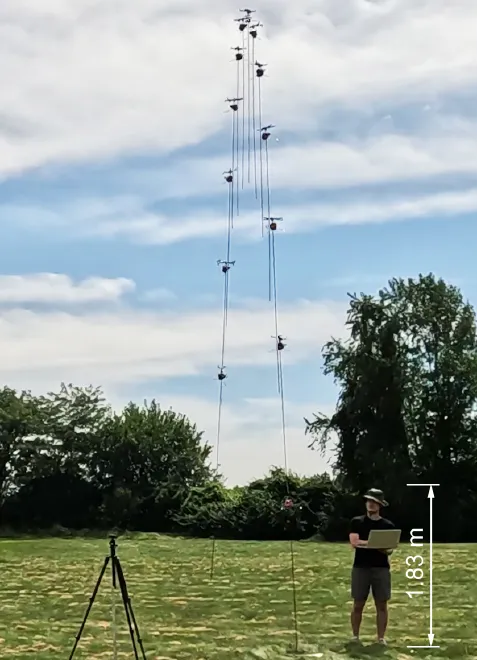
एक ऊर्ध्वाधर छलाँग, 166.7 मिलीसेकंड के अंतर वाले फ़्रेमों को मिलाकर बनाई गई, पैमाने के लिए 1.83 मीटर लंबा एक व्यक्ति। — चित्र 1, Na & Yim (2026), arXiv:2609.30530.
टाँग के चारों ओर लिपटा एक फीता
मुख्य हिस्सा वह है जिसे लेखक फ़ैब्रिक-रैप ट्रांसमिशन (fabric-wrap transmission) कहते हैं। डाइनीमा (Dyneema) कंपोज़िट कपड़े का एक फीता, 6 मिलीमीटर चौड़ा और 0.13 मिलीमीटर मोटा, 2.5 डिग्री के छोटे कोण पर टाँग के चारों ओर सर्पिल रूप में लिपटा है। एक सिरा टाँग के ऊपरी हिस्से के पास बँधा है; दूसरा मोटर से घूमने वाली एक चरखी पर लिपटता है। जैसे-जैसे मोटर फीते को खींचती है, बॉडी टाँग के साथ ऊपर सरकती है और पैर को ज़मीन पर दबाती है।
चतुराई यहाँ है। जैसे-जैसे फीता चरखी पर जमा होता है, चरखी की त्रिज्या बढ़ती जाती है। धक्के की शुरुआत में त्रिज्या छोटी होती है और मोटर को बड़ा यांत्रिक लाभ मिलता है; टाँग फैलने के साथ त्रिज्या बढ़ती है और लाभ घटता है। इससे बिना किसी गियरबॉक्स के, स्ट्रोक के अधिकांश हिस्से में मोटर अपनी चरम शक्ति के क़रीब रहती है। इसके उलट, स्थिर त्रिज्या वाला रैक-एंड-पिनियन एक ही स्ट्रोक में मोटर को उसकी पूरी गति-सीमा से गुज़ार देता।
यह लपेट दो और काम करती है। यह लंबी, पतली नली को सहारा देती है ताकि छलाँग के बल से वह मुड़कर बैठ न जाए (buckling), और नली के कंपनों को कम करती है।
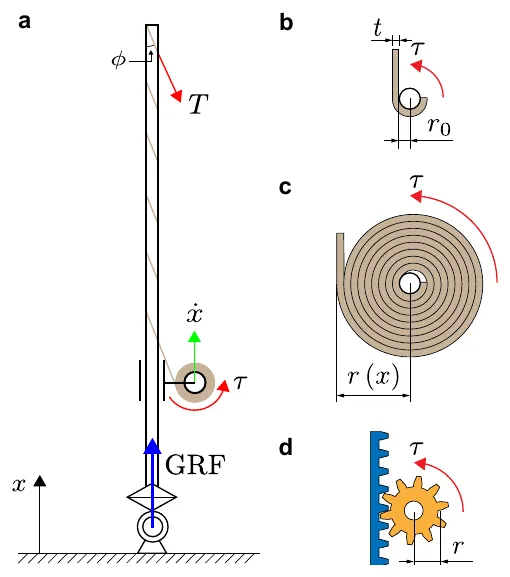
फ़ैब्रिक-रैप का सिद्धांत: फीता टाँग के चारों ओर सर्पिल रूप में लिपटता है (a) और एक चरखी पर लिपटता है जिसकी त्रिज्या टाँग फैलने पर r₀ से r(x) तक बढ़ती है (b, c); रैक-एंड-पिनियन स्थिर त्रिज्या रखता है (d)। — चित्र 4, Na & Yim (2026), arXiv:2609.30530.
लंबे लीवर पर प्रोपेलर
एक टाँग वाले रोबोट को सीधा खड़ा रहना होता है। ऊपर का संतुलन मॉड्यूल चार छोटे प्रोपेलर लिए हुए है, हर एक 76.3 मिलीमीटर व्यास का। ये मिलकर अधिकतम 0.50 न्यूटन से धकेलते हैं, जो रोबोट के वज़न का लगभग 18% है। यह कमज़ोर लगता है, लेकिन ये लगभग दो मीटर लंबे लीवर के सिरे पर काम करते हैं, जो टाँग को ज़मीन पर सीधा रखने या आदेश मिलने पर झुकाने के लिए काफ़ी है।
घास के मैदान में 7.6 मीटर
टीम ने रोबोट का बाहर परीक्षण किया, दो GoPro कैमरों से 120 फ़्रेम प्रति सेकंड पर फ़िल्माया और उसके पथ को 3D में फिर से बनाया। बॉडी लगभग 7.6 मीटर ऊपर उठी; पूरी छलाँग लगभग 2.5 सेकंड चली, और रोबोट बग़ल में 1.6 मीटर से कम खिसका। उसका पैर सिर्फ़ 190 मिलीसेकंड ज़मीन पर रहा। मोटर के टेलीमेट्री आँकड़ों ने दिखाया कि शक्ति बढ़ी, फिर बाक़ी स्ट्रोक के दौरान अपने चरम के पास टिकी रही — ठीक वही, जिसके लिए फीता डिज़ाइन किया गया था।
लेखक इसे स्प्रिंग के बिना किसी विद्युत-चालित प्रणाली की अब तक दर्ज सबसे ऊँची छलाँग बताते हैं। ऊँचाई और गति को ऊर्ध्वाधर उछाल फुर्ती (vertical jumping agility) नाम के एक माप में मिलाने पर रोबोट 5.30 मीटर प्रति सेकंड अंक पाता है, जो उनकी तुलना-तालिका के सभी विद्युत उछलने वाले रोबोटों में सबसे ज़्यादा है, चाहे उनका ट्रांसमिशन कोई भी हो।
रोबोट उड़ान भरने से पहले लगभग 20 डिग्री झुक भी सकता है, ताकि अपनी छलाँग की दिशा चुन सके। हवा में प्रोपेलर डगमगाहट कम करते हैं लेकिन पूरी तरह ख़त्म नहीं करते: बॉडी टाँग के ऊपरी सिरे पर, प्रोपेलरों के पास रहती है, जिससे उनका लीवर छोटा हो जाता है। उड़ान के दौरान बॉडी को वापस पैर की ओर ले जाना अभी लागू नहीं किया गया है।
अगला पड़ाव: लगातार फुदकना
यह अध्ययन एकल छलाँगें दिखाता है। अगला लक्ष्य है लगातार फुदकना — ज़मीन छूते ही फिर से उछल जाना — और साथ ही हवा में बॉडी की स्थिति बदलना। लेखक चंद्रमा की ओर भी इशारा करते हैं, जहाँ कम गुरुत्व ऐसे रोबोट को क्रेटरों के किनारे पार करने या ऊपर से तस्वीरें लेने देगा, एक ऐसी जगह पर जहाँ ड्रोन, धकेलने के लिए हवा न होने से, उड़ नहीं सकते।