UN ROBOT DE 281 GRAMOS SALTA 7,6 METROS
Saltar permite a una máquina superar obstáculos, cambiar de dirección rápidamente y volar por encima de huecos. Los investigadores imaginan incluso pequeños vehículos saltarines para mundos de baja gravedad. Pero conseguir que un robot salte alto suele requerir un muelle.
Hay tres grandes maneras de propulsar un robot saltador. Un diseño elástico en serie coloca un muelle entre el motor y la pata: el muelle almacena energía y la libera más deprisa de lo que podría hacerlo el motor por sí solo. Un diseño elástico en paralelo usa un motor pequeño y una gran reducción de engranajes para cargar lentamente un muelle, retenido por un pestillo hasta que un disparador lo libera. Así funcionan los plusmarquistas: un robot de Hawkes y sus colegas alcanza 32 metros con una reducción de 1000 a 1, pero tiene que permanecer en el suelo unos 120 segundos para recargarse entre saltos.
La tercera opción es el accionamiento directo: el motor está unido rígidamente a la pata, sin ningún muelle. El salto nunca puede ser más potente que el motor en ese instante. A cambio, la máquina es más sencilla y ligera, pasa menos tiempo en el suelo y su impulso puede ajustarse de forma continua. Hasta ahora, los saltadores de accionamiento directo se habían quedado en cifras modestas: 1,14 metros para el cuadrúpedo Stanford Doggo, 1,6 metros para el monópodo RAMIEL y 0,59 metros para un robot monópodo anterior de Wagner y Yim, accionado por piñón y cremallera.
Dos palancas: longitud de la pata y potencia por gramo
Gihyeok Na y Justin Yim, de la Universidad de Illinois en Urbana-Champaign, partieron de una ley de escala sencilla. Si se ignora la resistencia del aire, la altura máxima de salto de un actuador limitado por su potencia crece con la longitud de la carrera de la pata y con la potencia del motor por unidad de masa:
h_max ∝ l_leg (P_max / M)^(2/3)
Así que, en lugar de añadir muelles, llevaron esas dos palancas tan lejos como pudieron.
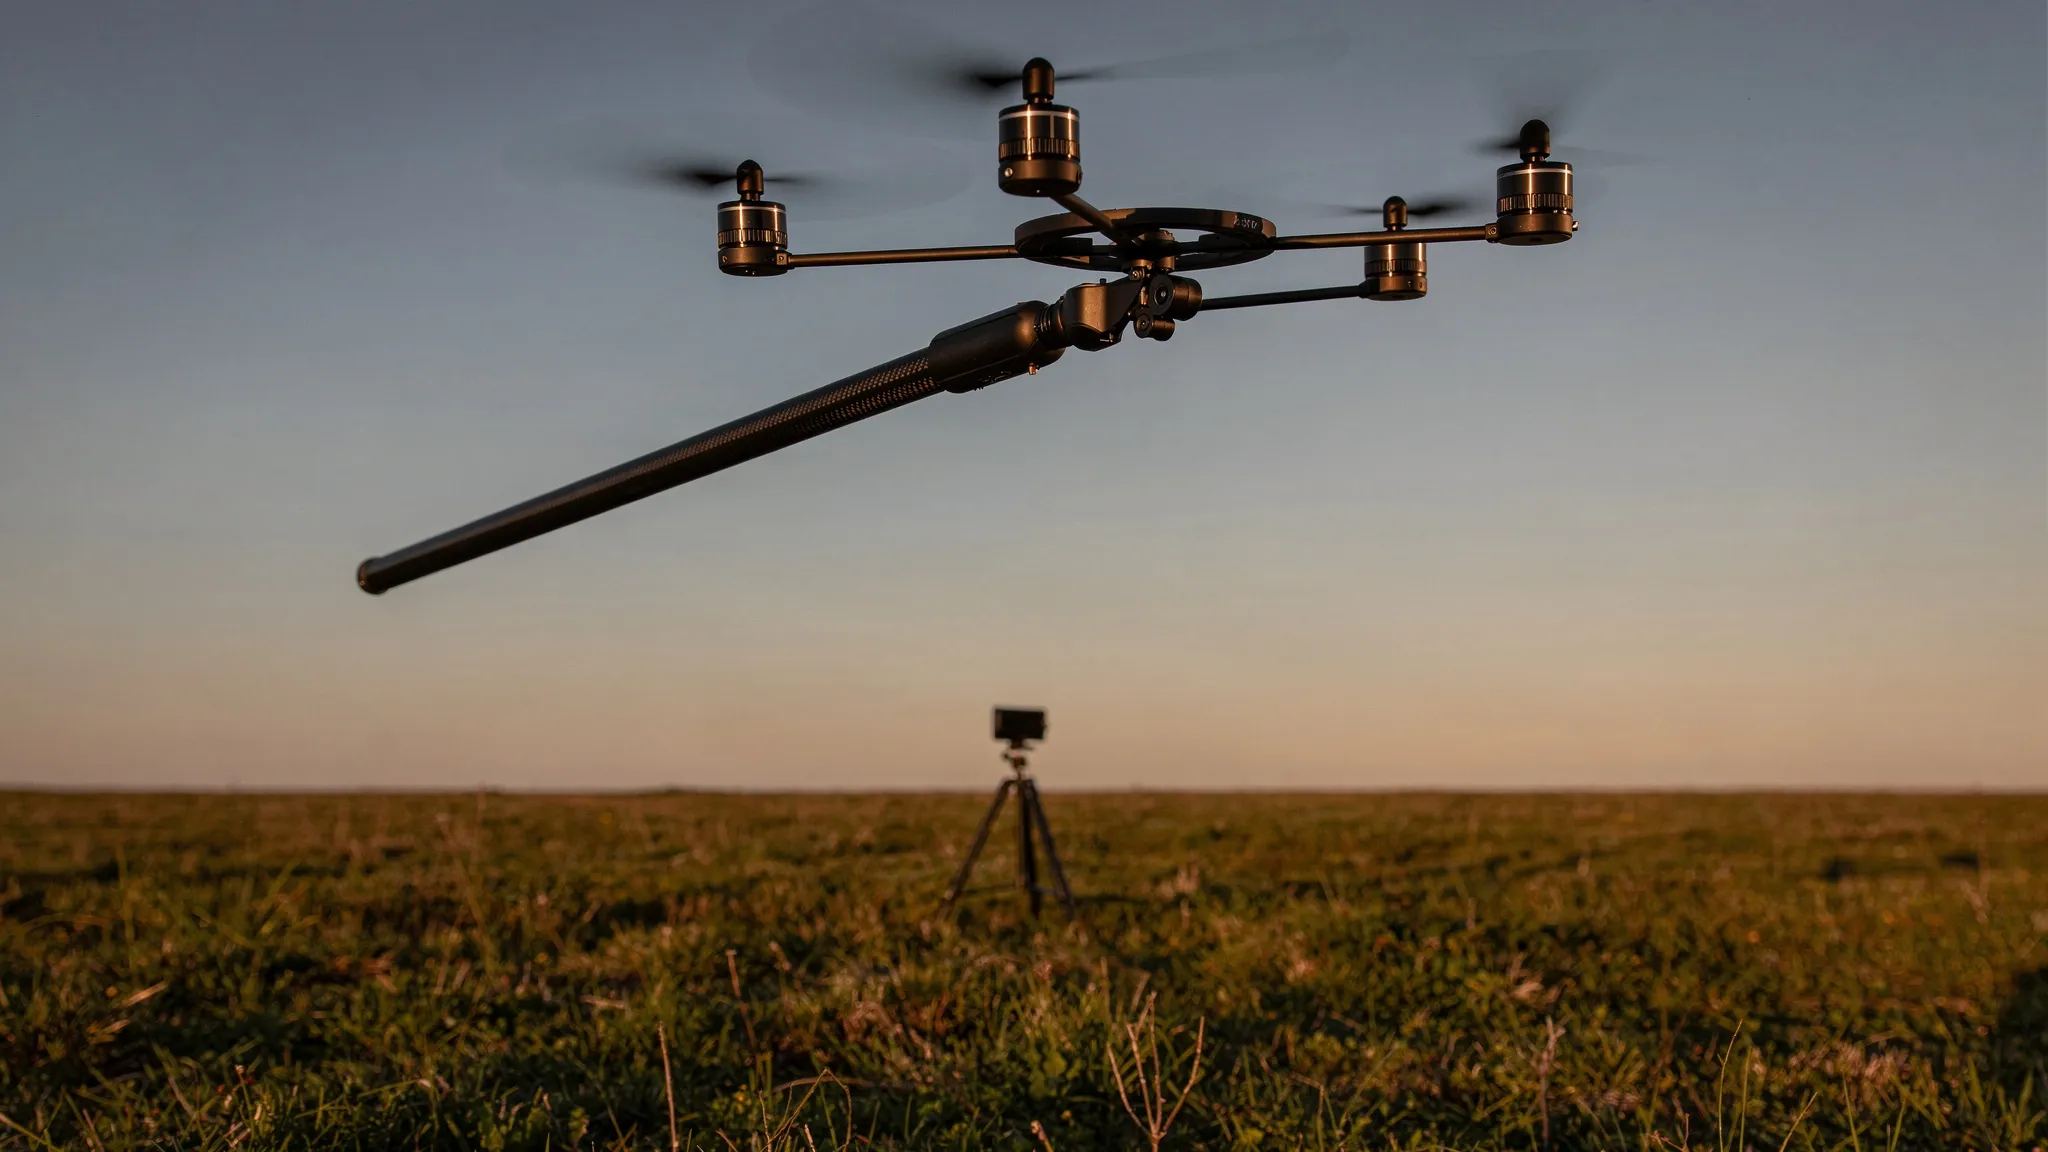
Su robot pesa 281 gramos. Su pata es un tubo de fibra de carbono de 1981 milímetros de largo, 6 milímetros de ancho y solo 27 gramos; la carrera útil es de 1867 milímetros. Abajo se encuentra el cuerpo, con un motor sin escobillas, una batería y un microcontrolador (192 gramos). Arriba se encuentra un módulo de equilibrio (55 gramos).
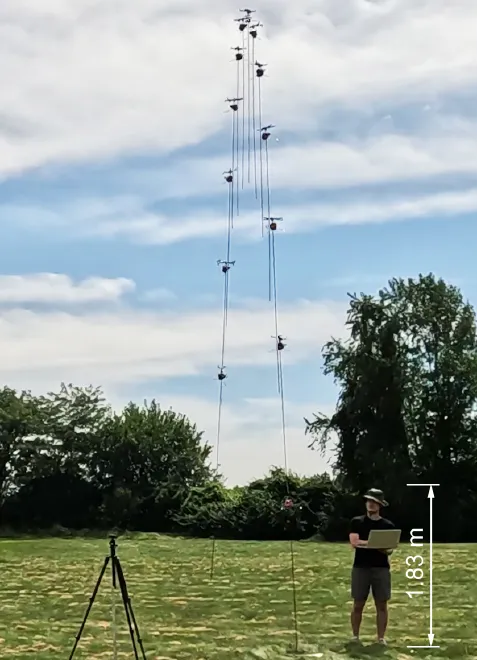
Un salto vertical, compuesto a partir de fotogramas separados 166,7 milisegundos, con una persona de 1,83 metros como escala. — Figura 1, Na & Yim (2026), arXiv:2609.30530.
Una cinta enrollada alrededor de la pata
La pieza clave es lo que los autores llaman una transmisión por envoltura de tejido (fabric-wrap transmission). Una cinta de tejido compuesto de Dyneema, de 6 milímetros de ancho y 0,13 milímetros de grosor, se enrolla en espiral alrededor de la pata con un ángulo pequeño de 2,5 grados. Un extremo está anclado cerca de lo alto de la pata; el otro se enrolla en un carrete que gira el motor. Cuando el motor recoge la cinta, el cuerpo se desliza hacia arriba a lo largo de la pata y empuja el pie contra el suelo.
Aquí está lo ingenioso. A medida que la cinta se acumula en el carrete, el radio del carrete aumenta. Al principio del empuje, el radio es pequeño y el motor tiene una gran ventaja mecánica; conforme la pata se extiende, el radio crece y la ventaja disminuye. Esto mantiene el motor cerca de su potencia máxima durante la mayor parte de la carrera, sin caja de cambios. Un piñón y cremallera, con su radio fijo, haría en cambio recorrer al motor toda su gama de velocidades en una sola carrera.
La envoltura cumple dos funciones más. Refuerza el tubo largo y fino para que no se pandee bajo la fuerza del salto, y amortigua sus vibraciones.
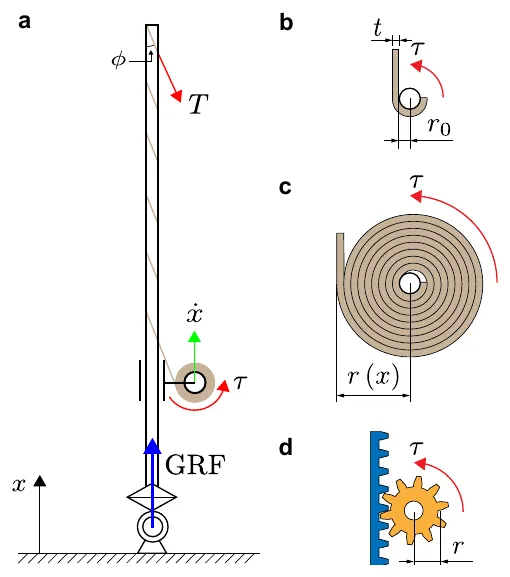
El principio de la envoltura de tejido: la cinta se enrolla en espiral alrededor de la pata (a) y se recoge en un carrete cuyo radio pasa de r₀ a r(x) cuando la pata se extiende (b, c); un piñón y cremallera mantiene un radio constante (d). — Figura 4, Na & Yim (2026), arXiv:2609.30530.
Hélices en una palanca larga
Un robot de una sola pata tiene que mantenerse erguido. El módulo de equilibrio de lo alto lleva cuatro pequeñas hélices, de 76,3 milímetros de diámetro cada una. Juntas empujan como máximo con 0,50 newtons, alrededor del 18 % del peso del robot. Parece poco, pero actúan en el extremo de una palanca de casi dos metros, lo que basta para mantener la pata erguida en el suelo o inclinarla a voluntad.
7,6 metros en un campo de hierba
El equipo probó el robot al aire libre, filmándolo con dos cámaras GoPro a 120 fotogramas por segundo y reconstruyendo su trayectoria en 3D. El cuerpo subió unos 7,6 metros; el salto completo duró unos 2,5 segundos y el robot se desvió menos de 1,6 metros lateralmente. Su pie estuvo en el suelo solo 190 milisegundos. La telemetría del motor mostró la potencia subiendo y luego manteniéndose cerca de su máximo durante el resto de la carrera, exactamente lo que se buscaba con la cinta.
Los autores lo describen como el salto más alto registrado hasta ahora para un sistema de accionamiento eléctrico sin muelles. Combinando altura y velocidad en una medida llamada agilidad de salto vertical, el robot obtiene 5,30 metros por segundo, la más alta de todos los robots saltadores eléctricos de su tabla comparativa, sea cual sea su transmisión.
El robot también puede inclinarse unos 20 grados antes de despegar para elegir la dirección de su salto. En el aire, las hélices reducen el bamboleo pero no lo anulan del todo: el cuerpo permanece en lo alto de la pata, cerca de las hélices, lo que acorta su palanca. Desplazar el cuerpo de vuelta hacia el pie durante el vuelo aún no está implementado.
Próxima etapa: brincar sin parar
Este estudio demuestra saltos aislados. El siguiente objetivo es el brinco continuo, es decir, volver a despegar en el mismo instante de aterrizar, junto con el reposicionamiento del cuerpo en pleno vuelo. Los autores apuntan también a la Luna, donde la menor gravedad permitiría a un robot así salvar bordes de cráteres o tomar fotografías desde lo alto en un lugar donde los drones, sin aire en el que apoyarse, no pueden volar.