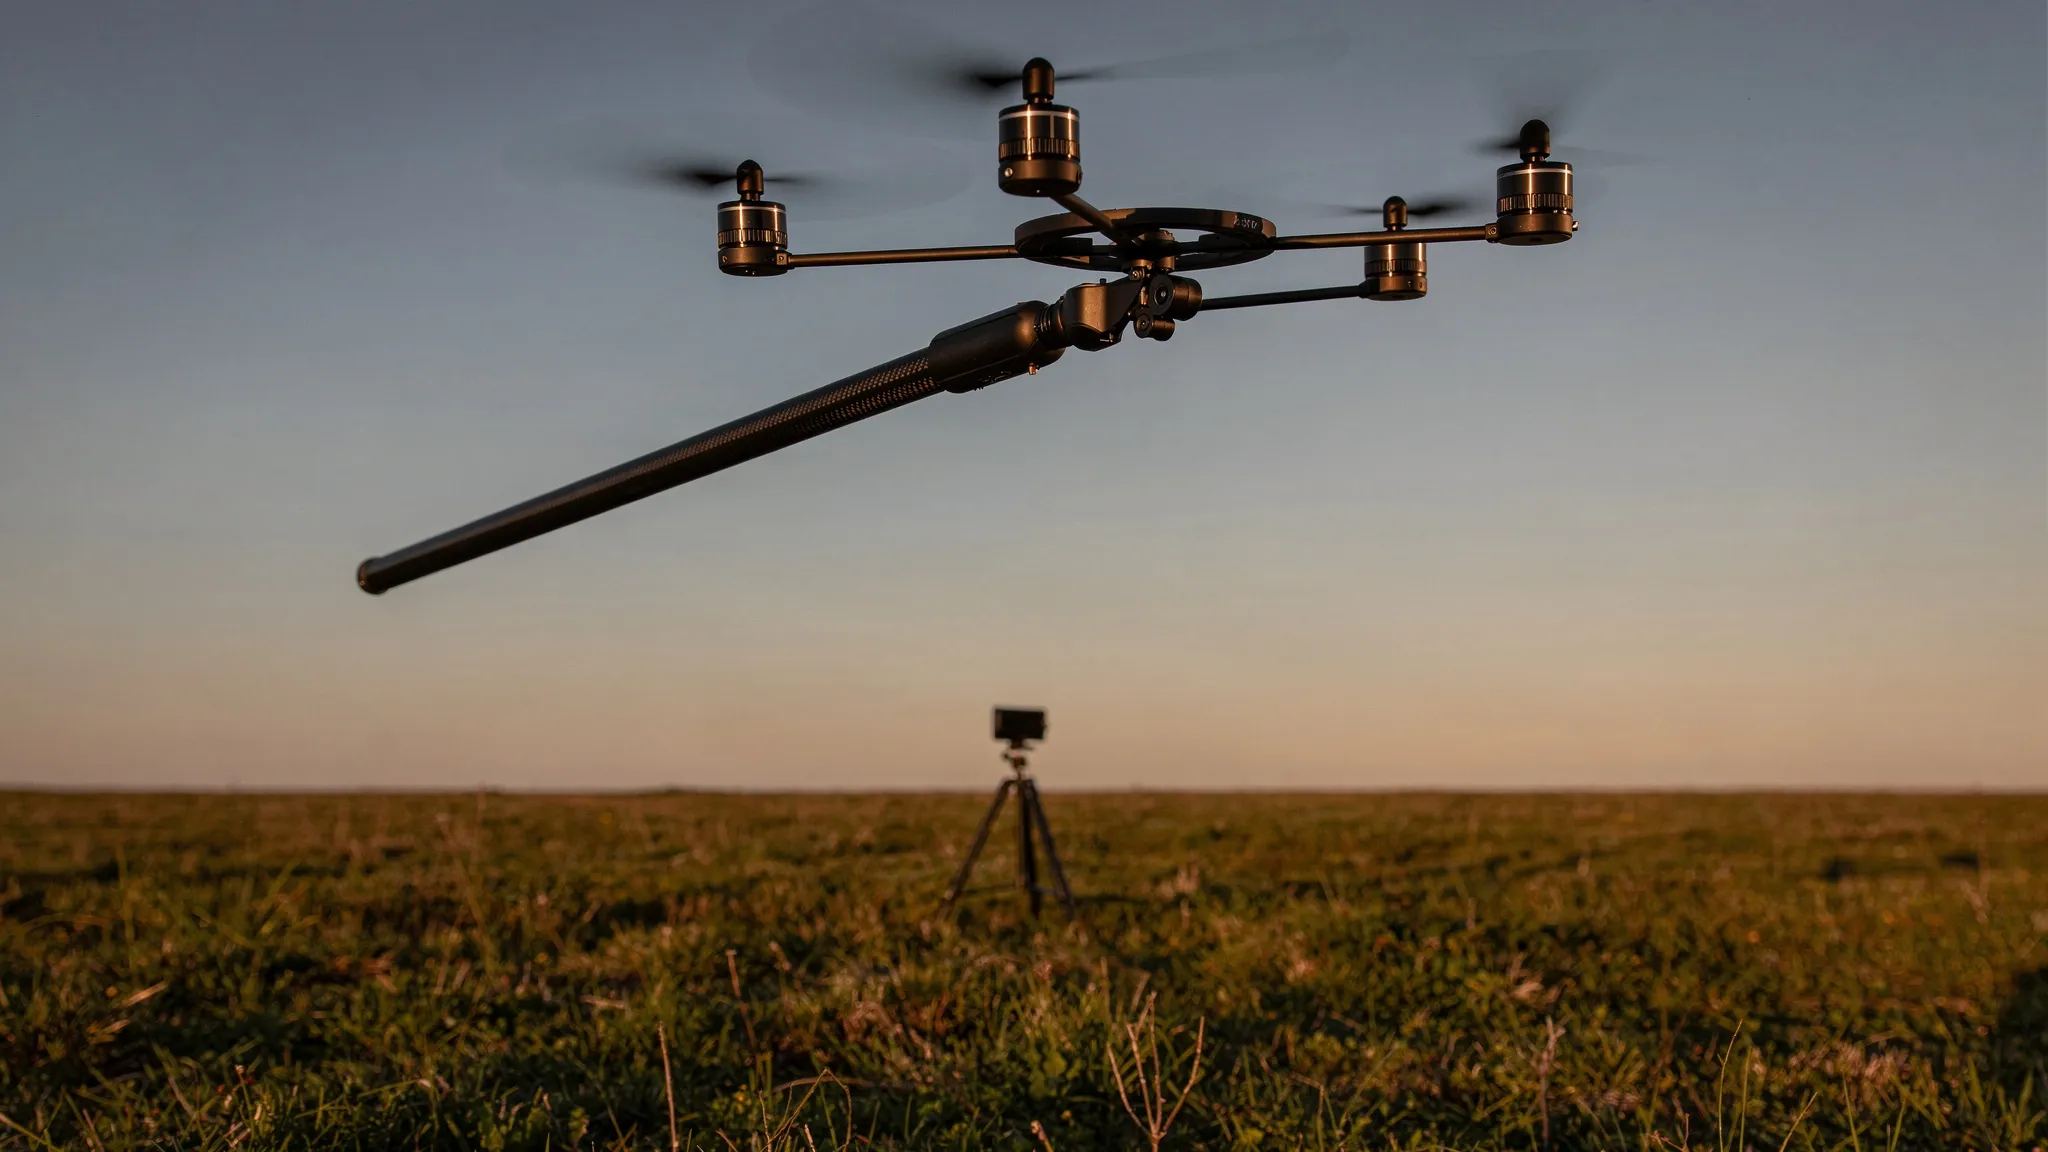
281克的机器人跳高7.6米
跳跃能让机器越过障碍物、快速改变方向、飞越沟壑。研究人员甚至设想在低重力天体上使用会蹦跳的小型探测车。但要让机器人跳得高,通常需要一根弹簧。
为跳跃机器人提供动力大致有三种方式。串联弹性设计在电机和腿之间放一根弹簧:弹簧储存能量,并以比电机单独工作更快的速度释放出来。并联弹性设计用一个小电机和大减速比齿轮慢慢给弹簧蓄能,弹簧由锁扣固定,直到触发器将其释放。纪录保持者就是这样工作的:Hawkes及其同事研制的一款机器人能跳到32米,用的是1000比1的减速比,但每两次跳跃之间必须在地面停留约120秒来重新蓄能。
第三种选择是直接驱动:电机与腿刚性连接,完全没有弹簧。跳跃的功率永远不可能超过电机在那一瞬间的功率。作为回报,机器更简单、更轻,在地面上停留的时间更短,蹬地的力度也可以连续调节。迄今为止,直接驱动的跳跃机器人成绩都比较一般:四足机器人Stanford Doggo跳1.14米,单腿机器人RAMIEL跳1.6米,Wagner和Yim早先研制的一款由齿轮齿条驱动的单腿机器人跳0.59米。
两根杠杆:腿长与每克功率
伊利诺伊大学厄巴纳-香槟分校的Gihyeok Na和Justin Yim从一个简单的标度律出发。忽略空气阻力,受功率限制的驱动器所能达到的最大跳跃高度,随腿的行程长度和电机单位质量功率的增大而增大:
h_max ∝ l_leg (P_max / M)^(2/3)
因此,他们没有增加弹簧,而是把这两根“杠杆”推到了极致。
他们的机器人重281克。它的腿是一根长1981毫米、宽6毫米、仅重27克的碳纤维管;可用行程为1867毫米。底部是机身,装有一个无刷电机、一块电池和一个微控制器(192克)。顶部是一个平衡模块(55克)。
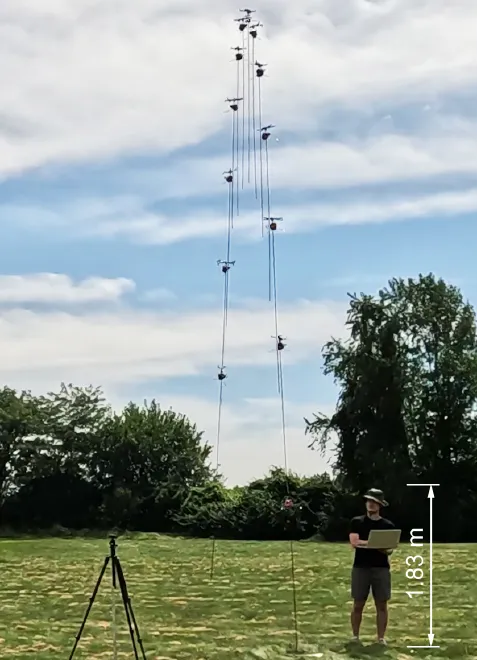
一次垂直跳跃,由间隔166.7毫秒的画面合成,旁边身高1.83米的人作为比例参照。——图1,Na & Yim(2026),arXiv:2609.30530。
缠绕在腿上的织物带
关键部件是作者所说的织物缠绕传动(fabric-wrap transmission)。一条宽6毫米、厚0.13毫米的迪尼玛(Dyneema)复合织物带,以2.5度的小角度螺旋缠绕在腿上。带子一端固定在腿的顶部附近;另一端缠绕到由电机转动的卷轴上。电机收紧织物带时,机身沿着腿向上滑动,把脚压向地面。
巧妙之处在这里。随着织物带在卷轴上越缠越多,卷轴的半径不断增大。蹬地开始时,半径较小,电机拥有很大的机械增益;随着腿伸展,半径增大,机械增益减小。这样,在大部分行程中电机都能保持在接近峰值功率的状态,而且无需任何齿轮箱。相比之下,半径固定的齿轮齿条会让电机在一次行程中扫过整个转速范围。
这种缠绕还有两个作用。它加固了细长的管子,使其在跳跃的冲击力下不会屈曲,同时还能抑制管子的振动。
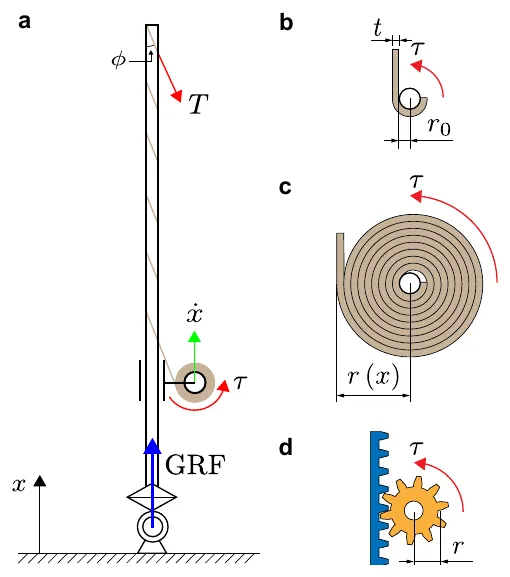
织物缠绕原理:织物带螺旋缠绕在腿上(a),并卷到卷轴上,随着腿伸展,卷轴半径从r₀增大到r(x)(b、c);齿轮齿条则保持半径不变(d)。——图4,Na & Yim(2026),arXiv:2609.30530。
长杠杆上的螺旋桨
单腿机器人必须保持直立。顶部的平衡模块装有四个小螺旋桨,每个直径76.3毫米。它们合起来最多只能产生0.50牛的推力,约为机器人重量的18%。这听起来微不足道,但它们作用在一根近两米长的杠杆末端,足以让腿在地面上保持直立,或按指令倾斜。
草地上的7.6米
研究团队在户外测试了这台机器人,用两台GoPro相机以每秒120帧拍摄,并重建了它的三维轨迹。机身升高了约7.6米;整个跳跃持续约2.5秒,侧向漂移不到1.6米。它的脚只在地面上停留了190毫秒。电机遥测数据显示,功率先是攀升,随后在剩余行程中一直保持在峰值附近——这正是织物带的设计目标。
作者称,这是迄今报道的无弹簧电驱动系统中最高的一次跳跃。把高度和速度结合成一个名为垂直跳跃敏捷度的指标,这台机器人的得分为每秒5.30米,在他们对比表中的所有电动跳跃机器人中最高,无论其采用何种传动方式。
机器人还能在起跳前倾斜约20度,以选择跳跃方向。在空中,螺旋桨能减少摇摆,但无法完全消除:机身停留在腿的顶端,靠近螺旋桨,这缩短了螺旋桨的力臂。在飞行中把机身移回脚部的功能尚未实现。
下一步:连续蹦跳
这项研究展示的是单次跳跃。下一个目标是连续蹦跳——落地的一瞬间立即再次起跳——以及在空中重新调整机身位置。作者还把目光投向了月球:那里重力较低,这样的机器人可以越过环形山的边缘,或者从高处拍照;而在那里,没有空气可供推动的无人机是无法飞行的。