281グラムのロボットが7.6メートル跳ぶ
跳ぶことができれば、機械は障害物を越え、素早く向きを変え、すき間を飛び越えられる。研究者たちは、低重力の天体を跳ね回る小型探査車まで構想している。しかし、ロボットを高く跳ばせるには、たいていばねが必要になる。
ジャンプロボットの動力には大きく3つの方式がある。直列弾性型は、モーターと脚の間にばねを入れる。ばねがエネルギーを蓄え、モーター単独よりも速く放出する。並列弾性型は、小さなモーターと大きな減速ギアでばねをゆっくり引き絞り、トリガーで解放するまでラッチで固定しておく。記録保持ロボットはこの方式だ。ホークス(Hawkes)らのロボットは1,000対1の減速比を使って32メートルに達するが、ジャンプの合間に再充填のため約120秒地上にとどまらなければならない。
3つ目の選択肢がダイレクトドライブで、モーターが脚に剛結合され、ばねはまったくない。ジャンプがその瞬間のモーターの出力を上回ることは決してない。その代わり、機械はより単純で軽く、地上にいる時間が短く、押し出す力を連続的に調整できる。これまでダイレクトドライブ型のジャンプロボットの記録は控えめだった。四足歩行のStanford Doggoが1.14メートル、一本脚のRAMIELが1.6メートル、ラック・アンド・ピニオンで駆動されるワグナー(Wagner)とイム(Yim)による以前の一本脚ロボットが0.59メートルだった。
2つのてこ:脚の長さと1グラムあたりの出力
イリノイ大学アーバナ・シャンペーン校のGihyeok NaとJustin Yimは、単純なスケーリング則から出発した。空気抵抗を無視すると、出力に制限のあるアクチュエーターの最大跳躍高さは、脚のストロークの長さと、モーターの単位質量あたりの出力とともに大きくなる。
h_max ∝ l_leg (P_max / M)^(2/3)
そこで彼らは、ばねを加える代わりに、この2つのてこを可能な限り押し進めた。
ロボットの重さは281グラム。脚は長さ1,981ミリメートル、幅6ミリメートルの炭素繊維チューブで、重さはわずか27グラムだ。使えるストロークは1,867ミリメートル。下端には、ブラシレスモーター、バッテリー、マイクロコントローラーを備えた本体(192グラム)がある。上端にはバランス用モジュール(55グラム)がある。
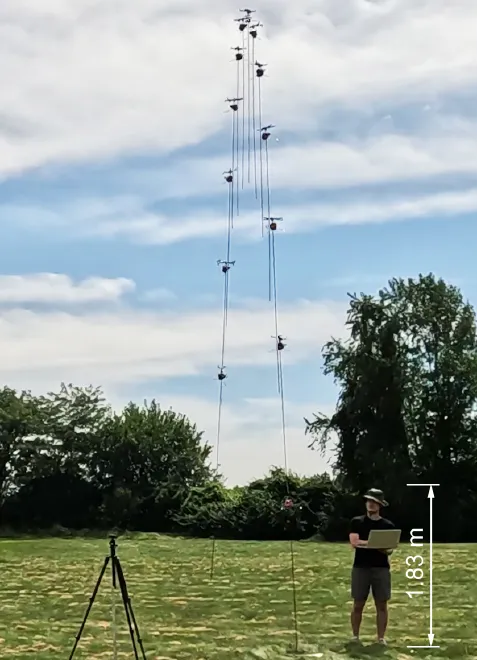
1回の垂直ジャンプを、166.7ミリ秒間隔のフレームで合成したもの。大きさの目安として身長1.83メートルの人物が写っている。— 図1、Na & Yim (2026), arXiv:2609.30530.
脚に巻きつけたリボン
鍵となる部品は、著者らが布巻きトランスミッション(fabric-wrap transmission)と呼ぶものだ。幅6ミリメートル、厚さ0.13ミリメートルのダイニーマ複合布のリボンが、2.5度という浅い角度で脚にらせん状に巻きついている。一端は脚の上端近くに固定され、もう一端はモーターが回すスプールに巻き取られる。モーターがリボンを引き込むと、本体が脚に沿って上へ滑り、足を地面に押しつける。
ここが巧妙なところだ。リボンがスプールに巻き重なるにつれて、スプールの半径が大きくなる。押し出しの始めは半径が小さく、モーターは大きな機械的倍率を得る。脚が伸びるにつれて半径が大きくなり、倍率は下がる。これにより、ギアボックスなしで、ストロークの大部分にわたってモーターをピーク出力近くに保てる。半径が一定のラック・アンド・ピニオンでは、逆に1回のストロークでモーターの速度範囲全体を一気に通過してしまう。
この巻きつけにはさらに2つの役割がある。長く細いチューブを補強してジャンプの力で座屈しないようにし、チューブの振動を減衰させる。
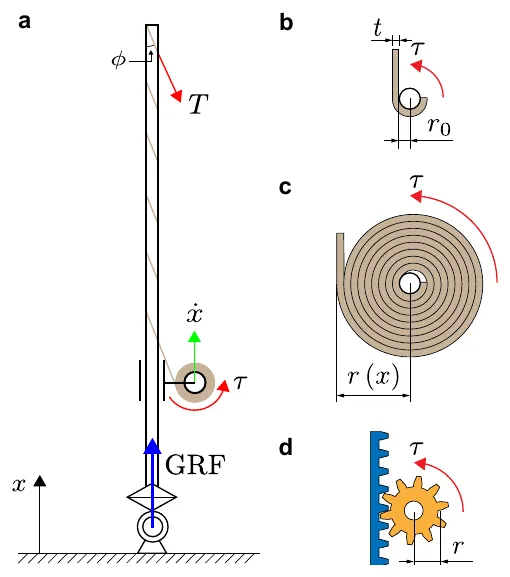
布巻きの原理。リボンは脚にらせん状に巻きつき(a)、脚が伸びるにつれて半径がr₀からr(x)へと大きくなるスプールに巻き取られる(b、c)。ラック・アンド・ピニオンでは半径は一定のままだ(d)。— 図4、Na & Yim (2026), arXiv:2609.30530.
長いてこの先のプロペラ
一本脚のロボットは、まっすぐ立っていなければならない。上端のバランス用モジュールには、直径76.3ミリメートルの小さなプロペラが4つついている。4つ合わせた推力は最大0.50ニュートンで、ロボットの重さの約18%だ。頼りなく聞こえるが、長さ2メートル近いてこの先端で働くため、地上で脚をまっすぐに保ったり、指令に応じて傾けたりするには十分である。
草原で7.6メートル
チームは屋外でロボットを試験し、2台のGoProカメラで毎秒120フレームで撮影して、その軌跡を3Dで再構成した。本体は約7.6メートル上昇した。ジャンプ全体は約2.5秒続き、横方向のずれは1.6メートル未満だった。足が地面に触れていたのはわずか190ミリ秒だ。モーターのテレメトリーによれば、出力は上昇したあと、ストロークの残りの間ピーク近くに保たれた。まさにリボンが狙いどおりに働いたのである。
著者らはこれを、ばねのない電動システムとしてこれまでに報告された中で最も高いジャンプだとしている。高さと速さを組み合わせた垂直跳躍敏捷性(vertical jumping agility)という指標では、このロボットは毎秒5.30メートルを記録し、トランスミッションの種類を問わず、比較表にある電動ジャンプロボットの中で最高だった。
ロボットは離陸前に約20度傾いて、ジャンプの方向を選ぶこともできる。空中では、プロペラはぐらつきを減らすが、完全には打ち消せない。本体が脚の上端、つまりプロペラの近くにとどまるため、てこが短くなってしまうのだ。飛行中に本体を足のほうへ戻す機能は、まだ実装されていない。
次の目標:連続ホッピング
この研究で示されたのは単発のジャンプだ。着地した瞬間に再び跳び上がる連続ホッピングが次の目標であり、空中での本体の位置変更もそうだ。著者らは月にも目を向けている。重力が小さい月なら、このようなロボットはクレーターの縁を越えたり、上空から写真を撮ったりできるだろう。そこでは押し返す空気がないため、ドローンは飛べないのだ。