WINZIGE ROBOTER, DIE IM SONNENLICHT ZUSCHNAPPEN
Sonnenlicht trägt reichlich Energie, doch es kommt sanft an: etwa 100 Milliwatt auf jeden Quadratzentimeter, ein Niveau, das die Arbeit „1 Sonne“ nennt. Springen, schnell schwimmen oder die Form abrupt ändern verlangt das Gegenteil – viel Leistung, geliefert in sehr kurzer Zeit. Roboter überbrücken diese Lücke sonst mit Batterien, Hochspannungselektronik oder Druckflüssigkeiten. Unter einem Gramm ist für nichts davon Platz.
Die Natur hat eine andere Antwort. Eine Venusfliegenfalle bezieht ihre Energie aus dem Sonnenlicht, verformt ihre Blätter langsam, um elastische Energie zu speichern, und lässt dann eine Instabilität die Falle zuschnappen. Springende Insekten laden federnde Strukturen mit ihren Muskeln auf, bevor sie sie auf einen Schlag freigeben. Wie die Autoren betonen, erzeugen diese Tricks keine Energie: Sie konzentrieren ihre Freisetzung in der Zeit, was die Leistung vervielfacht.
Ein Muskel, der sich im Licht zusammenzieht
Yoo Jin Lee, Wenzhong Yan, Yimin Luo und Kollegen an der Yale University und der University of California, Davis, haben dieses Prinzip in das eingebaut, was sie SunLightBots nennen. Der „Muskel“ ist ein flüssigkristallines Elastomer (liquid crystal elastomer): ein gummiartiges Material, dessen Moleküle sich ausrichten, wenn es kühl ist, und in Unordnung geraten, wenn es warm wird, wodurch sich der Streifen zusammenzieht.
Zuerst musste das Team es in gewöhnlichem Licht zum Laufen bringen. Es verglich Rezepturen aus zwei chemischen Familien und zielte auf ein Material, das sich etwa bei 50 bis 60 °C in Bewegung setzt – warm genug, um die Raumtemperatur zu ignorieren, kühl genug, um es im Sonnenschein zu erreichen – und dabei noch kräftig zieht. Das beste beginnt sich nahe 60 °C zusammenzuziehen. Mikropartikel aus Silber und Kupfer, je 1,5 % der Masse, helfen ihm, Licht aufzunehmen; mehr Kupfer heizt schneller, schwächt aber den Zug. Unter etwa 1 Sonne entwickelt der Streifen eine Spannung von 0,1 Megapascal bei rund 60 °C.
Ein Balken, der umschnappt
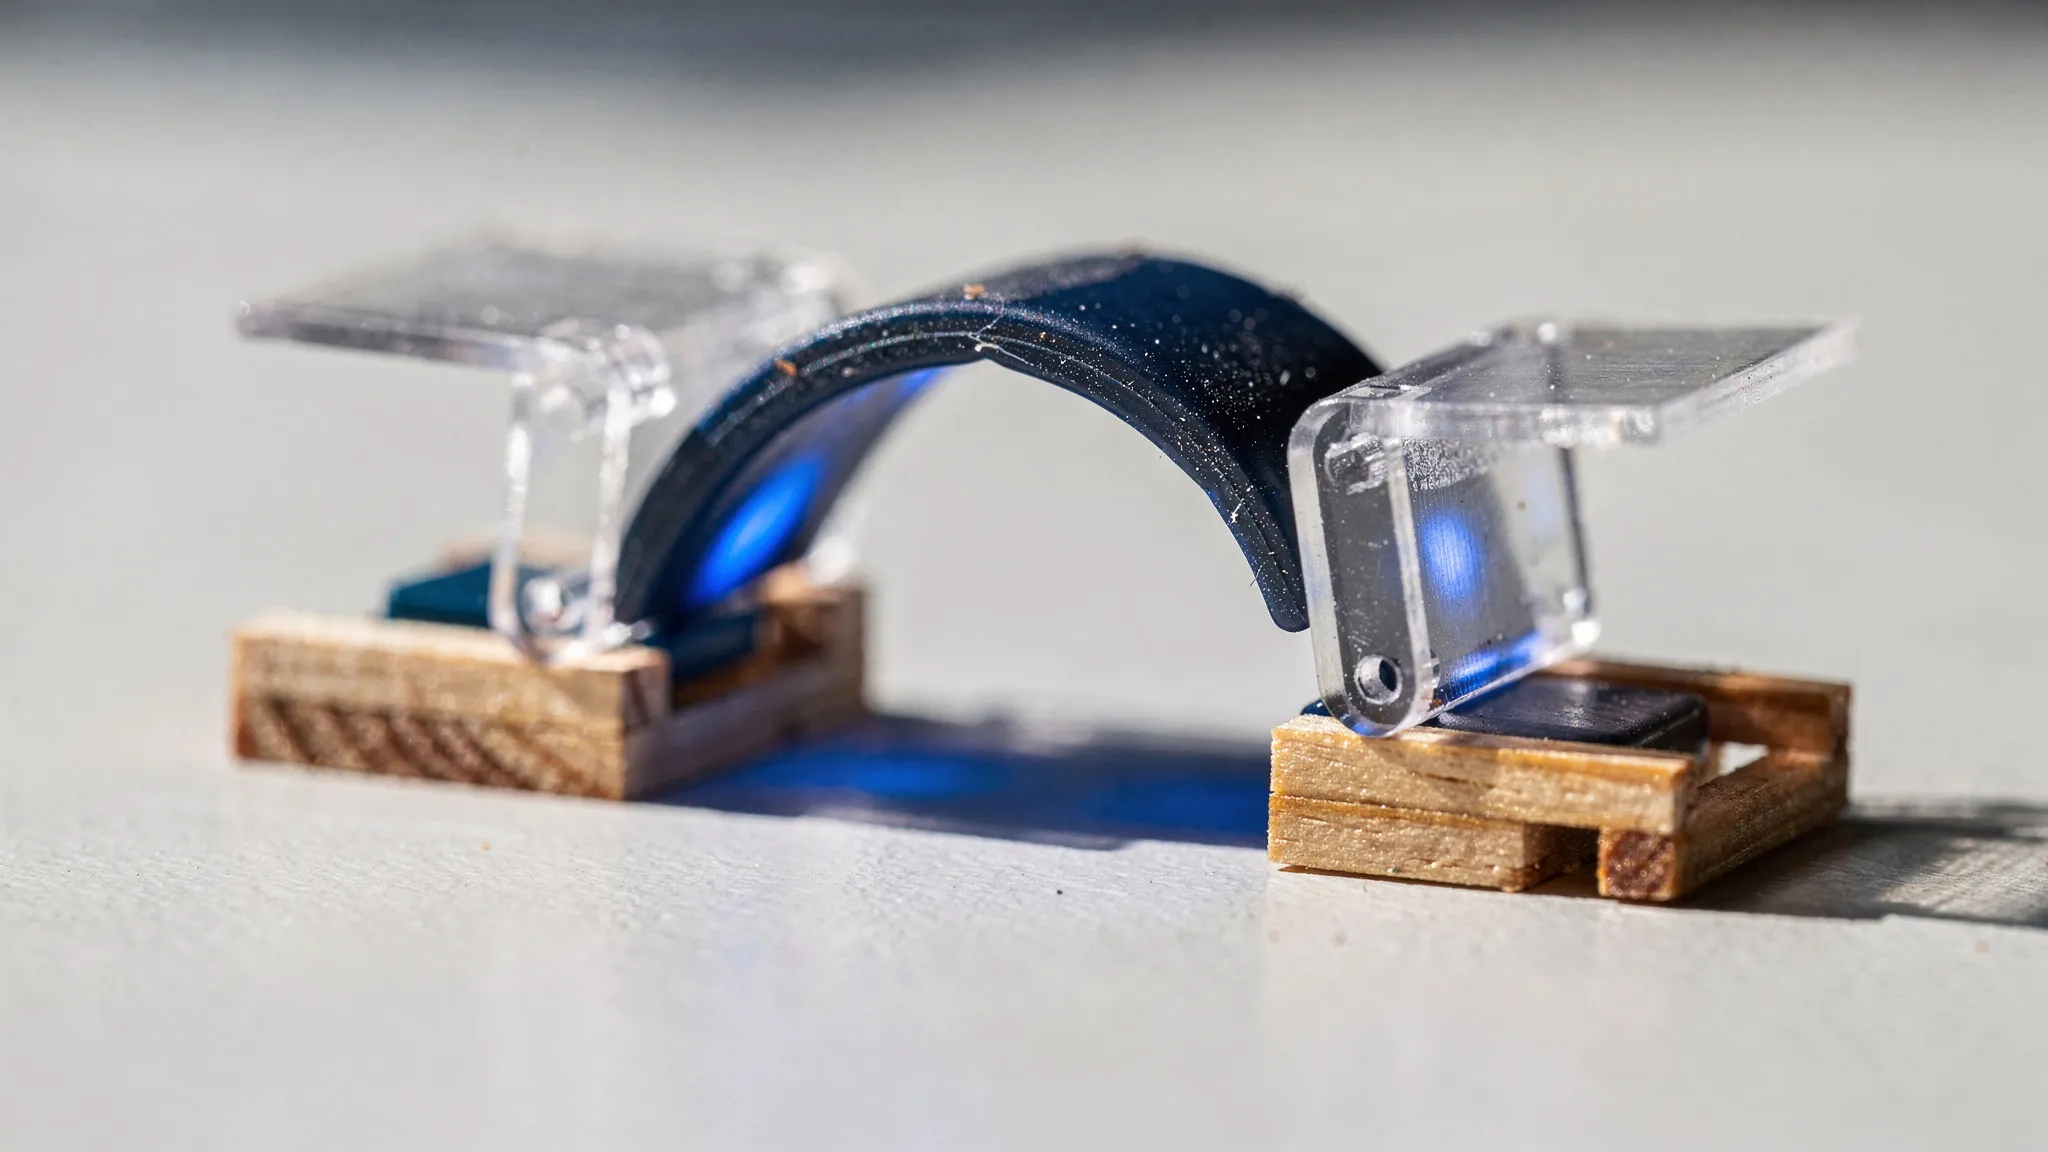
Der Muskel ist auf einen gekrümmten Balken aus Silikonkautschuk geklebt, der in einem Rahmen aus Balsaholz sitzt. Während sich der Muskel zusammenzieht, biegt er den Balken langsam, bis dieser jenseits einer Schwelle auf die andere Seite durchschnappt und seine gespeicherte Energie abrupt freigibt.
Das Clevere ist das Zurücksetzen. Zwei kleine Klappen sind am Balken befestigt. Wenn er umschnappt, schließen sie sich über dem Muskel und stellen ihn in den Schatten. Der Muskel kühlt ab und entspannt sich, der Balken schnellt zurück, die Klappen öffnen sich wieder, und der Zyklus beginnt von Neuem – ohne Sensor, Steuerung oder Auslöser, bei konstanter Beleuchtung.
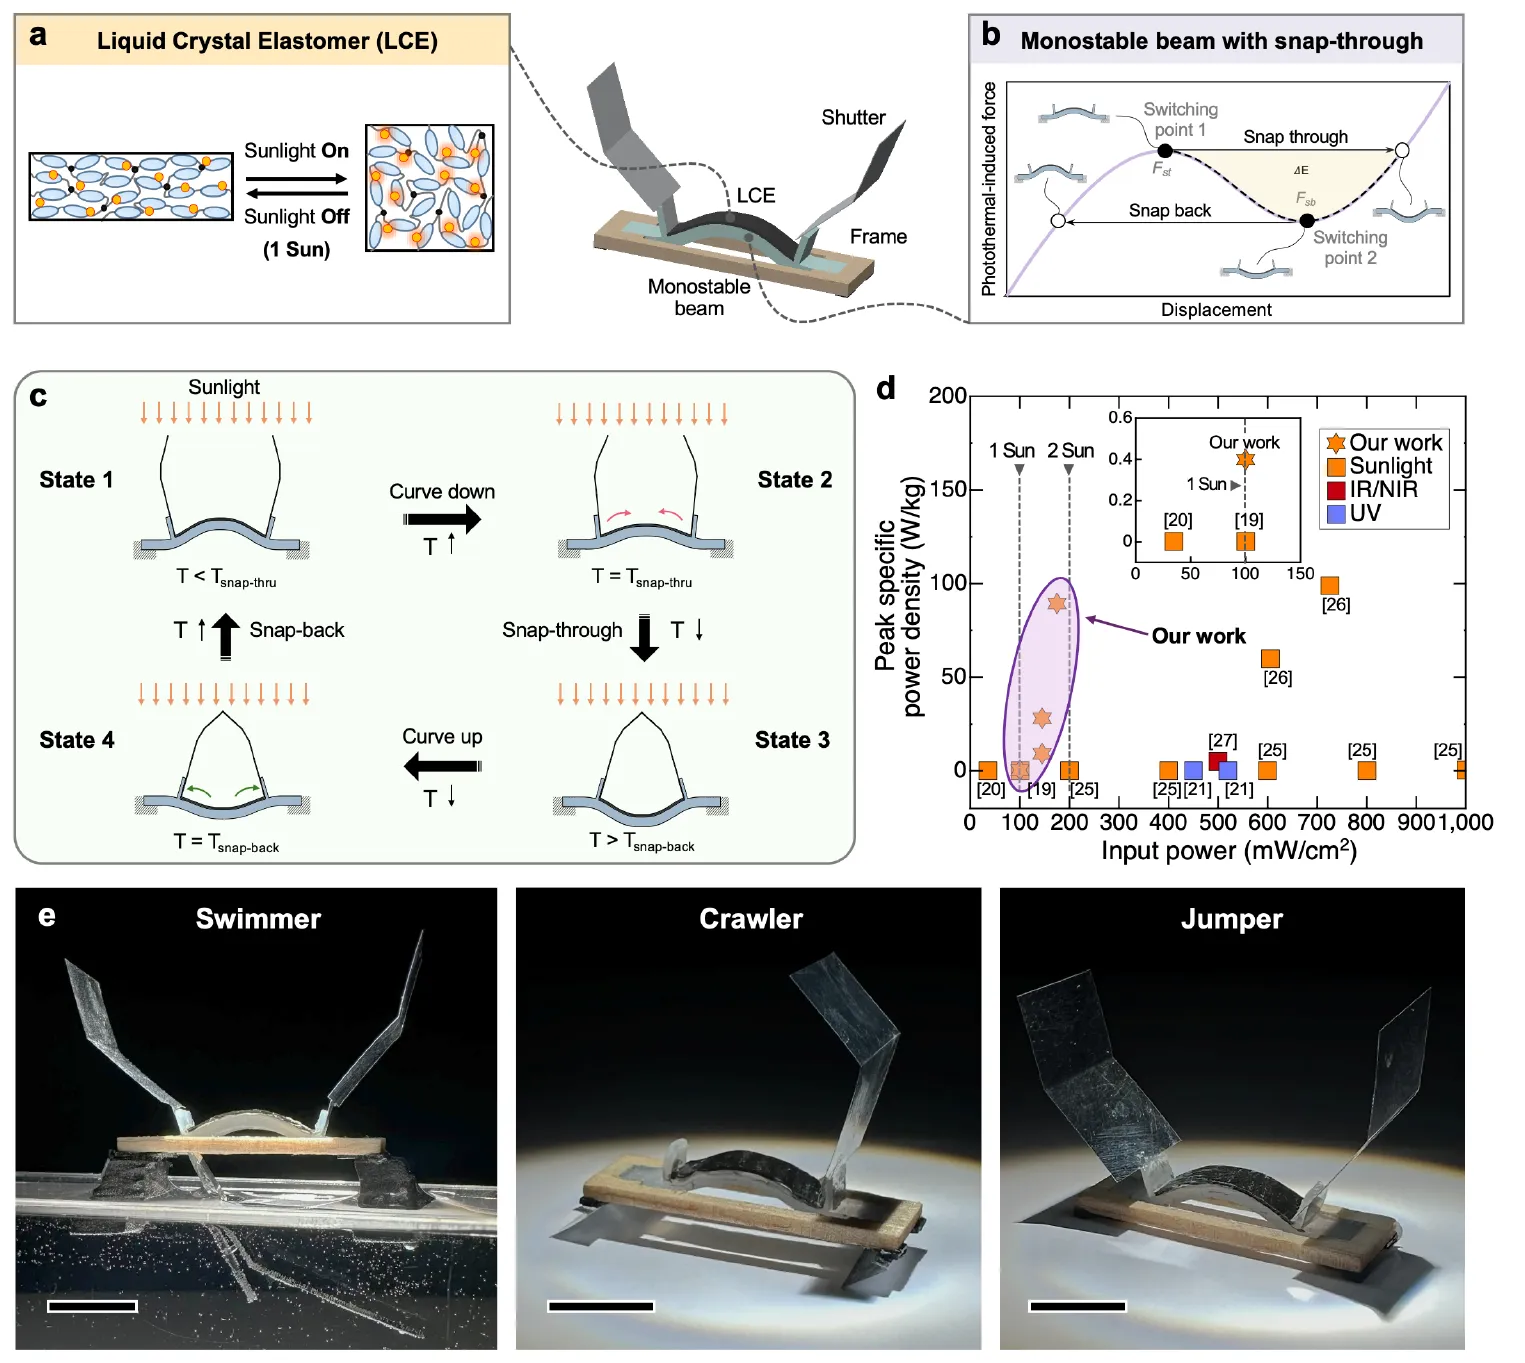
So funktionieren SunLightBots: Der Muskel zieht sich unter Licht zusammen (a), der Balken schnappt jenseits einer Schwelle um (b), und die Klappen schließen und öffnen sich, um den Zyklus zu wiederholen (c). Spitzenleistung pro Kilogramm im Vergleich mit früheren lichtgetriebenen Aktoren (d) sowie Schwimmer, Krabbler und Springer (e; Maßstabsbalken 1 cm). — Abbildung 1, Lee et al. (2026), arXiv:2611.14729.
Um die freigesetzte Energie zu messen, ließ das Team den Balken eine hohle Stahlkugel von 16,5 Milligramm abschießen und filmte sie mit 40.000 Bildern pro Sekunde; die erreichte Höhe liefert eine untere Schranke für die Energie. Weicheres Silikon schnappt bei schwächerem Licht um, speichert aber weniger Energie; steiferes Silikon speichert mehr, bis der Muskel es nicht mehr über die Kante drücken kann. Die beste Ausbeute entsteht, wenn beide zusammenpassen. Der Mechanismus erreicht eine Spitzenleistung von 89 Watt pro Kilogramm, was im Vergleich mit früheren lichtgetriebenen Aktoren bei ähnlichen Lichtstärken gut abschneidet. Aus dem Vergleichsdiagramm der Arbeit abgelesen, liegt diese Spitze nahe 175 Milliwatt pro Quadratzentimeter, also etwa 1,75 Sonnen: unter zwei Sonnen, aber deutlich über einer; bei genau 1 Sonne zeigt dasselbe Diagramm etwa 0,4 Watt pro Kilogramm.
Schwimmen, kriechen, springen
Derselbe Mechanismus treibt drei Roboter an. Der Schwimmer trägt ein Ruderblatt, das in die eine Richtung schlaff und in die andere steif ist: Das Umschnappen ergibt einen weichen Rückholschlag, das Zurückschnellen einen kräftigen Schub. Unter 1,5 Sonnen kommt er 3,1 Körperlängen pro Zyklus voran, einer der schnellsten unter den selbsterhaltenden lichtgetriebenen Schwimmern, die das Team verglichen hat. Der Krabbler nutzt zwei um 45° geneigte Beine und eine einzelne Klappe, um die Symmetrie zu brechen, und schiebt sich mit jedem Umschnappen ein Stück vorwärts.
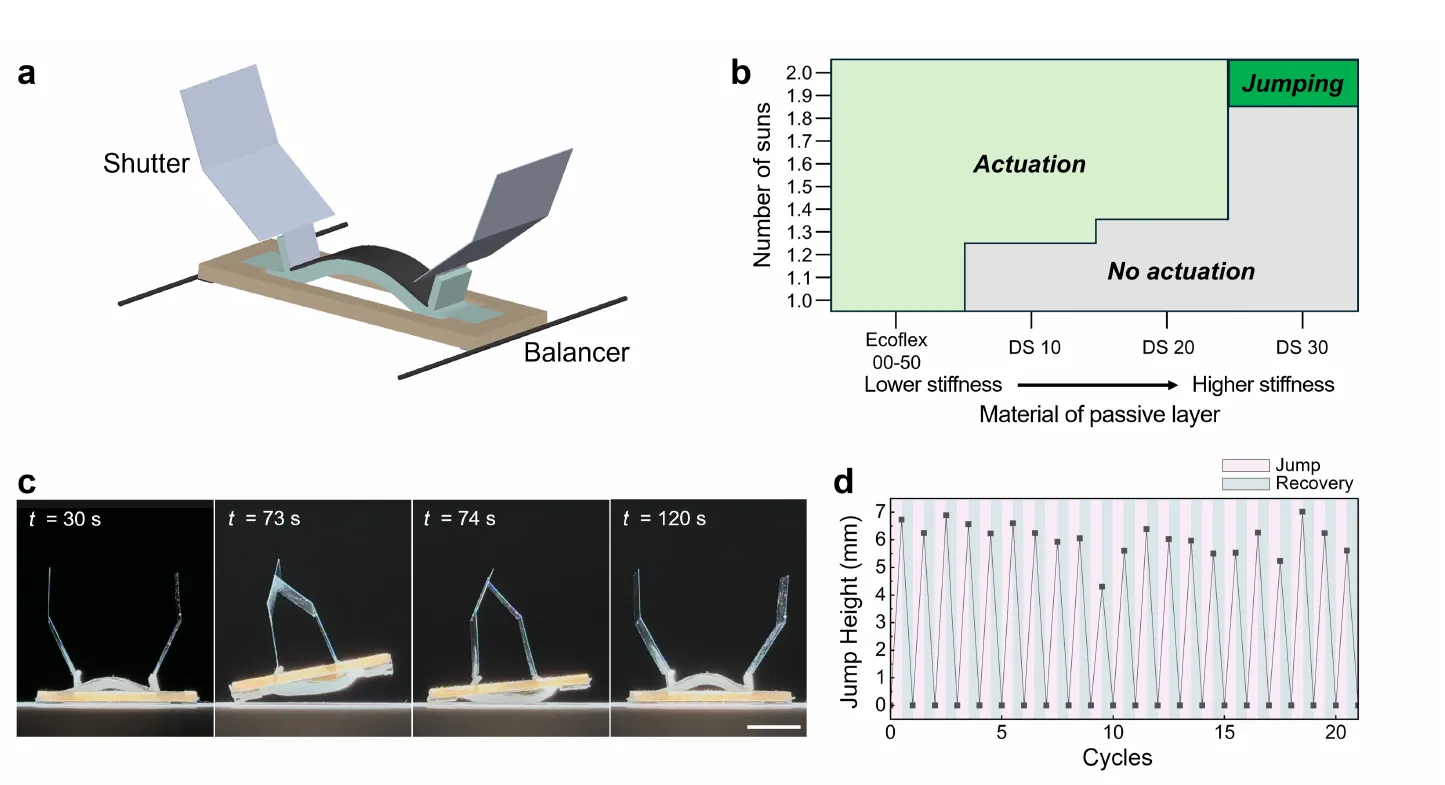
Der Springer: Nur das steifste Silikon speichert genug Energie zum Abheben, bei knapp unter 2 Sonnen (b); Momentaufnahmen eines Sprungs (c; Maßstabsbalken 10 mm) und Sprunghöhe über mehr als 20 Zyklen (d). — Abbildung 7, Lee et al. (2026), arXiv:2611.14729.
Der Springer braucht das steifste Silikon, um genug Energie zu speichern. Er hebt unter etwa 1,9 Sonnen ab – gegenüber 6 Sonnen beim früheren Sprunggerät des Teams – und sprang, mit zwei Stabilisatoren, die ihn aufrecht halten, mehr als 20 Mal hintereinander, ohne an Höhe zu verlieren. Als Zugabe baute das Team einen durch Sonnenlicht ausgelösten Schalter, der einen Stromkreis schließt und eine LED zum Leuchten bringt.
Schnelles Umschnappen, langsame Zyklen
Die Autoren weisen selbst auf die Grenze hin: Ein Umschnappen ist schnell, doch Aufheizen und Abkühlen sind langsam, sodass die mittlere Geschwindigkeit der Roboter davon bestimmt wird, wie schnell sie Sonnenlicht ernten und Wärme abgeben können. Alle Tests liefen unter einem Sonnensimulator im Labor. Bevor solche Roboter nach draußen gehen, müssen sie mit Wolken, wechselnden Winkeln, Temperaturschwankungen und Verschleiß zurechtkommen. Ohne Magnete und ohne Elektronik sehen die Autoren sie dort arbeiten, wo Elektronik an ihre Grenzen stößt, in starken Magnetfeldern oder hoher Strahlung – oder, mit einem saugfähigen Material ausgestattet, schwimmendes Öl von einer verschmutzten Oberfläche abschöpfen.