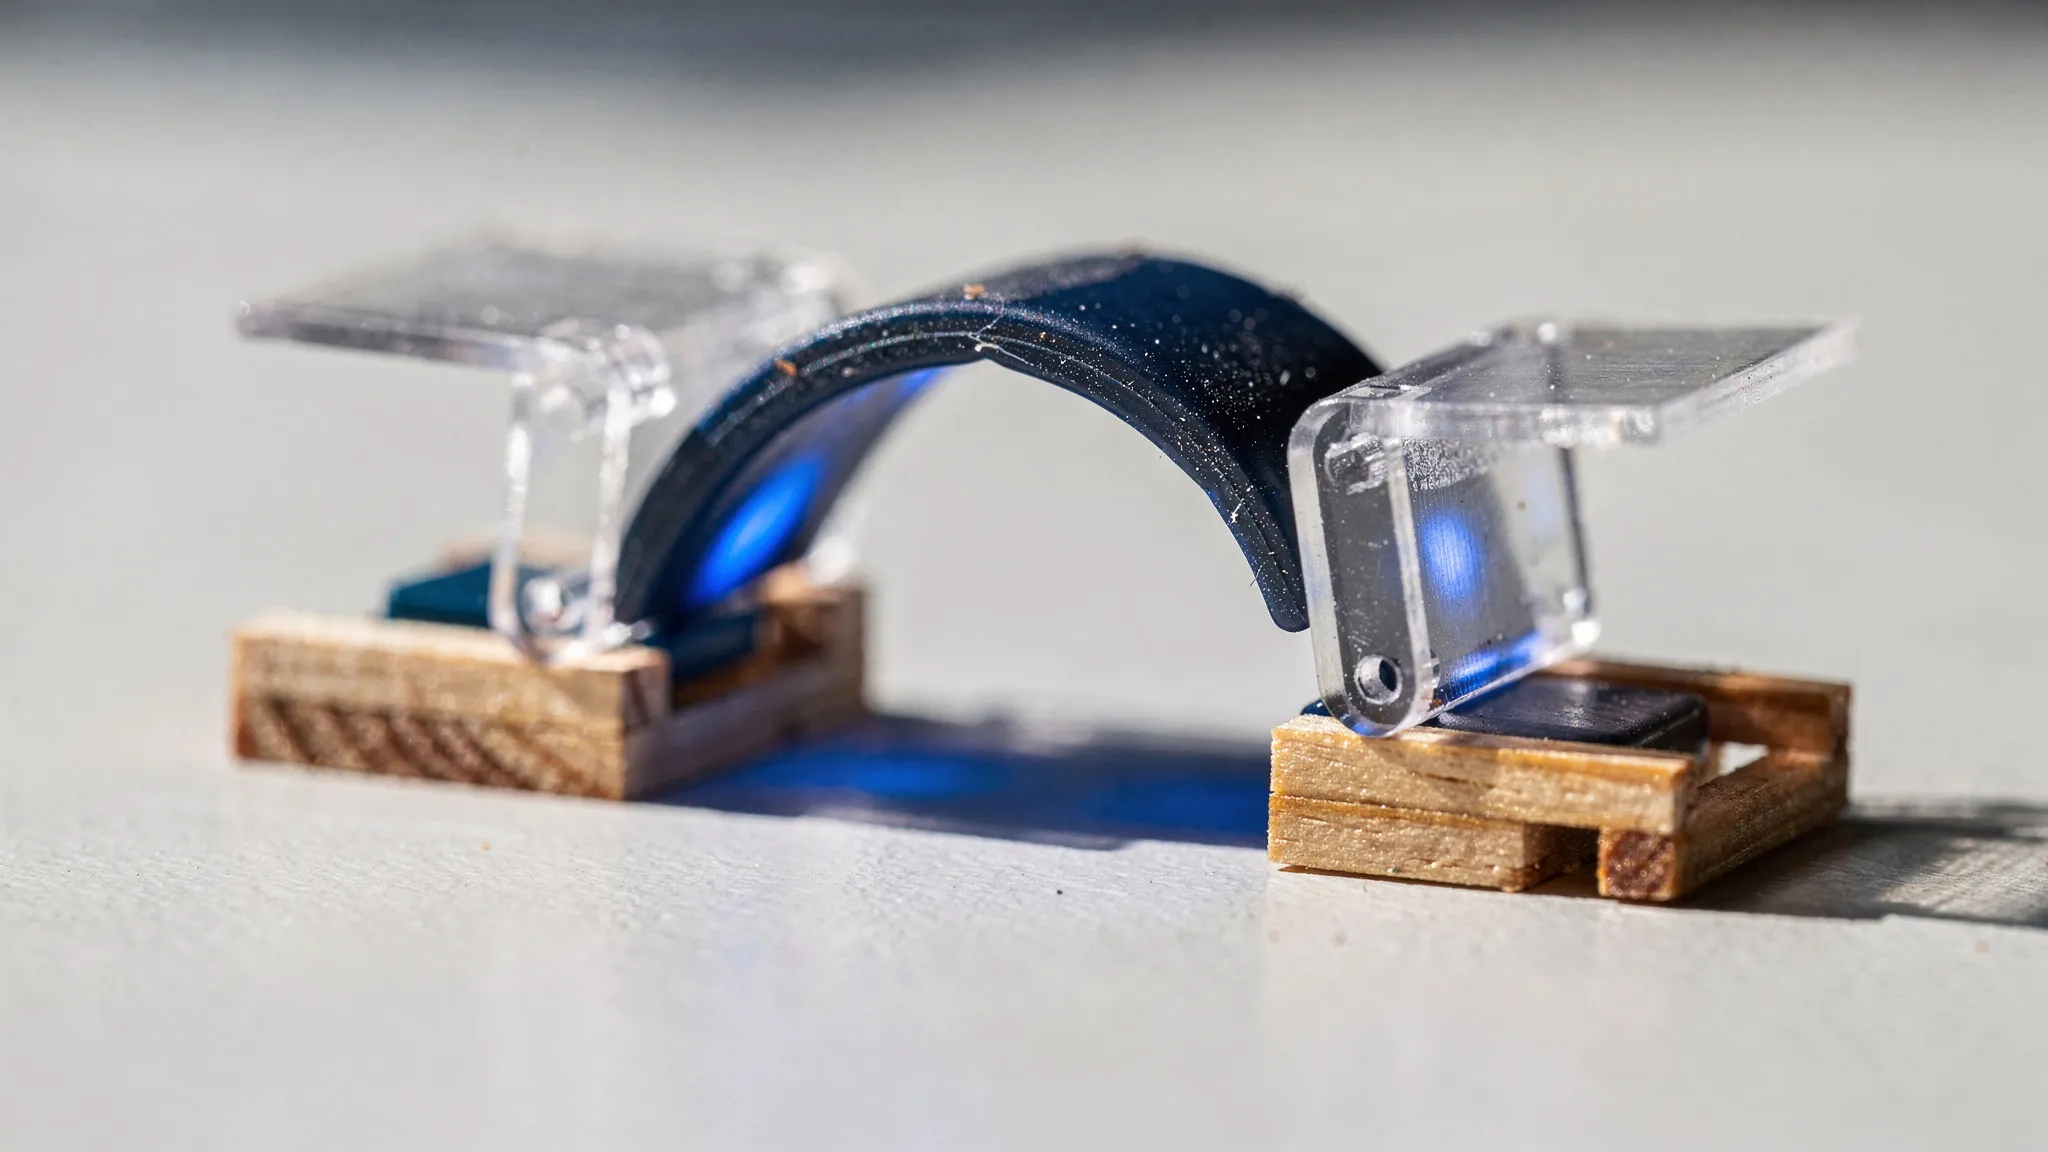
رباتهای ریزی که در نور خورشید با یک جهش جان میگیرند
نور خورشید انرژی فراوانی با خود دارد، اما آرام از راه میرسد: حدود 100 میلیوات روی هر سانتیمتر مربع، سطحی که مقاله آن را «1 خورشید» مینامد. پریدن، شنای سریع یا تغییر شکل ناگهانی درست عکس آن را میطلبد — توانی زیاد که در زمانی بسیار کوتاه تحویل داده شود. رباتها معمولاً این شکاف را با باتری، الکترونیک ولتاژ بالا یا سیالات تحت فشار پر میکنند. زیر یک گرم، جایی برای هیچکدام از آنها نیست.
طبیعت پاسخ دیگری دارد. ونوس مگسگیر انرژیاش را از نور خورشید میگیرد، برگهایش را آهسته تغییر شکل میدهد تا انرژی کشسانی ذخیره کند، سپس میگذارد یک ناپایداری تله را با یک جهش ببندد. حشرات جهنده با ماهیچههایشان ساختارهای فنری را بار میکنند و سپس همه را یکجا رها میکنند. همانطور که نویسندگان تأکید میکنند، این ترفندها انرژی نمیآفرینند: آنها رها شدن انرژی را در زمان متمرکز میکنند، و همین توان را چندین برابر میکند.
ماهیچهای که در نور منقبض میشود
یو جین لی (Yoo Jin Lee)، ونژونگ یان (Wenzhong Yan)، ییمین لوئو (Yimin Luo) و همکارانشان در دانشگاه ییل (Yale University) و دانشگاه کالیفرنیا، دیویس (University of California, Davis) این اصل را در چیزی به کار بستند که آن را SunLightBots مینامند. «ماهیچه» یک الاستومر بلور مایع (liquid crystal elastomer) است: مادهای لاستیکی که مولکولهایش وقتی سرد است همراستا میشوند و وقتی گرم میشود به بینظمی میافتند و نوار را منقبض میکنند.
تیم نخست باید آن را در نور معمولی به کار میانداخت. آنها فرمولبندیهایی از دو خانوادهٔ شیمیایی را مقایسه کردند، با هدف یافتن مادهای که در حدود 50 تا 60 °C شروع به حرکت کند — به اندازهٔ کافی گرم که دمای اتاق بر آن اثری نگذارد، به اندازهٔ کافی خنک که زیر آفتاب بتوان به آن رسید — و در عین حال با قدرت بکشد. بهترینشان نزدیک 60 °C شروع به انقباض میکند. ریزذرات نقره و مس، از هر کدام 1.5% جرمی، به آن کمک میکنند نور را جذب کند؛ مس بیشتر آن را سریعتر گرم میکند اما کشش را ضعیفتر میکند. زیر حدود 1 خورشید، نوار تنشی برابر با 0.1 مگاپاسکال در حدود 60 °C ایجاد میکند.
تیری که میجهد
ماهیچه به تیری خمیده از لاستیک سیلیکونی چسبانده شده که در قابی از چوب بالسا نگه داشته میشود. وقتی ماهیچه منقبض میشود، تیر را آهسته خم میکند تا آنکه، پس از گذر از یک آستانه، تیر ناگهان به سمت دیگر میجهد (snap-through) و انرژی ذخیرهشدهاش را یکباره رها میکند.
بخش هوشمندانه، بازنشانی است. دو دریچهٔ کوچک به تیر متصلاند. وقتی تیر میجهد، آنها روی ماهیچه بسته میشوند و آن را در سایه قرار میدهند. ماهیچه سرد میشود و شل میشود، تیر به جای خود برمیگردد، دریچهها دوباره باز میشوند و چرخه از نو آغاز میشود — بی هیچ حسگر، کنترلگر یا سازوکار راهانداز، زیر نوری ثابت.
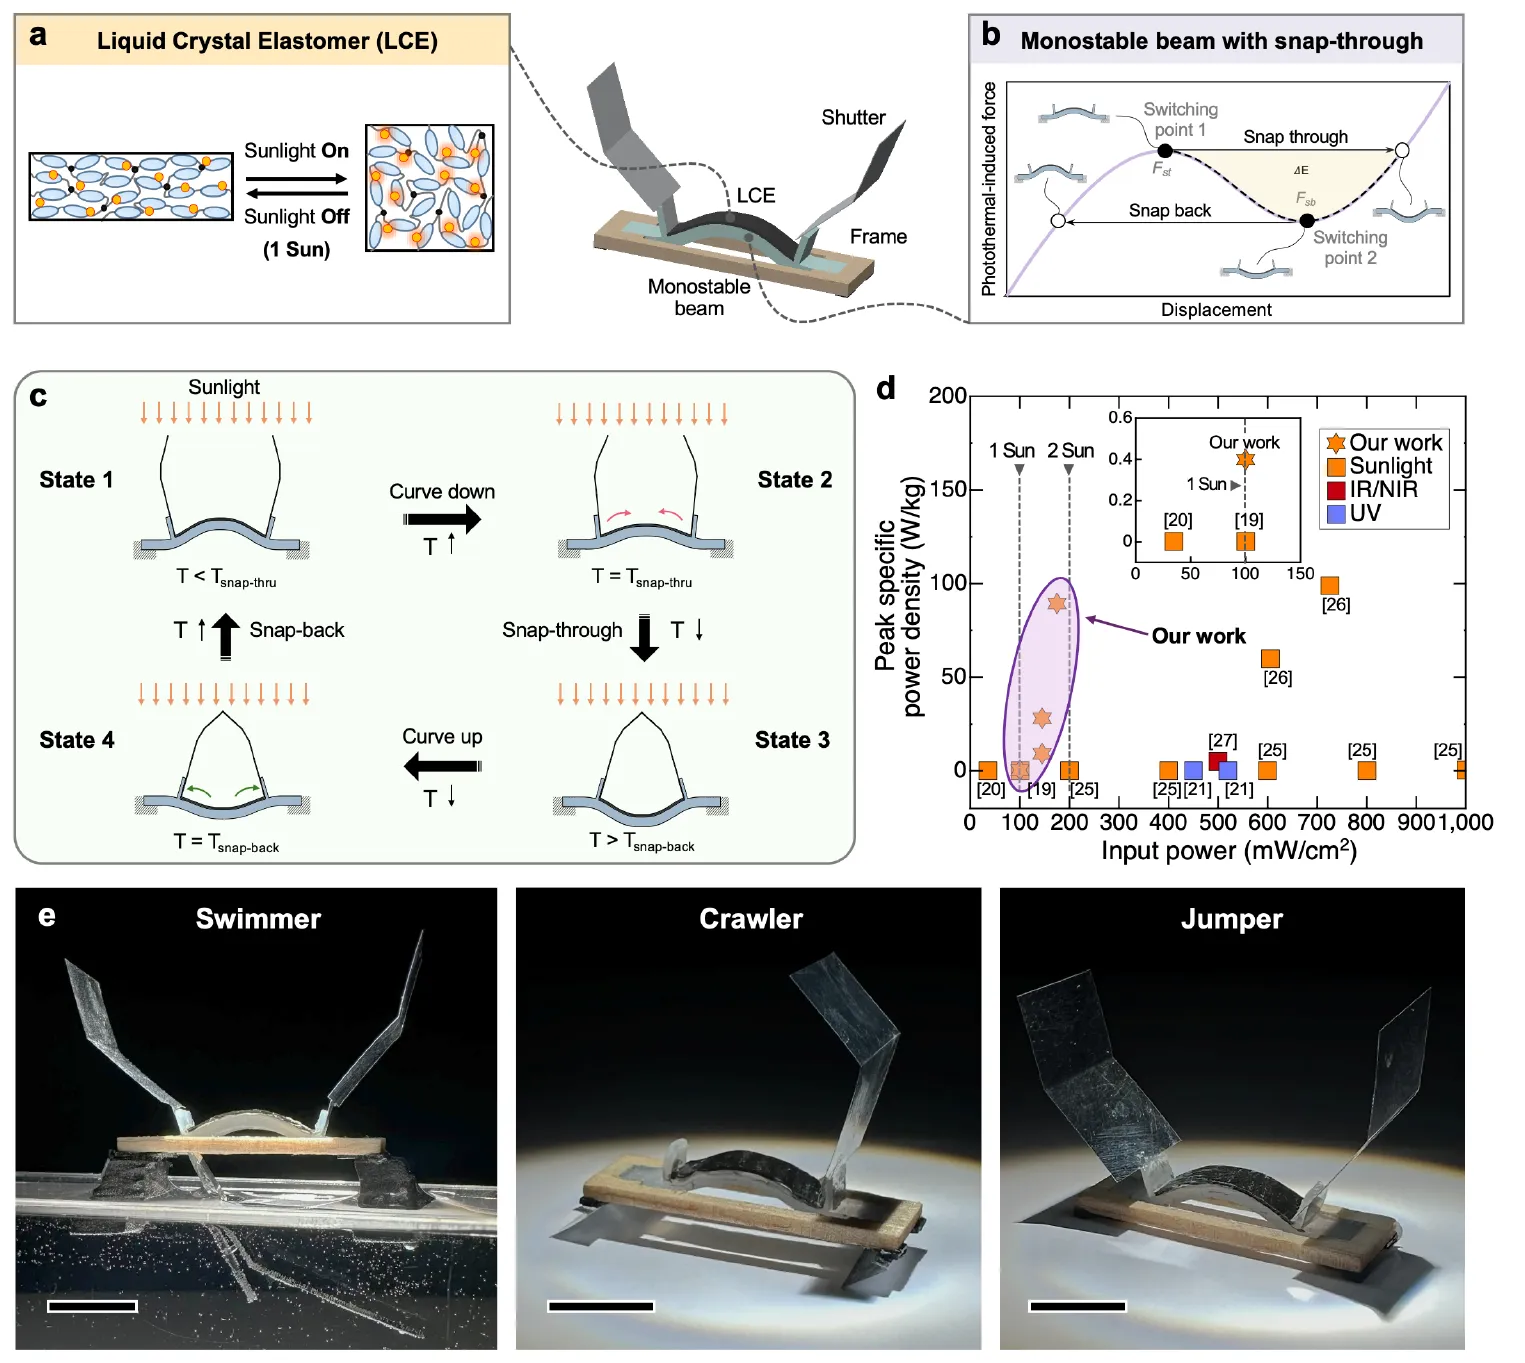
سازوکار SunLightBots: ماهیچه زیر نور منقبض میشود (a)، تیر پس از گذر از یک آستانه میجهد (b)، و دریچهها بسته و دوباره باز میشوند تا چرخه تکرار شود (c). بیشینهٔ توان بر کیلوگرم در مقایسه با عملگرهای نوریِ پیشین (d)، و رباتهای شناگر، خزنده و جهنده (e؛ خطهای مقیاس 1 cm). — شکل 1، Lee et al. (2026)، arXiv:2611.14729.
برای اندازهگیری انرژی آزادشده، تیم گذاشت تیر یک گوی فولادی توخالی به جرم 16.5 میلیگرم را پرتاب کند و آن را با 40,000 قاب در ثانیه فیلمبرداری کرد؛ ارتفاعی که گوی به آن رسید یک کران پایین برای انرژی به دست میدهد. سیلیکون نرمتر زیر نور ضعیفتر میجهد اما انرژی کمتری ذخیره میکند؛ سیلیکون سفتتر انرژی بیشتری ذخیره میکند، تا جایی که ماهیچه دیگر نمیتواند آن را از آستانه عبور دهد. بهترین خروجی از هماهنگ کردن این دو به دست میآید. این سازوکار به بیشینهٔ توان 89 وات بر کیلوگرم میرسد، که بهخوبی با عملگرهای نوریِ پیشین در شدتهای نوری مشابه رقابت میکند. اگر از نمودار مقایسهای خودِ مقاله خوانده شود، این بیشینه در حدود 175 میلیوات بر سانتیمتر مربع قرار دارد، یعنی حدود 1.75 خورشید: زیر دو خورشید، اما بهروشنی بالاتر از یک؛ در دقیقاً 1 خورشید، همان نمودار حدود 0.4 وات بر کیلوگرم نشان میدهد.
شنا، خزیدن، پرش
همین سازوکار سه ربات را به حرکت درمیآورد. ربات شناگر پارویی با خود دارد که در یک جهت شل و در جهت دیگر سفت است: جهش یک حرکت بازگشتی نرم میدهد و برگشت فنری یک رانش قوی. زیر 1.5 خورشید، این ربات 3.1 برابر طول بدنش در هر چرخه پیش میرود، که یکی از سریعترینها در میان شناگرهای نوریِ خودپایایی است که تیم مقایسه کرد. ربات خزنده از دو پا با شیب 45° و تنها یک دریچه برای شکستن تقارن استفاده میکند و با هر جهش اندکی جلو میرود.
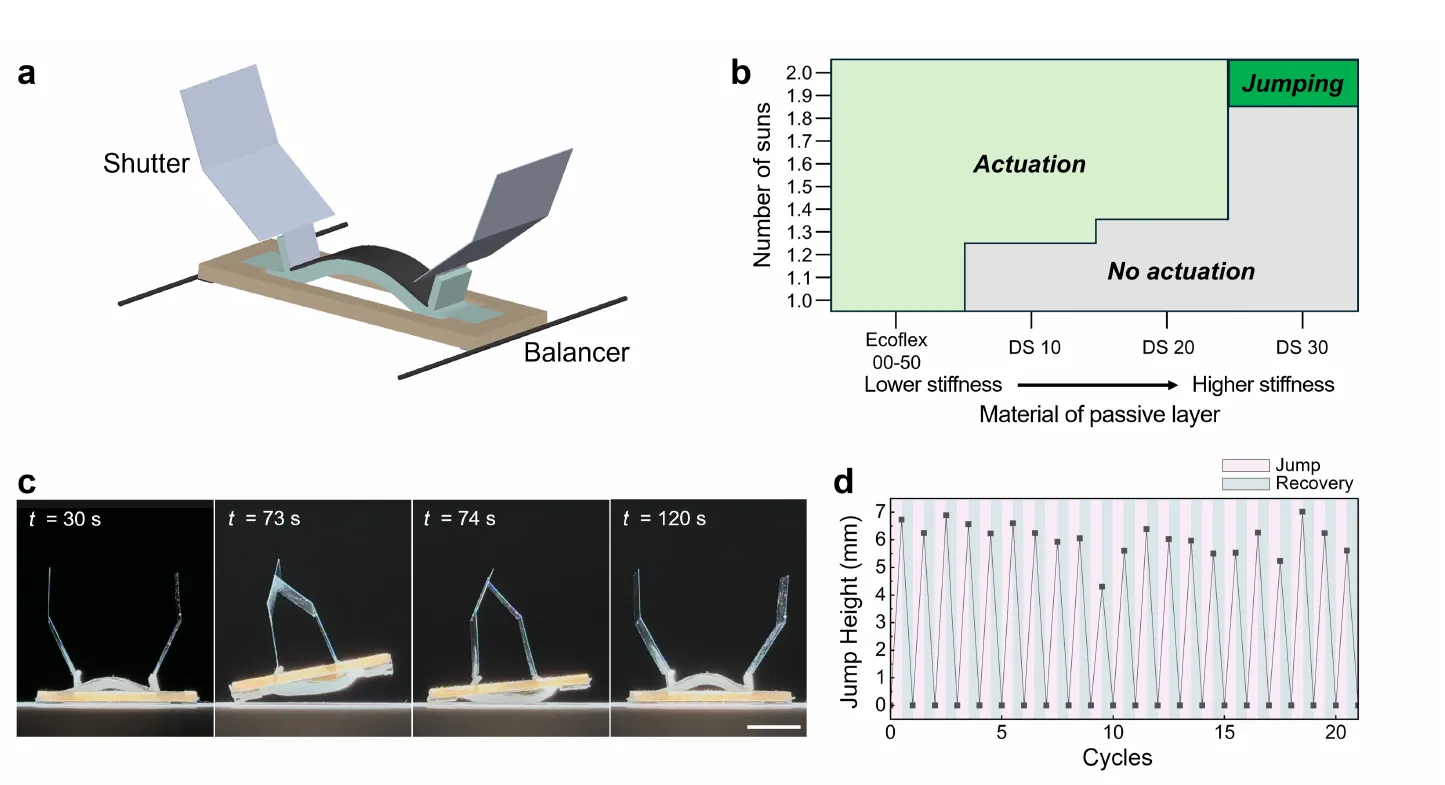
ربات جهنده: تنها سفتترین سیلیکون انرژی کافی برای جدا شدن از زمین ذخیره میکند، در شدتی اندکی کمتر از 2 خورشید (b)؛ تصاویر لحظهای از یک پرش (c؛ خط مقیاس 10 میلیمتر) و ارتفاع پرش در طول بیش از 20 چرخه (d). — شکل 7، Lee et al. (2026)، arXiv:2611.14729.
ربات جهنده برای ذخیرهٔ انرژی کافی به سفتترین سیلیکون نیاز دارد. این ربات زیر حدود 1.9 خورشید از زمین جدا میشود — در برابر 6 خورشید برای دستگاه جهندهٔ پیشینِ تیم — و با دو متعادلکننده که آن را راست نگه میدارند، بیش از 20 بار پشت سر هم پرید بی آنکه ارتفاعش کم شود. افزون بر این، تیم کلیدی ساخت که با نور خورشید فعال میشود، مداری را میبندد و یک LED را روشن میکند.
جهشهای سریع، چرخههای کند
نویسندگان خودشان به این محدودیت اشاره میکنند: یک جهش سریع است، اما گرم و سرد شدن کندند، بنابراین سرعت میانگین رباتها را این تعیین میکند که با چه سرعتی میتوانند نور خورشید را جذب کنند و گرما را از دست بدهند. همهٔ آزمونها زیر یک شبیهساز خورشیدی آزمایشگاهی انجام شدند. پیش از آنکه چنین رباتهایی به فضای باز بروند، باید با ابرها، زاویههای متغیر، نوسانهای دما و فرسودگی کنار بیایند. بی آهنربا و بی الکترونیک، نویسندگان آنها را در جاهایی کارآمد میبینند که الکترونیک در آنها به دشواری کار میکند، در میدانهای مغناطیسی قوی یا تابشهای شدید — یا، با افزودن یک مادهٔ جاذب، برای جمع کردن نفت شناور از روی یک سطح آلوده.