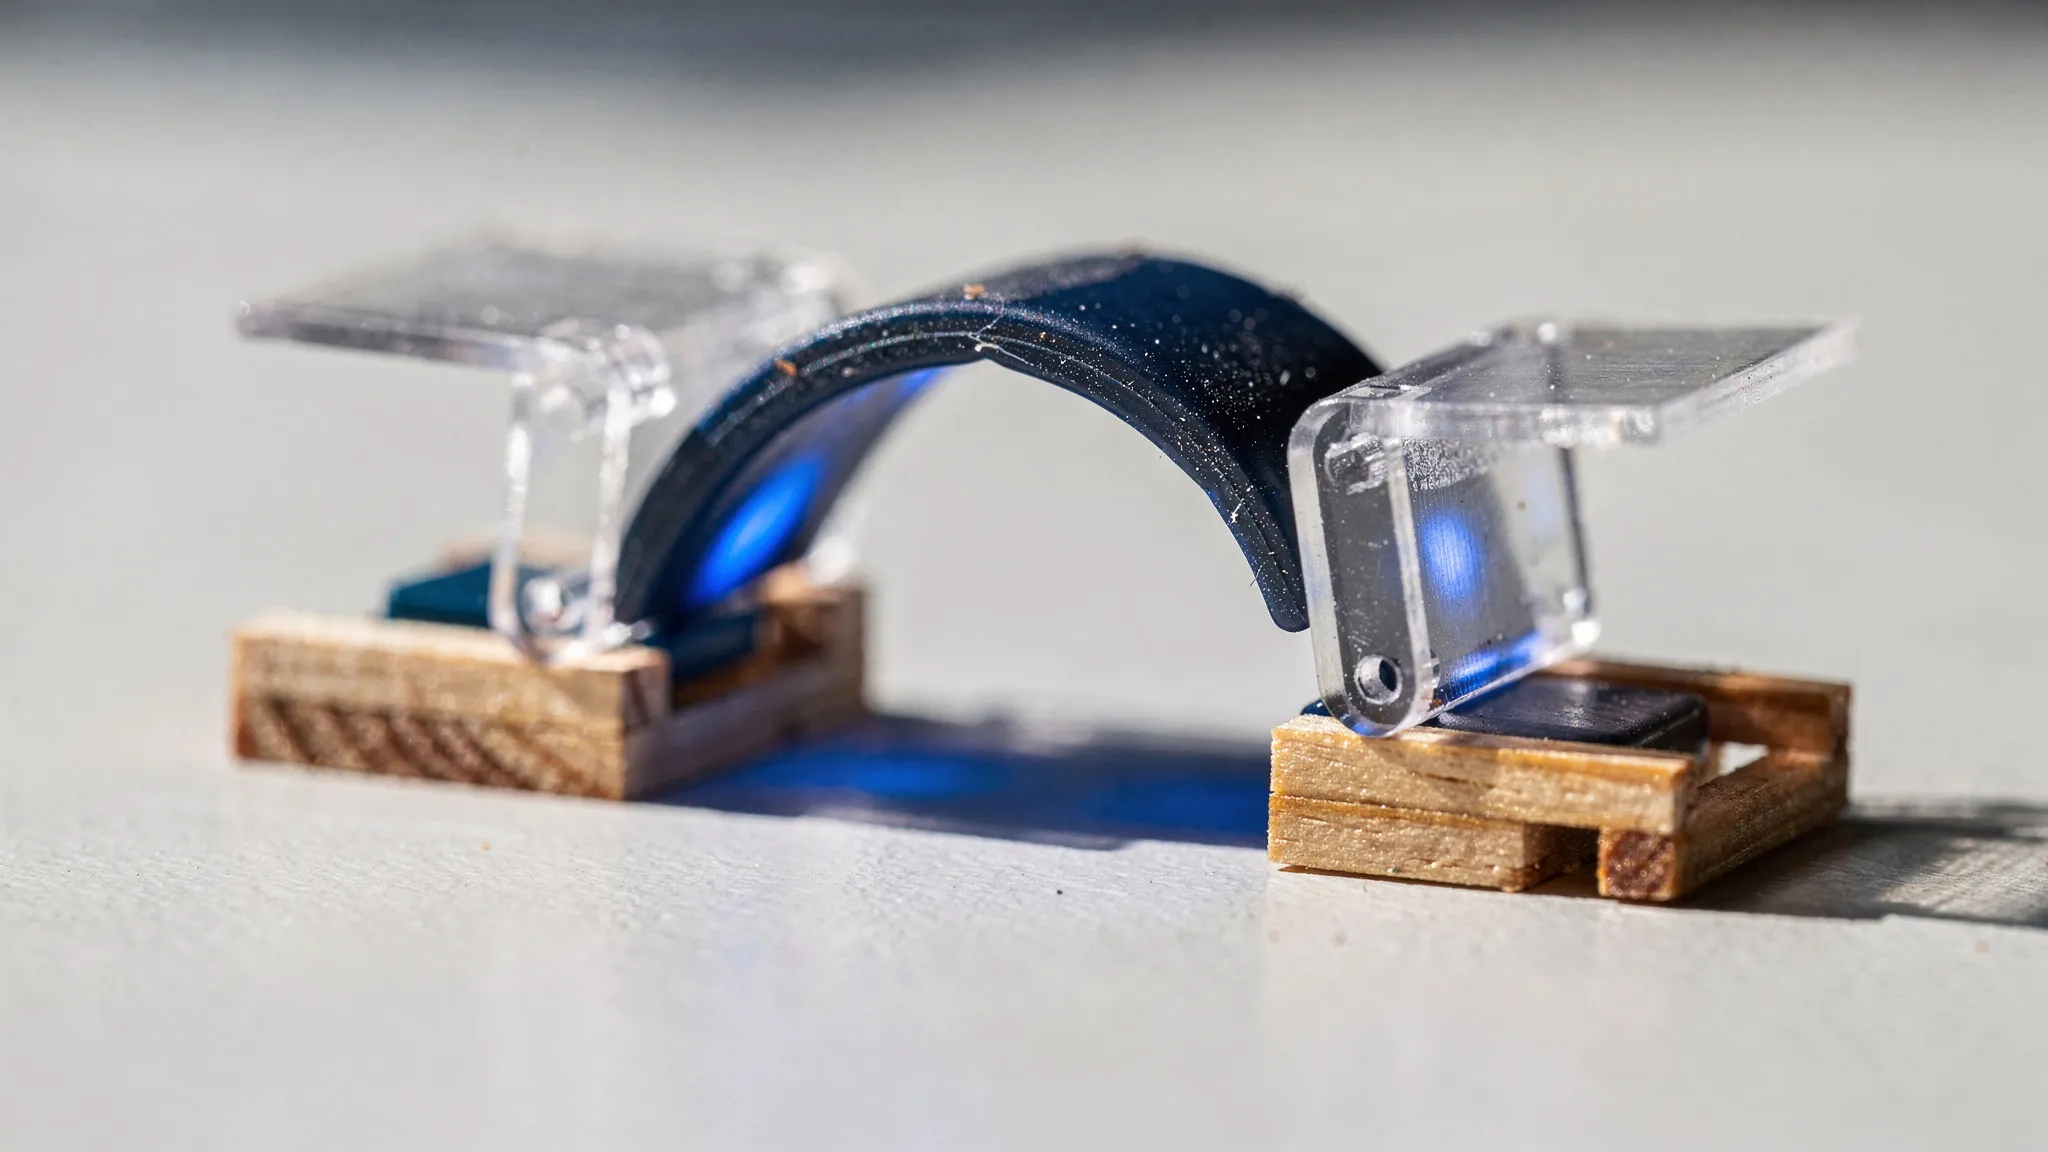
在阳光下猛地活过来的微型机器人
阳光携带着大量能量,但它到来的方式很温和:每平方厘米约100毫瓦,论文把这个水平称为“1个太阳”。跳跃、快速游动或者突然改变形状要求的恰恰相反——要在极短的时间里输出很大的功率。机器人通常用电池、高压电子器件或加压流体来填补这个落差。在1克以下,哪一样都装不下。
大自然还有另一个答案。捕蝇草从阳光中获取能量,缓慢地让叶片变形以储存弹性能,然后让一次失稳把捕虫夹猛地合上。会跳的昆虫先用肌肉给有弹性的结构加载,再一次性全部释放。正如作者所强调的,这些把戏并不制造能量:它们把能量的释放在时间上集中起来,从而把功率成倍放大。
一块在光下收缩的肌肉
耶鲁大学和加州大学戴维斯分校的Yoo Jin Lee、Wenzhong Yan、Yimin Luo及其同事,把这一原理做成了他们称为SunLightBots的东西。这里的“肌肉”是一种液晶弹性体:一种橡胶状材料,它的分子在温度低时排列整齐,升温时陷入无序,于是条带收缩。
团队首先得让它在普通光照下工作。他们比较了两个化学家族的配方,目标是找到一种在50到60 °C左右开始动起来的材料——高到可以不受室温影响,低到在阳光下能够达到——同时又要拉得够有力。最好的一种在接近60 °C时开始收缩。银和铜的微颗粒,各占质量的1.5%,帮助它吸收光;铜更多升温更快,但会削弱拉力。在约1个太阳的光照下,这根条带在60 °C左右产生0.1兆帕的应力。
一根会猛弹的梁
肌肉被粘在一根弯曲的硅橡胶梁上,梁固定在一个轻木框架里。肌肉收缩时慢慢把梁压弯,越过一个阈值之后,梁就猛地弹到另一侧,骤然释放出储存的能量。
巧妙之处在于复位。梁上装了两片小挡片。梁猛弹时,它们合拢盖住肌肉,把它遮进阴影里。肌肉冷却并放松,梁弹回原位,挡片重新打开,循环再次开始——在恒定的光照下,不需要任何传感器、控制器或触发装置。
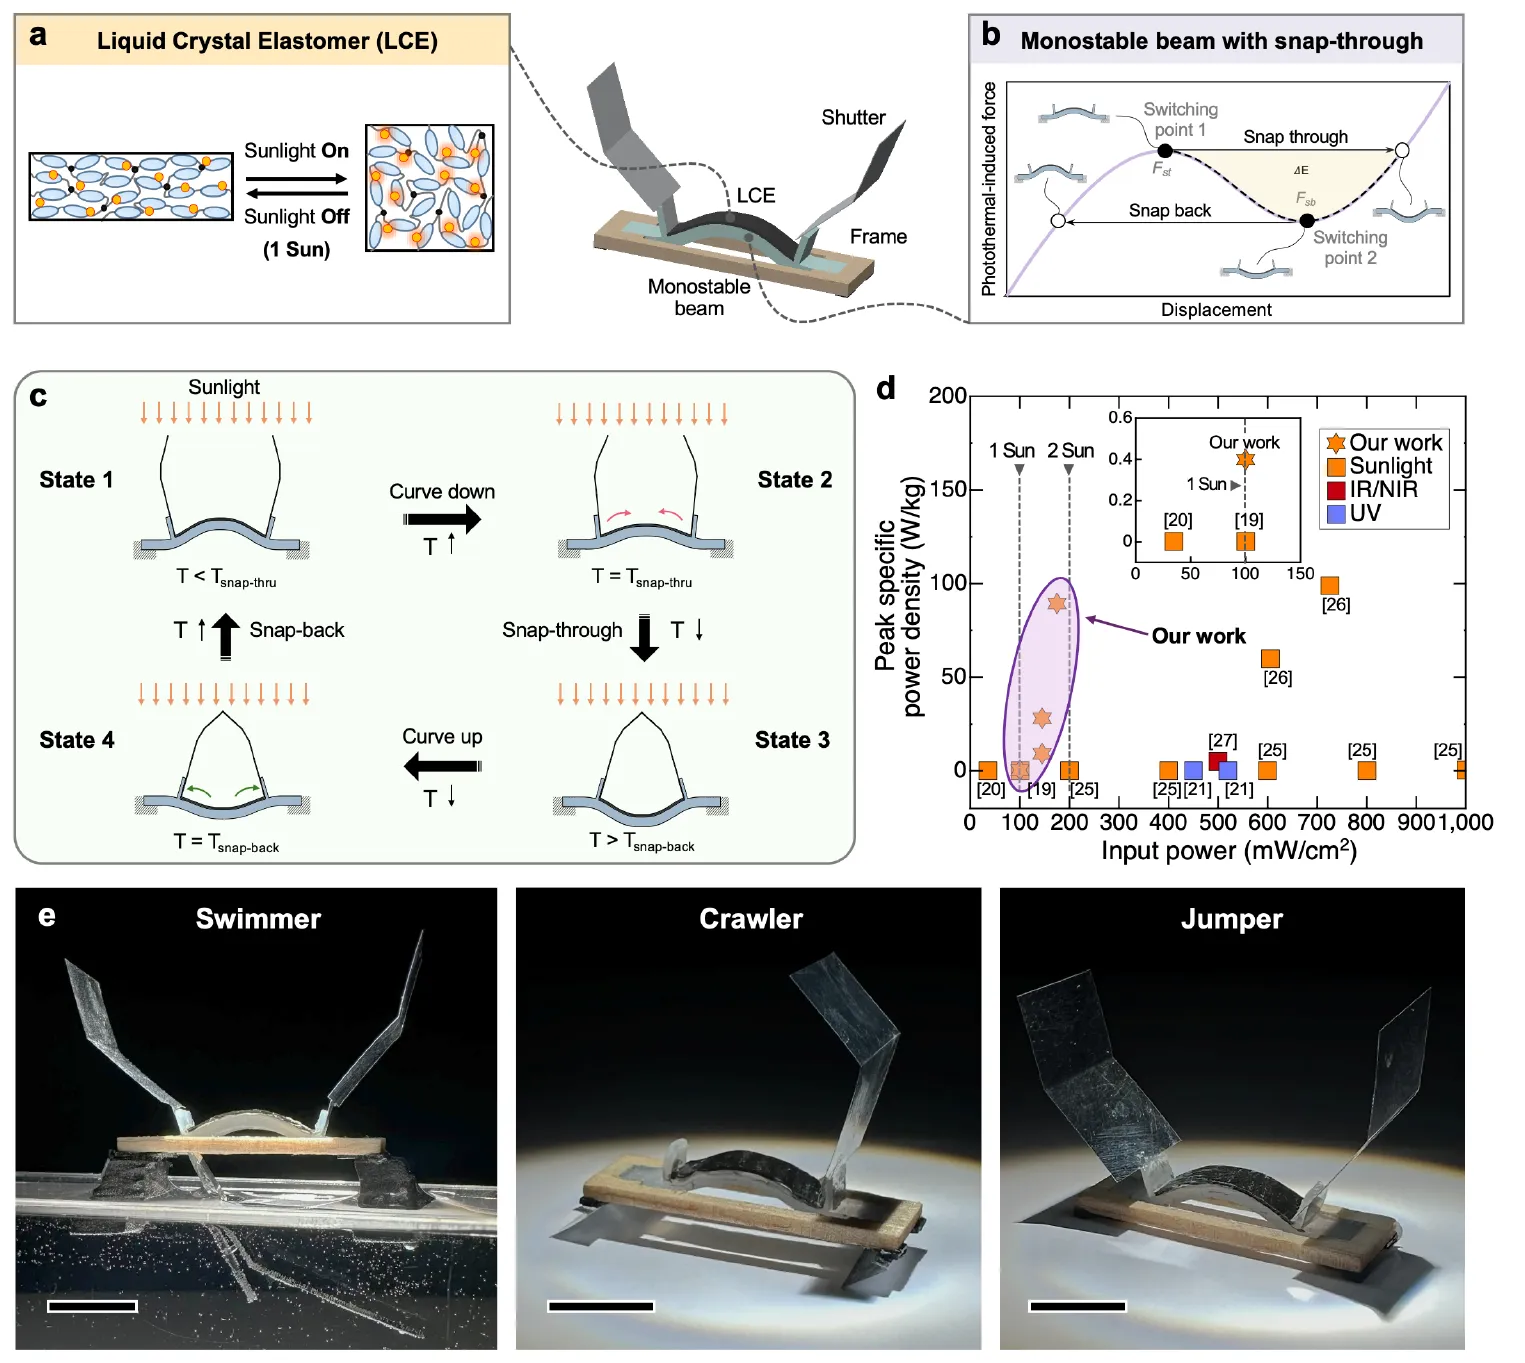
SunLightBots的工作方式:肌肉在光照下收缩(a),梁越过阈值后猛弹(b),挡片合上又打开,使循环重复(c)。每千克峰值功率与此前的光驱动致动器的比较(d),以及游泳、爬行和跳跃机器人(e;比例尺1厘米)。——图1,Lee等(2026),arXiv:2611.14729。
为了测量释放出的能量,团队让梁弹射一个16.5毫克的空心钢球,并以每秒40,000帧拍摄;钢球达到的高度给出了能量的下限。较软的硅橡胶在较弱的光下就会猛弹,但储存的能量较少;较硬的硅橡胶储存得更多,直到肌肉再也推不动它越过临界点。把两者匹配好才能得到最佳输出。这套机构的峰值功率达到每千克89瓦,与此前在相近光强下工作的光驱动致动器相比很有优势。从论文自己的对比图上读出来,这个峰值出现在每平方厘米175毫瓦附近,约合1.75个太阳:不到两个太阳,但明显高于一个太阳;在正好1个太阳时,同一张图显示的约为每千克0.4瓦。
游泳、爬行、跳跃
同一套机构驱动了三个机器人。游泳机器人带着一只桨,它朝一个方向软、朝另一个方向硬:猛弹时是柔软的回程划水,弹回时则是有力的推进。在1.5个太阳的光照下,它每个循环前进3.1个身长,在团队比较过的自持光驱动游泳机器人中名列最快之列。爬行机器人用两条倾斜45°的腿和一片挡片来打破对称性,每猛弹一次就向前挪动一点。
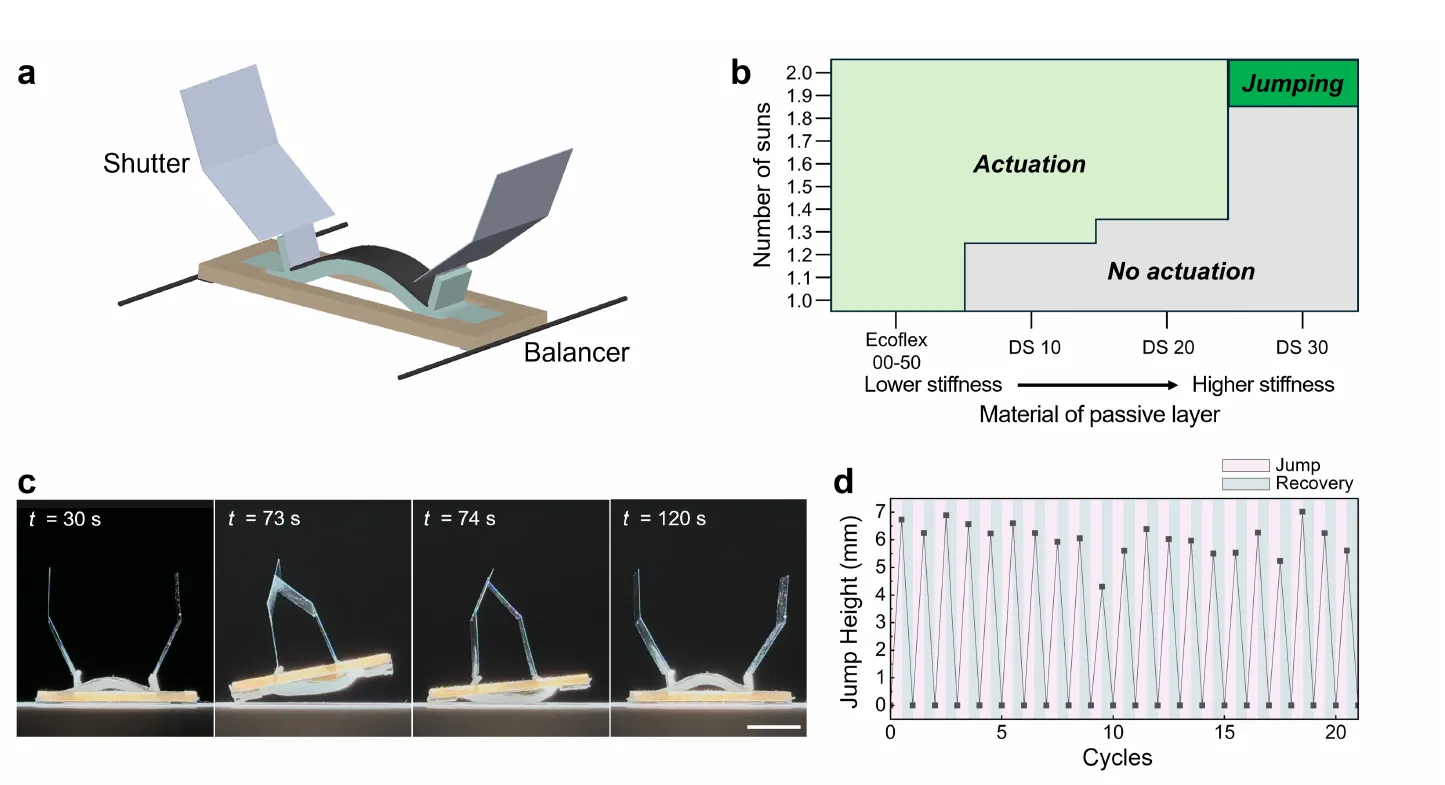
跳跃机器人:只有最硬的硅橡胶才能储存足够的能量起跳,所需光强略低于2个太阳(b);一次跳跃的连续画面(c;比例尺10毫米)以及20多个循环中的跳跃高度(d)。——图7,Lee等(2026),arXiv:2611.14729。
跳跃机器人需要最硬的硅橡胶才能储存足够的能量。它在约1.9个太阳的光照下起跳——而团队此前的跳跃装置需要6个太阳——并且在两个平衡器的帮助下保持直立,连续跳了20多次而高度没有下降。作为附带的成果,团队还做了一个由阳光触发的开关,它接通电路并点亮一个LED。
猛弹很快,循环很慢
作者自己指出了其中的限制:猛弹很快,但加热和冷却都很慢,所以这些机器人的平均速度取决于它们采集阳光和散热的快慢。所有测试都是在实验室的太阳模拟器下进行的。在这类机器人走到户外之前,它们还得应付云层、不断变化的角度、温度起伏和磨损。由于没有磁体也没有电子器件,作者认为它们可以在电子器件难以胜任的地方工作,比如强磁场或强辐射环境——或者装上一种吸附材料,把污染水面上漂浮的油撇走。