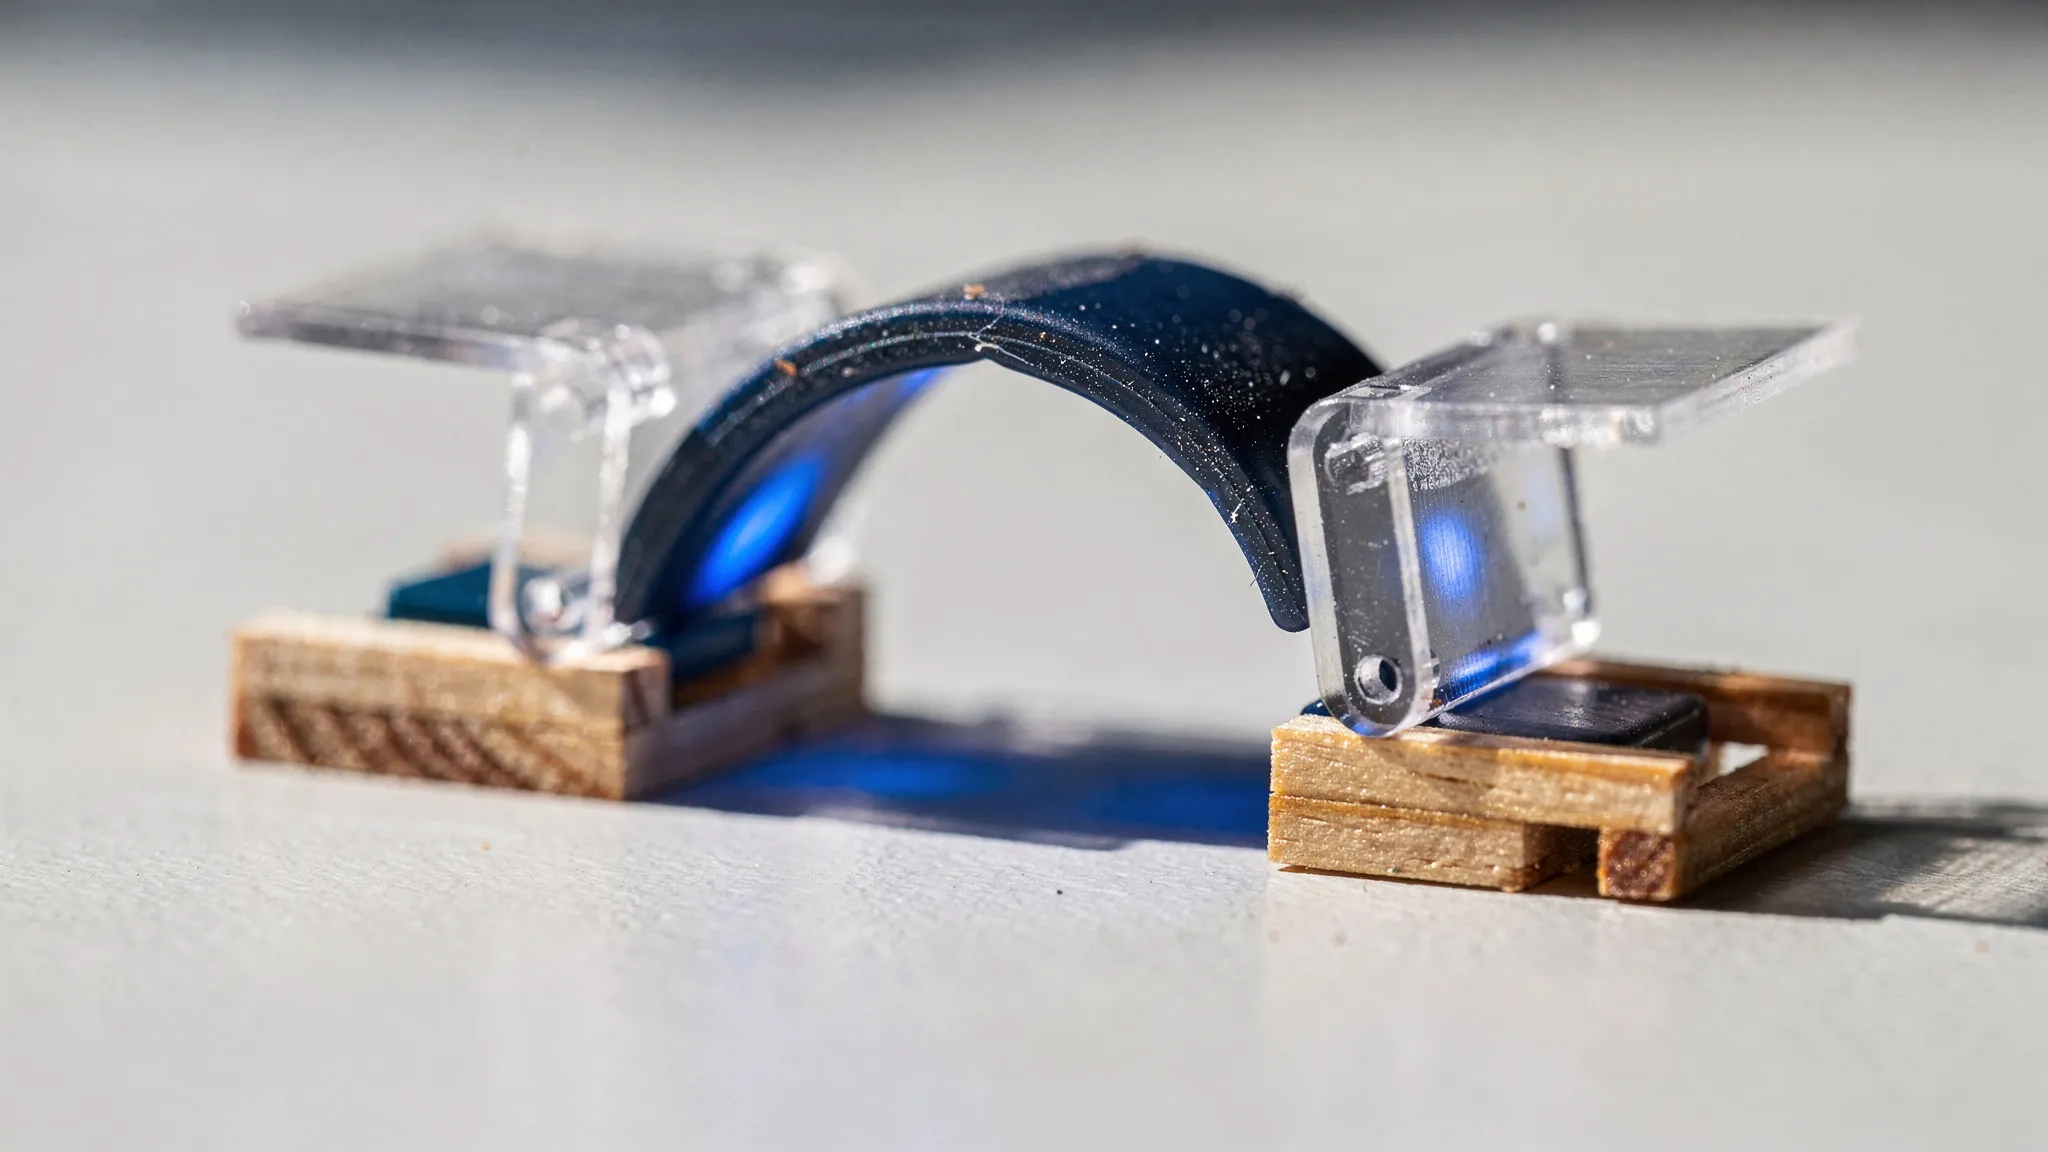
ننھے روبوٹ جو دھوپ میں جھٹکے سے جی اٹھتے ہیں
دھوپ خاصی توانائی لاتی ہے، مگر وہ نرمی سے آتی ہے: ہر مربع سینٹی میٹر پر تقریباً 100 ملی واٹ، ایک ایسی سطح جسے مقالہ “1 سورج” کہتا ہے۔ چھلانگ لگانا، تیزی سے تیرنا یا اچانک شکل بدلنا اس کے بالکل الٹ کا تقاضا کرتا ہے — بہت کم وقت میں پہنچائی گئی بہت زیادہ طاقت۔ روبوٹ عموماً یہ خلا بیٹریوں، بلند وولٹیج کی الیکٹرانکس یا دباؤ والے سیالوں سے پُر کرتے ہیں۔ ایک گرام سے نیچے، ان میں سے کسی کے لیے جگہ نہیں بچتی۔
فطرت کے پاس ایک اور جواب ہے۔ وینس فلائی ٹریپ (Venus flytrap) اپنی توانائی دھوپ سے لیتا ہے، لچکدار توانائی جمع کرنے کے لیے اپنے پتے آہستہ آہستہ بگاڑتا ہے، پھر ایک عدم استحکام کو پھندا جھٹکے سے بند کرنے دیتا ہے۔ چھلانگ لگانے والے کیڑے اپنے پٹھوں سے اسپرنگ نما ساختوں کو لادتے ہیں اور پھر انہیں یکبارگی چھوڑ دیتے ہیں۔ جیسا کہ مصنفین زور دیتے ہیں، یہ ترکیبیں توانائی پیدا نہیں کرتیں: یہ اس کے اخراج کو وقت میں مرکوز کر دیتی ہیں، جس سے طاقت کئی گنا ہو جاتی ہے۔
ایک پٹھا جو روشنی میں سکڑتا ہے
Yale University اور University of California, Davis کے Yoo Jin Lee، Wenzhong Yan، Yimin Luo اور رفقا نے اسی اصول کو اُس چیز میں ڈھالا جسے وہ SunLightBots کہتے ہیں۔ “پٹھا” ایک مائع بلوری ایلاسٹومر (liquid crystal elastomer) ہے: ایک ربڑ نما مادہ جس کے سالمے ٹھنڈے ہونے پر قطار میں لگ جاتے ہیں اور گرم ہونے پر بے ترتیبی میں بکھر جاتے ہیں، جس سے پٹی سکڑتی ہے۔
ٹیم کو پہلے اسے عام روشنی میں کام کرنے کے قابل بنانا تھا۔ انہوں نے دو کیمیائی خاندانوں کے نسخوں کا موازنہ کیا، ایک ایسے مادے کی تلاش میں جو تقریباً 50 سے 60 °C کے آس پاس حرکت شروع کرے — اتنا گرم کہ کمرے کے درجۂ حرارت کو نظرانداز کر سکے، اتنا ٹھنڈا کہ دھوپ میں اس تک پہنچا جا سکے — اور پھر بھی زور سے کھینچے۔ بہترین نسخہ 60 °C کے قریب سکڑنا شروع کرتا ہے۔ چاندی اور تانبے کے خردذرّات، ہر ایک کمیت کے لحاظ سے 1.5%، اسے روشنی جذب کرنے میں مدد دیتے ہیں؛ زیادہ تانبا تیزی سے گرم کرتا ہے مگر کھنچاؤ کو کمزور کر دیتا ہے۔ تقریباً 1 سورج کے نیچے، پٹی تقریباً 60 °C پر 0.1 میگاپاسکل کا تناؤ پیدا کرتی ہے۔
ایک شہتیر جو جھٹکے سے پلٹتا ہے
پٹھا سلیکون ربڑ کے ایک خمدار شہتیر پر چپکایا جاتا ہے، جو بالسا لکڑی کے ایک ڈھانچے میں جڑا ہوتا ہے۔ جیسے جیسے پٹھا سکڑتا ہے، وہ شہتیر کو آہستہ آہستہ موڑتا ہے، یہاں تک کہ ایک حد عبور کرنے پر شہتیر جھٹکے سے پلٹ کر دوسری طرف چلا جاتا ہے، اور اپنی جمع شدہ توانائی یکدم خارج کر دیتا ہے۔
اصل ہوشیاری دوبارہ تیاری میں ہے۔ شہتیر کے ساتھ دو چھوٹے پٹ لگے ہوتے ہیں۔ جب وہ جھٹکے سے پلٹتا ہے، تو یہ پٹ پٹھے پر بند ہو کر اسے سائے میں کر دیتے ہیں۔ پٹھا ٹھنڈا ہو کر ڈھیلا پڑ جاتا ہے، شہتیر واپس اچھل آتا ہے، پٹ دوبارہ کھل جاتے ہیں، اور چکر پھر شروع ہو جاتا ہے — بغیر کسی سینسر، کنٹرولر یا ٹرگر کے، مسلسل روشنی کے نیچے۔
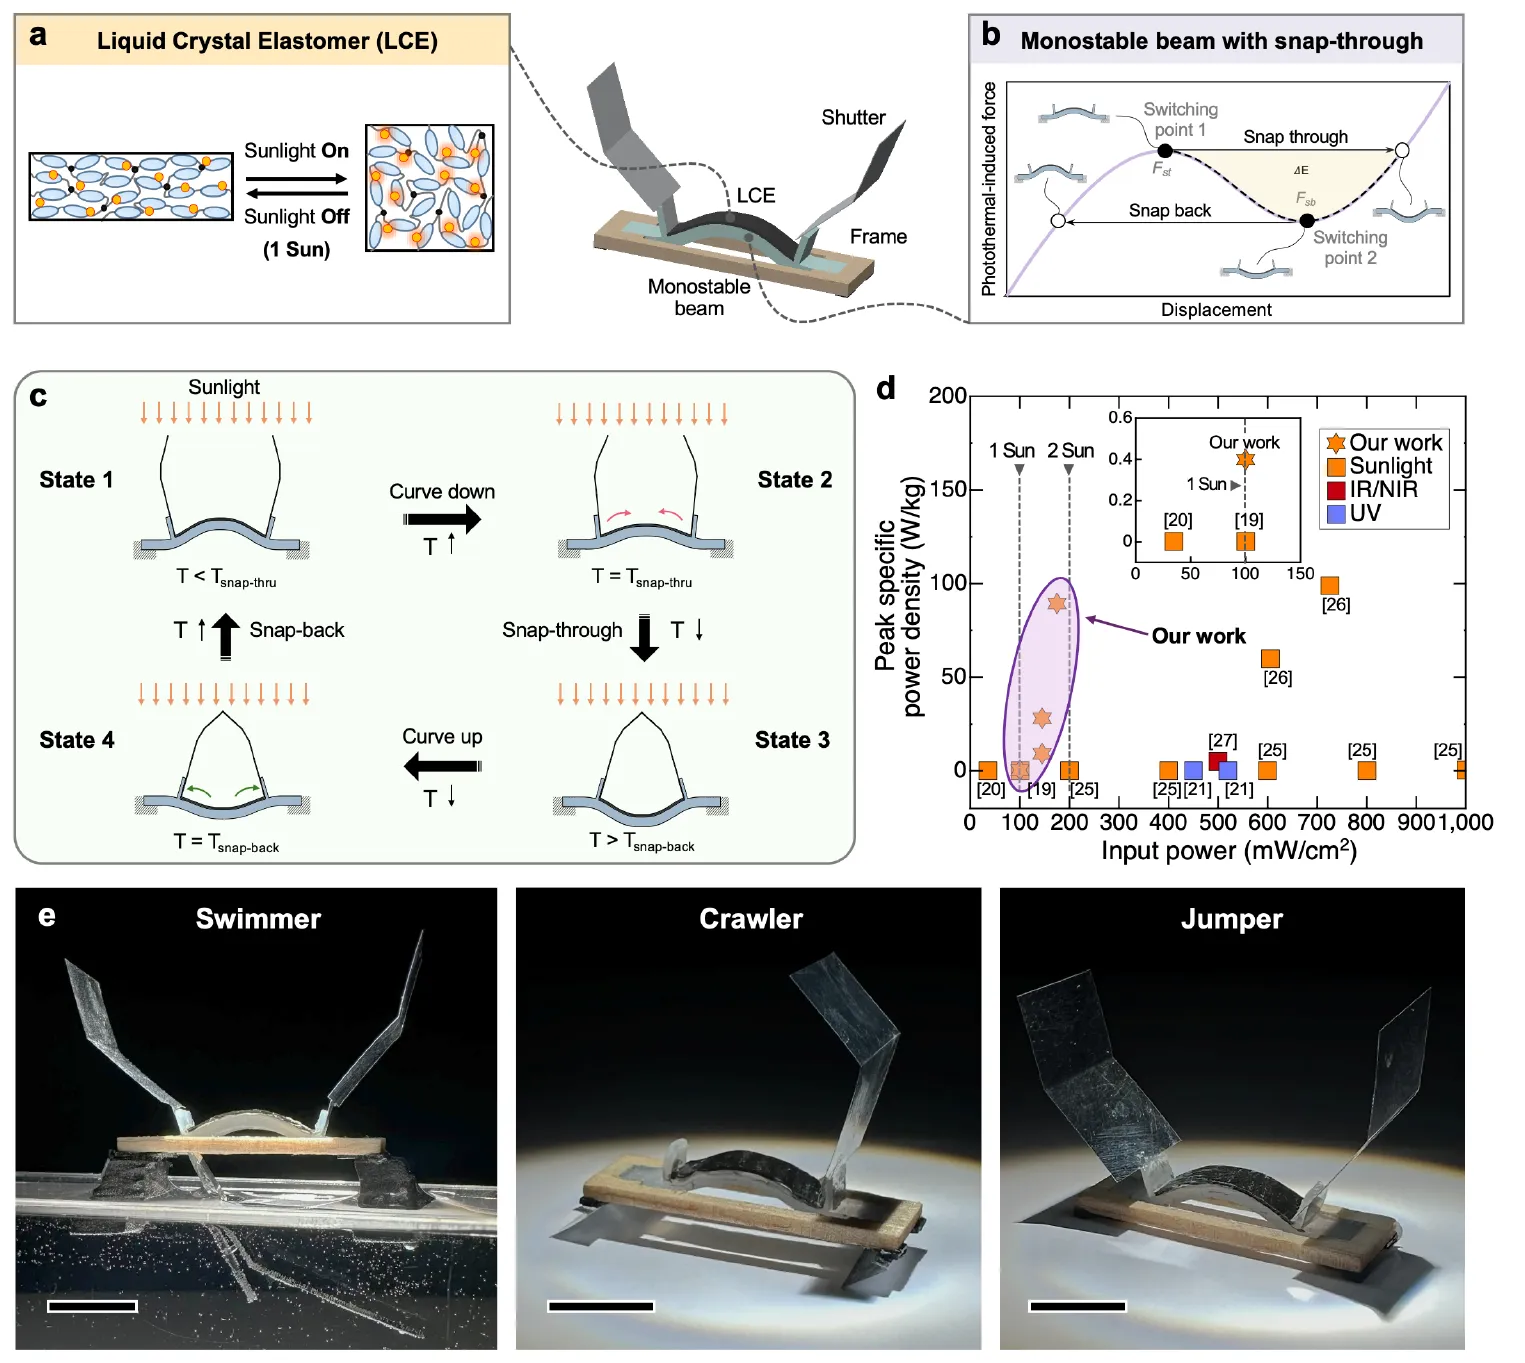
SunLightBots کیسے کام کرتے ہیں: پٹھا روشنی میں سکڑتا ہے (a)، شہتیر ایک حد عبور کر کے جھٹکے سے پلٹ جاتا ہے (b)، اور چکر دہرانے کے لیے پٹ بند ہو کر دوبارہ کھلتے ہیں (c)۔ پہلے کے روشنی سے چلنے والے محرکوں (actuators) کے مقابلے میں فی کلوگرام چوٹی کی طاقت (d)، اور تیراک، رینگنے والا اور چھلانگ لگانے والا روبوٹ (e؛ پیمانے کی لکیریں 1 سینٹی میٹر)۔ — شکل 1، Lee et al. (2026)، arXiv:2611.14729۔
خارج ہونے والی توانائی ناپنے کے لیے ٹیم نے شہتیر سے 16.5 ملی گرام کی ایک کھوکھلی فولادی گیند اچھلوائی اور اسے 40,000 فریم فی سیکنڈ پر فلمایا؛ گیند جس بلندی تک پہنچی وہ توانائی کی ایک کم سے کم حد دیتی ہے۔ زیادہ نرم سلیکون کمزور روشنی میں ہی جھٹکے سے پلٹ جاتا ہے مگر کم توانائی جمع کرتا ہے؛ زیادہ سخت سلیکون زیادہ جمع کرتا ہے، یہاں تک کہ پٹھا اسے کنارے سے آگے دھکیل ہی نہ سکے۔ بہترین پیداوار دونوں کے میل سے ملتی ہے۔ یہ طریقۂ کار 89 واٹ فی کلوگرام کی چوٹی کی طاقت تک پہنچتا ہے، جو ملتی جلتی روشنی کی سطح پر کام کرنے والے پہلے کے روشنی سے چلنے والے محرکوں کے مقابلے میں عمدہ ٹھہرتا ہے۔ مقالے کے اپنے موازناتی چارٹ سے پڑھا جائے تو یہ چوٹی 175 ملی واٹ فی مربع سینٹی میٹر کے قریب واقع ہے، تقریباً 1.75 سورج: دو سورجوں سے کم، مگر ایک سورج سے کافی زیادہ؛ ٹھیک 1 سورج پر وہی چارٹ تقریباً 0.4 واٹ فی کلوگرام دکھاتا ہے۔
تیرنا، رینگنا، چھلانگ لگانا
یہی طریقۂ کار تین روبوٹ چلاتا ہے۔ تیراک کے ساتھ ایک چپو ہوتا ہے جو ایک طرف ڈھیلا اور دوسری طرف سخت ہے: جھٹکا واپسی کی ایک نرم ضرب دیتا ہے، اور واپس اچھلنا ایک زوردار دھکا۔ 1.5 سورجوں کے نیچے یہ ہر چکر میں اپنے جسم کی 3.1 لمبائیاں آگے بڑھتا ہے، جو ٹیم کے موازنہ کیے گئے خود کفیل اور روشنی سے چلنے والے تیراکوں میں سب سے تیز ترین میں سے ہے۔ رینگنے والا روبوٹ تقارن توڑنے کے لیے 45° پر جھکی دو ٹانگیں اور ایک اکیلا پٹ استعمال کرتا ہے، اور ہر جھٹکے کے ساتھ ذرا ذرا آگے سرکتا ہے۔
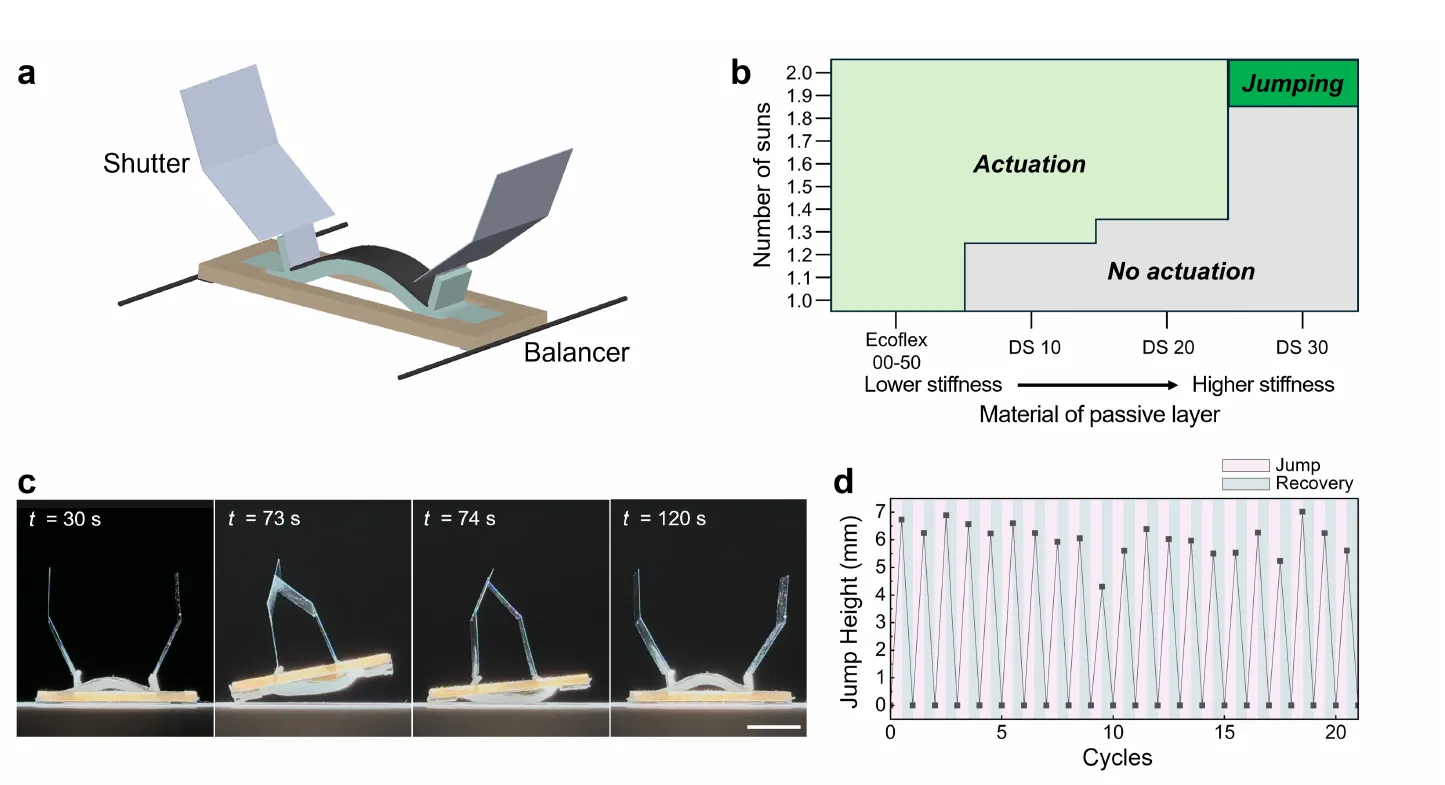
چھلانگ لگانے والا روبوٹ: صرف سب سے سخت سلیکون ہی اتنی توانائی جمع کرتا ہے کہ اڑان بھری جا سکے، اور وہ بھی 2 سورجوں سے ذرا کم پر (b)؛ ایک چھلانگ کی جھلکیاں (c؛ پیمانے کی لکیر 10 ملی میٹر) اور 20 سے زیادہ چکروں کے دوران چھلانگ کی بلندی (d)۔ — شکل 7، Lee et al. (2026)، arXiv:2611.14729۔
چھلانگ لگانے والے روبوٹ کو کافی توانائی جمع کرنے کے لیے سب سے سخت سلیکون درکار ہے۔ یہ تقریباً 1.9 سورجوں کے نیچے اڑان بھرتا ہے — جبکہ ٹیم کے پچھلے چھلانگ لگانے والے آلے کو 6 سورج درکار تھے — اور اسے سیدھا رکھنے والے دو توازن کاروں کے ساتھ، اس نے بلندی کھوئے بغیر لگاتار 20 سے زیادہ بار چھلانگ لگائی۔ اضافی طور پر، ٹیم نے دھوپ سے چلنے والا ایک سوئچ بھی بنایا جو ایک سرکٹ بند کر کے ایک LED روشن کر دیتا ہے۔
تیز جھٹکے، سست چکر
مصنفین خود اس کی حد کی نشاندہی کرتے ہیں: جھٹکا تیز ہے، مگر گرم اور ٹھنڈا ہونا سست ہے، اس لیے روبوٹوں کی اوسط رفتار اس سے طے ہوتی ہے کہ وہ کتنی تیزی سے دھوپ سمیٹ سکتے اور حرارت خارج کر سکتے ہیں۔ تمام جانچیں تجربہ گاہ کے ایک شمسی سمولیٹر کے نیچے کی گئیں۔ ایسے روبوٹوں کے کھلی فضا میں جانے سے پہلے، انہیں بادلوں، بدلتے زاویوں، درجۂ حرارت کے اتار چڑھاؤ اور گھساؤ کا سامنا کرنا ہوگا۔ چونکہ ان میں نہ مقناطیس ہیں نہ الیکٹرانکس، مصنفین انہیں ایسی جگہوں پر کام کرتے دیکھتے ہیں جہاں الیکٹرانکس کو مشکل پیش آتی ہے، یعنی مضبوط مقناطیسی میدانوں یا بلند تابکاری میں — یا پھر، کسی جذب کرنے والے مادے کے ساتھ، آلودہ سطح پر تیرتے تیل کو چھیل کر اٹھاتے ہوئے۔