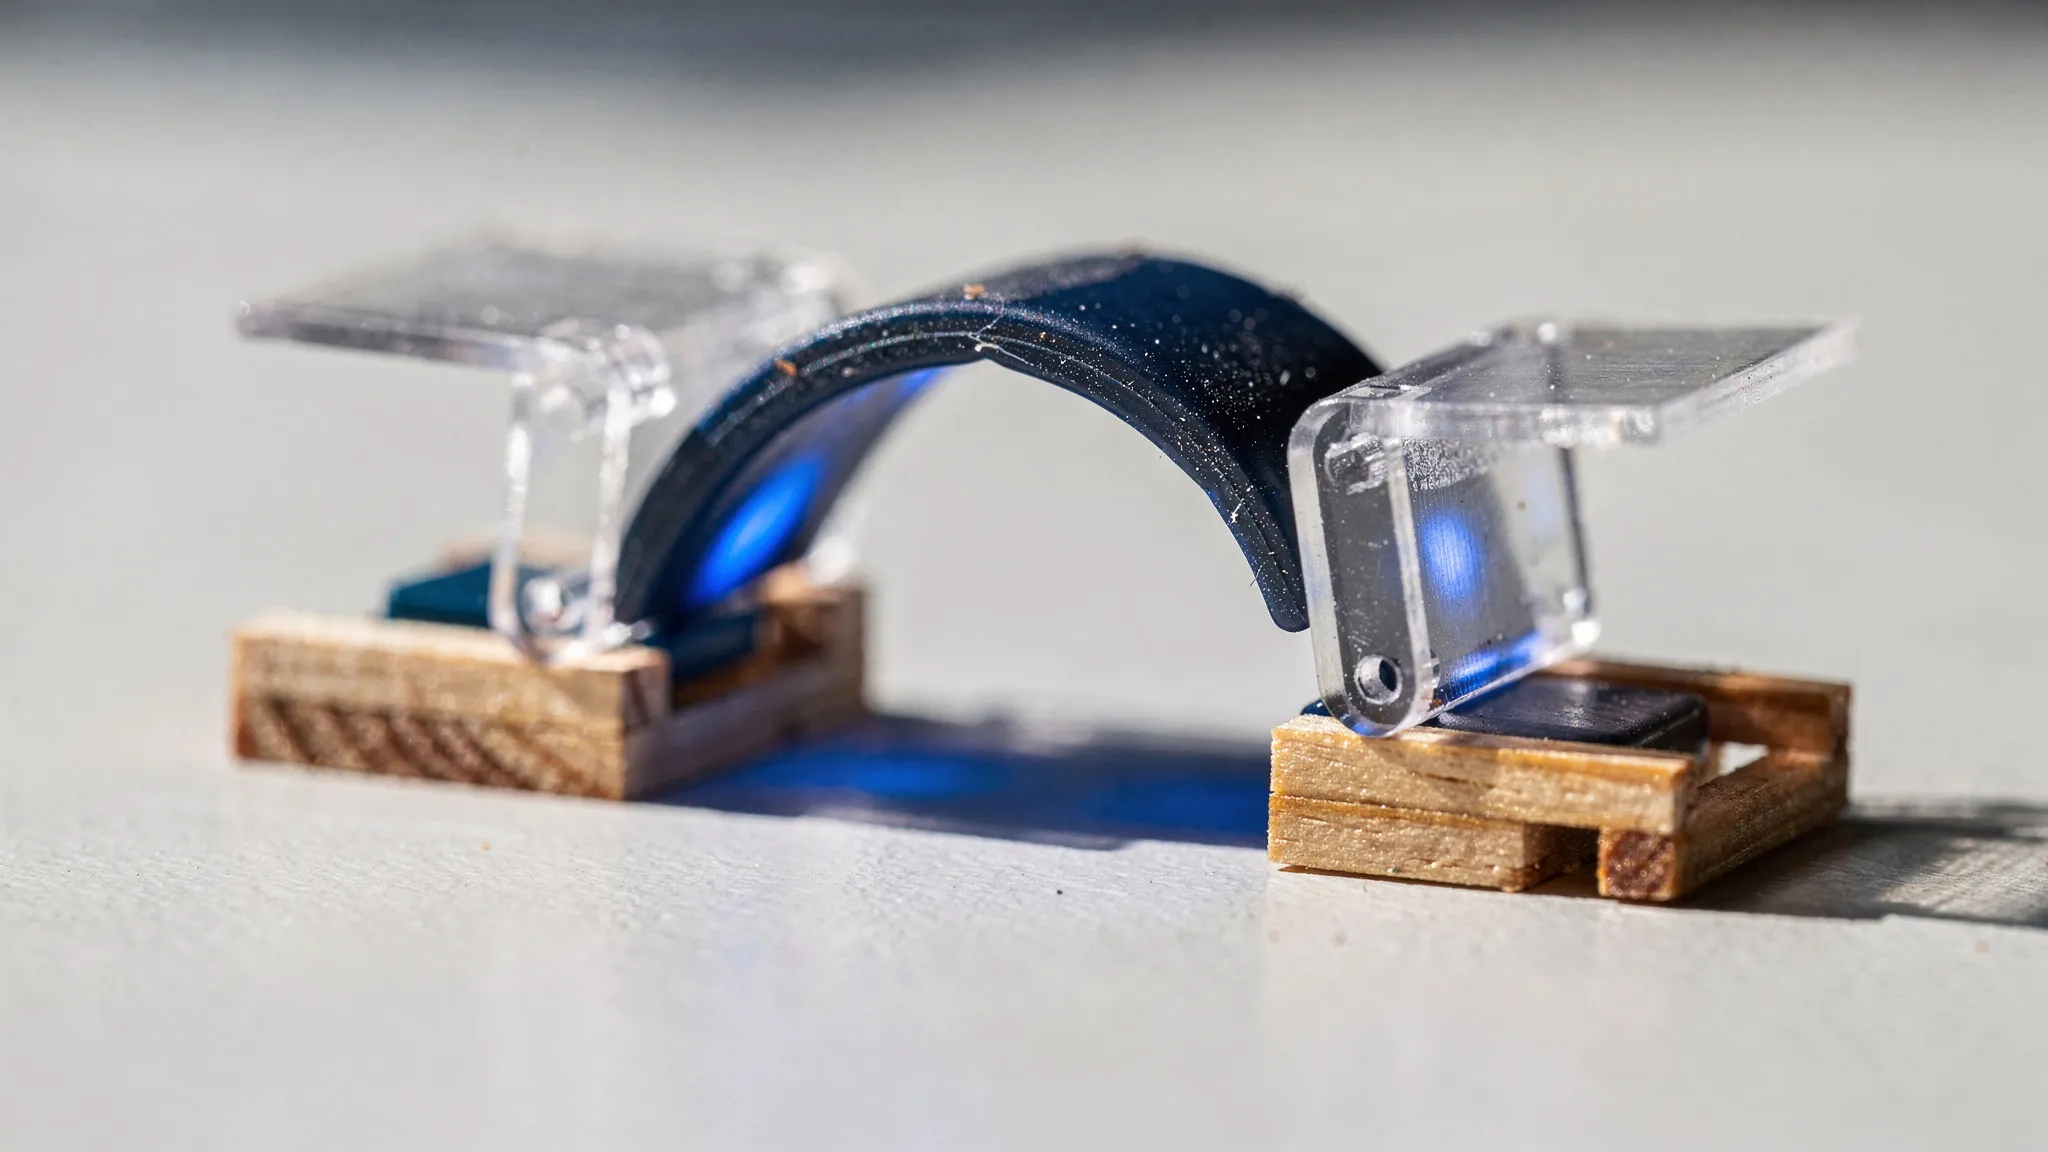
नन्हे रोबोट जो धूप में चटककर जाग उठते हैं
धूप में ऊर्जा भरपूर होती है, लेकिन वह नरमी से आती है: हर वर्ग सेंटीमीटर पर लगभग 100 मिलीवाट, वह स्तर जिसे शोधपत्र “1 सूर्य” कहता है। कूदना, तेज़ तैरना या अचानक आकार बदलना इसका ठीक उल्टा माँगता है — बहुत कम समय में बहुत अधिक शक्ति। रोबोट आम तौर पर इस खाई को बैटरियों, उच्च-वोल्टेज इलेक्ट्रॉनिक्स या दाबयुक्त तरल पदार्थों से पाटते हैं। एक ग्राम से नीचे, इनमें से किसी के लिए जगह नहीं बचती।
प्रकृति के पास एक और जवाब है। वीनस फ़्लाईट्रैप अपनी ऊर्जा धूप से लेता है, प्रत्यास्थ ऊर्जा जमा करने के लिए अपनी पत्तियों को धीरे-धीरे विकृत करता है, फिर एक अस्थिरता को जाल चटककर बंद करने देता है। कूदने वाले कीट अपनी मांसपेशियों से स्प्रिंग जैसी संरचनाओं को तानते हैं और फिर उन्हें एक ही बार में छोड़ देते हैं। जैसा लेखक ज़ोर देकर कहते हैं, ये तरकीबें ऊर्जा पैदा नहीं करतीं: वे उसके निकलने को समय में संकेंद्रित कर देती हैं, जिससे शक्ति कई गुना हो जाती है।
एक मांसपेशी जो रोशनी में सिकुड़ती है
Yale University और University of California, Davis में Yoo Jin Lee, Wenzhong Yan, Yimin Luo और सहयोगियों ने इस सिद्धांत को उस चीज़ में ढाला जिसे वे SunLightBots कहते हैं। “मांसपेशी” एक द्रव क्रिस्टल इलास्टोमर (liquid crystal elastomer) है: एक रबर जैसी सामग्री जिसके अणु ठंडे होने पर क़तार में लग जाते हैं और गर्म होने पर अव्यवस्था में बिखर जाते हैं, जिससे पट्टी सिकुड़ती है।
टीम को पहले इसे साधारण रोशनी में काम लायक़ बनाना था। उन्होंने दो रासायनिक कुलों के संरूपणों (formulations) की तुलना की, ऐसी सामग्री की तलाश में जो लगभग 50 से 60 °C पर हिलना शुरू करे — इतनी गर्म कि कमरे के तापमान को नज़रअंदाज़ कर सके, इतनी ठंडी कि धूप में उस तक पहुँचा जा सके — और फिर भी ज़ोर से खींचे। सबसे अच्छी सामग्री 60 °C के आसपास सिकुड़ना शुरू करती है। चाँदी और ताँबे के सूक्ष्मकण, द्रव्यमान के हिसाब से 1.5% हर एक, उसे रोशनी सोखने में मदद करते हैं; ज़्यादा ताँबा तेज़ी से गर्म करता है लेकिन खिंचाव को कमज़ोर कर देता है। लगभग 1 सूर्य की रोशनी में, पट्टी में लगभग 60 °C पर 0.1 मेगापास्कल का प्रतिबल पैदा होता है।
एक बीम जो चटककर पलट जाता है
मांसपेशी को सिलिकॉन रबर के एक मुड़े हुए बीम (beam) पर चिपकाया जाता है, जिसे बाल्सा लकड़ी के एक ढाँचे में थामा गया है। जैसे-जैसे मांसपेशी सिकुड़ती है, वह बीम को धीरे-धीरे झुकाती है, जब तक कि एक देहली (threshold) पार करके बीम दूसरी ओर चटककर पलट न जाए, और अपनी जमा ऊर्जा अचानक छोड़ दे।
चतुराई रीसेट में है। बीम से दो छोटे शटर जुड़े हैं। जब वह चटकता है, तो वे मांसपेशी के ऊपर बंद होकर उसे छाया में कर देते हैं। मांसपेशी ठंडी होकर ढीली पड़ती है, बीम उछलकर वापस अपनी जगह आता है, शटर फिर खुल जाते हैं, और चक्र दोबारा शुरू हो जाता है — बिना किसी संवेदक, नियंत्रक या ट्रिगर के, लगातार पड़ती रोशनी में।
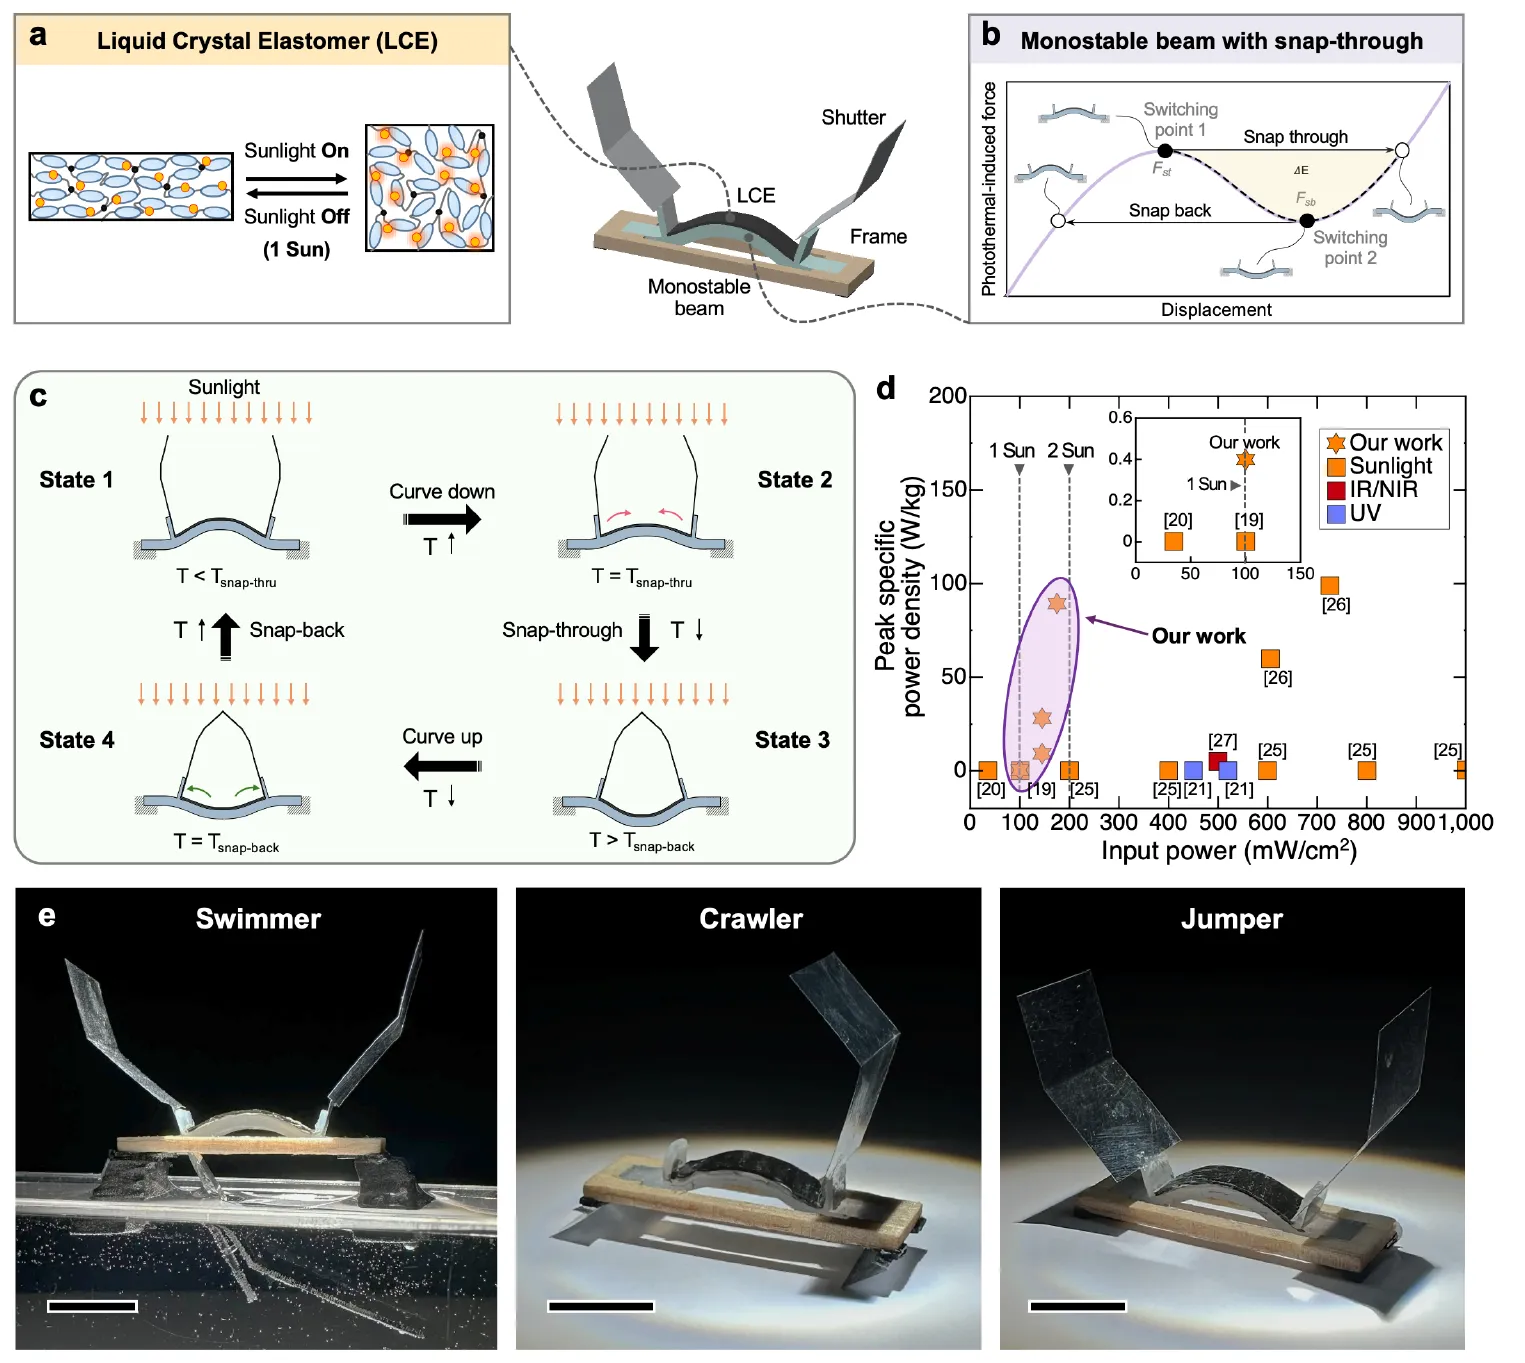
SunLightBots कैसे काम करते हैं: मांसपेशी रोशनी में सिकुड़ती है (a), बीम एक देहली पार करके चटक जाता है (b), और शटर बंद होकर फिर खुलते हैं ताकि चक्र दोहराया जा सके (c)। पहले के प्रकाश-चालित प्रवर्तकों (actuators) की तुलना में प्रति किलोग्राम शिखर शक्ति (d), और तैराक, रेंगने वाला तथा कूदने वाला (e; स्केल बार 1 cm)। — चित्र 1, Lee et al. (2026), arXiv:2611.14729.
छूटी हुई ऊर्जा नापने के लिए, टीम ने बीम से 16.5 मिलीग्राम की एक खोखली इस्पात की गेंद छुड़वाई और उसे प्रति सेकंड 40,000 फ़्रेम पर फ़िल्माया; गेंद जितनी ऊँचाई तक पहुँची, वह ऊर्जा की एक निचली सीमा देती है। नरम सिलिकॉन कमज़ोर रोशनी में चटक जाता है लेकिन कम ऊर्जा जमा करता है; सख़्त सिलिकॉन ज़्यादा जमा करता है, उस हद तक जब मांसपेशी उसे किनारे के पार धकेल ही न सके। सबसे अच्छा नतीजा दोनों के मेल से आता है। यह तंत्र 89 वाट प्रति किलोग्राम की शिखर शक्ति तक पहुँचता है, जो तुलनीय रोशनी-स्तरों पर काम करने वाले पहले के प्रकाश-चालित प्रवर्तकों के मुक़ाबले अच्छा बैठता है। शोधपत्र के अपने तुलना-चार्ट से पढ़ें तो यह शिखर लगभग 175 मिलीवाट प्रति वर्ग सेंटीमीटर पर बैठता है, यानी लगभग 1.75 सूर्य: दो सूर्य से कम, लेकिन एक से काफ़ी ऊपर; ठीक 1 सूर्य पर, वही चार्ट लगभग 0.4 वाट प्रति किलोग्राम दिखाता है।
तैरना, रेंगना, कूदना
यही तंत्र तीन रोबोटों को चलाता है। तैराक एक चप्पू लिए होता है जो एक ओर लचीला और दूसरी ओर सख़्त है: चटकन एक नरम वापसी-स्ट्रोक देती है, और वापस उछाल एक ज़ोरदार धक्का। 1.5 सूर्य की रोशनी में, यह हर चक्र में अपने शरीर की 3.1 लंबाइयाँ आगे बढ़ता है, जो टीम द्वारा तुलना किए गए स्व-निर्वाह करने वाले प्रकाश-चालित तैराकों में सबसे तेज़ों में से एक है। रेंगने वाला सममिति तोड़ने के लिए 45° पर झुकी दो टाँगें और एक अकेला शटर इस्तेमाल करता है, और हर चटकन के साथ थोड़ा-थोड़ा आगे सरकता है।
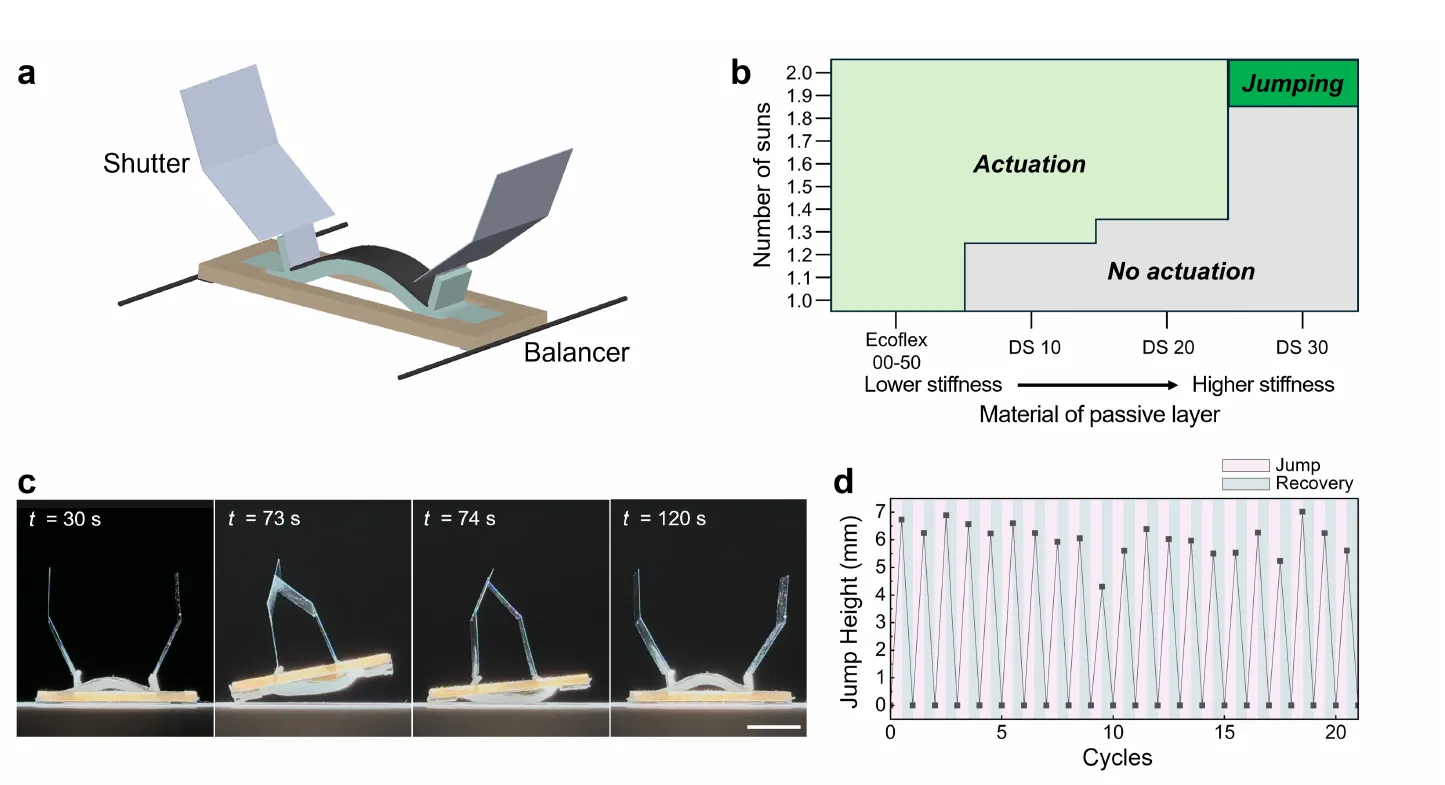
कूदने वाला: केवल सबसे सख़्त सिलिकॉन ही उड़ान भरने लायक़ पर्याप्त ऊर्जा जमा करता है, 2 सूर्य से कुछ ही कम पर (b); एक छलाँग की झलकियाँ (c; स्केल बार 10 mm) और 20 से ज़्यादा चक्रों में छलाँग की ऊँचाई (d)। — चित्र 7, Lee et al. (2026), arXiv:2611.14729.
कूदने वाले को पर्याप्त ऊर्जा जमा करने के लिए सबसे सख़्त सिलिकॉन चाहिए। यह लगभग 1.9 सूर्य पर उड़ान भरता है — जबकि टीम की पिछली कूदने वाली युक्ति को 6 सूर्य चाहिए थे — और, उसे सीधा रखने वाले दो संतुलकों के साथ, यह ऊँचाई खोए बिना लगातार 20 से ज़्यादा बार कूदा। बोनस के तौर पर, टीम ने धूप से चलने वाला एक स्विच बनाया जो एक परिपथ पूरा करके एक LED जलाता है।
तेज़ चटकन, धीमे चक्र
लेखक ख़ुद इसकी सीमा बताते हैं: चटकन तेज़ होती है, लेकिन गर्म और ठंडा होना धीमा, इसलिए रोबोटों की औसत रफ़्तार इस बात से तय होती है कि वे कितनी तेज़ी से धूप बटोर सकते हैं और गर्मी छोड़ सकते हैं। सारे परीक्षण प्रयोगशाला के एक सौर सिमुलेटर के नीचे किए गए। ऐसे रोबोटों के खुले में बाहर जाने से पहले, उन्हें बादलों, बदलते कोणों, तापमान के उतार-चढ़ाव और घिसावट से निपटना होगा। चूँकि इनमें न चुंबक हैं और न इलेक्ट्रॉनिक्स, लेखक इन्हें वहाँ काम करते देखते हैं जहाँ इलेक्ट्रॉनिक्स के लिए मुश्किल होती है, यानी तेज़ चुंबकीय क्षेत्रों या ऊँचे विकिरण में — या फिर, कोई सोखने वाली सामग्री लगाकर, किसी प्रदूषित सतह से तैरता तेल बटोरते हुए।