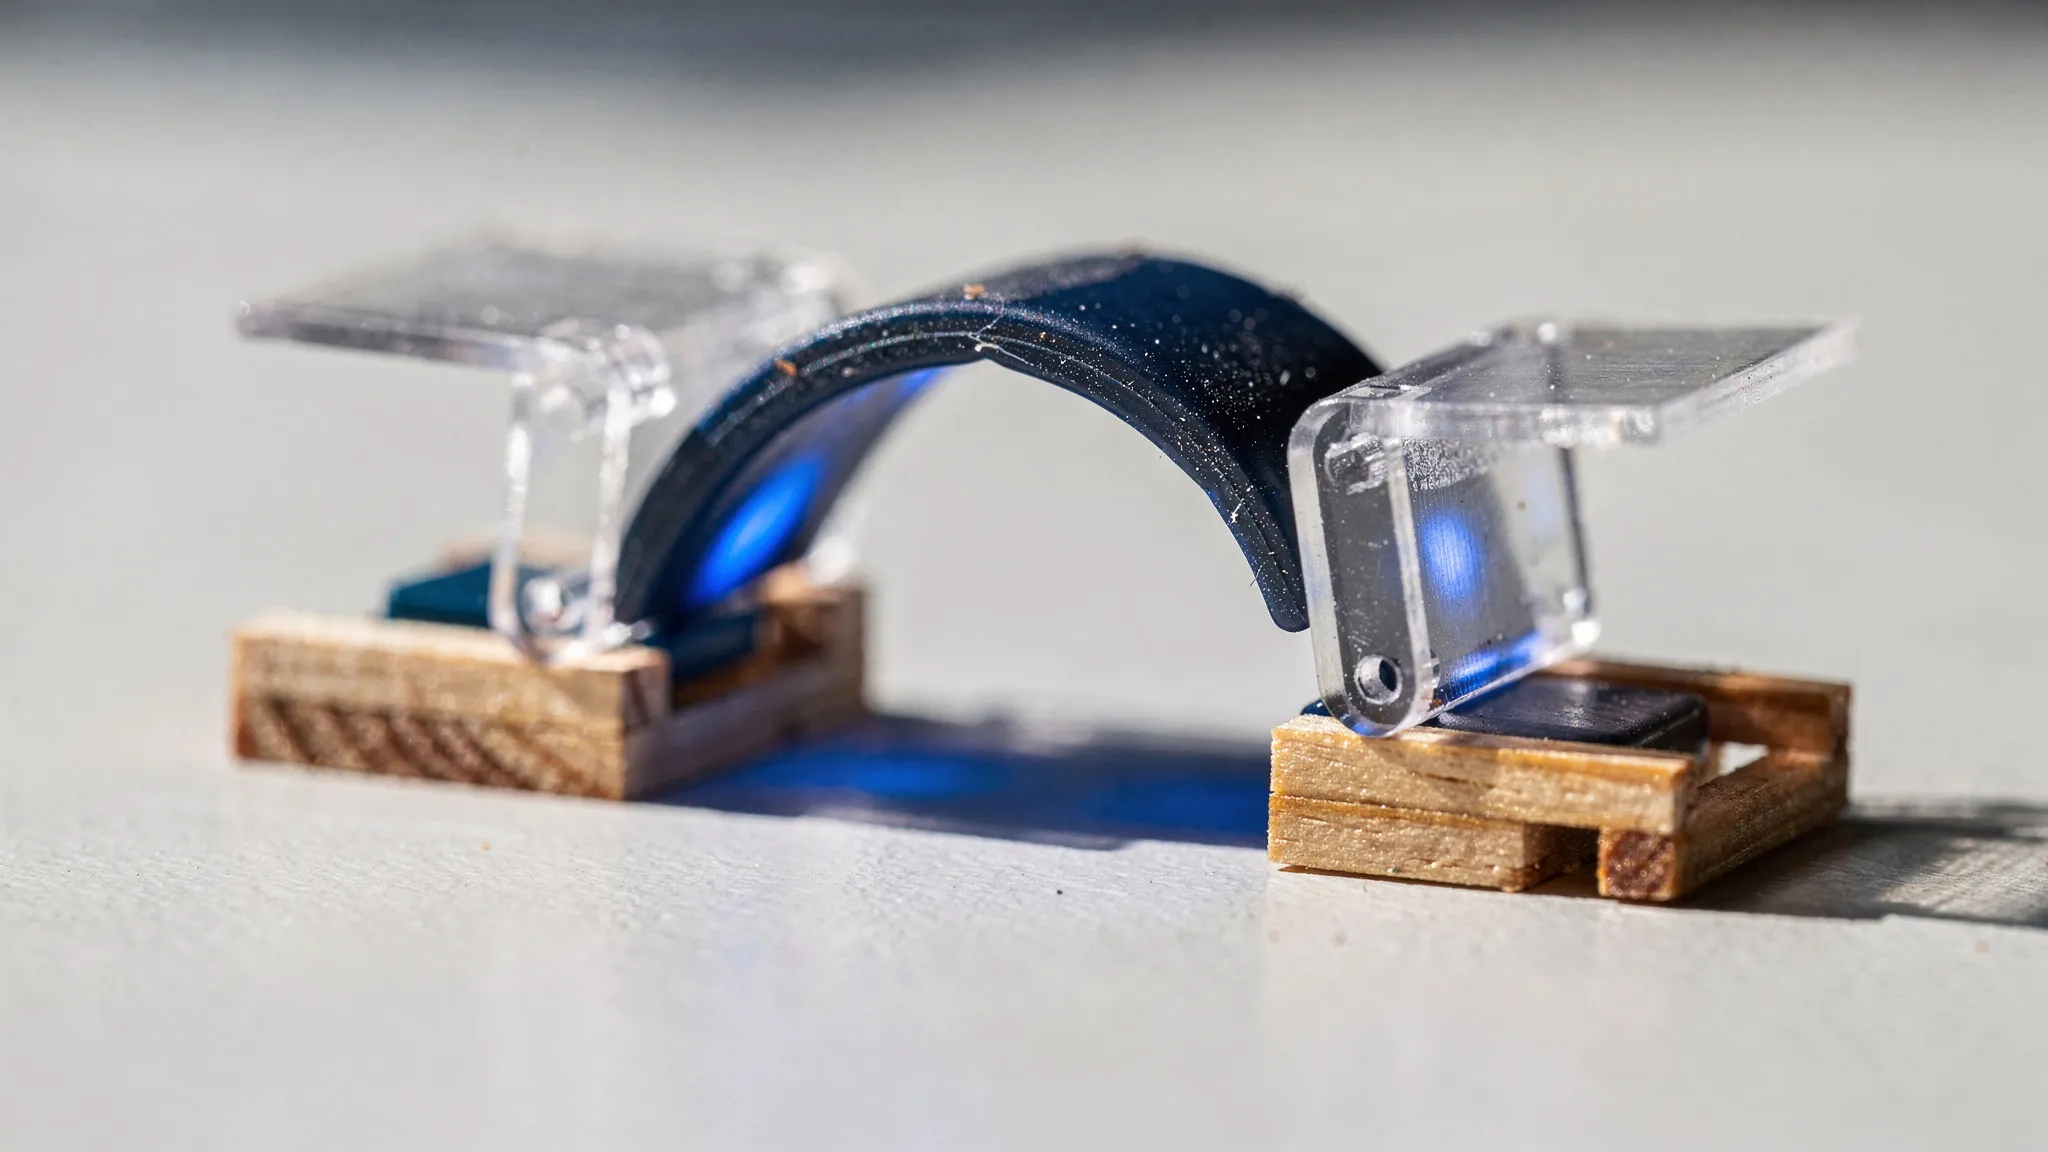
日光でぱちんと動きだす小さなロボット
日光はたっぷりのエネルギーを運んでくるが、その届き方は穏やかだ。1平方センチメートルあたり約100ミリワット、論文が「1太陽」と呼ぶ水準である。跳ぶこと、速く泳ぐこと、急に形を変えることは、その正反対を求める。大きな仕事率を、ごく短い時間で送り出すことだ。ロボットはふつう、その隔たりを電池や高電圧の電子回路、加圧した流体で埋める。1グラムを下回ると、そのどれにも場所がない。
自然には別の答えがある。ハエトリグサは日光からエネルギーを得て、葉をゆっくり変形させて弾性エネルギーをため、それから不安定性に罠をぱちんと閉じさせる。跳ぶ昆虫は、筋肉でばねのような構造に力をため込んでから、一気に解き放つ。著者らが強調するように、こうした手口はエネルギーをつくり出すわけではない。その解放を時間的に集中させるのであり、それが仕事率を何倍にもする。
光で縮む筋肉
イェール大学とカリフォルニア大学デービス校のYoo Jin Lee、Wenzhong Yan、Yimin Luoらは、その原理をSunLightBotsと名づけたものに組み込んだ。「筋肉」にあたるのは液晶エラストマーだ。冷たいときには分子が整列し、温まると無秩序に崩れるゴム状の材料で、そのときに帯が縮む。
研究チームはまず、それをふつうの光のもとで働かせなければならなかった。2つの化学的な系統の配合を比べ、50から60 °Cあたりで動きだす材料——室温を無視できるほど高く、日なたで届くほど低い温度——でありながら、強く引っぱる材料をめざした。最も良いものは60 °C近くで縮み始める。質量比でそれぞれ1.5%の銀と銅の微粒子が、光を吸い込むのを助ける。銅を増やすと速く温まるが、引く力は弱まる。約1太陽のもとで、帯は約60 °Cで0.1メガパスカルの応力を生む。
ぱちんと跳ぶ梁
筋肉は、バルサ材の枠に保持されたシリコーンゴムの湾曲した梁に貼りつけられている。筋肉が縮むにつれて梁はゆっくり曲がり、あるしきい値を越えると、梁は反対側へと飛び移り(snap through)、ためていたエネルギーを一気に解き放つ。
巧妙なのは、もとに戻る仕組みだ。小さなシャッターが2枚、梁に取り付けられている。梁がぱちんと跳ぶと、シャッターは筋肉の上に閉じて、筋肉を日陰に置く。筋肉は冷えてゆるみ、梁は跳ね返り、シャッターは再び開き、サイクルがまた始まる。センサーも、制御装置も、引き金もなく、光は一定のままでだ。
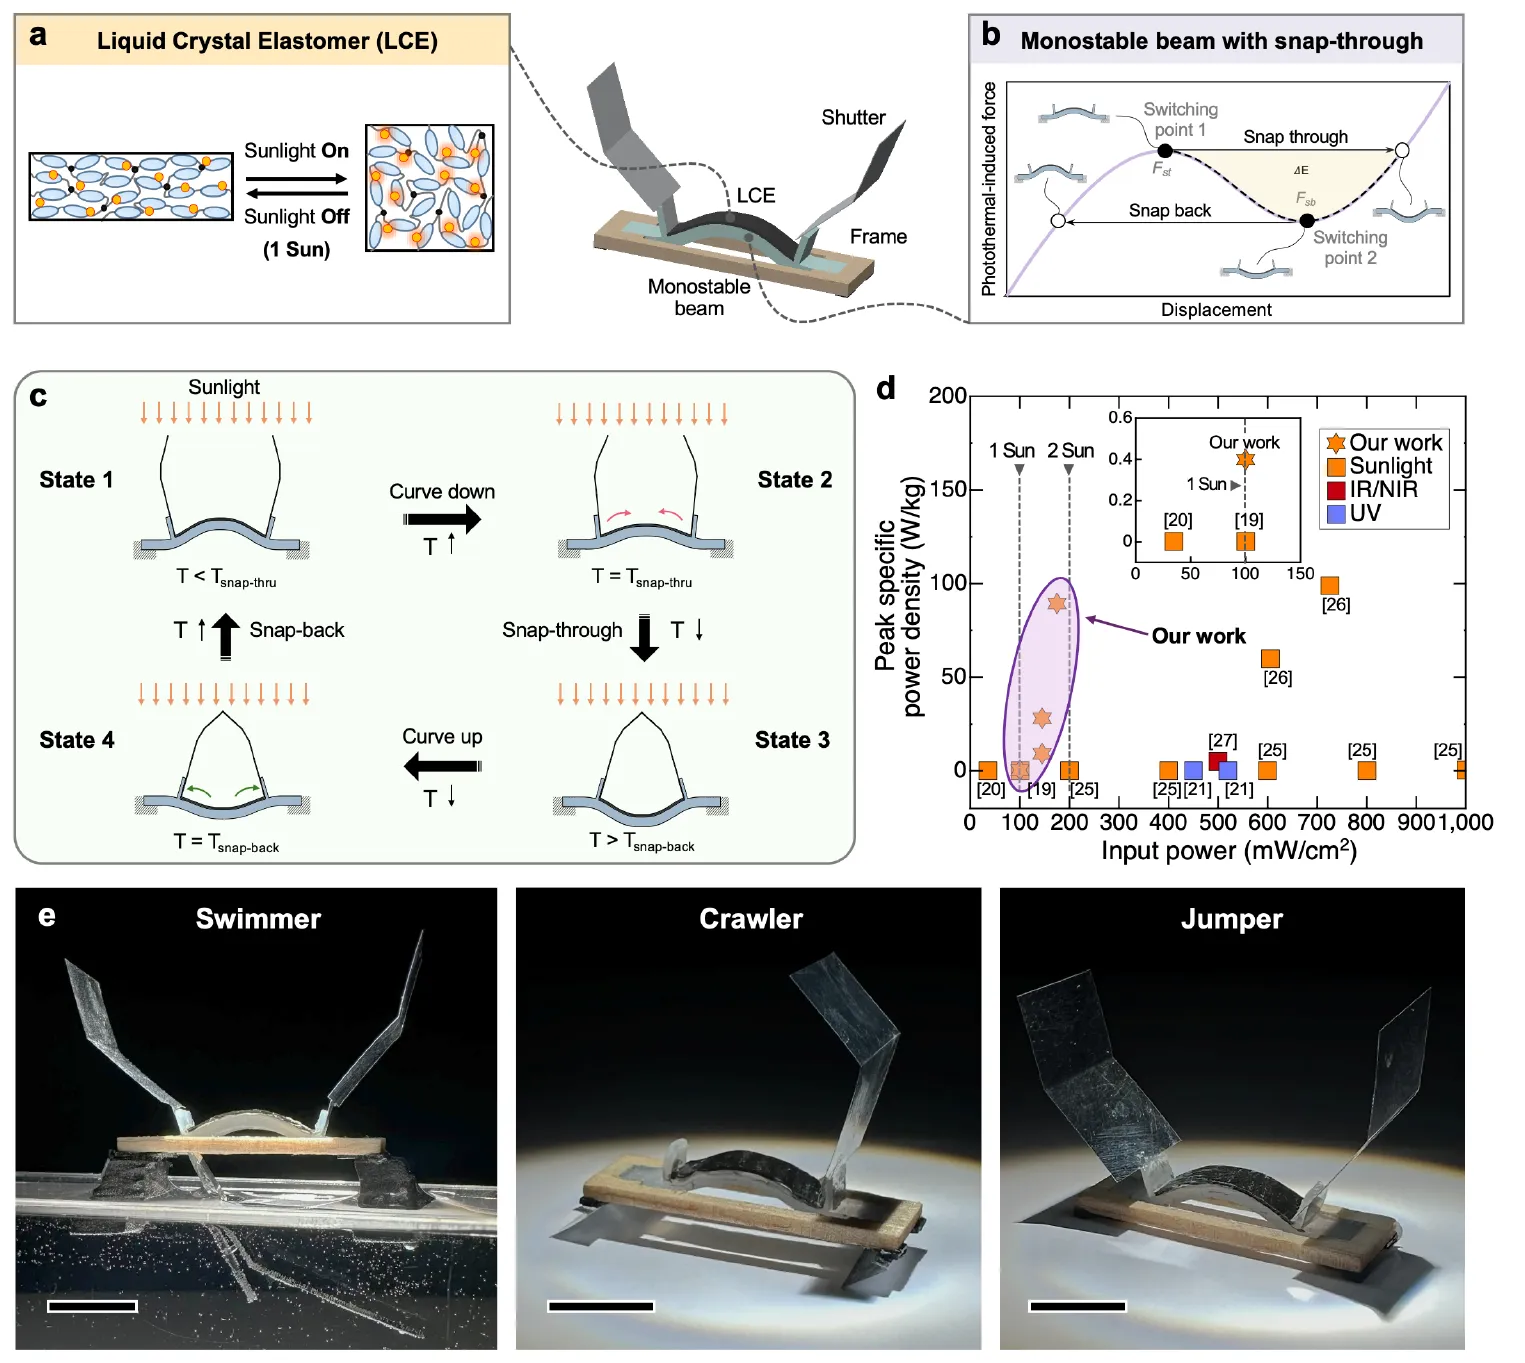
SunLightBotsの仕組み:筋肉が光で縮み(a)、梁がしきい値を越えてぱちんと跳び(b)、シャッターが閉じて再び開き、サイクルがくり返される(c)。1キログラムあたりのピーク仕事率を、これまでの光駆動アクチュエーターと比べたもの(d)。そして泳ぐロボット、這うロボット、跳ぶロボット(e、スケールバーは1 cm)。— 図1、Lee et al. (2026), arXiv:2611.14729.
解き放たれるエネルギーを測るため、研究チームは梁に16.5ミリグラムの中空の鋼球を打ち上げさせ、毎秒40,000コマで撮影した。球が届いた高さが、エネルギーの下限を与える。柔らかいシリコーンは弱い光でぱちんと跳ぶが、ためられるエネルギーは少ない。硬いシリコーンはより多くをためるが、ついには筋肉が梁をしきい値の先まで押しきれなくなる。最良の出力は、その2つを釣り合わせたときに得られる。この機構は1キログラムあたり89ワットのピーク仕事率に達し、同程度の光の強さで動く、これまでの光駆動アクチュエーターと比べて遜色がない。論文自身の比較グラフから読み取ると、このピークは1平方センチメートルあたり175ミリワット付近、およそ1.75太陽にある。2太陽は下回るが、1太陽をはっきり上回る値だ。ちょうど1太陽では、同じグラフは1キログラムあたり約0.4ワットを示している。
泳ぐ、這う、跳ぶ
同じ機構が3つのロボットを動かす。泳ぐロボットは、一方向にはしなり、逆向きには硬い櫂を備えている。ぱちんと跳ぶ動きが柔らかい戻しの一掻きを、跳ね返りが力強い一押しを与える。1.5太陽のもとで、1サイクルあたり体長3.1個分進む。チームが比べた自立持続型の光駆動の泳ぎ手のなかでも、最も速い部類だ。這うロボットは、45°傾いた2本の脚と、対称性を破る1枚のシャッターを使い、梁がぱちんと反転するたびに少しずつ前へ進む。
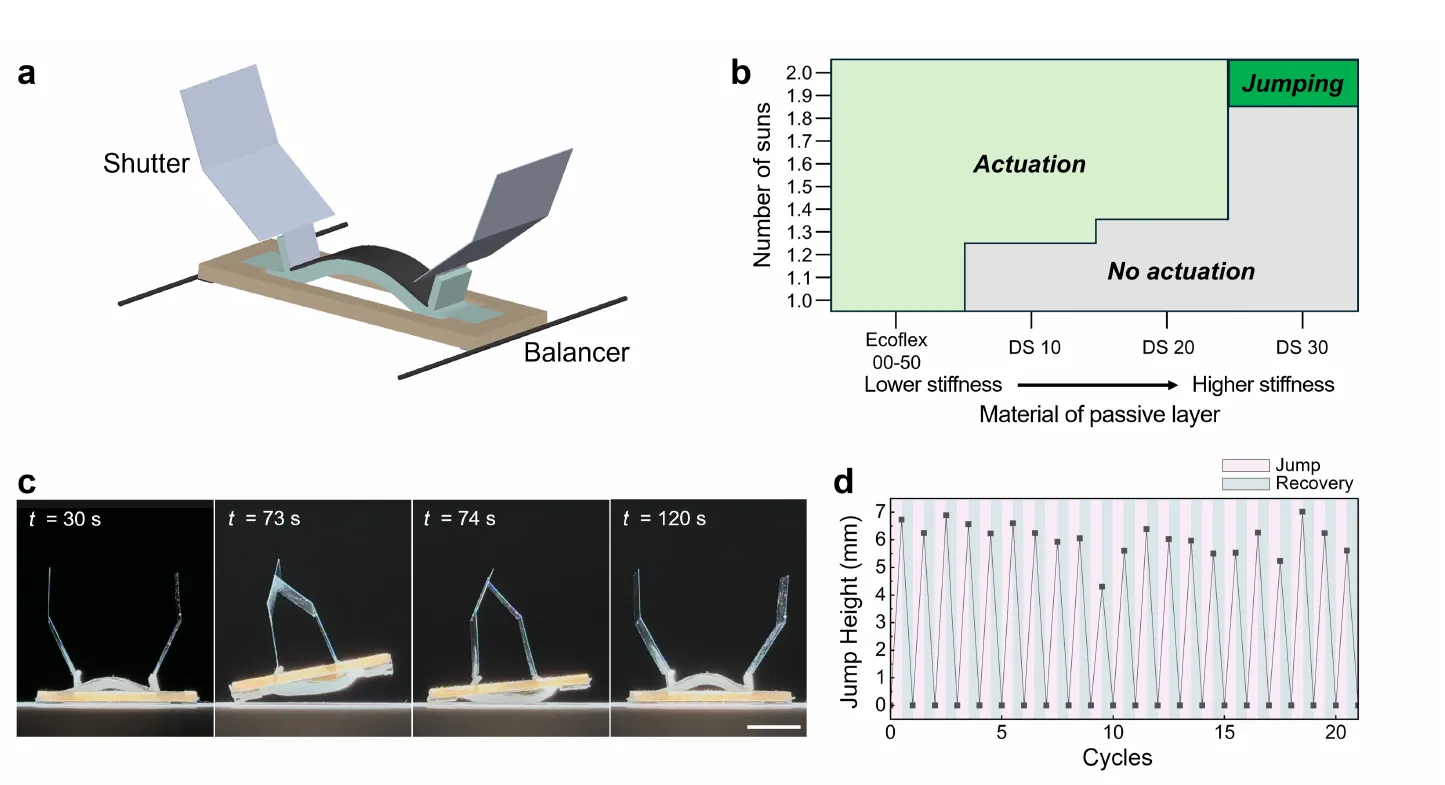
跳ぶロボット:離陸に足りるエネルギーをためられるのは最も硬いシリコーンだけで、2太陽を少し下回る光でそれが起こる(b)。跳躍の連続写真(c、スケールバーは10 mm)と、20回を超えるサイクルにわたる跳躍の高さ(d)。— 図7、Lee et al. (2026), arXiv:2611.14729.
跳ぶロボットは、十分なエネルギーをためるのに最も硬いシリコーンを必要とする。約1.9太陽で離陸する。チームのこれまでの跳躍装置では6太陽だった。そして姿勢を保つ2つのバランサーを付けて、高さを落とさずに20回を超えて連続で跳んだ。おまけに研究チームは、回路を閉じてLEDを光らせる、日光で作動するスイッチもつくった。
速いぱちん、遅いサイクル
著者ら自身が限界を指摘している。ぱちんという動きは速いが、加熱と冷却は遅い。だからロボットの平均の速さは、日光をどれだけ速く取り込み、熱をどれだけ速く捨てられるかで決まる。すべての試験は実験室の太陽光シミュレーターのもとで行われた。こうしたロボットが屋外に出る前には、雲、変わる入射角、温度の変動、摩耗に対処できるようにする必要がある。磁石も電子回路も持たないことから、著者らは、強い磁場や高い放射線のもとなど、電子回路が苦戦する場所での活躍を思い描いている。あるいは吸収材を取り付けて、汚染された水面に浮かぶ油をすくい取ることもできるという。