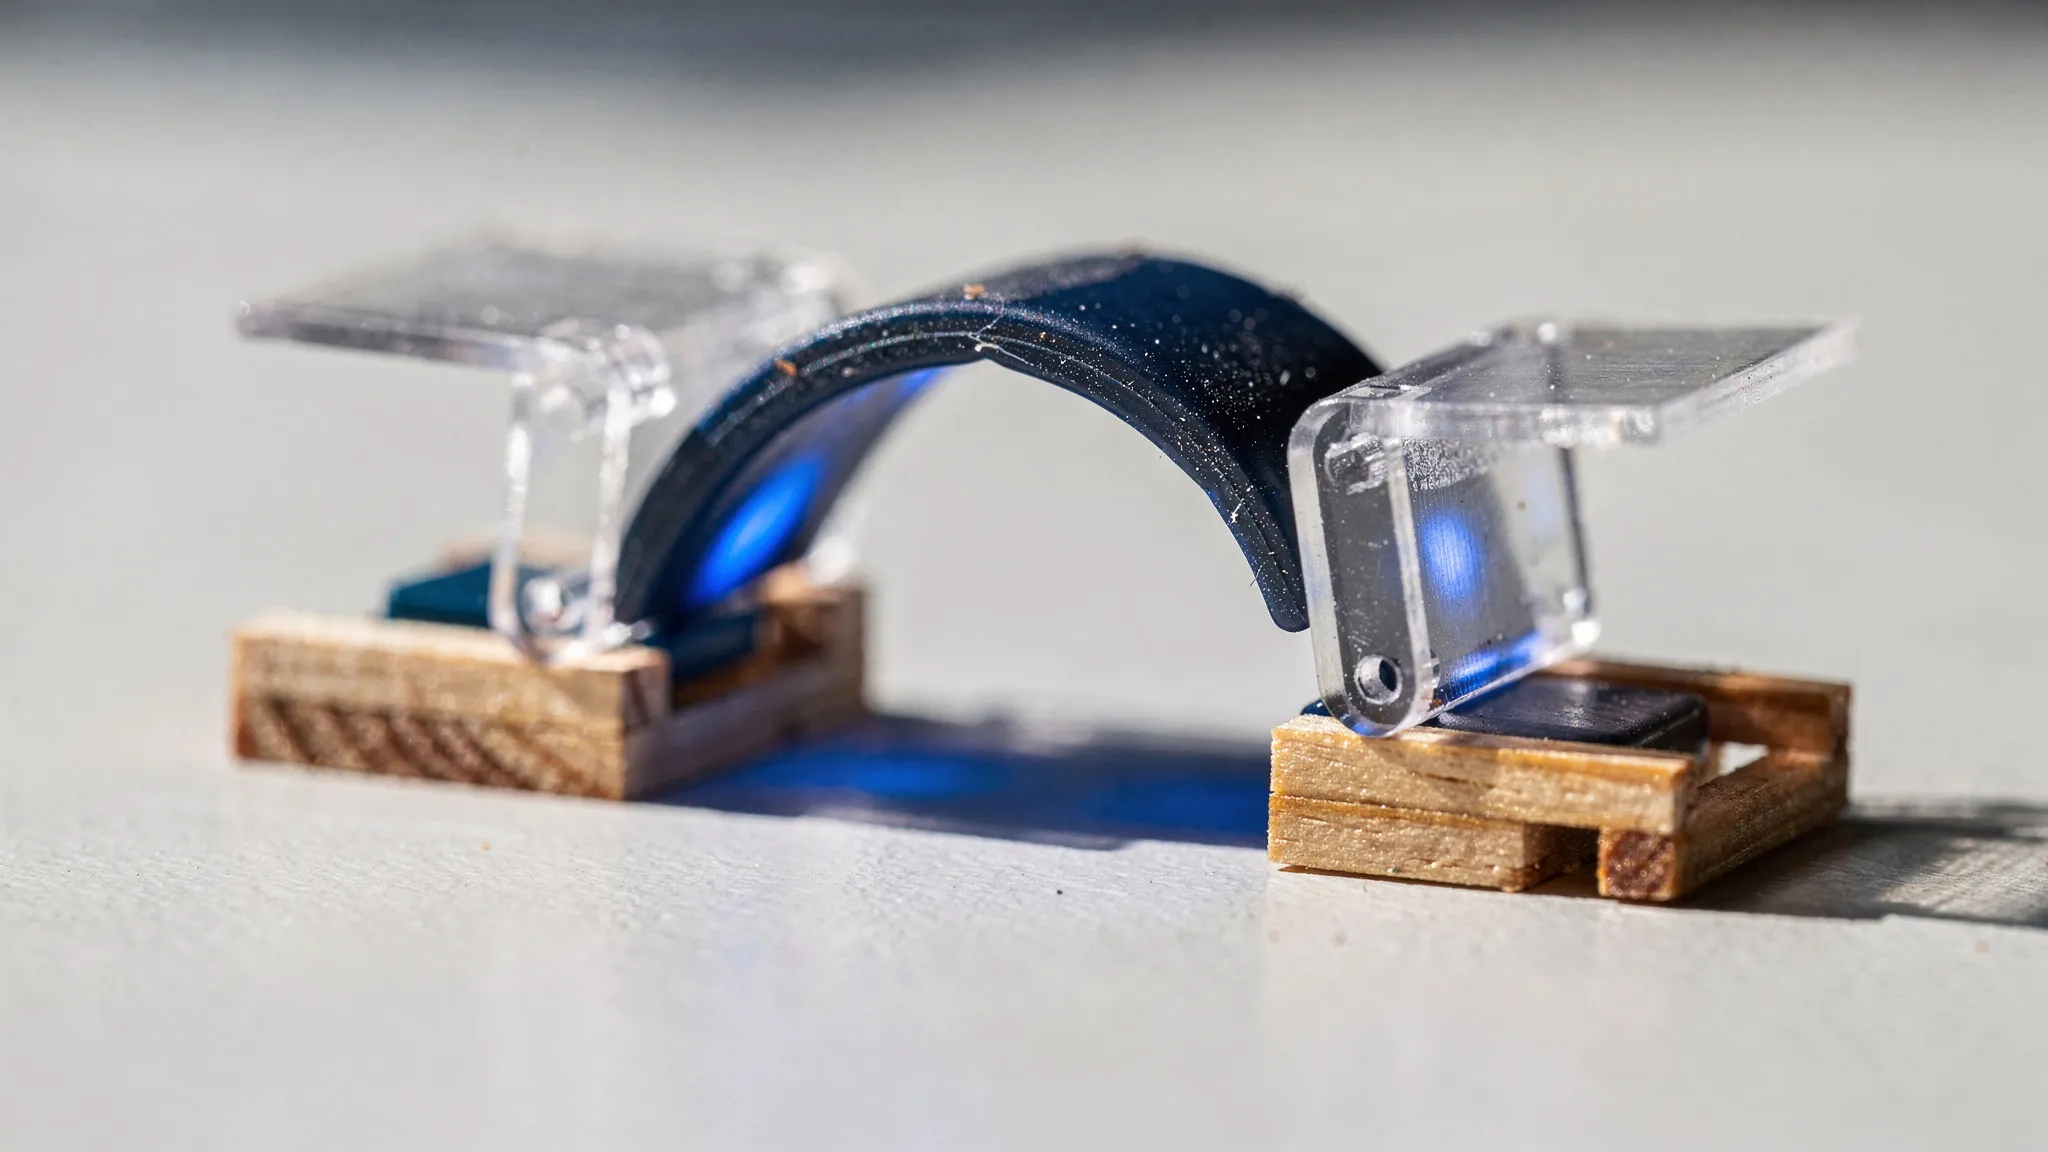
ROBÔS MINÚSCULOS QUE GANHAM VIDA NUM ESTALO SOB A LUZ DO SOL
A luz do Sol carrega bastante energia, mas chega com suavidade: cerca de 100 miliwatts em cada centímetro quadrado, um nível que o artigo chama de “1 Sol”. Saltar, nadar rápido ou mudar de forma bruscamente exige o contrário — muita potência entregue num tempo muito curto. Os robôs costumam preencher essa lacuna com baterias, eletrônica de alta tensão ou fluidos pressurizados. Abaixo de um grama, não há espaço para nenhum deles.
A natureza tem outra resposta. A dioneia tira sua energia da luz do Sol, deforma lentamente suas folhas para armazenar energia elástica e depois deixa que uma instabilidade feche a armadilha num estalo. Os insetos saltadores carregam estruturas elásticas com seus músculos antes de liberá-las de uma só vez. Como os autores ressaltam, esses truques não criam energia: eles concentram sua liberação no tempo, o que multiplica a potência.
Um músculo que se contrai na luz
Yoo Jin Lee, Wenzhong Yan, Yimin Luo e colegas, na Universidade Yale e na Universidade da Califórnia em Davis, embutiram esse princípio no que chamam de SunLightBots. O “músculo” é um elastômero de cristal líquido: um material emborrachado cujas moléculas se alinham quando ele está frio e caem na desordem quando ele esquenta, fazendo a tira se contrair.
A equipe primeiro teve de fazê-lo funcionar sob luz comum. Foram comparadas formulações de duas famílias químicas, buscando um material que comece a se mover em torno de 50 a 60 °C — quente o bastante para ignorar a temperatura ambiente, frio o bastante para ser alcançado ao sol — e que ainda assim puxe com força. O melhor começa a se contrair perto de 60 °C. Micropartículas de prata e de cobre, 1,5% de cada em massa, ajudam-no a absorver a luz; mais cobre aquece mais rápido, mas enfraquece a tração. Sob cerca de 1 Sol, a tira desenvolve uma tensão de 0,1 megapascal a cerca de 60 °C.
Uma viga que estala
O músculo é colado a uma viga curva de borracha de silicone presa num quadro de madeira balsa. À medida que o músculo se contrai, ele dobra lentamente a viga até que, passado um limiar, a viga estala para o outro lado, liberando bruscamente a energia armazenada.
A parte engenhosa é o rearme. Dois pequenos obturadores estão presos à viga. Quando ela estala, eles se fecham sobre o músculo e o deixam na sombra. O músculo esfria e relaxa, a viga volta ao lugar, os obturadores se reabrem, e o ciclo recomeça — sem sensor, controlador ou gatilho, sob iluminação constante.
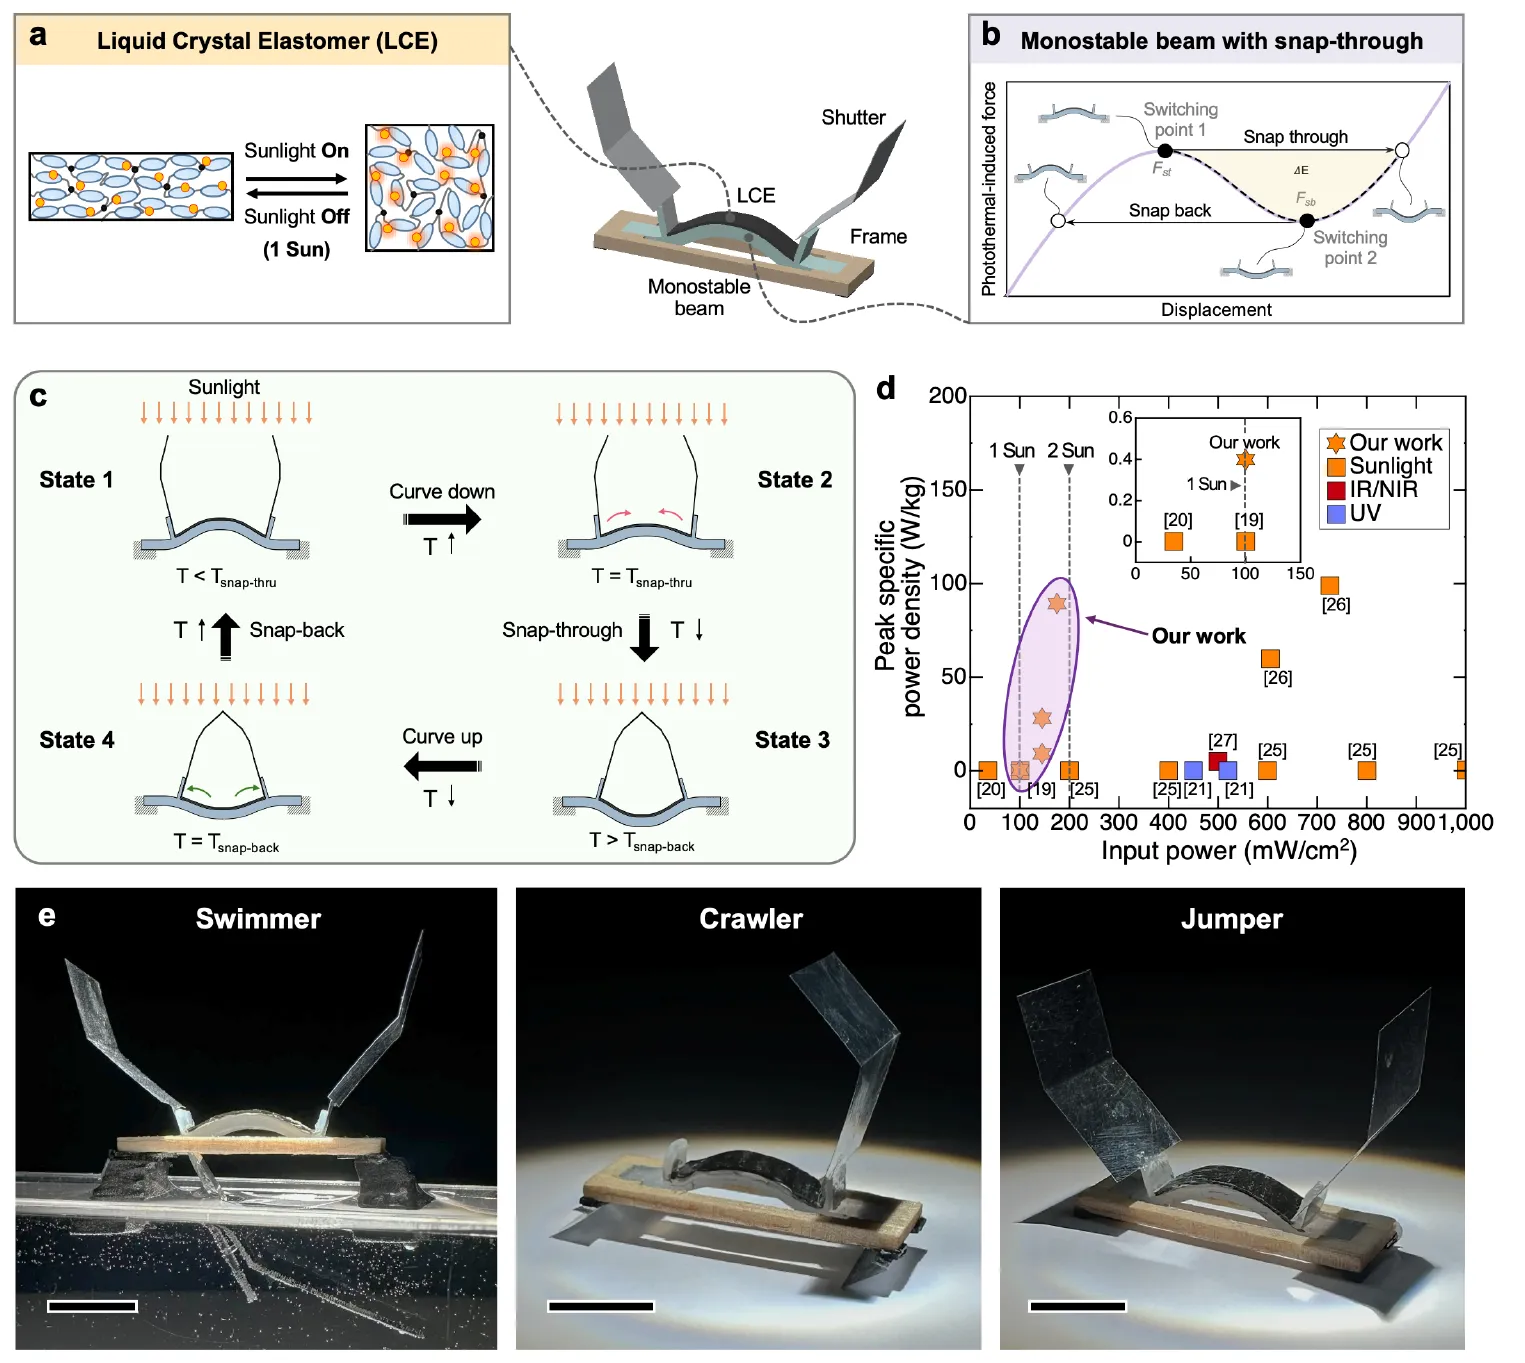
Como funcionam os SunLightBots: o músculo se contrai sob a luz (a), a viga estala ao ultrapassar um limiar (b), e os obturadores se fecham e se reabrem para repetir o ciclo (c). Potência de pico por quilograma em comparação com atuadores movidos a luz anteriores (d), e o nadador, o rastejador e o saltador (e; barras de escala de 1 cm). — Figura 1, Lee et al. (2026), arXiv:2611.14729.
Para medir a energia liberada, a equipe fez a viga lançar uma bola de aço oca de 16,5 miligramas e a filmou a 40.000 imagens por segundo; a altura alcançada dá um limite inferior para a energia. Um silicone mais mole estala sob luz mais fraca, mas armazena menos energia; um silicone mais rígido armazena mais, até que o músculo não consiga mais empurrá-lo para além do limiar. O melhor desempenho vem de casar os dois. O mecanismo atinge uma potência de pico de 89 watts por quilograma, que se compara favoravelmente com a de atuadores movidos a luz anteriores que operam a níveis de luz semelhantes. Lido no próprio gráfico comparativo do artigo, esse pico fica perto de 175 miliwatts por centímetro quadrado, cerca de 1,75 Sóis: abaixo de dois Sóis, mas bem acima de um; exatamente a 1 Sol, o mesmo gráfico mostra cerca de 0,4 watt por quilograma.
Nadar, rastejar, saltar
O mesmo mecanismo move três robôs. O nadador tem uma pá que é mole num sentido e rígida no outro: o estalo dá um movimento de recuperação suave, e o retorno elástico dá um forte impulso. Sob 1,5 Sóis, ele avança 3,1 comprimentos de corpo por ciclo, um dos mais rápidos entre os nadadores movidos a luz e autossustentados que a equipe comparou. O rastejador usa duas pernas inclinadas a 45° e um único obturador para quebrar a simetria, e avança aos poucos a cada estalo.
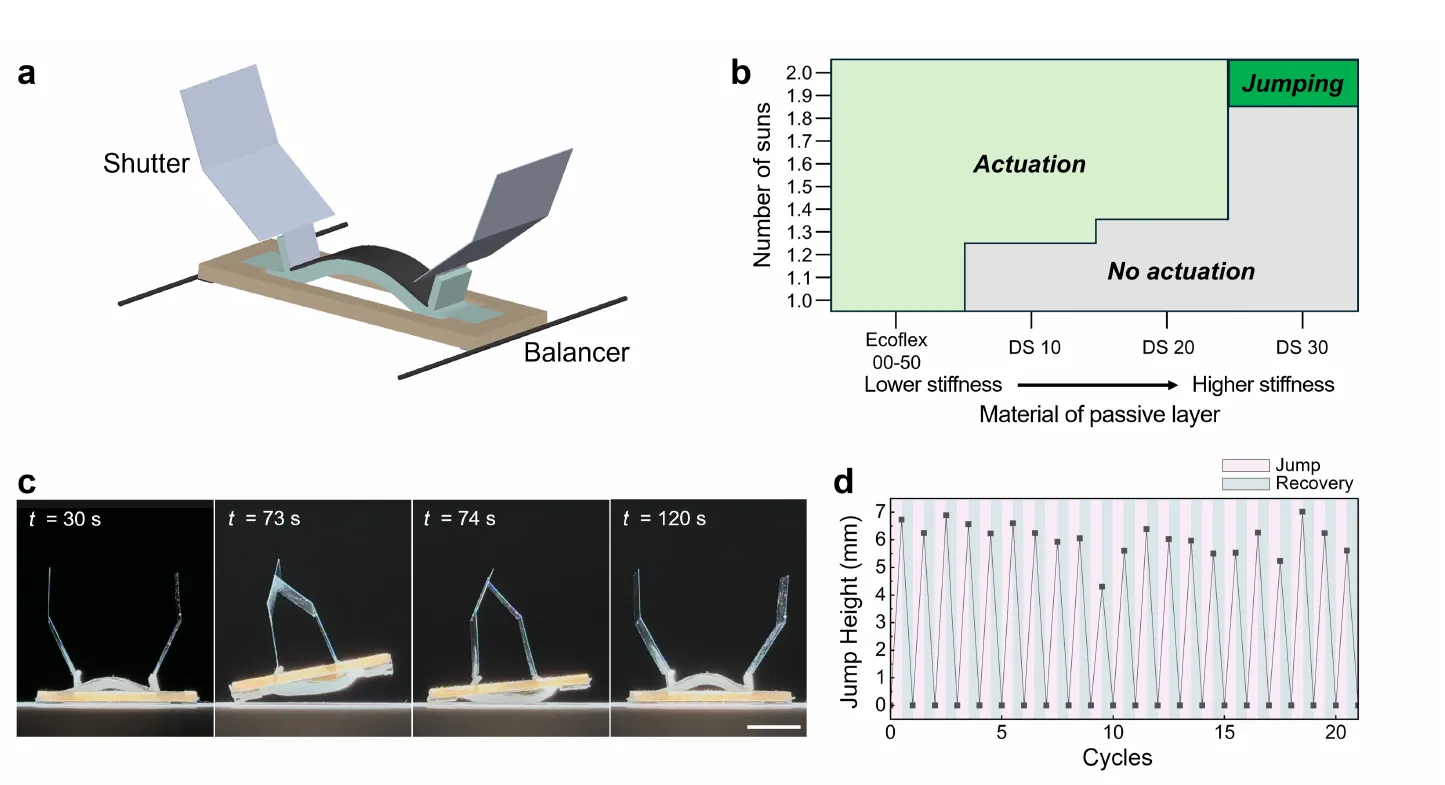
O saltador: só o silicone mais rígido armazena energia suficiente para decolar, com pouco menos de 2 Sóis (b); instantâneos de um salto (c; barra de escala de 10 mm) e altura do salto ao longo de mais de 20 ciclos (d). — Figura 7, Lee et al. (2026), arXiv:2611.14729.
O saltador precisa do silicone mais rígido para armazenar energia suficiente. Ele decola sob cerca de 1,9 Sóis — contra 6 Sóis do dispositivo saltador anterior da equipe — e, com dois balanceadores para mantê-lo em pé, saltou mais de 20 vezes seguidas sem perder altura. Como bônus, a equipe construiu um interruptor acionado pela luz do Sol que fecha um circuito e acende um LED.
Estalos rápidos, ciclos lentos
Os próprios autores apontam o limite: um estalo é rápido, mas o aquecimento e o resfriamento são lentos, de modo que a velocidade média dos robôs é determinada pela rapidez com que conseguem captar a luz do Sol e dissipar o calor. Todos os testes foram feitos sob um simulador solar de laboratório. Antes que robôs assim saiam para o ar livre, eles terão de lidar com nuvens, ângulos variáveis, oscilações de temperatura e desgaste. Sem ímãs e sem eletrônica, os autores os veem trabalhando onde a eletrônica tem dificuldade, em campos magnéticos fortes ou sob alta radiação — ou, equipados com um material absorvente, recolhendo óleo que flutua sobre uma superfície poluída.