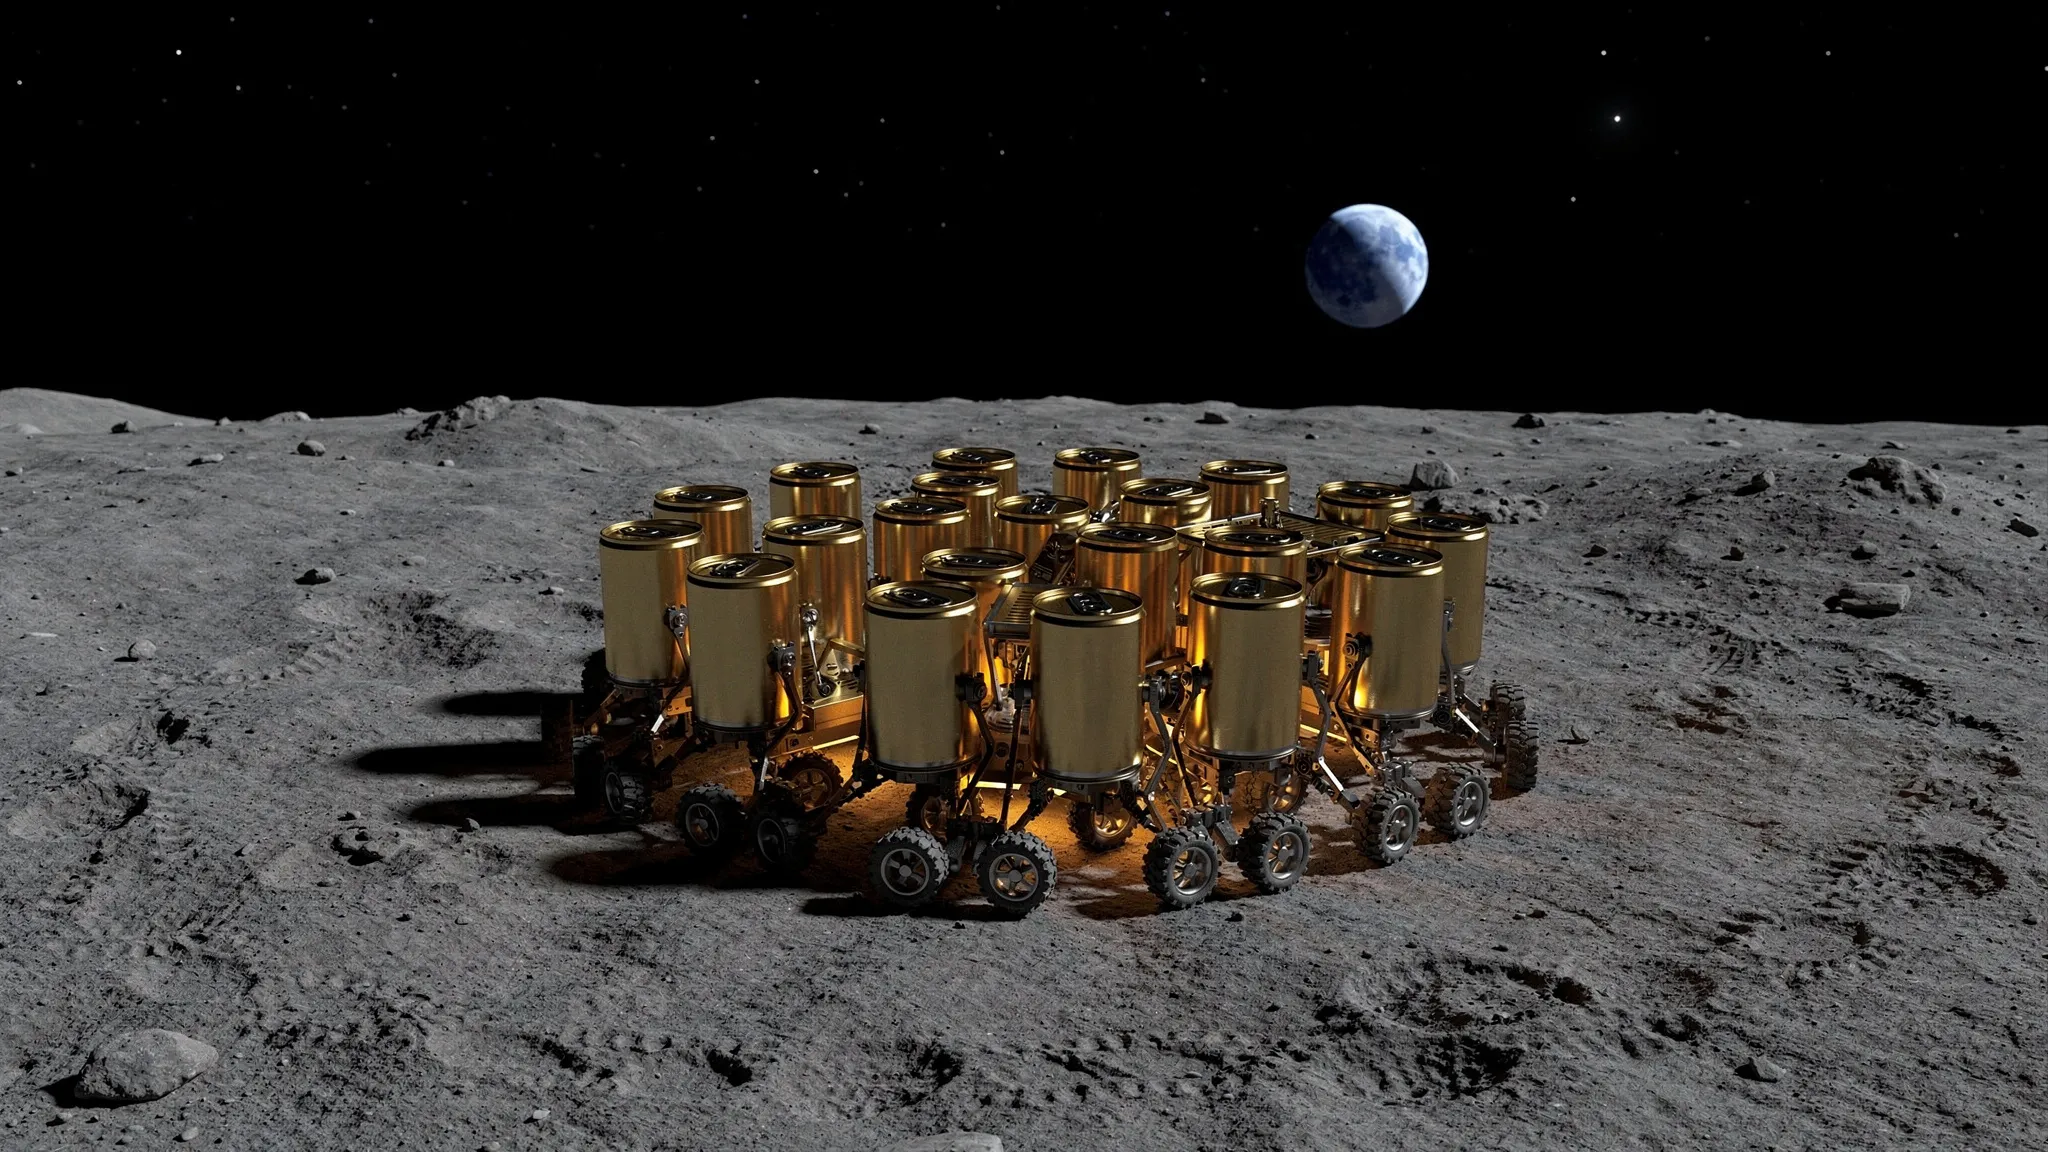
চাঁদের রাত পেরোতে পেঙ্গুইনের মতো জটলা বাঁধে যে রোবটেরা
ছোট রোবটের ঝাঁক চাঁদের গুহা ও লাভা-সুড়ঙ্গ অনুসন্ধানের একটি আকর্ষণীয় উপায়: একটি হারিয়ে গেলেও অভিযান যে ব্যর্থ হবে, তা নয়। যেমন, NASA-র CADRE অভিযান তিনটি ছোট, পরস্পর সহযোগী রোভার পাঠাবে, যারা একসঙ্গে চাঁদের মানচিত্র তৈরি করবে — তবে কেবল দিনের বেলায়। এগুলো একটিমাত্র চান্দ্র দিনের জন্য নকশা করা, রাত পেরোতে পারবে না।
354 ঘণ্টার এক রাত
সেই রাত চলে প্রায় 354 ঘণ্টা, আর পৃষ্ঠ ঠান্ডা হতে হতে 95 কেলভিনের, প্রায় −178 °C-এর, দিকে যায়। কিছু রোভার তা পেরিয়েছে: ইউতু-2 (Yutu-2) রেডিওআইসোটোপ-সহায়িত তাপ নিয়ন্ত্রণের ওপর নির্ভর করে এবং চান্দ্র রাতের পর আবার কাজ শুরু করেছে, অন্যদিকে একটি চান্দ্র দিনের জন্য নকশা করা প্রজ্ঞান আর যোগাযোগ শুরু করেনি। তবে রেডিওআইসোটোপ হিটার একটি ঝাঁকের মাপে বাড়ানো যায় না। 2 ওয়াটের একটি হিটার চালু রাখতে প্রতি রোবটে প্রায় 5 গ্রাম প্লুটোনিয়াম ডাইঅক্সাইড লাগে, আর যুক্তরাষ্ট্রের বছরে মোটামুটি 1.5 কিলোগ্রামের উৎপাদন লক্ষ্য বড় ফ্ল্যাগশিপ রেডিওআইসোটোপ ব্যবস্থার মাপে ঠিক করা, হারানো চলে এমন রোবটের জন্য নয়।
MIT-র সেন্টার ফর বিটস অ্যান্ড অ্যাটমস এবং ইউরোপীয় মহাকাশ সংস্থার (ESA) অ্যাডভান্সড কনসেপ্টস টিমের আনাইস জেগার (Anaïs Jeger), একই দলের হ্যারি হোল্ট (Harry Holt) এবং ESA-র প্ল্যানেটারি রোবোটিক্স ল্যাবরেটরির লেনার্ট পুক (Lennart Puck) মিলে একটি ভিন্ন প্রশ্ন তুলেছেন: রোবটেরা কি একে অপরের শরীরকে তাপ-ঢাল হিসেবে ব্যবহার করতে পারে?
একটিই নম্বর, দেওয়া হয় ভোরে
তাঁদের সিমুলেশনে কুড়িটি রোবট একসঙ্গে পুরো একটি চান্দ্র রাত কাটায়। সঞ্চিত শক্তি যতক্ষণ থাকে, প্রতিটি রোবট একটি হিটার দিয়ে নিজেকে 0 °C-এ রাখে; তারপর ঠান্ডা হতে থাকে, আর −40 °C-এর নিচে নামলে তাকে মৃত গণ্য করা হয়। এটি কত দ্রুত তাপ হারায়, তা নির্ভর করে তার আকাশ-উন্মুক্ততার ওপর: খোলা আকাশের কতটা সে দেখে, একা একটি রোবটের ক্ষেত্রে 1 থেকে প্রতিবেশীতে ঘেরা রোবটের ক্ষেত্রে 0 পর্যন্ত। একা একটি রোবট 1.92 ওয়াট তাপ বিকিরণ করে হারায়।
কুড়িটি রোবটই একই ছোট নিউরাল নেটওয়ার্ক চালায়। প্রতিটি কেবল স্থানীয় তথ্য দেখে — নিজের তাপমাত্রা, শক্তি ও উন্মুক্ততা, প্রতিবেশীরা কোথায় আর কেমন আছে — এবং চলার একটি দিক জানায়। নেটওয়ার্কটিকে প্রশিক্ষণ দেওয়া হয়েছে “বিবর্তন কৌশল” (evolution strategies) দিয়ে: সামান্য বদলানো অনেকগুলো প্রতিলিপি চেষ্টা করো, তারপর যেগুলো সবচেয়ে ভালো নম্বর পায় সেদিকে অভিন্ন সেটিংসগুলোকে একটু ঠেলে দাও, আবার করো।
নম্বরটি ইচ্ছে করেই বিরল রাখা হয়েছে। এটি আসে একবারই, রাতের শেষে: সবচেয়ে ঠান্ডা পাঁচটি রোবটের গড় তাপমাত্রা। এতে অবস্থান, দূরত্ব, উন্মুক্ততা বা চলাচলের কোনো উল্লেখ নেই।
না বলতেই পেঙ্গুইন
তবু দুটি আচরণ দেখা দিয়েছে। ছড়ানো-ছিটানো শুরু থেকে ঝাঁকটি প্রায় পাঁচ ঘণ্টার মধ্যে জড়ো হয়। তারপর আর কখনো থিতু হয় না: রোবটেরা আড়াল-পাওয়া কেন্দ্র আর উন্মুক্ত কিনারার মধ্যে ঘুরতেই থাকে। লেখকেরা দেখিয়েছেন, এটি সেই একই জোড়া আচরণ, যা দিয়ে এম্পেরর পেঙ্গুইনরা অ্যান্টার্কটিকার শীত পেরোয় — তারা গাদাগাদি করে জটলা বাঁধে, আর ঠান্ডা বাইরের দিক ও আড়াল-পাওয়া কেন্দ্রের মধ্যে অবিরাম জায়গা বদল করে। পেঙ্গুইনরা প্রশ্নটির অনুপ্রেরণা জুগিয়েছে; রোবটদের কখনো তাদের নকল করার জন্য পুরস্কার দেওয়া হয়নি।
পার্থক্যটা গড়ে দেয় এই আবর্তনই। হাতে লেখা একটি নিয়ম, যা রোবটদের কেবল ভেতরের দিকে ঝোঁকায়, কখনো বাইরে ফেরত পাঠায় না, একই জটলা তৈরি করে, কিন্তু কিনারা সারা রাত কেন্দ্রের চেয়ে ঠান্ডা থাকে, আর একটি পরীক্ষামূলক চালনায় কুড়িটির মধ্যে নয়টি রোবট হারিয়ে যায়। প্রশিক্ষণের ধারায় সবচেয়ে খারাপ জায়গায় থাকা রোবটের সময়-গড় উন্মুক্ততা প্রায় 0.71 থেকে নেমে 0.26 হয়েছে, যা ঝাঁকের গড় 0.23-এর কাছাকাছি — যদিও উন্মুক্ততা নম্বরের অংশ নয়।
রোবটেরা ছোটাছুটিও করে না: গড়ে তারা ঘণ্টায় 4.3 মিটার যায়, যেখানে নির্ধারিত গতিতে না থেমে চললে যেত 54 মিটার। বেশির ভাগ সময় তারা স্থির বসে থাকে আর ছোট ছোট ঝটকায় জায়গা বদলায়, আর সারা রাতে তাদের নিট সরণ এক মিটারেরও কম।
কত কম শক্তিই যথেষ্ট
লেখকেরা মেপেছেন টিকে থাকার সীমা: প্রতি রোবটে সেই ন্যূনতম সঞ্চিত শক্তি, যাতে সূর্যোদয়ে প্রতিটি রোবট তখনো জীবিত থাকে, এমন দশটি প্রারম্ভিক বিন্যাসে যা প্রশিক্ষণের সময় কখনো দেখা যায়নি। তাঁরা এটি প্রকাশ করেন pcm-h নামের একটি এককে, যার মান 7.2 কিলোজুল — 2 ওয়াটের একটি হিটার এক ঘণ্টায় যতটা খরচ করে।
- ছড়িয়ে রাখা রোবট: 328.5 pcm-h।
- স্থির থাকা একটি জটলা: 246.0 pcm-h।
- শেখা ঝাঁক, দশটি প্রশিক্ষণ-চালনা মিলিয়ে: 155.6 ± 1.3 pcm-h।
এটি স্থির জটলার চেয়ে 37% কম, আর কেবল পদার্থবিদ্যা দিয়ে বেঁধে দেওয়া একটি নিম্নসীমার (138.1 pcm-h) চেয়ে মাত্র 12.7% বেশি: অর্থাৎ কুড়িটি রোবট সম্ভাব্য সবচেয়ে ঘন বিন্যাসের উন্মুক্ততা সমানভাবে ভাগ করে নিলে যতটা শক্তি লাগত। 163 pcm-h-এ স্থির জটলা ছয়টি রোবট হারায়; আবর্তনশীল ঝাঁকটি কুড়িটিকেই বাঁচিয়ে রাখে।
হাতে লেখা আরেকটি সরল নিয়ম প্রায় হুবহু সমান ভালো করেছে, 154.5 pcm-h-এ: প্রতিটি রোবট আলতো করে ভেতরের দিকে ঝোঁকে, আর যে রোবটগুলোকে সে ছোঁয়, তাদের মধ্যে যার শক্তি সবচেয়ে কম, সে পুরো জোরে কেন্দ্রের দিকে ঢুকে পড়ে।
প্রত্যাশার চেয়ে কম শর্ত
কিছু অংশ সরিয়ে দিলেও আচরণটি টিকে থাকে। দিক ঠিক করার মতো কোনো অভিন্ন চিহ্ন না থাকলেও সীমাটি প্রায় নড়ে না: প্রারম্ভিক বিন্যাস অনুযায়ী এটি 154.3 থেকে 156.7 pcm-h-এর মধ্যে থাকে, চিহ্নসহ 155.4 থেকে 155.7-এর তুলনায়, যদিও রোবটেরা বেশি চলাচল করে। স্মৃতিহীন একটি নেটওয়ার্কে প্রায় 3% বেশি শক্তি খরচ হয়। কুড়িটি রোবটে প্রশিক্ষিত একই নেটওয়ার্ক নতুন করে প্রশিক্ষণ ছাড়াই তিরিশ ও চল্লিশটি রোবটের ঝাঁক চালায়, প্রতি রোবটে 5.0% ও 8.0% কম শক্তিতে — ভৌত সীমার ক্ষেত্রে যা 5.5% ও 10.7%।
রোবটদের এমনকি একে অপরকে ছুঁতেও হয় না। পরস্পরের মধ্যে 25 মিলিমিটার দূরত্ব রাখতে বাধ্য করা হলেও একই নেটওয়ার্কে তারা সবাই রাত পেরিয়ে যায়, প্রায় 13% বেশি সঞ্চিত শক্তিতে, কারণ ঢালে এখন ফাঁক রয়েছে।
চাঁদের মাটিতে চাকা
এখানে সবকিছুই ঘটে সিমুলেশনে। রোবটেরা সারা রাত নড়াচড়া করতে থাকে, যার মানে চান্দ্র রেগোলিথের (পৃষ্ঠ ঢেকে রাখা আলগা ধুলো ও পাথর) বিরুদ্ধে চাকার 354 ঘণ্টার খাটুনি। মডেলে কোনো ক্ষয় নেই, ঘর্ষণ বা সংস্পর্শে কোনো পরিবর্তনও নেই। গোটা একটি রাতের এমন ঘষাঘষি চাকা ও কাঠামো সইতে পারবে কি না — যাকে লেখকেরা প্রধান অমীমাংসিত প্রশ্ন হিসেবে চিহ্নিত করেছেন — তা এখনো পরীক্ষা করা হয়নি।