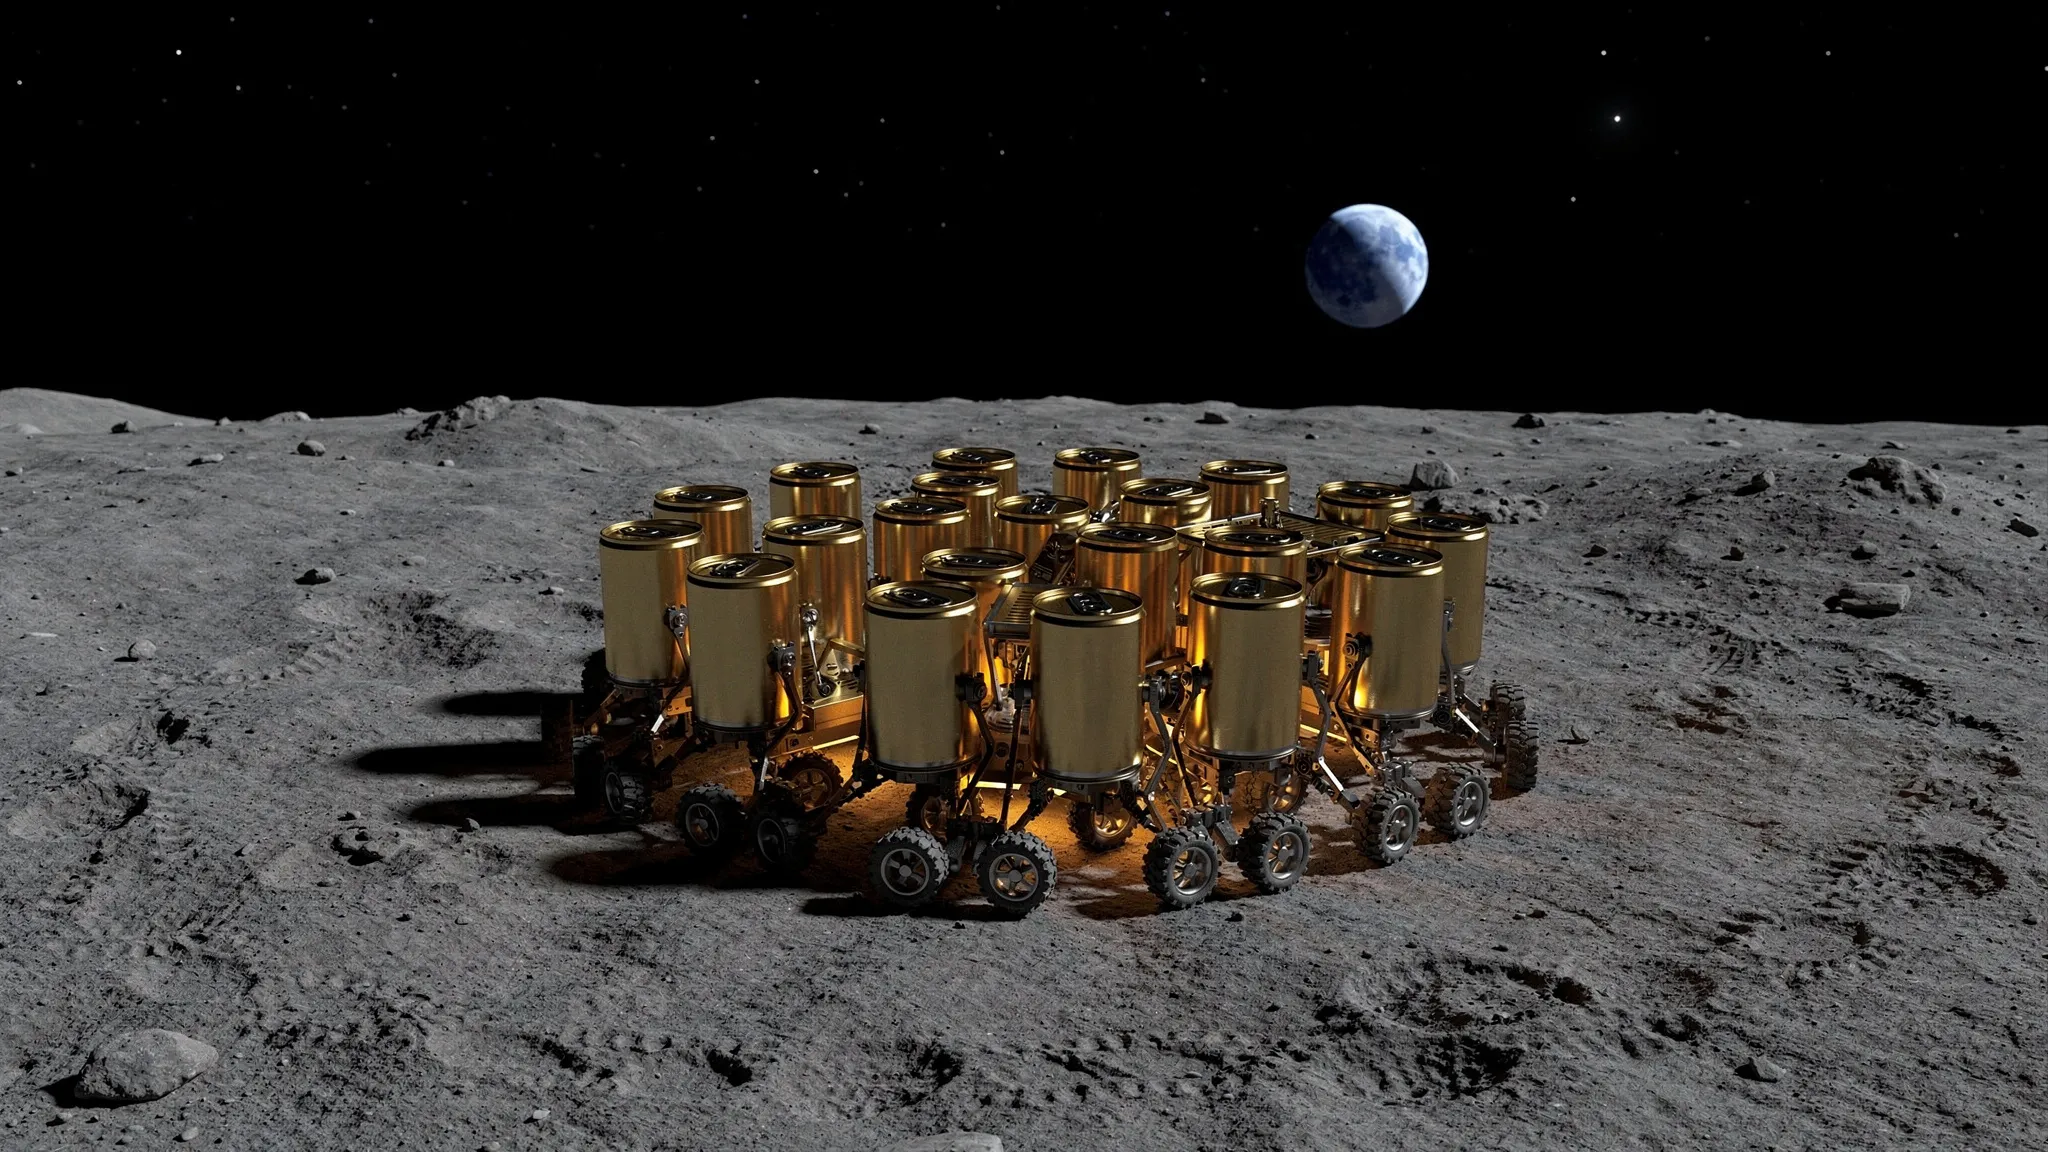
ペンギンのように身を寄せ合って月の夜を生き延びるロボット
小型ロボットの群れ(スウォーム)は、月の洞窟や溶岩チューブを探査する魅力的な手段である。1台を失っても、ミッションが失敗するとは限らないからだ。たとえばNASAのCADREミッションでは、協力し合う3台の小型ローバーを送り込み、一緒に月面の地図を作る。ただし昼間だけだ。これらは月の1日のあいだだけ動くように設計されており、夜を越すことはできない。
354時間の夜
その夜はおよそ354時間続き、地表は95ケルビン、つまり約−178 °Cに向かって冷えていく。それを乗り越えたローバーもある。玉兎2号(Yutu-2)は放射性同位体を利用した熱制御に頼っており、月の夜を越えて活動を再開してきた。一方、月の1日のために設計されたプラギャン(Pragyan)は、交信を再開しなかった。しかし、放射性同位体ヒーターは群れの規模には広げられない。2ワットのヒーターを維持するにはロボット1台あたり約5グラムの二酸化プルトニウムが必要で、年間およそ1.5キログラムというアメリカの生産目標は、使い捨てのロボットではなく旗艦級の大型放射性同位体システム向けに見積もられている。
MITのビット・アンド・アトム・センター(Center for Bits and Atoms)と欧州宇宙機関(ESA)の先端概念チーム(Advanced Concepts Team)に所属するアナイス・イェーガー(Anaïs Jeger)は、同じチームのハリー・ホルト(Harry Holt)、ESAの惑星ロボティクス研究所(Planetary Robotics Laboratory)のレナート・プック(Lennart Puck)とともに、別の問いを立てた。ロボットは互いの体を熱の盾として使えないだろうか?
夜明けに一度だけの採点
シミュレーションでは、20台のロボットが月の夜をまるごと一緒に過ごす。各ロボットは蓄えたエネルギーが続く限り、ヒーターで自分を0 °Cに保つ。エネルギーが尽きると冷えはじめ、−40 °Cを下回ると死んだものとみなされる。熱を失う速さは空への露出度で決まる。これは開けた空がどれだけ見えているかを表し、孤立したロボットなら1、周りを隣のロボットに囲まれていれば0となる。1台きりのロボットは1.92ワットを放射で失う。
20台のロボットはすべて同じ小さなニューラルネットワークで動く。それぞれが見るのは局所的な情報だけだ。自分の温度、エネルギー、露出度、そして隣のロボットたちがどこにいて、どんな状態にあるか。ネットワークはそこから、進む方向を出力する。訓練には「進化戦略」(evolution strategies)が使われた。少しずつ変えたコピーを数多く試し、共有の設定を最も成績のよいものの方向へ少し動かし、それを繰り返す方法である。
採点はあえて乏しくしてある。点数が与えられるのは夜の終わりに一度だけで、その中身は最も冷えた5台のロボットの平均温度だ。位置、間隔、露出度、動きについては何も含まれていない。
教えられずにペンギンに
それでも、2つの行動が現れた。ばらばらの状態から始めた群れは、約5時間以内に集まる。そしてその後、決して落ち着かない。ロボットたちは、守られた中心部とさらされた外縁のあいだを絶えず巡り続ける。著者たちが指摘するように、これはコウテイペンギンが南極の冬を生き延びるのと同じ2つの行動の組み合わせである。ペンギンは身を寄せ合い、寒い外側と守られた中心のあいだで場所を入れ替え続ける。この問いはペンギンから着想を得たものだが、ロボットがペンギンをまねることで報酬を得たことは一度もない。
違いを生むのは、この循環だ。ロボットを内側へ寄せるだけで、外へ戻すことは決してない手書きのルールでも同じ密集はできるが、外縁は一晩じゅう中心部より冷たいままで、あるテストでは20台中9台が失われた。訓練が進むにつれ、最も不利な位置にいるロボットの時間平均の露出度は約0.71から0.26へと下がり、群れ全体の平均0.23に近づいた。露出度は点数に含まれていないにもかかわらず、である。
ロボットたちが慌ただしく動き回っているわけでもない。平均の移動距離は1時間あたり4.3メートルで、設定速度で止まらずに走り続けた場合の54メートルを大きく下回る。ほとんどの時間はじっとしていて、短い動きで位置を変えるだけだ。夜全体を通じた正味の移動は1メートルに満たない。
どれだけのエネルギーで足りるか
著者たちは生存しきい値を測った。訓練中に一度も見たことのない10通りの初期配置のすべてで、日の出の時点で全台がまだ生きているのに必要な、ロボット1台あたりの最小の蓄えエネルギーである。それは、彼らがpcm-hと呼ぶ単位で表される。1 pcm-hは7.2キロジュールで、2ワットのヒーターが1時間に使う量にあたる。
- ばらばらのまま置かれたロボット:328.5 pcm-h。
- じっと動かない密集:246.0 pcm-h。
- 学習した群れ(10回の訓練の結果をまとめたもの):155.6 ± 1.3 pcm-h。
これは動かない密集より37%少なく、物理だけで決まる下限(138.1 pcm-h)をわずか12.7%上回るにすぎない。この下限は、考えうる最も密な詰め方での露出を20台全員が均等に分け合った場合に必要なエネルギーである。163 pcm-hでは、じっとした密集は6台を失うが、循環する群れは20台すべてを守り抜く。
別の単純な手書きのルールでも、154.5 pcm-hとほぼ同じ成績が出た。すべてのロボットがゆるやかに内側へ寄り、接している仲間の中で最もエネルギーの少ないロボットが、全力で中心部へもぐり込むというルールだ。
思ったより少ない条件で
この行動は、要素を取り除いても崩れない。進む方向の目安となる共通の目印がなくても、ロボットの動きは増えるものの、しきい値はほとんど変わらない。出発時の配置によって154.3から156.7 pcm-hのあいだにとどまり、目印がある場合は155.4から155.7 pcm-hだ。記憶を持たないネットワークでは、必要なエネルギーが約3%増える。20台で訓練した同じネットワークは、訓練し直さなくても30台と40台の群れを動かせ、1台あたりのエネルギーはそれぞれ5.0%と8.0%少なくて済む。物理的な下限の場合は5.5%と10.7%である。
ロボット同士が触れ合う必要さえない。25ミリメートル離れているよう強制しても、同じネットワークで全台が夜を越せる。盾に隙間ができるため、必要な蓄えエネルギーは約13%増える。
月の土の上の車輪
ここでのことはすべてシミュレーションの中で起きている。ロボットたちは一晩じゅう動き回り続ける。つまり354時間にわたって、車輪が月のレゴリス(地表を覆う細かい砂ぼこりと岩くず)を相手に働き続けるということだ。モデルには摩耗も、摩擦や接触の変化も含まれていない。車輪と車体がひと晩じゅうのそうした摩耗に耐えられるかどうか――著者たちが主な未解決の問題として挙げている点――は、まだ試されていない。