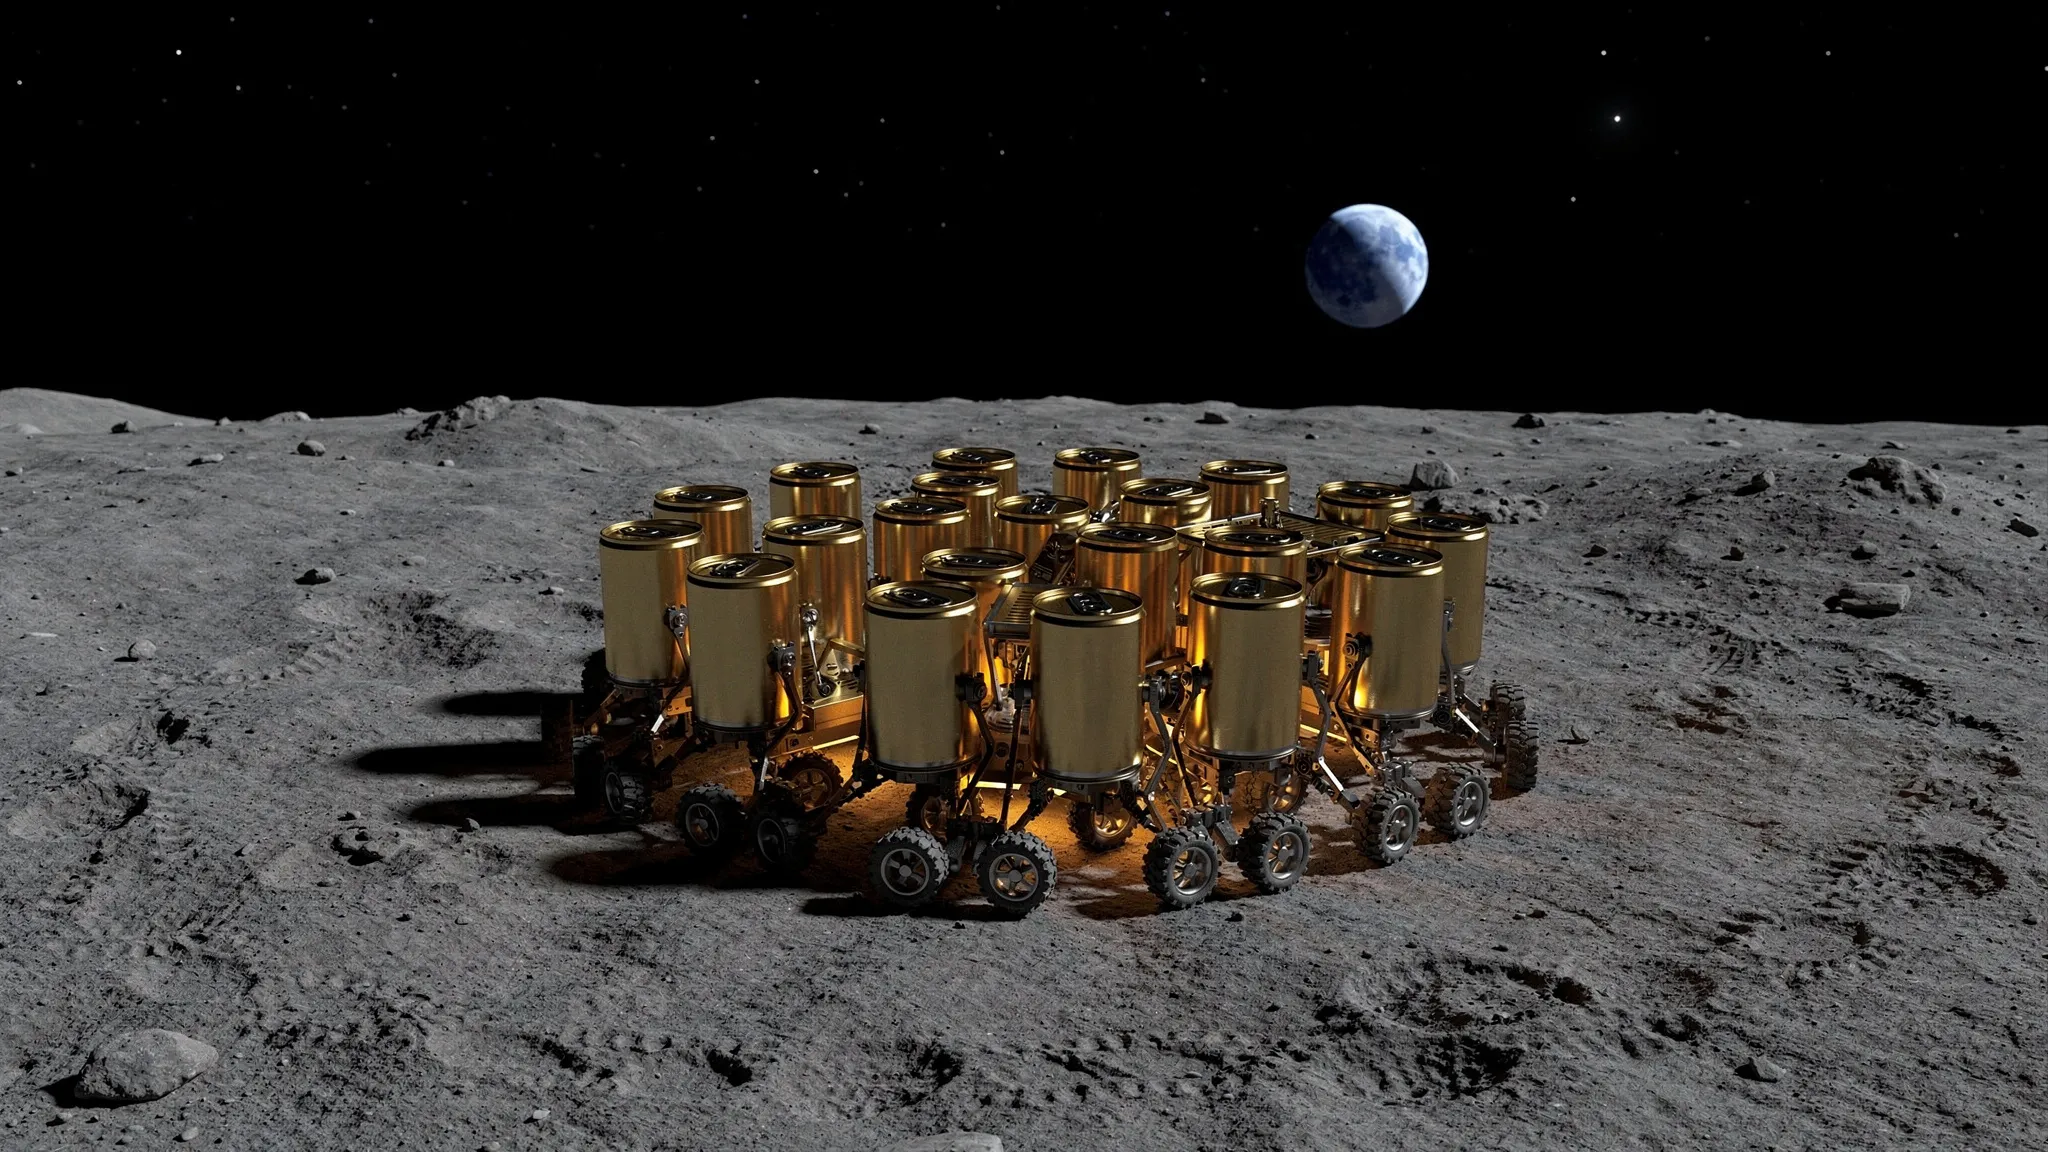
ROBOT YANG BERKERUMUN SEPERTI PENGUIN UNTUK BERTAHAN DI MALAM BULAN
Kawanan (swarm) robot kecil adalah cara yang menarik untuk menjelajahi gua dan tabung lava di Bulan: jika satu robot hilang, misinya belum tentu gagal. Misi CADRE milik NASA, misalnya, akan menerbangkan tiga rover kecil yang saling bekerja sama untuk memetakan Bulan bersama-sama — tetapi hanya pada siang hari. Rover-rover itu dirancang untuk satu hari bulan saja dan tidak akan bertahan melewati malam.
Malam selama 354 jam
Malam itu berlangsung sekitar 354 jam, dan permukaannya mendingin hingga mendekati 95 kelvin, sekitar −178 °C. Beberapa rover pernah melewatinya: Yutu-2 mengandalkan kendali termal berbantuan radioisotop dan kembali bekerja setelah malam-malam bulan, sedangkan Pragyan, yang dirancang untuk satu hari bulan, tidak kembali berkomunikasi. Namun, pemanas radioisotop tidak bisa diperbanyak untuk satu kawanan. Mempertahankan pemanas 2 watt membutuhkan sekitar 5 gram plutonium dioksida per robot, dan target produksi AS sekitar 1,5 kilogram per tahun diukur untuk sistem radioisotop misi-misi unggulan, bukan untuk robot sekali pakai.
Anaïs Jeger, dari Center for Bits and Atoms di MIT dan Advanced Concepts Team milik Badan Antariksa Eropa (ESA), bersama Harry Holt dari tim yang sama dan Lennart Puck dari Planetary Robotics Laboratory ESA, mengajukan pertanyaan yang berbeda: bisakah robot-robot itu memakai tubuh satu sama lain sebagai perisai panas?
Satu skor, diberikan saat fajar
Dalam simulasi mereka, dua puluh robot melewati satu malam bulan penuh bersama-sama. Masing-masing menjaga dirinya pada 0 °C dengan pemanas selama energi tersimpannya masih ada; setelah itu ia mendingin, dan di bawah −40 °C ia dihitung mati. Seberapa cepat ia kehilangan panas bergantung pada keterpaparannya terhadap langit: seberapa banyak langit terbuka yang ia lihat, dari 1 untuk robot yang terisolasi hingga 0 untuk robot yang dikelilingi tetangga. Sendirian, sebuah robot memancarkan 1,92 watt ke luar.
Kedua puluh robot menjalankan jaringan saraf kecil yang sama. Masing-masing hanya melihat informasi lokal — suhu, energi, dan keterpaparannya sendiri, di mana tetangganya berada dan bagaimana keadaan mereka — dan mengeluarkan arah untuk bergerak. Jaringan itu dilatih dengan “strategi evolusi” (evolution strategies): coba banyak salinan yang sedikit diubah, lalu geser pengaturan bersama ke arah salinan yang skornya terbaik, dan ulangi.
Skornya sengaja dibuat jarang. Skor itu datang sekali saja, di akhir malam: suhu rata-rata lima robot terdingin. Tak ada satu pun di dalamnya yang menyebut posisi, jarak, keterpaparan, atau gerakan.
Penguin, tanpa disuruh
Dua perilaku tetap muncul. Dari posisi awal yang tersebar, kawanan itu berkumpul dalam sekitar lima jam. Lalu ia tak pernah diam: robot-robot terus berputar antara inti yang terlindung dan tepi yang terbuka. Para penulis menunjukkan bahwa inilah sepasang perilaku yang sama yang dipakai penguin kaisar untuk bertahan melewati musim dingin Antarktika — mereka berkerumun, dan terus bertukar tempat antara bagian luar yang dingin dan pusat yang terlindung. Penguin-penguin itu mengilhami pertanyaannya; robot-robot itu tak pernah diberi imbalan karena meniru mereka.
Sirkulasi inilah yang membuat perbedaan. Aturan yang ditulis secara manual, yang hanya membuat robot condong ke dalam tanpa pernah mendorongnya kembali keluar, membentuk kerumunan yang sama, tetapi tepinya tetap lebih dingin daripada intinya sepanjang malam, dan dalam satu uji coba sembilan dari dua puluh robot hilang. Sepanjang pelatihan, keterpaparan rata-rata terhadap waktu dari robot yang posisinya paling buruk turun dari sekitar 0,71 menjadi 0,26, mendekati rata-rata kawanan sebesar 0,23 — padahal keterpaparan bukan bagian dari skor.
Robot-robot itu juga tidak berlarian ke sana kemari: rata-rata mereka menempuh 4,3 meter per jam, padahal melaju tanpa henti pada kecepatan yang ditetapkan akan menempuh 54: sebagian besar waktu mereka diam dan berpindah posisi dalam gerakan-gerakan singkat, dan pergeseran bersih mereka sepanjang malam kurang dari satu meter.
Seberapa sedikit energi yang cukup
Para penulis mengukur ambang kelangsungan hidup: energi tersimpan terkecil per robot yang membuat setiap robot masih hidup saat matahari terbit, pada sepuluh tata letak awal yang tak pernah dilihat selama pelatihan. Mereka menyatakannya dalam satuan yang mereka sebut pcm-h, senilai 7,2 kilojoule — energi yang dipakai pemanas 2 watt dalam satu jam.
- Robot yang dibiarkan tersebar: 328,5 pcm-h.
- Kerumunan yang tetap diam: 246,0 pcm-h.
- Kawanan hasil pembelajaran, digabung dari sepuluh kali pelatihan: 155,6 ± 1,3 pcm-h.
Itu 37% lebih sedikit daripada kerumunan yang tak bergerak, dan hanya 12,7% di atas batas bawah yang ditetapkan oleh fisika semata (138,1 pcm-h): energi yang dibutuhkan jika kedua puluh robot berbagi rata keterpaparan dari susunan serapat mungkin. Pada 163 pcm-h, kerumunan yang diam kehilangan enam robot; kawanan yang berputar mempertahankan kedua puluhnya.
Aturan sederhana lain yang ditulis manual berhasil hampir persis sama baiknya, pada 154,5 pcm-h: setiap robot condong perlahan ke dalam, dan robot yang menyimpan energi paling sedikit di antara robot-robot yang disentuhnya menerobos ke arah inti dengan kekuatan penuh.
Syarat yang lebih sedikit dari dugaan
Perilaku ini tetap bertahan ketika sejumlah bagian dihilangkan. Tanpa penanda bersama sebagai acuan arah, ambangnya nyaris tak bergeser: tetap antara 154,3 dan 156,7 pcm-h tergantung tata letak awal, dibanding 155,4 hingga 155,7 dengan penanda itu, meski robot-robotnya bergerak lebih banyak. Jaringan tanpa memori membutuhkan sekitar 3% energi lebih banyak. Setelah dilatih dengan dua puluh robot, jaringan yang sama menjalankan kawanan tiga puluh dan empat puluh robot tanpa pelatihan ulang, dengan kebutuhan energi per robot 5,0% dan 8,0% lebih rendah — dibanding 5,5% dan 10,7% untuk batas fisikanya.
Robot-robot itu bahkan tak perlu bersentuhan. Dipaksa menjaga jarak 25 milimeter, semuanya tetap berhasil melewati malam dengan jaringan yang sama, dengan energi tersimpan sekitar 13% lebih banyak, karena perisainya kini bercelah.
Roda di atas tanah Bulan
Semua ini terjadi dalam simulasi. Robot-robot itu terus beringsut sepanjang malam, yang berarti 354 jam roda bekerja melawan regolit Bulan (debu dan batuan lepas yang menutupi permukaan). Modelnya tidak memasukkan keausan maupun perubahan gesekan atau kontak. Apakah roda dan badan robot sanggup bertahan sepanjang malam penuh gesekan itu, yang disorot para penulis sebagai pertanyaan terbuka utama, masih belum diuji.