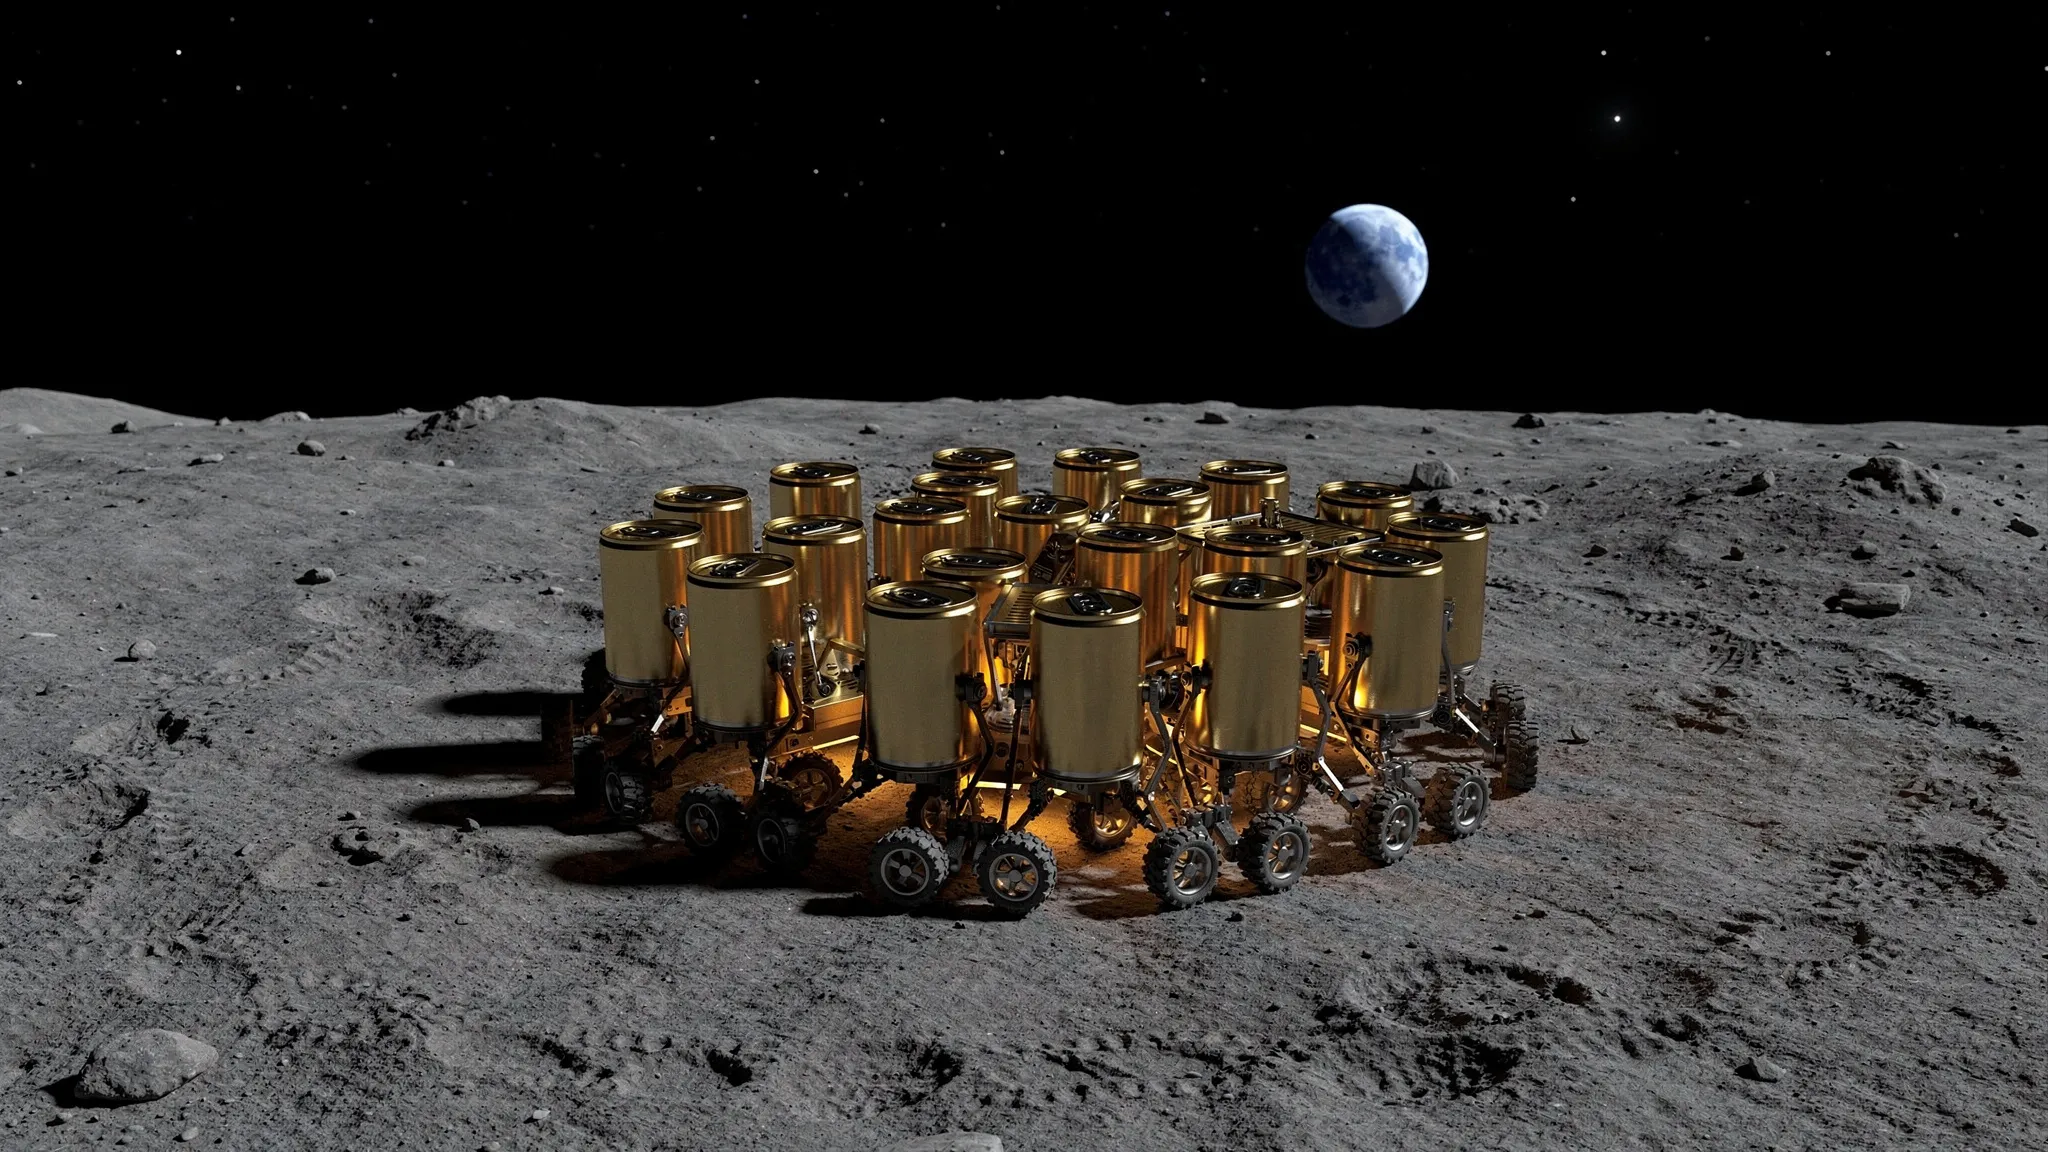
DES ROBOTS QUI SE SERRENT COMME DES MANCHOTS POUR SURVIVRE À LA NUIT LUNAIRE
Les essaims de petits robots sont une façon séduisante d’explorer les grottes et les tubes de lave lunaires : si l’un d’eux est perdu, la mission n’échoue pas forcément. La mission CADRE de la NASA, par exemple, fera voler trois petits rovers coopératifs pour cartographier la Lune ensemble — mais seulement de jour. Ils sont conçus pour une seule journée lunaire et ne survivront pas à la nuit.
Une nuit de 354 heures
Cette nuit dure environ 354 heures, et la surface descend vers 95 kelvins, environ −178 °C. Certains rovers l’ont traversée : Yutu-2 s’appuie sur un contrôle thermique assisté par radio-isotopes et a repris ses activités après des nuits lunaires, tandis que Pragyan, conçu pour une seule journée lunaire, n’a pas repris contact. Mais les chauffages à radio-isotopes ne passent pas à l’échelle d’un essaim. Faire tourner un chauffage de 2 watts exige environ 5 grammes de dioxyde de plutonium par robot, et l’objectif de production américain, environ 1,5 kilogramme par an, est dimensionné pour les grands systèmes à radio-isotopes, pas pour des robots consommables.
Anaïs Jeger, du Center for Bits and Atoms du MIT et de l’équipe des concepts avancés (Advanced Concepts Team) de l’Agence spatiale européenne, avec Harry Holt, de la même équipe, et Lennart Puck, du laboratoire de robotique planétaire de l’ESA, ont posé une autre question : les robots pourraient-ils se servir du corps des autres comme bouclier thermique ?
Une seule note, donnée à l’aube
Dans leur simulation, vingt robots passent ensemble une nuit lunaire complète. Chacun se maintient à 0 °C grâce à un chauffage tant que dure son énergie stockée ; ensuite, il refroidit, et sous −40 °C, il est compté comme mort. La vitesse à laquelle il perd sa chaleur dépend de son exposition au ciel : la part du ciel dégagé qu’il voit, de 1 pour un robot isolé à 0 pour un robot entouré de voisins. Seul, un robot rayonne 1,92 watt.
Les vingt robots font tourner le même petit réseau de neurones. Chacun ne voit que des informations locales — sa propre température, son énergie et son exposition, la position de ses voisins et leur état — et en déduit une direction où rouler. Le réseau a été entraîné par « stratégies d’évolution » : on essaie de nombreuses copies légèrement modifiées, on déplace les réglages communs vers celles qui obtiennent la meilleure note, et on recommence.
La note est volontairement maigre. Elle tombe une seule fois, à la fin de la nuit : la température moyenne des cinq robots les plus froids. Rien n’y parle de position, d’espacement, d’exposition ou de mouvement.
Des manchots, sans qu’on le leur dise
Deux comportements sont pourtant apparus. Partant d’une position dispersée, l’essaim se rassemble en cinq heures environ. Puis il ne se fige jamais : les robots tournent sans cesse entre le cœur abrité et le bord exposé. Les auteurs soulignent que c’est la même paire de comportements qui fait survivre les manchots empereurs à l’hiver antarctique : ils se serrent les uns contre les autres et échangent sans arrêt leurs places entre l’extérieur froid et le centre abrité. Les manchots ont inspiré la question ; les robots n’ont jamais été récompensés pour les imiter.
C’est la circulation qui fait la différence. Une règle codée à la main, qui fait seulement pencher les robots vers l’intérieur sans jamais les faire ressortir, forme le même groupe serré, mais le bord reste plus froid que le cœur toute la nuit, et lors d’une simulation d’essai, neuf robots sur vingt ont été perdus. Au fil de l’entraînement, l’exposition moyenne dans le temps du robot le plus mal placé est tombée d’environ 0,71 à 0,26, près de la moyenne de l’essaim, 0,23 — alors que l’exposition ne fait pas partie de la note.
Les robots ne s’agitent pas pour autant : ils parcourent en moyenne 4,3 mètres par heure, alors qu’en roulant sans arrêt à leur vitesse de consigne, ils en couvriraient 54. Ils restent immobiles la plupart du temps, se replacent par courtes rafales, et leur dérive nette sur toute la nuit est inférieure à un mètre.
Combien d’énergie suffit
Les auteurs ont mesuré le seuil de survie : la plus petite énergie stockée par robot pour laquelle tous les robots sont encore vivants au lever du soleil, sur dix configurations de départ jamais vues pendant l’entraînement. Ils l’expriment dans une unité qu’ils appellent pcm-h, qui vaut 7,2 kilojoules — ce que consomme un chauffage de 2 watts en une heure.
- Robots laissés dispersés : 328,5 pcm-h.
- Groupe serré immobile : 246,0 pcm-h.
- Essaim appris, sur dix entraînements réunis : 155,6 ± 1,3 pcm-h.
C’est 37 % de moins que le groupe immobile, et seulement 12,7 % au-dessus d’une borne inférieure fixée par la seule physique (138,1 pcm-h) : l’énergie nécessaire si les vingt robots se partageaient également l’exposition du tassement le plus dense possible. À 163 pcm-h, un groupe immobile perd six robots ; l’essaim qui circule les garde tous les vingt.
Une autre règle simple, écrite à la main, a fait presque exactement aussi bien, à 154,5 pcm-h : chaque robot penche doucement vers l’intérieur, et celui qui a le moins d’énergie parmi ceux qu’il touche creuse vers le cœur à pleine force.
Moins d’exigences que prévu
Le comportement tient bon quand on retire des pièces. Sans repère commun pour se diriger, le seuil bouge à peine : il reste entre 154,3 et 156,7 pcm-h selon la configuration de départ, contre 155,4 à 155,7 avec repère, même si les robots se déplacent davantage. Un réseau sans mémoire coûte environ 3 % d’énergie en plus. Entraînés sur vingt robots, les mêmes réseaux pilotent des essaims de trente et de quarante sans réentraînement, avec 5,0 % et 8,0 % d’énergie en moins par robot — contre 5,5 % et 10,7 % pour la borne physique.
Les robots n’ont même pas besoin de se toucher. Contraints de garder 25 millimètres d’écart, ils passent encore tous la nuit avec les mêmes réseaux, pour environ 13 % d’énergie stockée en plus, car le bouclier a désormais des trous.
Des roues sur le sol lunaire
Tout se passe ici en simulation. Les robots se replacent toute la nuit, soit 354 heures de roues au contact du régolithe lunaire (la poussière et les débris de roche qui couvrent le sol). Le modèle n’inclut ni usure ni dérive du frottement ou du contact. Roues et corps tiendront-ils une nuit entière de ce frottement ? Les auteurs en font la principale question ouverte, et elle reste à tester.