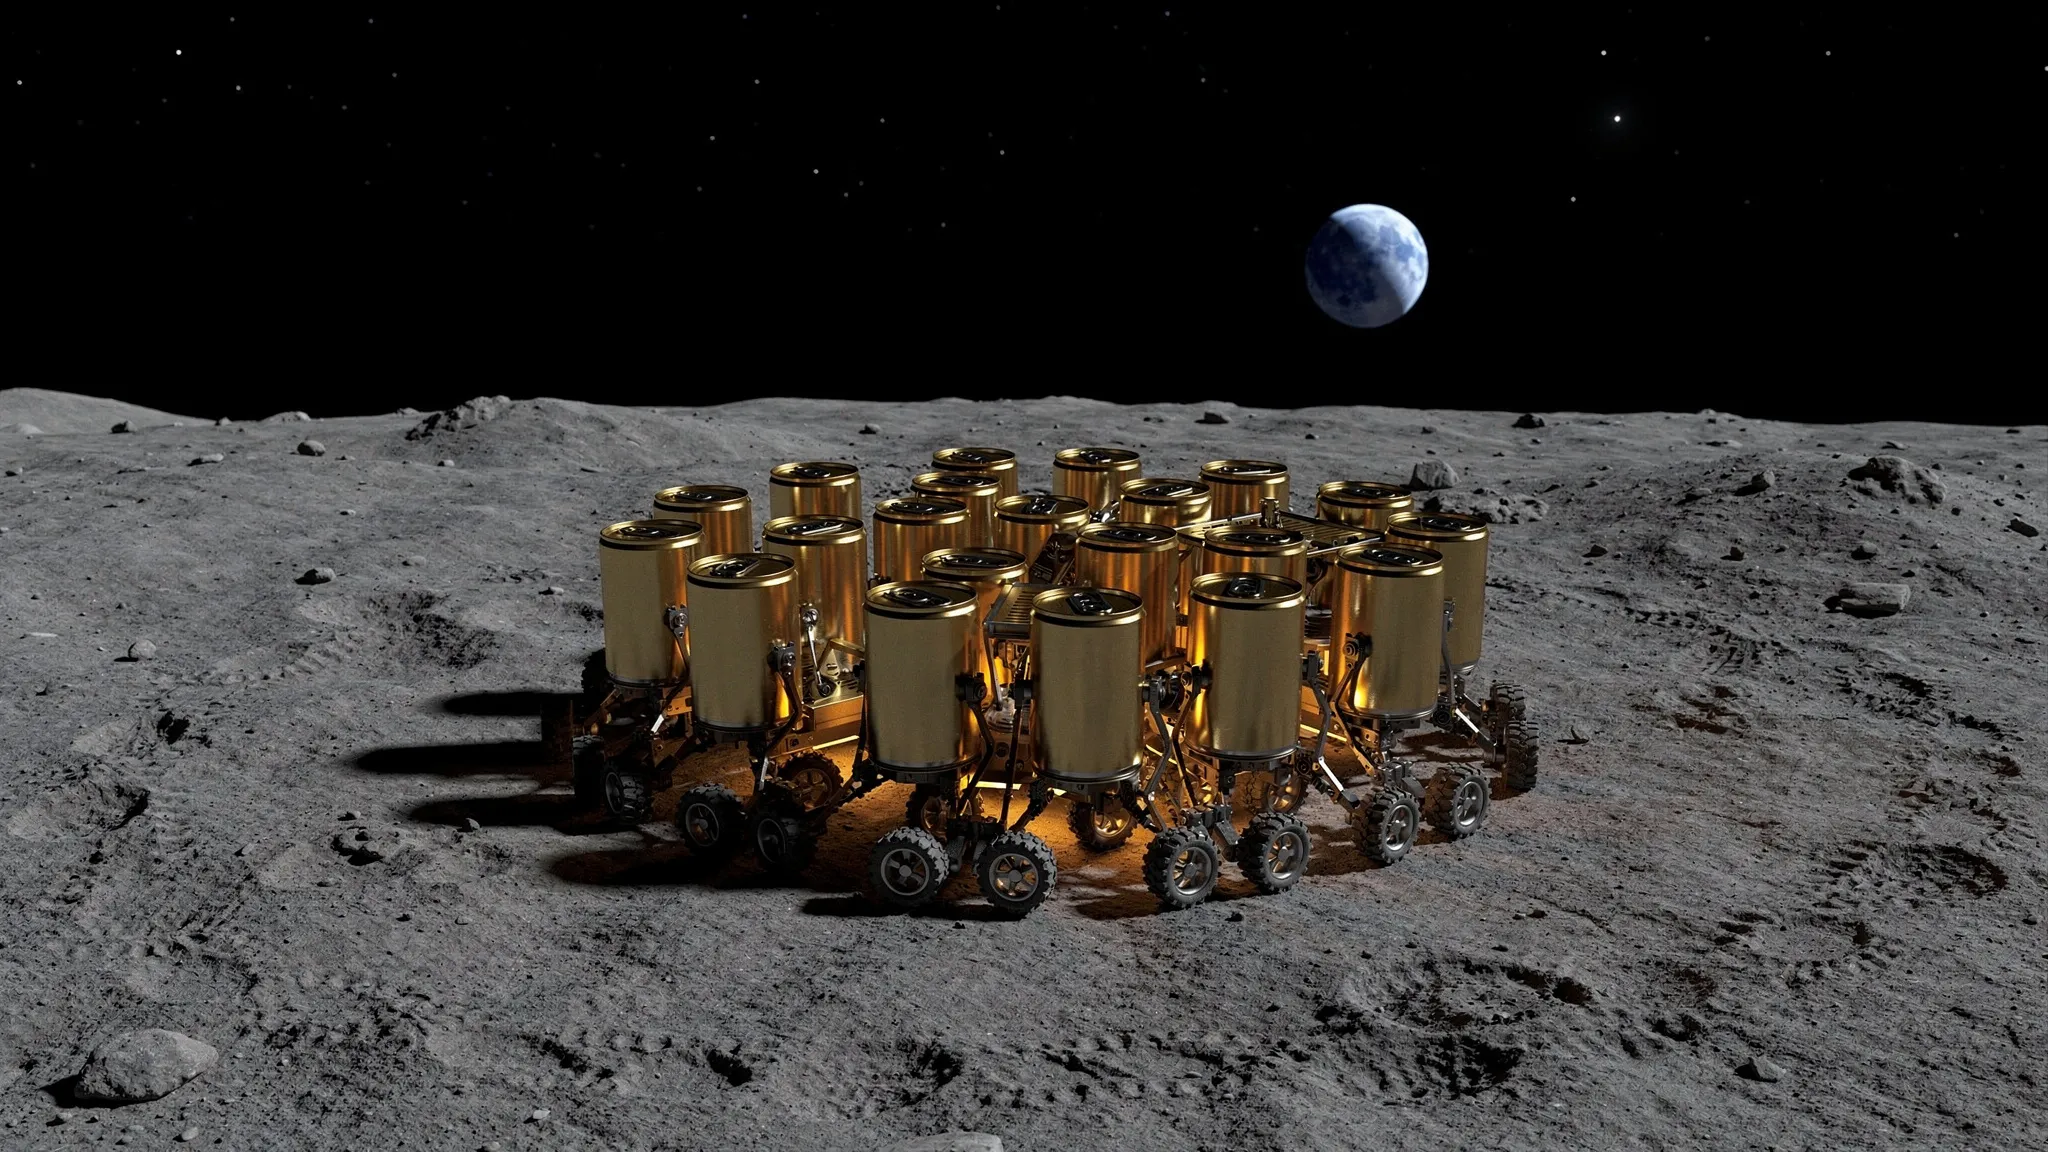
رباتهایی که مثل پنگوئنها به هم میچسبند تا از شب ماه جان به در ببرند
دستههای رباتهای کوچک راهی جذاب برای کاوش غارها و تونلهای گدازهای ماهاند: اگر یکی از دست برود، مأموریت لزوماً شکست نمیخورد. برای نمونه، مأموریت CADRE ناسا سه کاوشگر کوچک همکار را به ماه میفرستد تا با هم نقشهٔ ماه را تهیه کنند — اما تنها در روز. آنها برای یک روز ماه طراحی شدهاند و از شب جان به در نخواهند برد.
شبی 354 ساعته
این شب حدود 354 ساعت طول میکشد و سطح تا نزدیک 95 کلوین، حدود −178 °C، سرد میشود. برخی کاوشگرها از آن گذر کردهاند: یوتو-2 (Yutu-2) به کنترل حرارتیِ به کمک رادیوایزوتوپ تکیه دارد و پس از شبهای ماه کارش را از سر گرفته است، در حالی که پراگیان (Pragyan)، که برای یک روز ماه طراحی شده بود، ارتباطش را از سر نگرفت. با این حال، گرمکنهای رادیوایزوتوپی برای یک دسته ربات مقیاسپذیر نیستند. نگه داشتن یک گرمکن 2 واتی حدود 5 گرم دیاکسید پلوتونیم برای هر ربات لازم دارد، و هدف تولید آمریکا، تقریباً 1.5 کیلوگرم در سال، برای سامانههای بزرگ رادیوایزوتوپی در نظر گرفته شده، نه برای رباتهای یکبارمصرف.
آنائیس ژگر (Anaïs Jeger)، از مرکز بیتها و اتمهای MIT و گروه مفاهیم پیشرفتهٔ آژانس فضایی اروپا، همراه با هری هولت (Harry Holt) از همان گروه و لنارت پوک (Lennart Puck) از آزمایشگاه رباتیک سیارهای ESA، پرسش دیگری مطرح کردند: آیا رباتها میتوانند از بدن یکدیگر بهعنوان سپر حرارتی استفاده کنند؟
یک امتیاز، که سپیدهدم داده میشود
در شبیهسازی آنها، بیست ربات یک شب کامل ماه را با هم میگذرانند. هر ربات تا وقتی انرژی ذخیرهشدهاش دوام دارد، خود را با یک گرمکن در 0 °C نگه میدارد؛ پس از آن سرد میشود، و زیر −40 °C مرده به حساب میآید. سرعت از دست دادن گرمایش به میزان در معرض آسمان بودن آن بستگی دارد: چه مقدار از آسمان باز را میبیند، از 1 برای رباتی تنها تا 0 برای رباتی که همسایهها دورش را گرفتهاند. یک ربات تنها 1.92 وات گرما را به بیرون تابش میکند.
هر بیست ربات یک شبکهٔ عصبی کوچک یکسان را اجرا میکنند. هر کدام تنها اطلاعات محلی را میبیند — دما، انرژی و میزان در معرض بودن خودش، جای همسایههایش و حال آنها — و جهتی را برای حرکت به دست میدهد. شبکه با «راهبردهای تکاملی» (evolution strategies) آموزش دید: نسخههای بسیاری با تغییرات جزئی امتحان کنید، سپس تنظیمات مشترک را اندکی به سمت آنهایی که بهترین امتیاز را میگیرند ببرید، و تکرار کنید.
امتیاز عمداً کمیاب است. تنها یک بار، در پایان شب میرسد: میانگین دمای پنج ربات سردتر. هیچ چیز در آن به موقعیت، فاصله، در معرض بودن یا حرکت اشاره نمیکند.
پنگوئنها، بیآنکه کسی به آنها گفته باشد
با این حال دو رفتار پدیدار شد. دسته، از آغازی پراکنده، در حدود پنج ساعت جمع میشود. سپس هرگز آرام نمیگیرد: رباتها پیوسته میان هستهٔ پناهدار و حاشیهٔ بیپناه دستبهدست میشوند. نویسندگان یادآوری میکنند که این همان جفت رفتاری است که پنگوئنهای امپراتور با آن از زمستان جنوبگان جان به در میبرند — به هم میچسبند، و پیوسته جایشان را میان بیرونِ سرد و مرکزِ پناهدار عوض میکنند. پنگوئنها الهامبخش این پرسش بودند؛ رباتها هرگز برای تقلید از آنها پاداش نگرفتند.
آنچه تفاوت را رقم میزند همین چرخش است. یک قاعدهٔ دستنویس که تنها رباتها را به سمت درون متمایل میکند و هرگز آنها را به بیرون برنمیگرداند، همان تجمع را میسازد، اما لبه در تمام شب سردتر از هسته میماند، و در یک اجرای آزمایشی نُه ربات از بیست ربات از دست رفتند. در طول آموزش، میانگین زمانیِ در معرض بودنِ بدجاترین ربات از حدود 0.71 به 0.26 کاهش یافت، نزدیک به میانگین دسته، 0.23 — هرچند در معرض بودن بخشی از امتیاز نیست.
رباتها شتابزده هم این سو و آن سو نمیروند: بهطور میانگین 4.3 متر در ساعت میپیمایند، در حالی که رانندگی بیوقفه با سرعت تعیینشدهشان 54 متر میشد: بیشتر وقتها بیحرکت میمانند و در جهشهای کوتاه جابهجا میشوند، و جابهجایی خالصشان در کل شب کمتر از یک متر است.
چه مقدار اندک انرژی کافی است
نویسندگان آستانهٔ بقا را اندازه گرفتند: کمترین انرژی ذخیرهشده برای هر ربات که با آن همهٔ رباتها هنگام طلوع آفتاب هنوز زندهاند، در ده چیدمان آغازینی که در طول آموزش هرگز دیده نشده بودند. آنها این را با یکایی بیان میکنند که pcm-h مینامند و ارزش آن 7.2 کیلوژول است — آنچه یک گرمکن 2 واتی در یک ساعت مصرف میکند.
- رباتهایی که پراکنده رها شدهاند: 328.5 pcm-h.
- تجمعی که بیحرکت میماند: 246.0 pcm-h.
- دستهٔ آموخته، با تجمیع ده اجرای آموزشی: 155.6 ± 1.3 pcm-h.
این 37% کمتر از تجمع بیحرکت است، و تنها 12.7% بالاتر از کرانی پایین که فیزیک بهتنهایی تعیین میکند (138.1 pcm-h): انرژیای که لازم میبود اگر هر بیست ربات در معرض بودنِ فشردهترین چیدمان ممکن را بهطور برابر میان خود تقسیم میکردند. در 163 pcm-h، یک تجمع بیحرکت شش ربات را از دست میدهد؛ دستهٔ چرخان هر بیست ربات را نگه میدارد.
یک قاعدهٔ دستنویس سادهٔ دیگر تقریباً دقیقاً به همان خوبی عمل کرد، با 154.5 pcm-h: هر ربات آرام به سمت درون متمایل میشود، و هر رباتی که در میان رباتهایی که با آنها تماس دارد کمترین انرژی را دارد، با تمام نیرو به سمت هسته نقب میزند.
نیازهایی کمتر از انتظار
این رفتار وقتی اجزایی حذف میشوند پابرجا میماند. بدون یک نشانهٔ مشترک برای جهتیابی، آستانه بهزحمت تغییر میکند: بسته به چیدمان آغازین میان 154.3 و 156.7 pcm-h میماند، در برابر 155.4 تا 155.7 با نشانه، هرچند رباتها بیشتر حرکت میکنند. یک شبکهٔ بدون حافظه حدود 3% انرژی بیشتر میطلبد. همان شبکهها که روی بیست ربات آموزش دیدهاند، بدون آموزش دوباره دستههایی از سی و چهل ربات را اداره میکنند و برای هر ربات 5.0% و 8.0% انرژی کمتر لازم دارند — در برابر 5.5% و 10.7% برای کران فیزیکی.
رباتها حتی لازم نیست با هم تماس داشته باشند. وقتی مجبور شوند 25 میلیمتر از هم فاصله بگیرند، باز هم همه با همان شبکهها شب را پشت سر میگذارند، با حدود 13% انرژی ذخیرهشدهٔ بیشتر، چون اکنون سپر شکافهایی دارد.
چرخها روی خاک ماه
همهٔ اینها در شبیهسازی رخ میدهد. رباتها تمام شب جابهجا میشوند، یعنی 354 ساعت کار چرخها در برابر سنگپوشهٔ (regolith) ماه، همان گرد و خاک و خردهسنگی که سطح را پوشانده است. مدل هیچ فرسایش و هیچ تغییری در اصطکاک یا تماس را در بر ندارد. اینکه آیا چرخها و بدنهها در یک شب کامل از چنین ساییدگیای دوام میآورند — که نویسندگان آن را پرسش باز اصلی میدانند — هنوز آزموده نشده است.