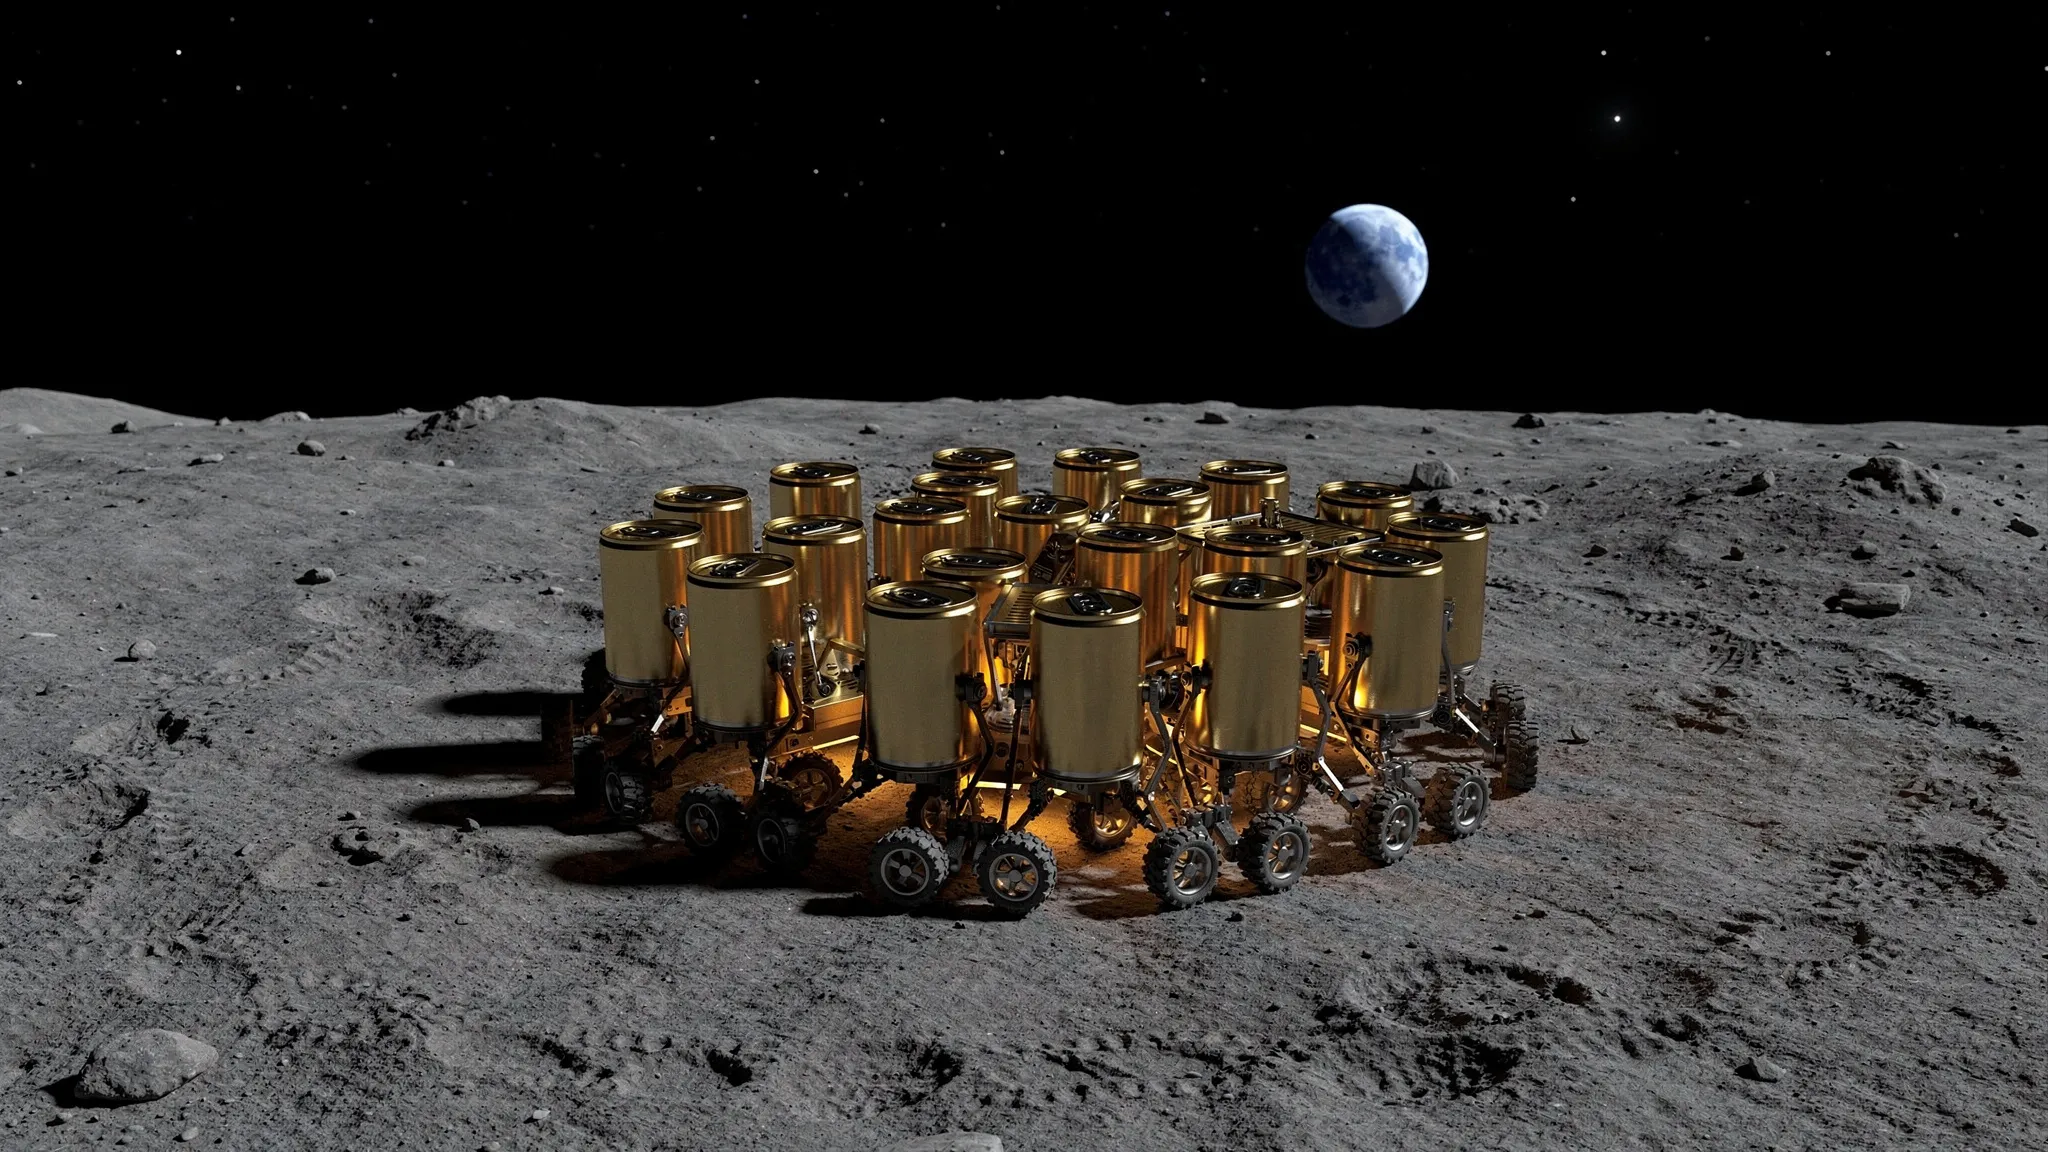
चांद्र रात्रीतून वाचण्यासाठी पेंग्विनसारखे एकमेकांना बिलगणारे रोबोट
चंद्रावरील गुहा आणि लाव्हा नलिकांचा शोध घेण्यासाठी छोट्या रोबोटचे थवे हा एक आकर्षक मार्ग आहे: एखादा रोबोट गमावला, तरी मोहीम अपयशी ठरतेच असे नाही. उदाहरणार्थ, NASA ची CADRE मोहीम एकमेकांशी सहकार्य करणारे तीन छोटे रोव्हर पाठवून चंद्राचा एकत्र नकाशा तयार करणार आहे — पण फक्त दिवसा. ते एकाच चांद्र दिवसासाठी बनवलेले आहेत आणि रात्रीतून वाचणार नाहीत.
354 तासांची रात्र
ती रात्र सुमारे 354 तास चालते, आणि पृष्ठभाग 95 केल्विनपर्यंत, म्हणजे सुमारे −178 °C पर्यंत थंड होतो. काही रोव्हर तिच्यातून तरले आहेत: Yutu-2 रेडिओआयसोटोपच्या मदतीने चालणाऱ्या औष्णिक नियंत्रणावर अवलंबून आहे आणि चांद्र रात्रींनंतर त्याने पुन्हा काम सुरू केले आहे, तर एका चांद्र दिवसासाठी बनवलेल्या प्रज्ञानने पुन्हा संपर्क साधला नाही. मात्र रेडिओआयसोटोप हीटर थव्याच्या प्रमाणात वाढवता येत नाहीत. 2 वॅटचा हीटर चालू ठेवण्यासाठी प्रत्येक रोबोटमागे सुमारे 5 ग्रॅम प्लुटोनियम डायऑक्साइड लागते, आणि अमेरिकेचे दरवर्षी सुमारे 1.5 किलोग्रॅम उत्पादनाचे लक्ष्य मोठ्या प्रमुख रेडिओआयसोटोप प्रणालींसाठी ठरवलेले आहे, गमावले तरी चालतील अशा रोबोटसाठी नाही.
MIT च्या Center for Bits and Atoms आणि युरोपियन अंतराळ संस्थेच्या (ESA) Advanced Concepts Team मधील Anaïs Jeger यांनी, त्याच टीममधील Harry Holt आणि ESA च्या Planetary Robotics Laboratory मधील Lennart Puck यांच्यासह, एक वेगळाच प्रश्न विचारला: रोबोट एकमेकांच्या शरीरांचाच उष्णता-कवच म्हणून वापर करू शकतील का?
एकच गुण, पहाटे दिलेला
त्यांच्या सिम्युलेशनमध्ये वीस रोबोट संपूर्ण चांद्र रात्र एकत्र घालवतात. साठवलेली ऊर्जा टिकेपर्यंत प्रत्येक रोबोट हीटरच्या साहाय्याने स्वतःला 0 °C वर ठेवतो; त्यानंतर तो थंड होऊ लागतो, आणि −40 °C च्या खाली गेल्यावर तो मृत मानला जातो. तो किती वेगाने उष्णता गमावतो हे त्याच्या आकाशाकडील उघडेपणावर (sky exposure) अवलंबून असते: त्याला मोकळे आकाश किती दिसते, एकाकी रोबोटसाठी 1 पासून ते शेजाऱ्यांनी वेढलेल्या रोबोटसाठी 0 पर्यंत. एकटा असताना एक रोबोट 1.92 वॅट उष्णता प्रारणाद्वारे बाहेर टाकतो.
सर्व वीस रोबोट एकच छोटे न्यूरल नेटवर्क चालवतात. प्रत्येकाला फक्त स्थानिक माहिती दिसते — स्वतःचे तापमान, ऊर्जा आणि उघडेपणा, शेजारी कुठे आहेत आणि त्यांची स्थिती कशी आहे — आणि ते कोणत्या दिशेने जायचे हे सांगते. हे नेटवर्क “उत्क्रांती रणनीती” (evolution strategies) वापरून प्रशिक्षित केले गेले: थोड्याथोड्या बदललेल्या अनेक प्रती वापरून पाहायच्या, मग सामायिक सेटिंग्ज सर्वोत्तम गुण मिळवणाऱ्या प्रतींच्या दिशेने किंचित सरकवायच्या, आणि हे पुन्हा पुन्हा करायचे.
हा गुण मुद्दामच अगदी विरळ ठेवला आहे. तो एकदाच, रात्रीच्या शेवटी मिळतो: सर्वांत थंड पाच रोबोटचे सरासरी तापमान. त्यात स्थान, अंतर, उघडेपणा किंवा हालचाल यांचा कुठेही उल्लेख नाही.
कोणी न सांगता, पेंग्विन
तरीही दोन वर्तने दिसून आली. विखुरलेल्या सुरुवातीपासून थवा सुमारे पाच तासांत एकत्र जमतो. आणि मग तो कधीच स्थिरावत नाही: रोबोट आसरा असलेला गाभा आणि उघडी कडा यांच्यात सतत फेऱ्या मारत राहतात. लेखक लक्षात आणून देतात की एम्परर पेंग्विन अंटार्क्टिकाचा हिवाळा याच दोन वर्तनांच्या जोरावर पार करतात — ते एकमेकांना बिलगून घोळका करतात, आणि बाहेरची थंडी आणि आसरा असलेला मध्य यांच्यात सतत जागांची अदलाबदल करत राहतात. पेंग्विनवरून हा प्रश्न सुचला; पण त्यांची नक्कल केल्याबद्दल रोबोटना कधीच बक्षीस दिले गेले नाही.
खरा फरक या फिरत्या अदलाबदलीमुळे पडतो. रोबोटना फक्त आतल्या बाजूला झुकायला लावणारा, त्यांना कधीही परत बाहेर न ढकलणारा, हाताने लिहिलेला एक नियम तसाच घोळका तयार करतो, पण कडा रात्रभर गाभ्यापेक्षा थंडच राहते, आणि एका चाचणीत वीसपैकी नऊ रोबोट गमावले गेले. प्रशिक्षणादरम्यान, सर्वांत वाईट जागी असलेल्या रोबोटचा कालसरासरी उघडेपणा सुमारे 0.71 वरून 0.26 वर आला, जो थव्याच्या 0.23 या सरासरीच्या जवळ आहे — जरी उघडेपणा गुणांचा भाग नसला तरी.
रोबोट इकडेतिकडे धावपळही करत नाहीत: ते सरासरी ताशी 4.3 मीटर अंतर कापतात, तर त्यांच्या ठरवलेल्या वेगाने न थांबता चालले असते तर 54 मीटर कापले असते: ते बहुतेक वेळ स्थिर बसतात आणि छोट्या छोट्या झटक्यांत जागा बदलतात, आणि संपूर्ण रात्रभरातील त्यांचे निव्वळ सरकणे एक मीटरपेक्षा कमी असते.
किती कमी ऊर्जा पुरेशी आहे
लेखकांनी जगण्याचा उंबरठा मोजला: प्रत्येक रोबोटमागे साठवलेली अशी किमान ऊर्जा, जिच्यावर प्रशिक्षणात कधीही न पाहिलेल्या दहा सुरुवातीच्या मांडण्यांमध्ये सूर्योदयाच्या वेळी प्रत्येक रोबोट अजून जिवंत असतो. ते हा उंबरठा pcm-h नावाच्या एककात व्यक्त करतात, ज्याचे मूल्य 7.2 किलोज्यूल आहे — 2 वॅटचा हीटर एका तासात जितकी ऊर्जा वापरतो तितकी.
- विखुरलेले सोडलेले रोबोट: 328.5 pcm-h.
- स्थिर राहणारा घोळका: 246.0 pcm-h.
- शिकलेला थवा, दहा प्रशिक्षण-फेऱ्यांचे एकत्रित निकाल: 155.6 ± 1.3 pcm-h.
हे निश्चल घोळक्यापेक्षा 37% कमी आहे, आणि केवळ भौतिकशास्त्राने ठरवलेल्या किमान मर्यादेपेक्षा (138.1 pcm-h) फक्त 12.7% अधिक: सर्व वीस रोबोटनी शक्य तितक्या दाट मांडणीचा उघडेपणा समान वाटून घेतला असता तर लागली असती ती ऊर्जा. 163 pcm-h वर स्थिर घोळका सहा रोबोट गमावतो; फिरता थवा सर्व वीस वाचवतो.
हाताने लिहिलेल्या आणखी एका साध्या नियमानेही जवळपास तितकीच कामगिरी केली, 154.5 pcm-h: प्रत्येक रोबोट हळूच आतल्या बाजूला झुकतो, आणि ज्या रोबोटना तो स्पर्श करत आहे त्यांच्यापैकी ज्याच्याकडे सर्वांत कमी ऊर्जा आहे तो पूर्ण जोराने गाभ्याकडे घुसतो.
अपेक्षेपेक्षा कमी अटी
काही भाग काढून टाकले तरी हे वर्तन टिकून राहते. दिशा ठरवण्यासाठी सामायिक खूण नसतानाही उंबरठा जेमतेम हलतो: सुरुवातीच्या मांडणीनुसार तो 154.3 ते 156.7 pcm-h दरम्यान राहतो, तर खूण असताना 155.4 ते 155.7, जरी रोबोट अधिक हालचाल करतात. स्मृती नसलेल्या नेटवर्कला सुमारे 3% अधिक ऊर्जा लागते. वीस रोबोटवर प्रशिक्षित केलेली तीच नेटवर्क पुन्हा प्रशिक्षण न देता तीस आणि चाळीस रोबोटचे थवे चालवतात, आणि त्यांना प्रत्येक रोबोटमागे 5.0% आणि 8.0% कमी ऊर्जा लागते — भौतिक मर्यादेसाठी हे प्रमाण 5.5% आणि 10.7% आहे.
रोबोटनी एकमेकांना स्पर्श करण्याचीही गरज नाही. त्यांना 25 मिलिमीटर अंतर ठेवायला भाग पाडले, तरीही तीच नेटवर्क वापरून ते सर्व रात्रीतून तरतात, सुमारे 13% अधिक साठवलेल्या ऊर्जेच्या मोबदल्यात, कारण आता कवचात फटी असतात.
चांद्र मातीवरची चाके
इथले सर्व काही सिम्युलेशनमध्ये घडते. रोबोट रात्रभर सरकत, जागा बदलत राहतात, याचा अर्थ 354 तास चाके चांद्र रेगोलिथवर (regolith — पृष्ठभाग झाकणारी सैल धूळ आणि खडकांचे तुकडे) झिजत काम करत राहतात. या मॉडेलमध्ये झीज, किंवा घर्षण आणि स्पर्श यांतील बदल यांचा समावेश नाही. अशा घासाघाशीच्या संपूर्ण रात्रीत चाके आणि शरीरे टिकतात का — हा प्रश्न लेखक मुख्य अनुत्तरित प्रश्न म्हणून अधोरेखित करतात — याची अद्याप चाचणी झालेली नाही.