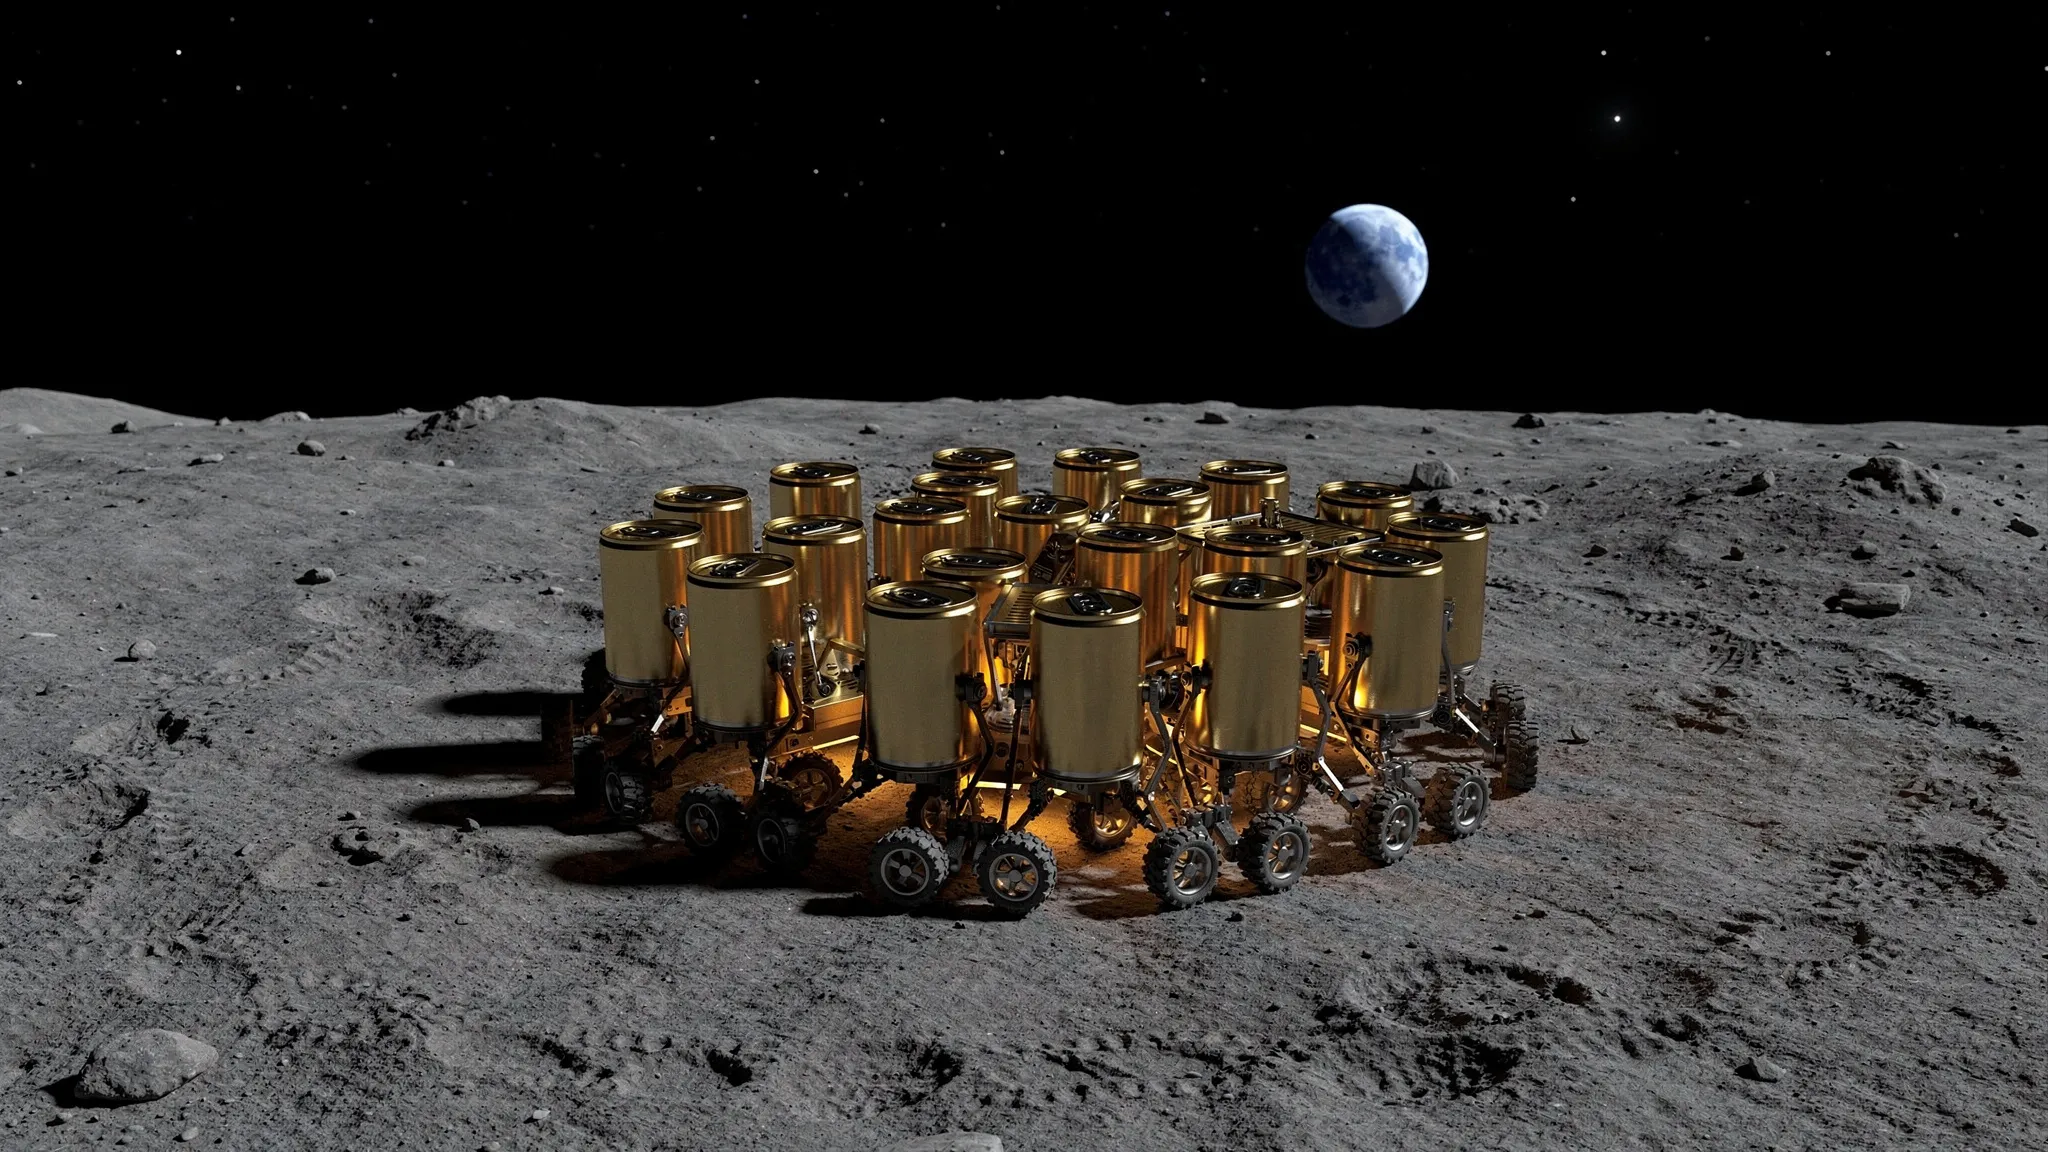
ROBOTER, DIE SICH WIE PINGUINE ZUSAMMENDRÄNGEN, UM DIE MONDNACHT ZU ÜBERLEBEN
Schwärme kleiner Roboter sind eine attraktive Möglichkeit, Mondhöhlen und Lavaröhren zu erkunden: Geht einer verloren, scheitert die Mission nicht zwangsläufig. Die NASA-Mission CADRE etwa wird drei kleine, kooperierende Rover zum Mond schicken, die ihn gemeinsam kartieren sollen — aber nur tagsüber. Sie sind für einen einzigen Mondtag ausgelegt und werden die Nacht nicht überleben.
Eine Nacht von 354 Stunden
Diese Nacht dauert etwa 354 Stunden, und die Oberfläche kühlt bis gegen 95 Kelvin ab, etwa −178 °C. Einige Rover haben sie überstanden: Yutu-2 setzt auf eine durch Radioisotope unterstützte Temperaturregelung und hat nach Mondnächten die Arbeit wieder aufgenommen, während Pragyan, ausgelegt für einen Mondtag, die Kommunikation nicht wieder aufnahm. Radioisotopenheizungen lassen sich jedoch nicht auf einen Schwarm hochskalieren. Eine 2-Watt-Heizung zu betreiben erfordert etwa 5 Gramm Plutoniumdioxid pro Roboter, und das US-Produktionsziel von rund 1,5 Kilogramm pro Jahr ist für große Radioisotopensysteme von Flaggschiffmissionen bemessen, nicht für Wegwerfroboter.
Anaïs Jeger vom Center for Bits and Atoms des MIT und vom Advanced Concepts Team der Europäischen Weltraumorganisation stellte mit Harry Holt aus demselben Team und Lennart Puck vom Planetary Robotics Laboratory der ESA eine andere Frage: Könnten die Roboter die Körper der anderen als Wärmeschild nutzen?
Eine Bewertung, vergeben im Morgengrauen
In ihrer Simulation verbringen zwanzig Roboter gemeinsam eine ganze Mondnacht. Jeder hält sich mit einer Heizung auf 0 °C, solange seine gespeicherte Energie reicht; danach kühlt er ab, und unter −40 °C gilt er als tot. Wie schnell er Wärme verliert, hängt von seiner Himmelsexposition ab: wie viel vom offenen Himmel er sieht, von 1 für einen isolierten Roboter bis 0 für einen, der von Nachbarn umringt ist. Allein strahlt ein Roboter 1,92 Watt ab.
Alle zwanzig Roboter betreiben dasselbe kleine neuronale Netz. Jeder sieht nur lokale Informationen — seine eigene Temperatur, Energie und Exposition, wo seine Nachbarn sind und wie es ihnen geht — und gibt eine Fahrtrichtung aus. Das Netz wurde mit „Evolutionsstrategien“ (evolution strategies) trainiert: viele leicht veränderte Kopien ausprobieren, dann die gemeinsamen Einstellungen in Richtung der am besten bewerteten verschieben, und wiederholen.
Die Bewertung ist bewusst spärlich. Sie kommt ein einziges Mal, am Ende der Nacht: die Durchschnittstemperatur der fünf kältesten Roboter. Nichts darin erwähnt Position, Abstand, Exposition oder Bewegung.
Pinguine, ohne Anweisung
Trotzdem tauchten zwei Verhaltensweisen auf. Aus einem verstreuten Start sammelt sich der Schwarm innerhalb von etwa fünf Stunden. Danach kommt er nie zur Ruhe: Die Roboter wechseln ständig zwischen dem geschützten Kern und dem ungeschützten Rand. Die Autoren weisen darauf hin, dass dies dasselbe Verhaltenspaar ist, mit dem Kaiserpinguine den antarktischen Winter überstehen — sie drängen sich zusammen und tauschen fortlaufend die Plätze zwischen dem kalten Außenbereich und der geschützten Mitte. Die Pinguine haben die Frage inspiriert; die Roboter wurden nie dafür belohnt, sie nachzuahmen.
Den Unterschied macht die Zirkulation. Eine von Hand programmierte Regel, die die Roboter nur nach innen drängen lässt und sie nie wieder hinaustreibt, bildet denselben Haufen, doch der Rand bleibt die ganze Nacht kälter als der Kern, und in einem Testlauf gingen neun der zwanzig Roboter verloren. Im Lauf des Trainings sank die zeitlich gemittelte Exposition des am ungünstigsten platzierten Roboters von etwa 0,71 auf 0,26, nahe am Schwarmmittel von 0,23 — obwohl die Exposition nicht Teil der Bewertung ist.
Die Roboter hetzen auch nicht umher: Sie legen im Schnitt 4,3 Meter pro Stunde zurück, während sie bei ununterbrochener Fahrt mit ihrer eingestellten Geschwindigkeit 54 schaffen würden: Meist stehen sie still und positionieren sich in kurzen Schüben neu, und ihre Nettodrift über die ganze Nacht beträgt weniger als einen Meter.
Wie wenig Energie genügt
Die Autoren maßen die Überlebensschwelle: die kleinste gespeicherte Energie pro Roboter, bei der bei Sonnenaufgang noch alle Roboter leben, über zehn Startanordnungen hinweg, die im Training nie vorkamen. Sie drücken sie in einer Einheit aus, die sie pcm-h nennen und die 7,2 Kilojoule entspricht — so viel verbraucht eine 2-Watt-Heizung in einer Stunde.
- Verstreut gelassene Roboter: 328,5 pcm-h.
- Ein Haufen, der stillsteht: 246,0 pcm-h.
- Der gelernte Schwarm, gepoolt über zehn Trainingsläufe: 155,6 ± 1,3 pcm-h.
Das sind 37 % weniger als beim reglosen Haufen und nur 12,7 % über einer allein durch die Physik gesetzten Untergrenze (138,1 pcm-h): der Energie, die nötig wäre, wenn alle zwanzig Roboter die Exposition der dichtestmöglichen Packung gleichmäßig unter sich aufteilten. Bei 163 pcm-h verliert ein stillstehender Haufen sechs Roboter; der zirkulierende Schwarm behält alle zwanzig.
Eine andere einfache, von Hand geschriebene Regel schnitt fast genauso gut ab, mit 154,5 pcm-h: Jeder Roboter drängt sanft nach innen, und derjenige mit der wenigsten Energie unter den Robotern, die er berührt, gräbt sich mit voller Kraft zum Kern vor.
Weniger Voraussetzungen als erwartet
Das Verhalten hält, wenn Bestandteile entfernt werden. Ohne gemeinsame Landmarke zur Orientierung bewegt sich die Schwelle kaum: Sie bleibt je nach Startanordnung zwischen 154,3 und 156,7 pcm-h, gegenüber 155,4 bis 155,7 mit Landmarke, obwohl sich die Roboter mehr bewegen. Ein Netz ohne Gedächtnis kostet etwa 3 % mehr Energie. Auf zwanzig Roboter trainiert, steuern dieselben Netze Schwärme von dreißig und vierzig Robotern ohne erneutes Training und brauchen dabei 5,0 % bzw. 8,0 % weniger Energie pro Roboter — gegenüber 5,5 % bzw. 10,7 % bei der physikalischen Grenze.
Die Roboter müssen sich nicht einmal berühren. Gezwungen, 25 Millimeter Abstand zu halten, kommen sie mit denselben Netzen immer noch alle durch die Nacht, für etwa 13 % mehr gespeicherte Energie, weil der Schild nun Lücken hat.
Räder auf Mondboden
Alles hier geschieht in der Simulation. Die Roboter rangieren die ganze Nacht, das heißt 354 Stunden Räder, die gegen Mondregolith arbeiten (den losen Staub und das Gestein, die die Oberfläche bedecken). Das Modell enthält weder Verschleiß noch Veränderungen von Reibung oder Kontakt. Ob Räder und Gehäuse eine ganze Nacht dieses Mahlens überstehen — von den Autoren als wichtigste offene Frage hervorgehoben —, ist noch ungetestet.