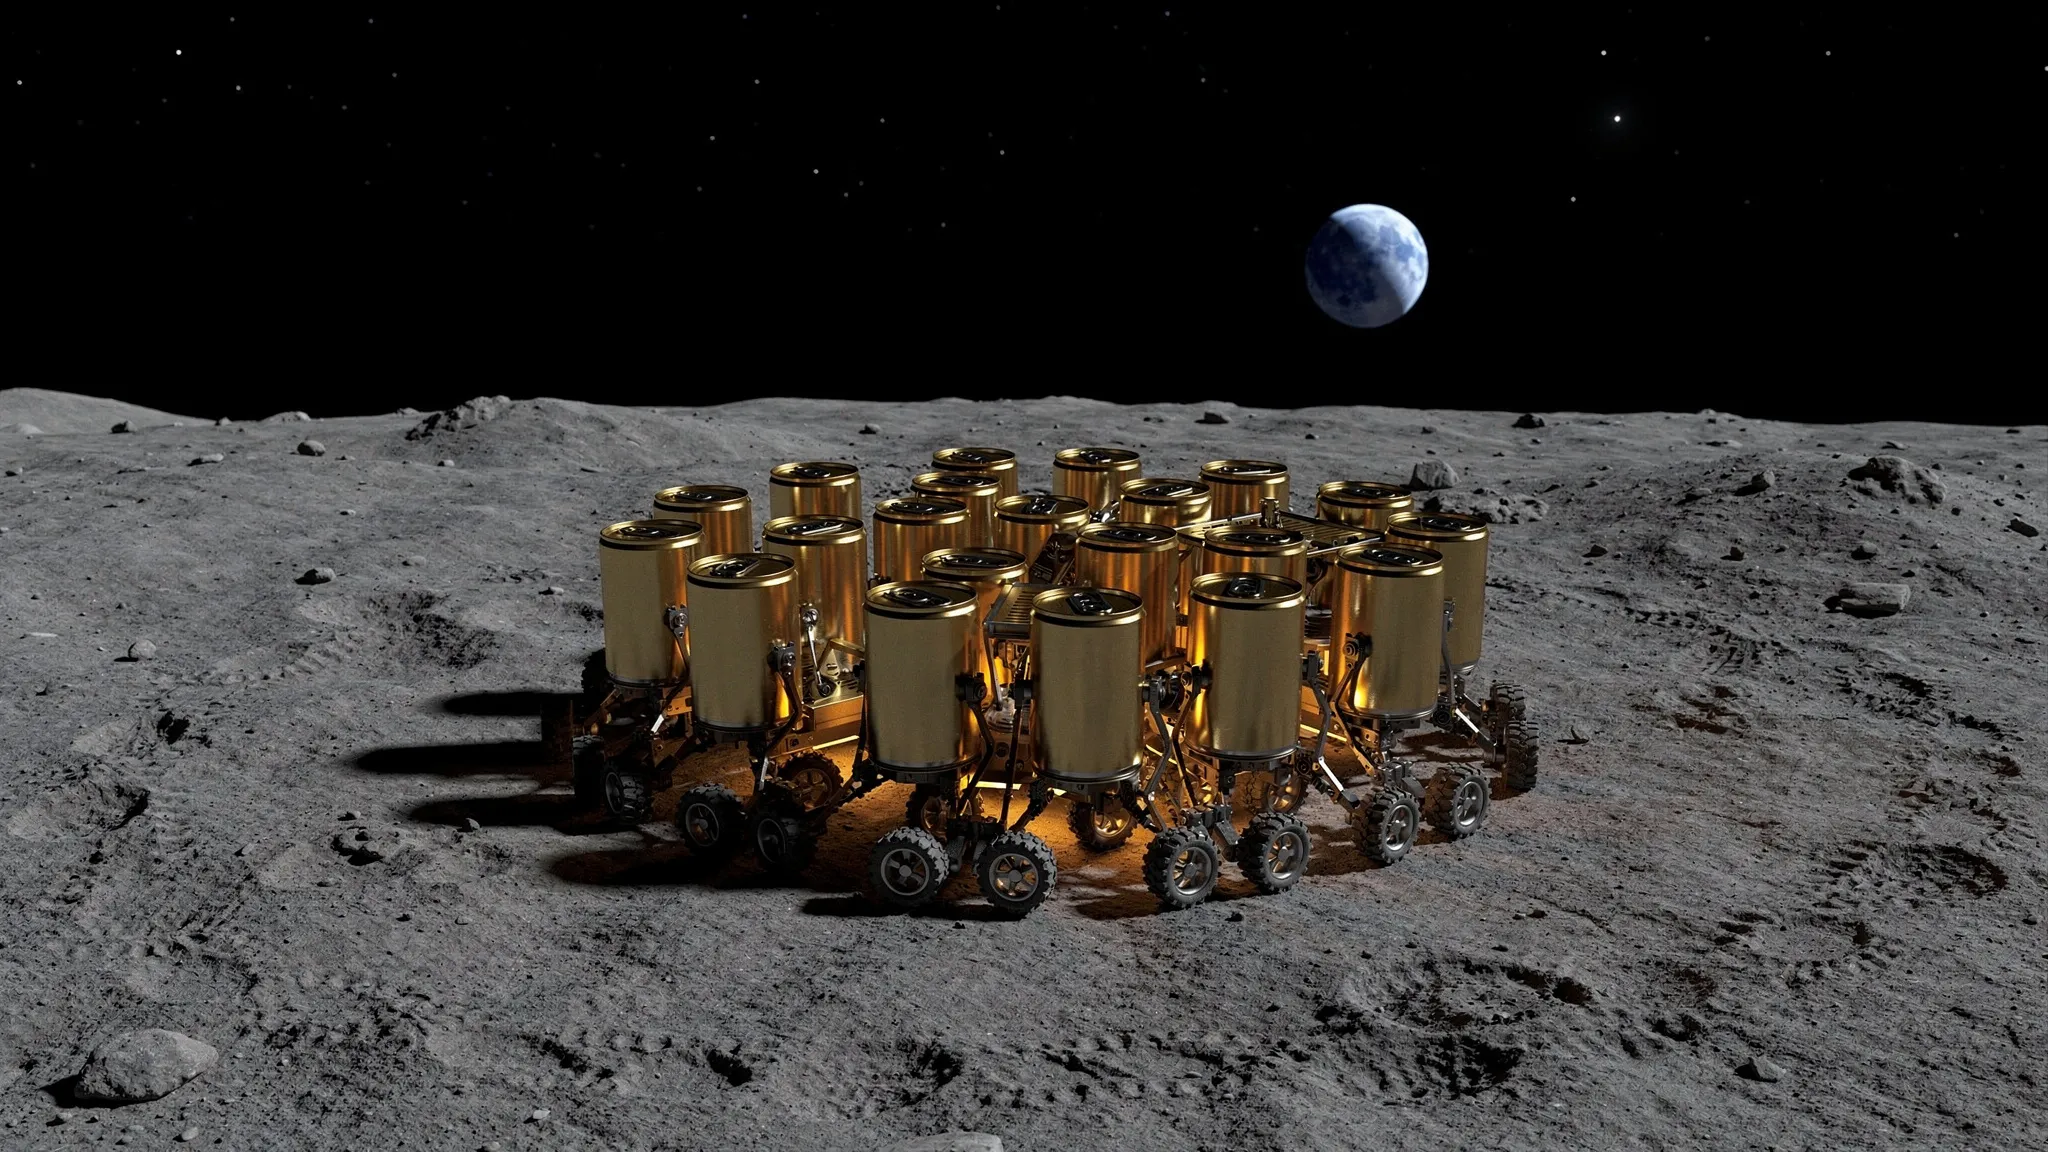
चंद्र-रात्रि से बचने के लिए पेंगुइनों की तरह झुंड बनाते रोबोट
छोटे रोबोटों के झुंड चंद्रमा की गुफाओं और लावा-नलिकाओं की खोज का एक आकर्षक तरीक़ा हैं: अगर एक खो जाए, तो मिशन ज़रूरी नहीं कि विफल हो। उदाहरण के लिए, NASA का CADRE मिशन तीन छोटे, आपस में सहयोग करने वाले रोवर भेजेगा जो मिलकर चंद्रमा का नक्शा बनाएँगे — पर केवल दिन में। वे एक ही चंद्र-दिवस के लिए बनाए गए हैं और रात नहीं झेल पाएँगे।
354 घंटे की एक रात
वह रात लगभग 354 घंटे चलती है, और सतह ठंडी होकर 95 केल्विन, लगभग −178 °C, की ओर जाती है। कुछ रोवर इसे झेल चुके हैं: युतु-2 (Yutu-2) रेडियोआइसोटोप-सहायित ताप-नियंत्रण पर निर्भर है और चंद्र-रात्रियों के बाद फिर से काम शुरू कर चुका है, जबकि प्रज्ञान, जिसे एक चंद्र-दिवस के लिए बनाया गया था, ने फिर से संचार शुरू नहीं किया। लेकिन रेडियोआइसोटोप हीटर किसी झुंड के पैमाने तक नहीं बढ़ाए जा सकते। 2 वॉट का एक हीटर चलाए रखने के लिए प्रति रोबोट लगभग 5 ग्राम प्लूटोनियम डाइऑक्साइड चाहिए, और अमेरिका का लगभग 1.5 किलोग्राम प्रति वर्ष का उत्पादन लक्ष्य बड़ी फ़्लैगशिप रेडियोआइसोटोप प्रणालियों के लिए तय है, न कि ऐसे रोबोटों के लिए जिन्हें खोया जा सकता है।
MIT के सेंटर फ़ॉर बिट्स ऐंड ऐटम्स और यूरोपीय अंतरिक्ष एजेंसी (ESA) की एडवांस्ड कॉन्सेप्ट्स टीम की अनाइस जेगर (Anaïs Jeger) ने, उसी टीम के हैरी होल्ट (Harry Holt) और ESA की प्लैनेटरी रोबोटिक्स लैबोरेटरी के लेनार्ट पुक (Lennart Puck) के साथ, एक अलग सवाल पूछा: क्या रोबोट एक-दूसरे के शरीर को ताप-कवच की तरह इस्तेमाल कर सकते हैं?
एक ही अंक, भोर में दिया गया
उनके सिमुलेशन में बीस रोबोट एक पूरी चंद्र-रात्रि साथ बिताते हैं। हर रोबोट, जब तक उसकी संचित ऊर्जा चलती है, एक हीटर से ख़ुद को 0 °C पर रखता है; उसके बाद वह ठंडा होने लगता है, और −40 °C से नीचे उसे मृत गिना जाता है। वह कितनी तेज़ी से ऊष्मा खोता है, यह उसके आकाश-अनावरण पर निर्भर करता है: वह खुले आकाश का कितना हिस्सा देखता है, अकेले रोबोट के लिए 1 से लेकर पड़ोसियों से घिरे रोबोट के लिए 0 तक। अकेला रोबोट 1.92 वॉट ऊष्मा विकिरित कर देता है।
बीसों रोबोट एक ही छोटा न्यूरल नेटवर्क चलाते हैं। हर रोबोट केवल स्थानीय जानकारी देखता है — अपना तापमान, ऊर्जा और अनावरण, उसके पड़ोसी कहाँ हैं और उनका हाल कैसा है — और चलने की एक दिशा बताता है। नेटवर्क को “विकास रणनीतियों” (evolution strategies) से प्रशिक्षित किया गया: थोड़े-थोड़े बदले हुए कई प्रतिरूप आज़माइए, फिर साझा सेटिंग्स को सबसे अच्छे अंक पाने वालों की ओर थोड़ा खिसकाइए, और दोहराइए।
अंक जानबूझकर विरल रखा गया है। यह केवल एक बार, रात के अंत में आता है: पाँच सबसे ठंडे रोबोटों का औसत तापमान। इसमें स्थिति, दूरी, अनावरण या हलचल का कोई ज़िक्र नहीं है।
बिना बताए पेंगुइन
फिर भी दो व्यवहार उभरे। बिखरी हुई शुरुआत से झुंड लगभग पाँच घंटे में इकट्ठा हो जाता है। फिर वह कभी स्थिर नहीं होता: रोबोट सुरक्षित केंद्र और खुले किनारे के बीच लगातार चक्कर लगाते रहते हैं। लेखक बताते हैं कि यह व्यवहारों की वही जोड़ी है जिससे एम्परर पेंगुइन अंटार्कटिक सर्दी झेलते हैं — वे सटकर झुंड बनाते हैं, और ठंडे बाहरी हिस्से और सुरक्षित केंद्र के बीच लगातार जगहें बदलते रहते हैं। पेंगुइनों ने इस सवाल की प्रेरणा दी; रोबोटों को उनकी नक़ल करने के लिए कभी इनाम नहीं दिया गया।
असली फ़र्क़ यही परिसंचरण लाता है। हाथ से लिखा गया एक नियम, जो रोबोटों को केवल भीतर की ओर झुकाता है और कभी बाहर नहीं भेजता, वैसा ही झुंड बनाता है, लेकिन किनारा पूरी रात केंद्र से ठंडा रहता है, और एक परीक्षण में बीस में से नौ रोबोट खो गए। प्रशिक्षण के दौरान सबसे बुरी जगह पर रहे रोबोट का समय-औसत अनावरण लगभग 0.71 से घटकर 0.26 हो गया, जो झुंड के औसत 0.23 के क़रीब है — हालाँकि अनावरण अंकों का हिस्सा नहीं है।
रोबोट इधर-उधर भागते भी नहीं रहते: वे औसतन 4.3 मीटर प्रति घंटा चलते हैं, जबकि अपनी तय गति से बिना रुके चलते तो 54 मीटर चलते। वे ज़्यादातर स्थिर बैठे रहते हैं और छोटे-छोटे झटकों में अपनी जगह बदलते हैं, और पूरी रात में उनका कुल विस्थापन एक मीटर से कम है।
कितनी कम ऊर्जा काफ़ी है
लेखकों ने जीवित रहने की दहलीज़ मापी: प्रति रोबोट वह न्यूनतम संचित ऊर्जा जिस पर सूर्योदय तक हर रोबोट जीवित रहे, ऐसे दस शुरुआती विन्यासों पर जो प्रशिक्षण में कभी नहीं दिखे थे। वे इसे एक इकाई में व्यक्त करते हैं जिसे वे pcm-h कहते हैं, जो 7.2 किलोजूल के बराबर है — उतनी ऊर्जा जितनी 2 वॉट का हीटर एक घंटे में ख़र्च करता है।
- बिखरे छोड़े गए रोबोट: 328.5 pcm-h।
- स्थिर रहने वाला झुंड: 246.0 pcm-h।
- सीखा हुआ झुंड, दस प्रशिक्षण रनों को मिलाकर: 155.6 ± 1.3 pcm-h।
यह स्थिर झुंड से 37% कम है, और केवल भौतिकी द्वारा तय की गई निचली सीमा (138.1 pcm-h) से सिर्फ़ 12.7% अधिक: यानी वह ऊर्जा जो तब चाहिए होती जब बीसों रोबोट सबसे सघन संभव जमावट के अनावरण को बराबर-बराबर बाँट लेते। 163 pcm-h पर स्थिर झुंड छह रोबोट खो देता है; परिसंचरण करने वाला झुंड बीसों को बचा लेता है।
हाथ से लिखे एक और सरल नियम ने लगभग ठीक उतना ही अच्छा प्रदर्शन किया, 154.5 pcm-h पर: हर रोबोट हल्के से भीतर की ओर झुकता है, और जिन रोबोटों को वह छूता है उनमें जिसके पास सबसे कम ऊर्जा हो, वह पूरी ताक़त से केंद्र की ओर घुस जाता है।
उम्मीद से कम ज़रूरतें
हिस्से हटाने पर भी यह व्यवहार टिका रहता है। दिशा तय करने के लिए किसी साझा निशान के बिना दहलीज़ मुश्किल से खिसकती है: शुरुआती विन्यास के अनुसार यह 154.3 और 156.7 pcm-h के बीच रहती है, निशान के साथ 155.4 से 155.7 के मुक़ाबले, हालाँकि रोबोट ज़्यादा चलते हैं। स्मृति के बिना नेटवर्क लगभग 3% अधिक ऊर्जा लेता है। बीस रोबोटों पर प्रशिक्षित वही नेटवर्क बिना दोबारा प्रशिक्षण के तीस और चालीस रोबोटों के झुंड चलाते हैं, जिनमें प्रति रोबोट 5.0% और 8.0% कम ऊर्जा लगती है — भौतिक सीमा के लिए यह 5.5% और 10.7% है।
रोबोटों को एक-दूसरे को छूने की भी ज़रूरत नहीं है। 25 मिलीमीटर की दूरी बनाए रखने के लिए मजबूर किए जाने पर भी वे उन्हीं नेटवर्कों के साथ पूरी रात पार कर लेते हैं, लगभग 13% अधिक संचित ऊर्जा के साथ, क्योंकि अब कवच में दरारें हैं।
चंद्र-मिट्टी पर पहिए
यहाँ सब कुछ सिमुलेशन में होता है। रोबोट पूरी रात खिसकते रहते हैं, जिसका मतलब है चंद्र रेगोलिथ (सतह को ढकने वाली ढीली धूल और चट्टान) के ख़िलाफ़ 354 घंटे तक काम करते पहिए। मॉडल में न घिसाव शामिल है, न घर्षण या संपर्क में होने वाला कोई बदलाव। क्या पहिए और ढाँचे पूरी रात की ऐसी घिसाई झेल पाएँगे — जिसे लेखक मुख्य खुला प्रश्न बताते हैं — यह अभी तक परखा नहीं गया है।