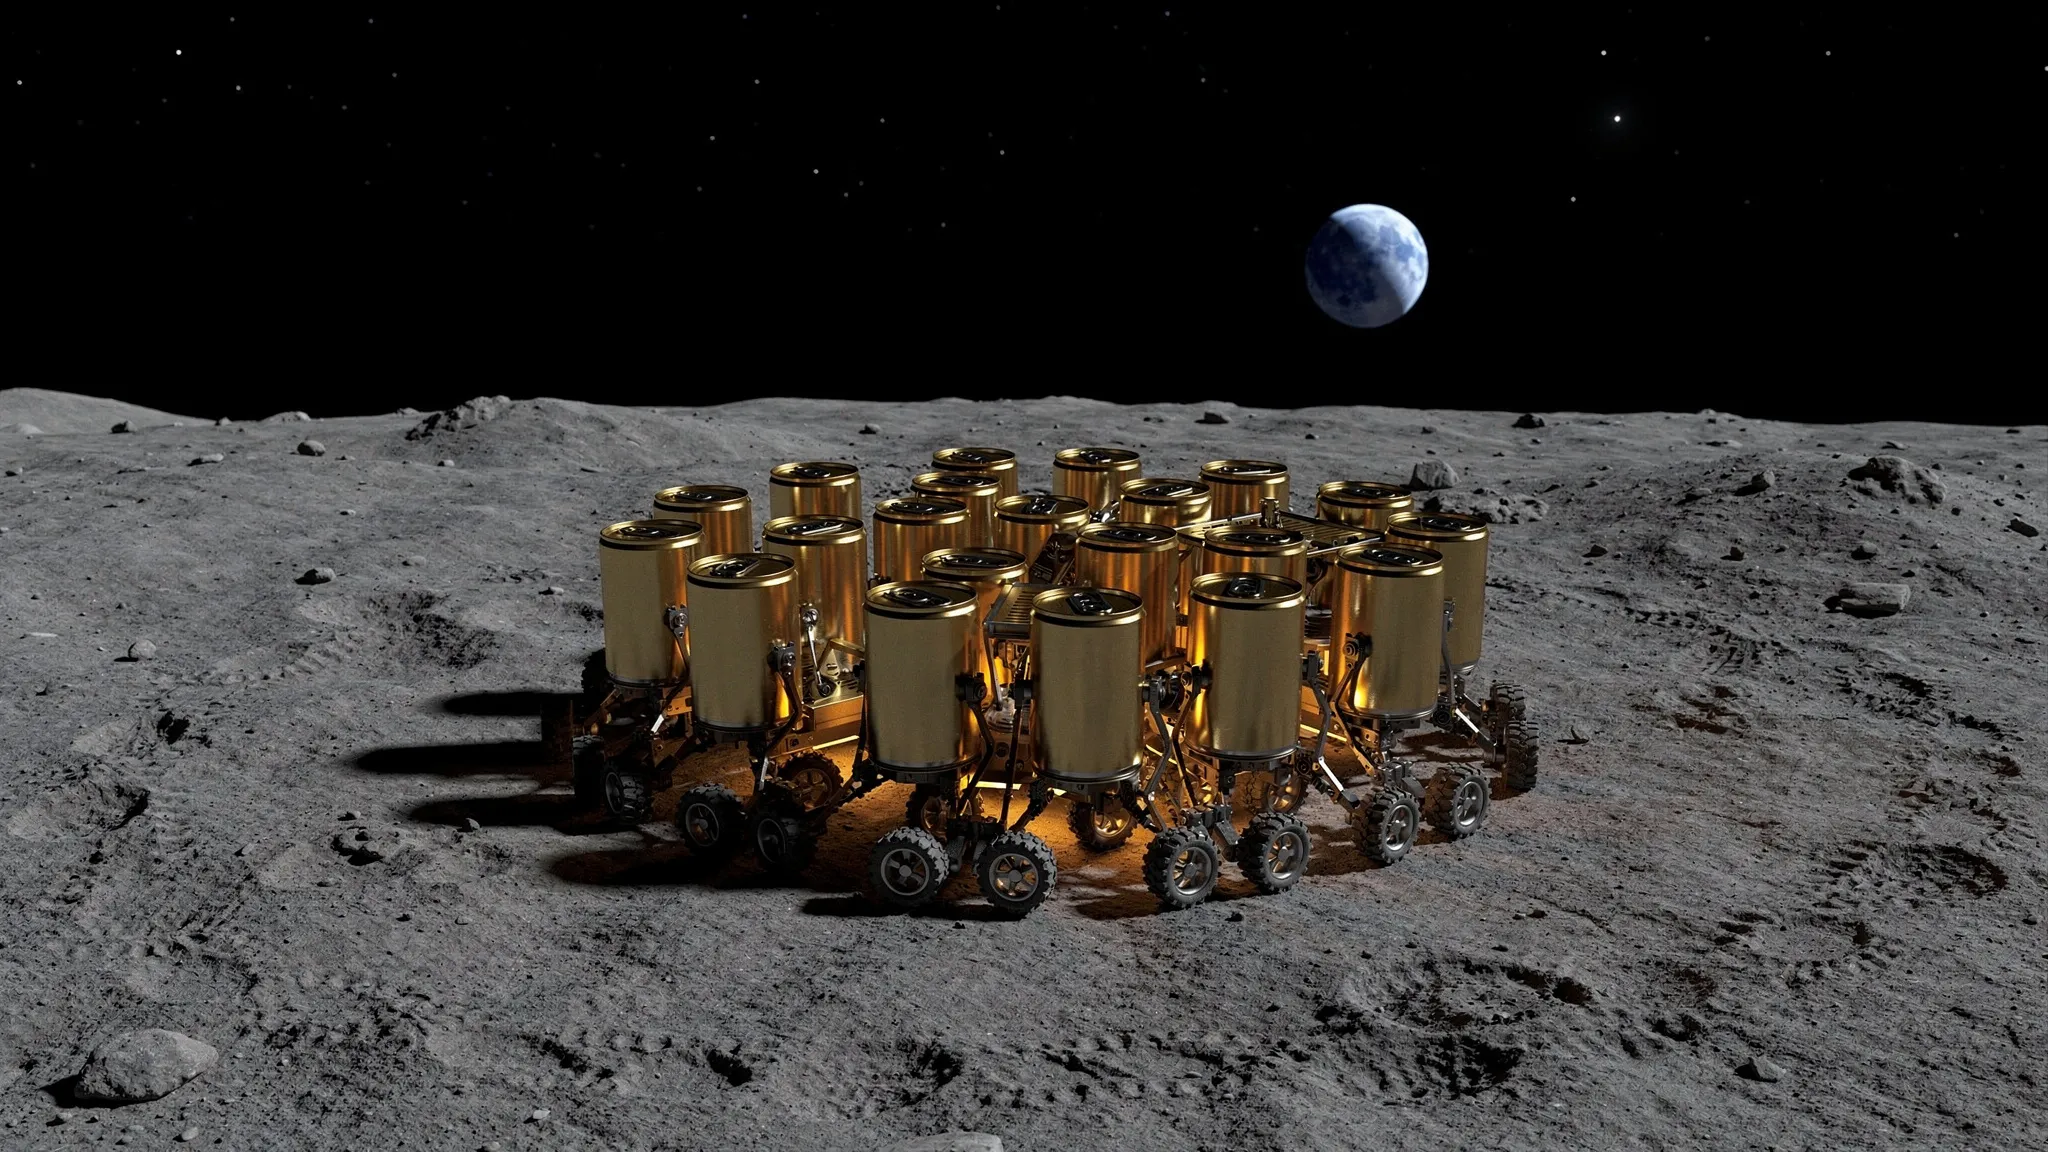
AY GECESİNDEN SAĞ ÇIKMAK İÇİN PENGUENLER GİBİ SOKULAN ROBOTLAR
Küçük robot sürüleri, Ay’daki mağaraları ve lav tüplerini keşfetmenin cazip bir yolu: biri kaybolursa görev illa başarısız olmaz. Örneğin NASA’nın CADRE görevi, Ay’ın haritasını birlikte çıkarmak için iş birliği yapan üç küçük gezgin gönderecek — ama yalnızca gündüz. Tek bir Ay günü için tasarlandılar ve geceden sağ çıkmayacaklar.
354 saatlik bir gece
O gece yaklaşık 354 saat sürer ve yüzey 95 kelvine, yaklaşık −178 °C’ye doğru soğur. Bazı gezginler bunu atlattı: Yutu-2 radyoizotop destekli ısı denetimine dayanıyor ve Ay gecelerinden sonra çalışmaya yeniden başladı; tek bir Ay günü için tasarlanan Pragyan ise iletişimi yeniden kuramadı. Ne var ki radyoizotop ısıtıcılar bir sürüye ölçeklenemiyor. 2 vatlık bir ısıtıcıyı çalışır tutmak robot başına yaklaşık 5 gram plütonyum dioksit gerektiriyor ve ABD’nin yılda kabaca 1,5 kilogramlık üretim hedefi, harcanabilir robotlar için değil, büyük amiral görevlerin radyoizotop sistemleri için boyutlandırılmış.
MIT’nin Bitler ve Atomlar Merkezi (Center for Bits and Atoms) ile Avrupa Uzay Ajansı’nın İleri Kavramlar Ekibi’nden (Advanced Concepts Team) Anaïs Jeger, aynı ekipten Harry Holt ve ESA’nın Gezegen Robotiği Laboratuvarı’ndan (Planetary Robotics Laboratory) Lennart Puck ile birlikte farklı bir soru sordu: robotlar birbirlerinin bedenlerini ısı kalkanı olarak kullanabilir mi?
Şafakta verilen tek bir puan
Simülasyonlarında yirmi robot koca bir Ay gecesini birlikte geçiriyor. Her biri, depolanmış enerjisi yettiği sürece bir ısıtıcıyla kendini 0 °C’de tutuyor; sonrasında soğuyor ve −40 °C’nin altında ölü sayılıyor. Ne kadar hızlı ısı kaybettiği gökyüzüne açıklığına (sky exposure) bağlı: açık gökyüzünün ne kadarını gördüğü; tek başına bir robot için 1, komşularla çevrili bir robot için 0. Tek başına bir robot 1,92 vat ısı yayıyor.
Yirmi robotun hepsi aynı küçük sinir ağını çalıştırıyor. Her biri yalnızca yerel bilgiyi görüyor — kendi sıcaklığı, enerjisi ve açıklığı, komşularının nerede olduğu ve ne durumda oldukları — ve gideceği yönü çıktı olarak veriyor. Ağ “evrim stratejileri” (evolution strategies) ile eğitildi: hafifçe değiştirilmiş çok sayıda kopya denenir, ardından ortak ayarlar en yüksek puanı alanlara doğru biraz kaydırılır ve bu tekrarlanır.
Puan kasıtlı olarak seyrek. Bir kez, gecenin sonunda geliyor: en soğuk beş robotun ortalama sıcaklığı. İçinde konum, aralık, açıklık ya da hareketten söz eden hiçbir şey yok.
Söylenmeden penguenler
Yine de iki davranış ortaya çıktı. Dağınık bir başlangıçtan sürü yaklaşık beş saat içinde toplanıyor. Sonra asla durulmuyor: robotlar korunaklı çekirdek ile açıktaki kenar arasında dönüp duruyor. Yazarlar bunun, imparator penguenlerin Antarktika kışından sağ çıkmak için kullandığı aynı davranış çifti olduğuna dikkat çekiyor — birbirlerine sokulurlar ve soğuk dış kısım ile korunaklı merkez arasında sürekli yer değiştirirler. Soruya ilham veren penguenlerdi; robotlar onları taklit ettikleri için asla ödüllendirilmedi.
Farkı yaratan bu dolaşım. Robotları yalnızca içe doğru yaslandıran, onları hiçbir zaman dışarı sürmeyen elle yazılmış bir kural aynı kümeyi oluşturuyor, ama kenar bütün gece çekirdekten daha soğuk kalıyor ve bir test çalıştırmasında yirmi robotun dokuzu kaybedildi. Eğitim boyunca en kötü konumdaki robotun zamana göre ortalaması alınmış açıklığı yaklaşık 0,71’den 0,26’ya düştü; bu, sürünün 0,23’lük ortalamasına yakın — üstelik açıklık puanın bir parçası değil.
Robotlar oradan oraya koşuşturmuyor da: ortalama saatte 4,3 metre yol alıyorlar, oysa ayarlı hızlarında hiç durmadan gitselerdi 54 metre yol alırlardı. Çoğunlukla yerlerinde duruyor ve kısa hamlelerle yer değiştiriyorlar; bütün gece boyunca net kaymaları bir metrenin altında.
Ne kadar az enerji yeter
Yazarlar hayatta kalma eşiğini ölçtü: eğitim sırasında hiç görülmemiş on başlangıç düzeninde, gün doğumunda her robotun hâlâ hayatta olduğu, robot başına en düşük depolanmış enerji. Bunu, pcm-h dedikleri ve 7,2 kilojoule değerindeki bir birimle ifade ediyorlar — 2 vatlık bir ısıtıcının bir saatte harcadığı enerji.
- Dağınık bırakılan robotlar: 328,5 pcm-h.
- Hareketsiz kalan bir küme: 246,0 pcm-h.
- On eğitim çalıştırmasının birleştirildiği öğrenen sürü: 155,6 ± 1,3 pcm-h.
Bu, hareketsiz kümeden %37 daha az ve tek başına fiziğin belirlediği bir alt sınırın (138,1 pcm-h) yalnızca %12,7 üzerinde: yirmi robotun hepsi olası en sıkı yerleşimin açıklığını eşit biçimde paylaşsaydı gerekecek enerji. 163 pcm-h’de hareketsiz bir küme altı robot kaybediyor; dolaşan sürü yirmisini de koruyor.
Elle yazılmış başka basit bir kural da neredeyse tam olarak aynı iyilikte sonuç verdi, 154,5 pcm-h: her robot hafifçe içe doğru yaslanıyor ve dokunduğu robotlar arasında en az enerjiye sahip olan hangisiyse tüm gücüyle çekirdeğe doğru sokuluyor.
Beklenenden az gereksinim
Davranış, bazı parçalar çıkarıldığında da ayakta kalıyor. Yön bulmak için ortak bir işaret noktası olmadan eşik neredeyse hiç kıpırdamıyor: başlangıç düzenine bağlı olarak 154,3 ile 156,7 pcm-h arasında kalıyor, işaret noktasıyla ise 155,4 ile 155,7 arasında; yine de robotlar daha çok hareket ediyor. Belleği olmayan bir ağ yaklaşık %3 daha fazla enerjiye mal oluyor. Yirmi robotla eğitilen aynı ağlar, otuz ve kırk robotluk sürüleri yeniden eğitim olmadan yönetiyor ve robot başına %5,0 ile %8,0 daha az enerji gerektiriyor — fiziksel sınır için bu değerler %5,5 ve %10,7.
Robotların birbirine dokunması bile gerekmiyor. Aralarında 25 milimetre mesafe bırakmaya zorlandıklarında, aynı ağlarla hepsi yine geceyi atlatıyor; kalkanda artık boşluklar olduğu için yaklaşık %13 daha fazla depolanmış enerjiyle.
Ay toprağında tekerlekler
Buradaki her şey simülasyonda gerçekleşiyor. Robotlar bütün gece yer değiştirip duruyor; bu da Ay regoliti (yüzeyi kaplayan gevşek toz ve kaya) üzerinde çalışan tekerlekler için 354 saat demek. Model ne aşınmayı ne de sürtünme ya da temastaki kaymaları içeriyor. Tekerleklerin ve gövdelerin koca bir gece boyunca bu öğütmeye dayanıp dayanmayacağı — yazarların başlıca açık soru olarak öne çıkardığı konu — henüz test edilmedi.