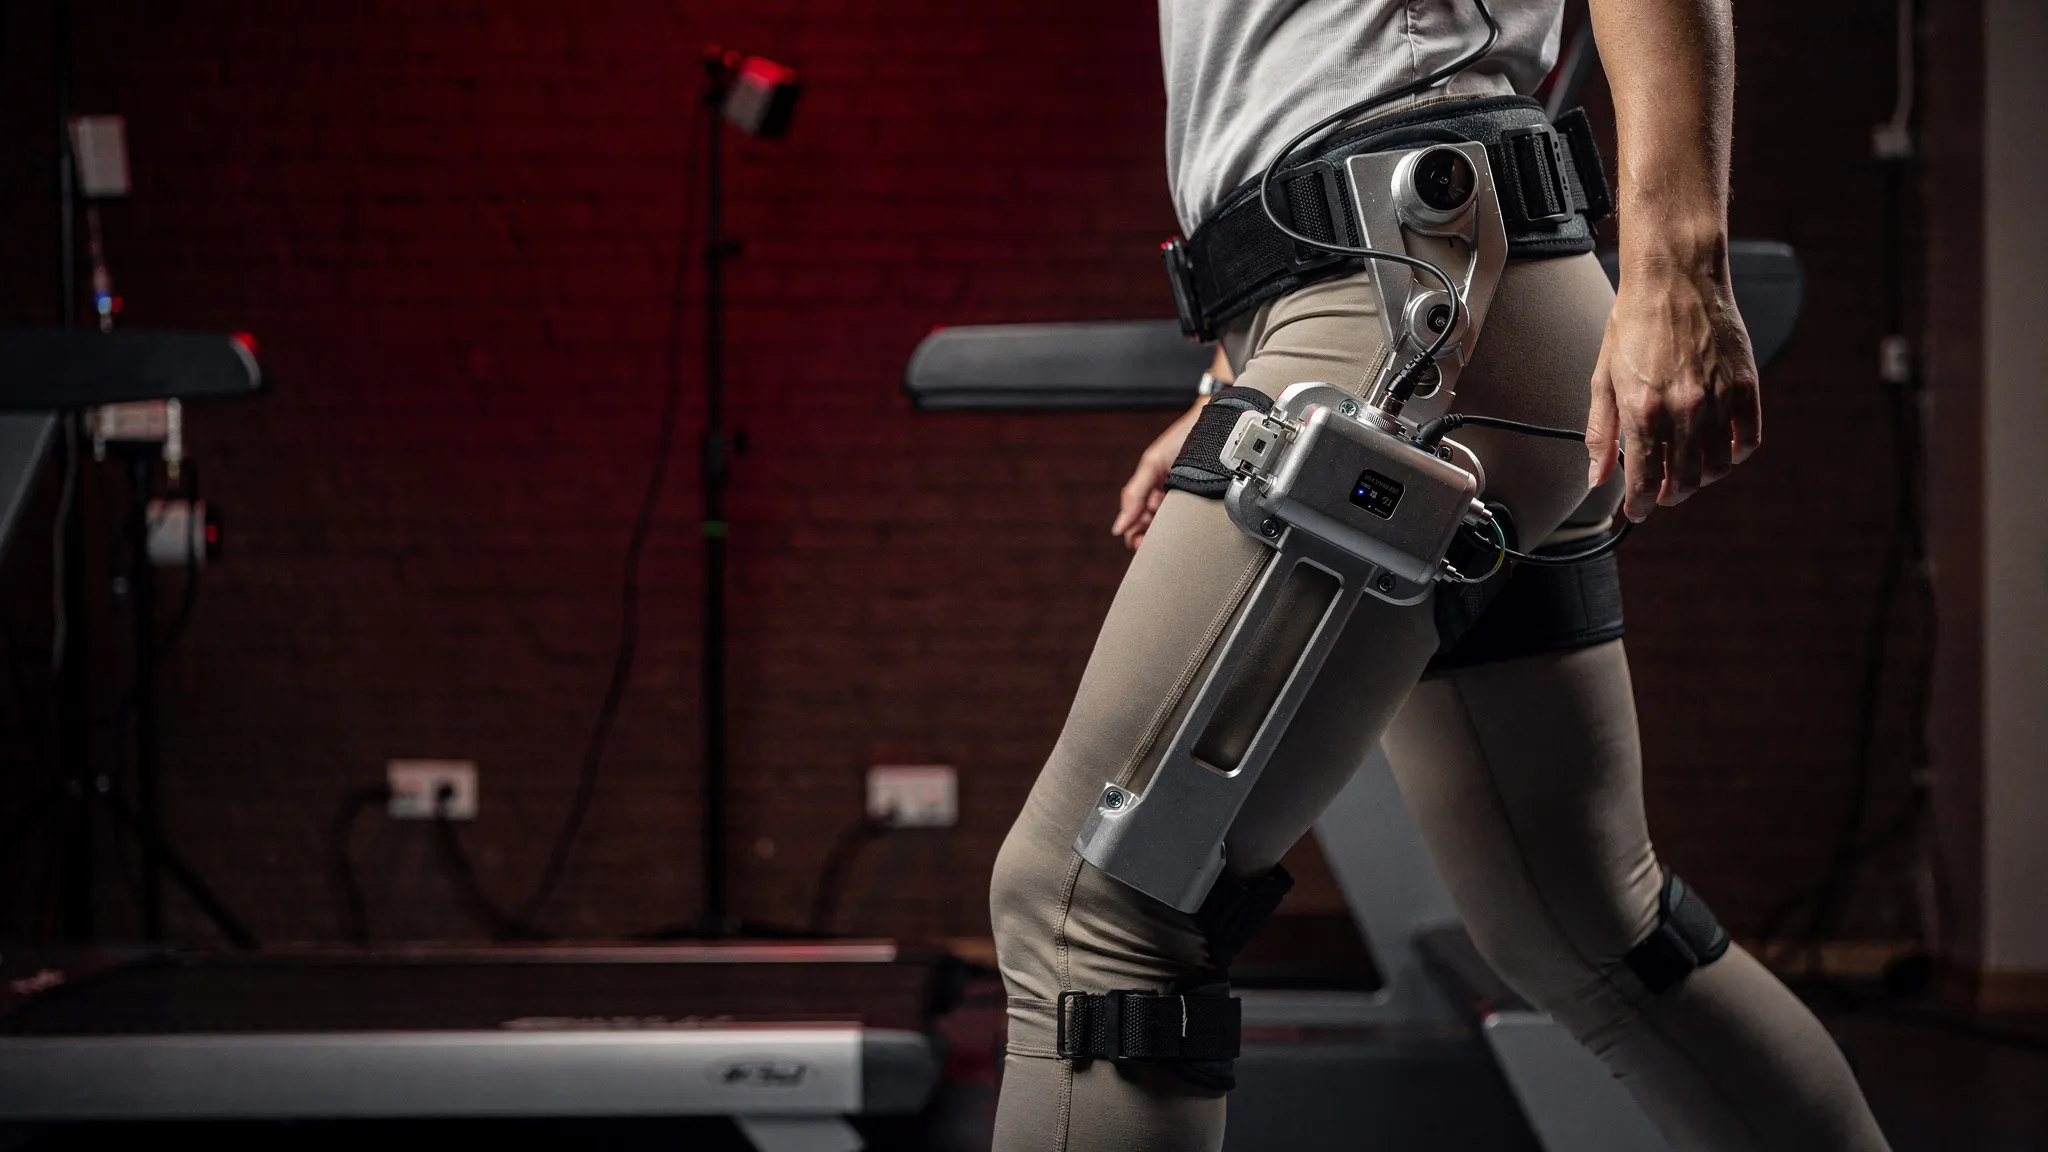
EIN HÜFTEXOSKELETT, DAS AN EINEM VIRTUELLEN KÖRPER LERNTE
Angetriebene Exoskelette für die Beine werden sowohl für die Rehabilitation entwickelt als auch, um gesunden Menschen beim Gehen zu helfen. Hüftgeräte sind besonders attraktiv: Die Hüftmuskeln leisten beim Gehen auf ebenem Boden einen großen Teil der positiven Arbeit, sodass ihre Unterstützung die Muskeln entlasten kann, die einen Großteil der Aufgabe übernehmen.
Die Schwierigkeit ist der Träger. Sobald ein Motor auf ein Gelenk drückt, ändert sich der Gang, und die Muskeln organisieren sich neu. Die übliche Lösung, die „Human-in-the-loop“-Optimierung, stimmt das Gerät direkt auf jede Person ab – lange Experimente, die für jeden neuen Nutzer und jede Bedingung wiederholt werden müssen.
Ein virtueller Gehender als Trainingspartner
Yifei Yuan, Xianlian Zhou und Kollegen am New Jersey Institute of Technology verlegten gemeinsam mit der Kessler Foundation das Training in einen Computer. Ihr virtueller Mensch hat einen vollständigen Körper, der von 304 Muskelaktuatoren angetrieben wird. Größe, Gewicht, Muskelkraft, Schrittlänge und Gehgeschwindigkeit werden zufällig gezogen, von etwa 1,55 m und 54 kg bis zu 1,94 m und 97 kg, sodass die Steuerung für eine ganze Population lernt statt für eine einzelne Person.
Zwei lernende Agenten teilen sich dieselbe simulierte Welt: Einer steuert den Körper, der andere das Exoskelett. Zuerst lernt der Körper, allein zu gehen; dann wird das Gerät angeschnallt, und beide passen sich aneinander an. Das Exoskelett sieht nur die Winkel und Geschwindigkeiten der Hüften, um 40 Millisekunden verzögert – bescheiden genug, dass ein kleiner Raspberry-Pi-5-Computer und günstige Bewegungssensoren es betreiben können.
Die richtige Anstrengung belohnen
Worauf sollte das Gerät abzielen? Frühere Steuerungen wurden dafür belohnt, die Muskelaktivierung oder die mechanische Arbeit zu verringern, Ersatzgrößen für die Anstrengung. Hier umfasst die Belohnung des Exoskeletts die metabolische Leistung der Hüftmuskeln, berechnet mit einem physiologischen Modell des muskulären Energieverbrauchs.
Das Team trainierte zwei Versionen. Eine belohnte die Motoren zusätzlich dafür, positive mechanische Leistung abzugeben. Die andere, ohne diesen Zusatzterm, schnitt in der Simulation besser ab: Die von den untersuchten Beinmuskeln verbrauchte Energie sank um 13,8 % gegenüber dem Gehen ohne Gerät, gegenüber 8,8 % bei der Version mit dem Leistungsterm. Der größte Rückgang betraf die Hüftmuskeln: fast 30 %.
Acht Gehende, keine Anpassung
Die bessere Version wurde unverändert auf ein echtes Hüftexoskelett mit einem Gewicht von 5,94 kg geladen. Acht gesunde Erwachsene im Alter von 18 bis 44 Jahren gingen pro Bedingung etwa sechs Minuten lang mit 1,25 Metern pro Sekunde auf einem Laufband, während ein tragbarer Analysator Proben ihrer Atemluft nahm, um den verbrauchten Sauerstoff und das ausgeatmete Kohlendioxid zu messen.
- Allein das Tragen des ausgeschalteten Geräts erhöhte den Energieaufwand beim Gehen um 13,1 %.
- Mit laufender Steuerung sank der Aufwand gegenüber dem ausgeschalteten Gerät um 18,3 % – bei jedem der acht Teilnehmenden, um 7,2 % bis 27,7 %.
- Gegenüber dem Gehen ganz ohne Gerät betrug die durchschnittliche Einsparung 7,4 %, zu unterschiedlich zwischen acht Personen, um statistisch eindeutig zu sein. Sechs der acht gingen sparsamer als ohne Gerät, um bis zu 24,2 %; zwei verbrauchten noch etwas mehr.
Mit anderen Worten: Die Unterstützung nahm etwa 0,63 Watt pro Kilogramm Körpermasse ab, rund das Anderthalbfache der 0,41, die das Tragen des Geräts hinzufügte.
Ein weiterer Schwung an der Hüfte
Der Bewegungsumfang der Hüfte wuchs bei den Trägern von 44 auf 60 Grad, fast ausschließlich in der Beugung, während sich ihre Schrittfrequenz kaum änderte. Die Hilfe war gut abgestimmt: 98,5 % der von den Motoren abgegebenen Leistung wirkten in dieselbe Richtung, in die sich die Hüfte bewegte, obwohl die eingesetzte Version nie direkt dafür belohnt wurde. Ihre Einsparungen entsprachen denen der früheren Steuerung des Teams, die in derselben Sitzung mit demselben Drehmoment getestet wurde.
Als Nächstes leichtere Hardware
Die Autoren verweisen auf die Hardware. Ihr Gerät wiegt etwa doppelt so viel wie zwei andere in der Simulation trainierte Geräte (3,2 und 2,9 kg), und es wurde mit 12 Newtonmetern betrieben, unter den 18 im Training, damit es bequem blieb. Ein leichterer Rahmen mit besserer Passform, größere Gruppen von Gehenden, andere Geschwindigkeiten und Steigungen sowie Menschen mit Gehbehinderungen sind die nächsten Tests.