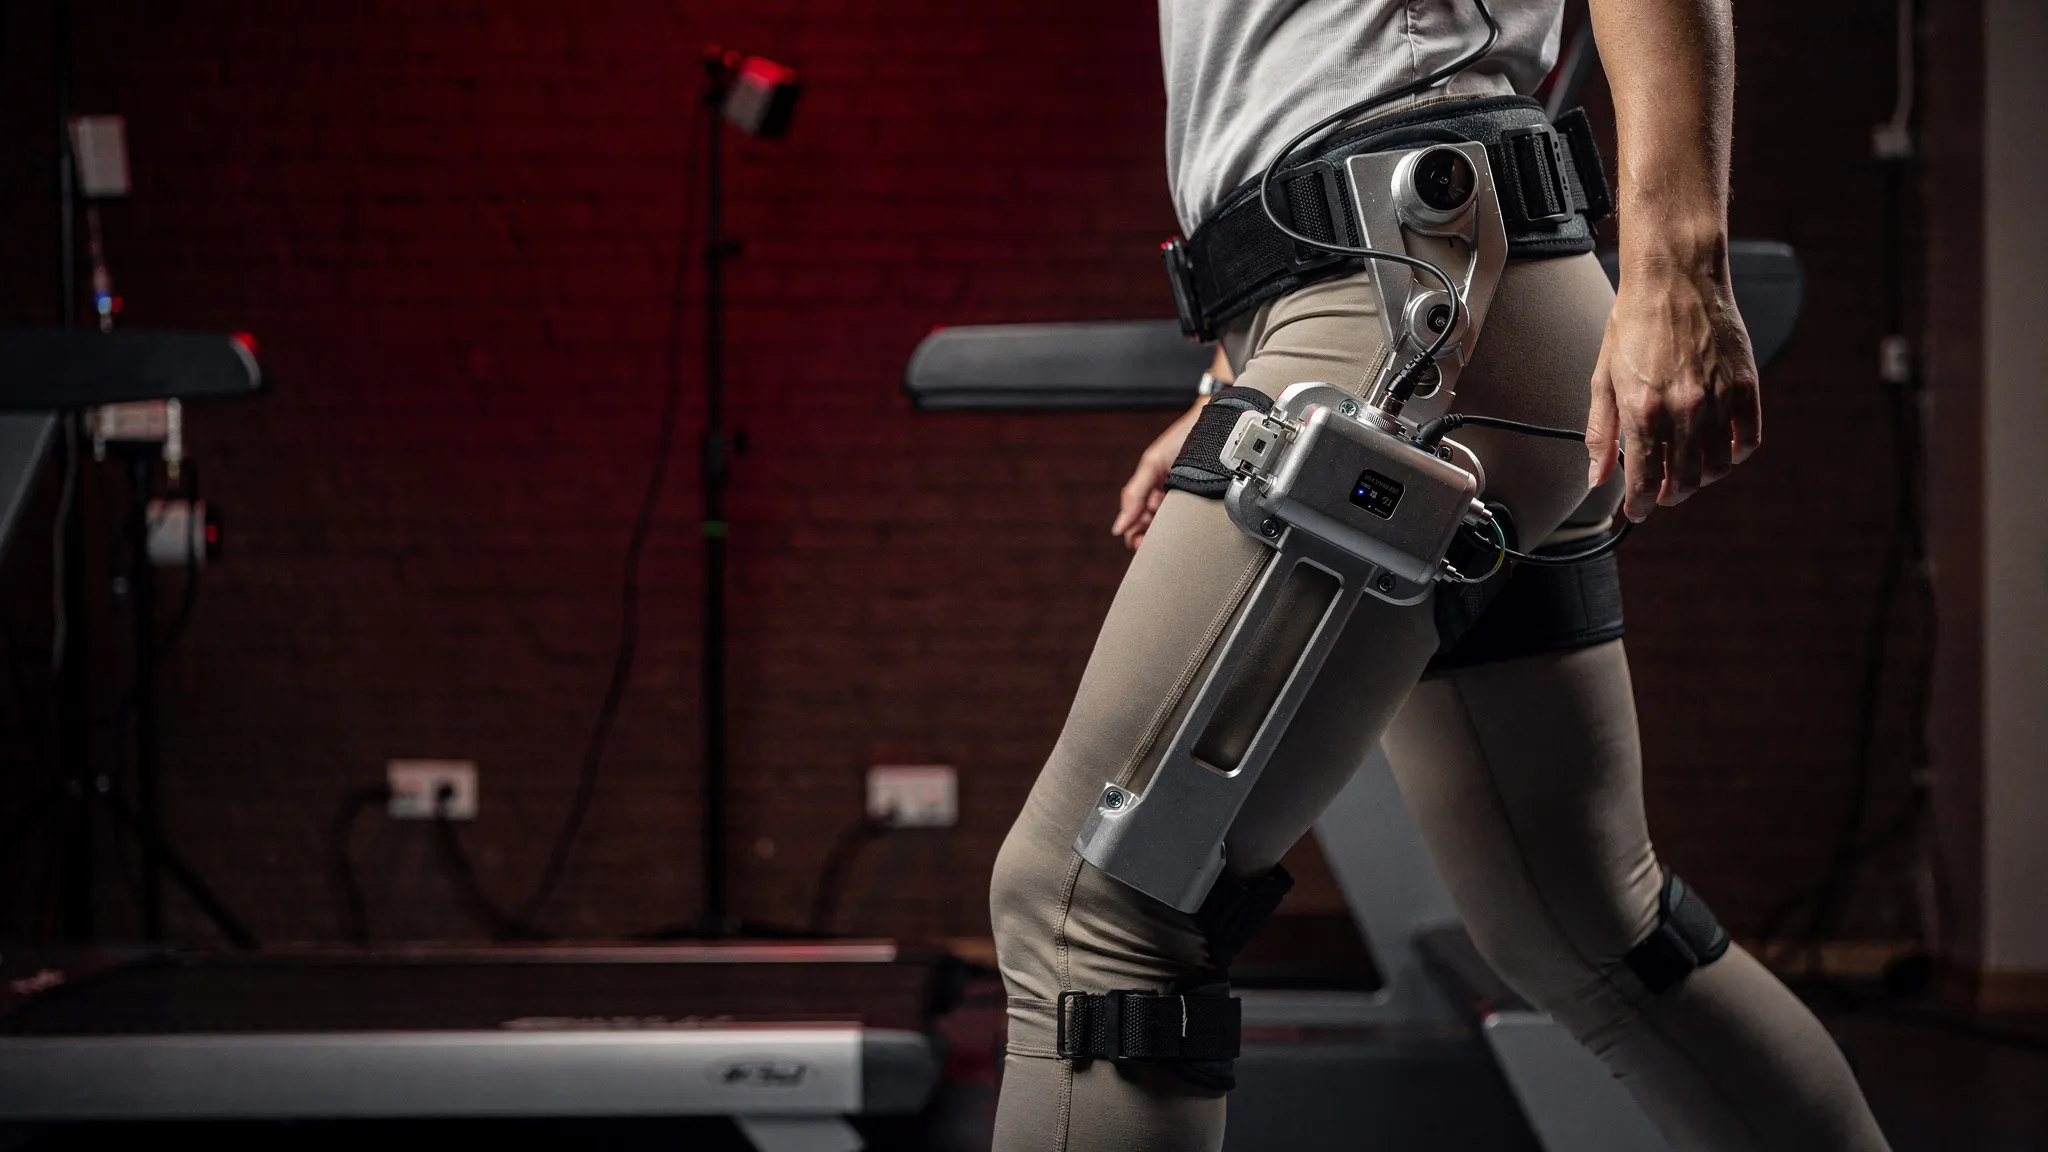
کولہے کا ایک بیرونی ڈھانچہ جس نے ایک مجازی جسم پر سیکھا
ٹانگوں کے لیے برقی قوت سے چلنے والے بیرونی ڈھانچے (exoskeletons) بحالی (rehabilitation) کے لیے بھی تیار کیے جا رہے ہیں اور صحت مند لوگوں کو چلنے میں مدد دینے کے لیے بھی۔ کولہے کے آلات خاص طور پر پُرکشش ہیں: ہموار زمین پر چلنے کا مثبت کام بڑی حد تک کولہے کے پٹھے کرتے ہیں، اس لیے ان کی مدد کرنا ان پٹھوں کا بوجھ ہلکا کر سکتا ہے جو کام کا بڑا حصہ انجام دیتے ہیں۔
مشکل پہننے والا ہے۔ جونہی کوئی موٹر کسی جوڑ پر زور ڈالتی ہے، چال بدل جاتی ہے اور پٹھے اپنی ترتیب نئے سرے سے بنا لیتے ہیں۔ معمول کا حل، “انسان شاملِ حلقہ” (human-in-the-loop) بہتر سازی، آلے کو براہِ راست ہر شخص پر موزوں بناتا ہے — طویل تجربات جنہیں ہر نئے صارف اور ہر حالت کے لیے دہرانا پڑتا ہے۔
تربیت کا ساتھی ایک مجازی چلنے والا
نیو جرسی انسٹی ٹیوٹ آف ٹیکنالوجی کے ییفے یوان (Yifei Yuan)، شیان لیان ژو (Xianlian Zhou) اور ان کے ساتھیوں نے، کیسلر فاؤنڈیشن کے ساتھ مل کر، تربیت کو کمپیوٹر میں منتقل کر دیا۔ ان کے مجازی انسان کا پورا جسم 304 عضلاتی محرکات (muscle actuators) سے چلتا ہے۔ اس کا قد، وزن، پٹھوں کی طاقت، قدم کی لمبائی اور چلنے کی رفتار بے ترتیب طور پر چنی جاتی ہیں، تقریباً 1.55 m اور 54 kg سے لے کر 1.94 m اور 97 kg تک، تاکہ کنٹرولر کسی ایک شخص کے بجائے ایک پوری آبادی کے لیے سیکھے۔
سیکھنے والے دو ایجنٹ ایک ہی نقلی دنیا میں شریک ہیں: ایک جسم کو قابو کرتا ہے، دوسرا بیرونی ڈھانچے کو۔ پہلے جسم اکیلے چلنا سیکھتا ہے؛ پھر آلہ باندھ دیا جاتا ہے اور دونوں ایک دوسرے کے مطابق ڈھلتے ہیں۔ بیرونی ڈھانچہ صرف کولہوں کے زاویے اور رفتاریں دیکھتا ہے، 40 ملی سیکنڈ کی تاخیر کے ساتھ — اتنا معمولی کہ ایک چھوٹا Raspberry Pi 5 کمپیوٹر اور سستے حرکی سینسر اسے چلا سکیں۔
درست محنت کا انعام
آلے کا ہدف کیا ہونا چاہیے؟ پہلے کے کنٹرولرز کو پٹھوں کی فعالیت یا میکانکی کام کم کرنے پر انعام دیا جاتا تھا، جو محنت کے متبادل پیمانے ہیں۔ یہاں بیرونی ڈھانچے کے انعام میں کولہے کے پٹھوں کی استحالی طاقت (metabolic power) شامل ہے، جو پٹھوں کے توانائی کے استعمال کے ایک فعلیاتی (physiological) ماڈل سے حساب کی جاتی ہے۔
ٹیم نے دو نسخوں کو تربیت دی۔ ایک میں موٹروں کو مثبت میکانکی طاقت فراہم کرنے پر بھی انعام دیا گیا۔ دوسرے نے، اس اضافی جزو کے بغیر، نقلی تجربے میں بہتر کارکردگی دکھائی: تجزیہ کیے گئے ٹانگ کے پٹھوں کی استعمال کردہ توانائی آلے کے بغیر چلنے کے مقابلے میں 13.8% گھٹ گئی، جبکہ طاقت والے جزو کے نسخے میں یہ کمی 8.8% تھی۔ سب سے بڑی کمی کولہے کے پٹھوں میں تھی: تقریباً 30%۔
آٹھ چلنے والے، کوئی ترتیب نہیں
بہتر نسخے کو، بغیر کسی تبدیلی کے، 5.94 kg وزنی کولہے کے ایک حقیقی بیرونی ڈھانچے پر لوڈ کیا گیا۔ 18 سے 44 سال کی عمر کے آٹھ صحت مند بالغ افراد ہر حالت کے لیے تقریباً چھ منٹ تک 1.25 میٹر فی سیکنڈ کی رفتار سے ٹریڈمل پر چلے، جبکہ ایک قابلِ حمل تجزیہ کار ان کی سانس کے نمونے لیتا رہا تاکہ ان کی استعمال کردہ آکسیجن اور خارج کردہ کاربن ڈائی آکسائیڈ کی پیمائش ہو سکے۔
- محض آلے کو بند حالت میں پہننے سے چلنے کی توانائی کی لاگت 13.1% بڑھ گئی۔
- کنٹرولر چلنے پر، بند آلے کے مقابلے میں لاگت 18.3% گھٹ گئی — آٹھوں شرکا میں سے ہر ایک میں، 7.2% سے 27.7% تک۔
- کسی آلے کے بغیر چلنے کے مقابلے میں اوسط بچت 7.4% تھی، جو آٹھ افراد میں اتنی متغیر تھی کہ شماریاتی طور پر واضح نہ ہو سکی۔ آٹھ میں سے چھ آلے کے بغیر کے مقابلے میں کم لاگت پر چلے، 24.2% تک؛ دو نے پھر بھی تھوڑا زیادہ خرچ کیا۔
دوسرے لفظوں میں، مدد نے جسمانی کمیت کے فی کلوگرام تقریباً 0.63 واٹ ہٹائے، جو آلہ اٹھانے سے بڑھنے والے 0.41 کا تقریباً ڈیڑھ گنا ہے۔
کولہے پر ایک وسیع جھولا
پہننے والوں کے کولہے کی حرکت کا دائرہ 44 سے بڑھ کر 60 درجے ہو گیا، تقریباً مکمل طور پر خم (flexion) میں، جبکہ ان کے قدموں کی رفتار (cadence) بمشکل بدلی۔ مدد کا وقت درست تھا: موٹروں کی فراہم کردہ طاقت کا 98.5% اسی سمت میں دھکیلتا تھا جس سمت میں کولہا حرکت کر رہا تھا، حالانکہ استعمال کیے گئے نسخے کو اس پر کبھی براہِ راست انعام نہیں دیا گیا تھا۔ اس کی بچت ٹیم کے پچھلے کنٹرولر کے برابر تھی، جسے اسی نشست میں اسی مروڑ قوت (torque) پر آزمایا گیا۔
اگلا قدم: ہلکا ہارڈویئر
مصنفین ہارڈویئر کی طرف اشارہ کرتے ہیں۔ ان کا آلہ نقلی تجربے میں تربیت پانے والے دو دوسرے آلات (3.2 اور 2.9 kg) سے تقریباً دوگنا وزنی ہے، اور اسے آرام دہ رکھنے کے لیے 12 نیوٹن میٹر پر چلایا گیا، جو تربیت میں استعمال ہونے والے 18 سے کم ہے۔ بہتر فٹنگ والا ایک ہلکا ڈھانچہ، چلنے والوں کے بڑے گروہ، دوسری رفتاریں اور ڈھلوانیں، اور چلنے میں دشواری والے افراد اگلے امتحانات ہیں۔