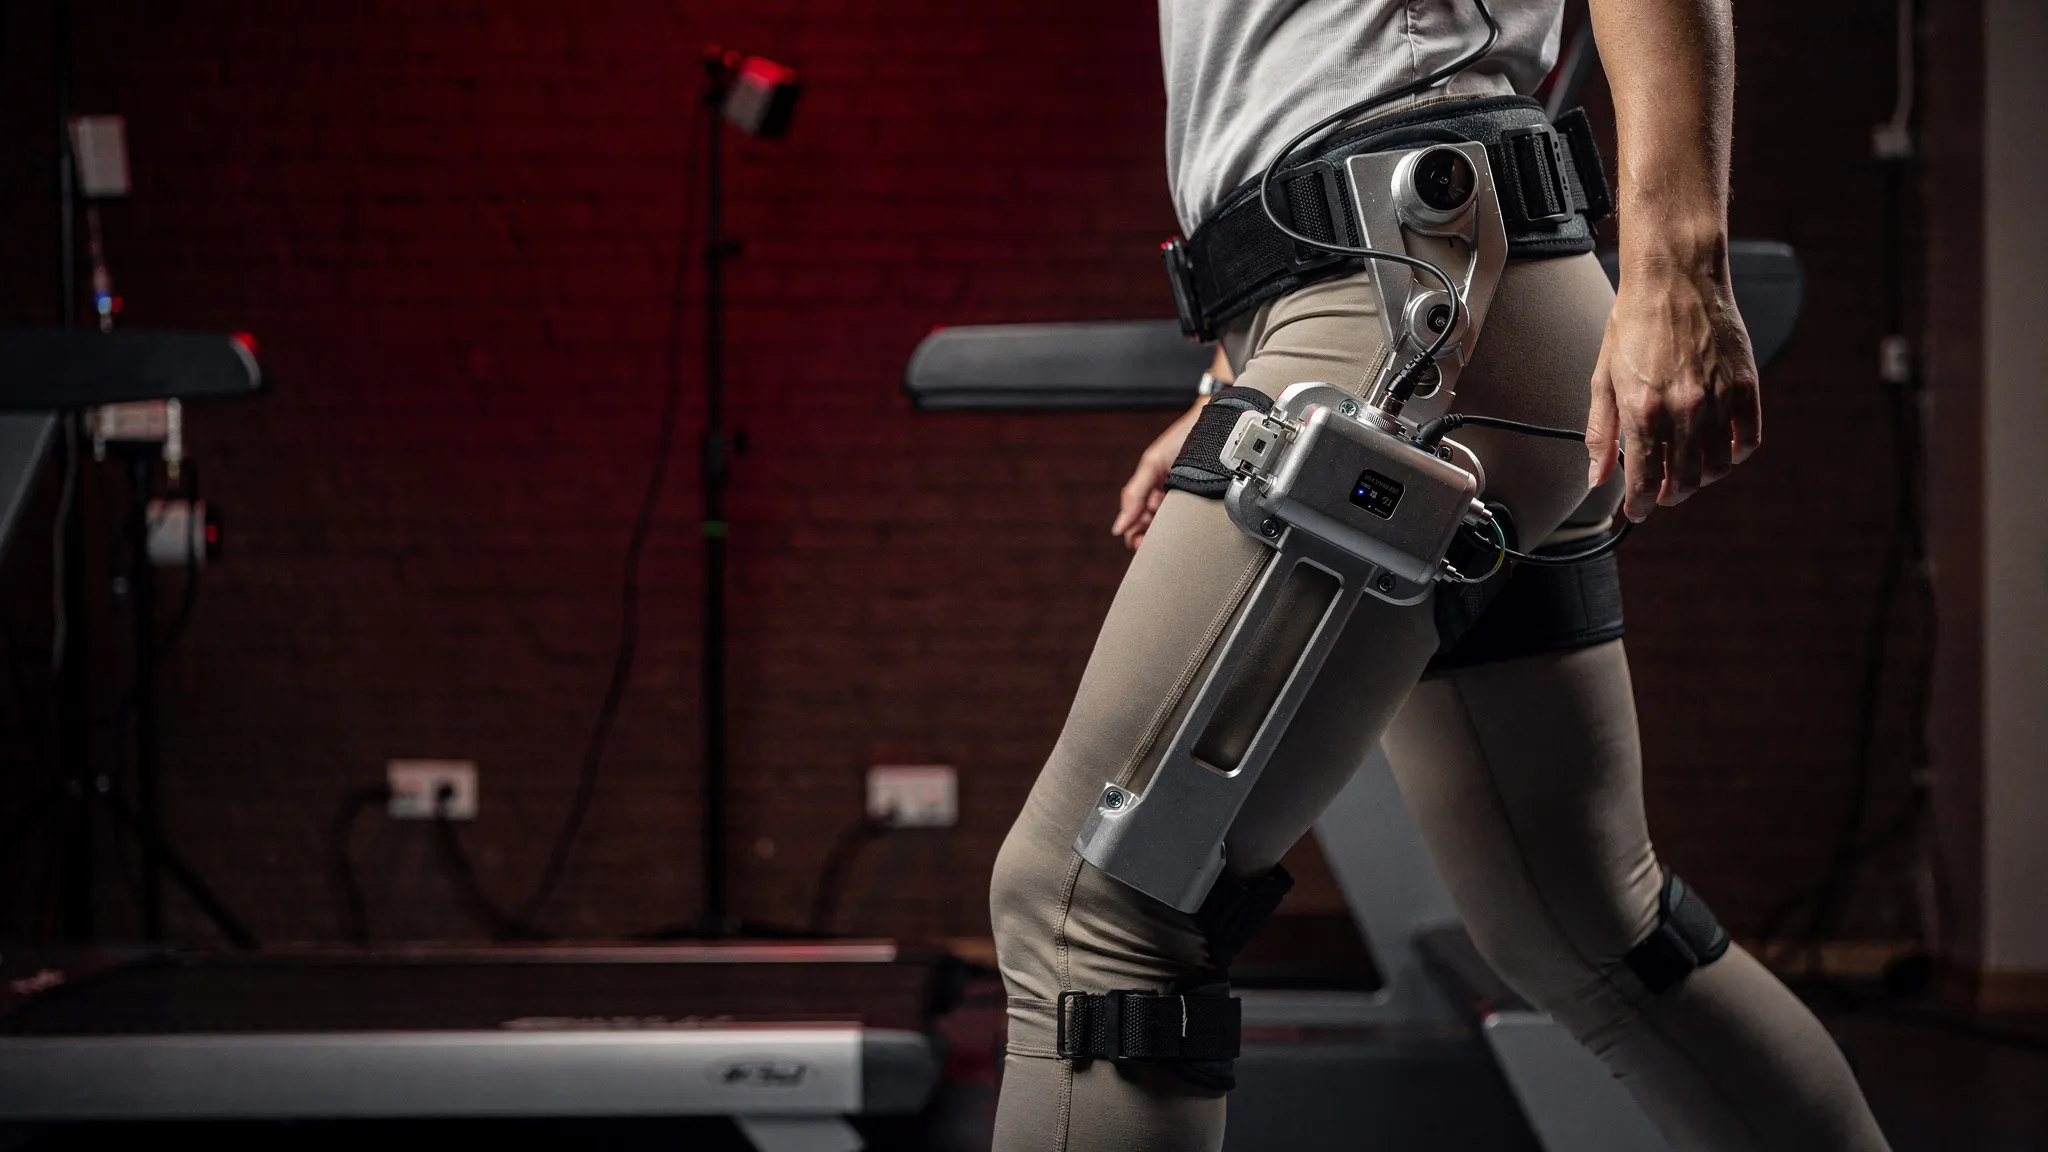
仮想の体で学んだ股関節外骨格
脚につける動力つき外骨格は、リハビリテーションのためにも、健康な人の歩行を助けるためにも開発が進んでいる。股関節用の装置はとくに魅力的だ。平地の歩行では、股関節の筋肉が正の仕事の大きな部分を担っているので、それを助ければ、仕事の多くをこなしている筋肉の負担を軽くできる。
難しいのは装着者だ。モーターが関節を押した途端に、歩き方が変わり、筋肉の使い方が組み変わる。いつもの解決策である「ヒューマン・イン・ザ・ループ」最適化は、装置を一人ひとりに直接合わせて調整する。長い実験が必要で、新しい利用者や条件が変わるたびに繰り返さなければならない。
訓練相手は仮想の歩行者
ニュージャージー工科大学のYifei Yuan、Xianlian Zhouらは、ケスラー財団と共同で、訓練をコンピューターの中に移した。彼らの仮想の人間は、304個の筋肉アクチュエータで動く全身をもつ。身長、体重、筋力、歩幅、歩く速さはランダムに選ばれ、約1.55 m・54 kgから1.94 m・97 kgまでにわたる。そのため制御器は、一人の人ではなく、集団全体に向けて学習する。
2つの学習エージェントが同じシミュレーション世界を共有する。一方は体を、もう一方は外骨格を制御する。まず体が単独で歩くことを学び、次に装置が取りつけられ、両者が互いに適応していく。外骨格が見るのは股関節の角度と速度だけで、それも40ミリ秒遅れている。小さなRaspberry Pi 5コンピューターと安価なモーションセンサーで動かせるほど控えめな要求である。
正しい負担に報酬を
装置は何を目指すべきだろうか。これまでの制御器は、筋肉の活動や力学的な仕事を減らすことで報酬を得ていた。どちらも負担の代わりとなる指標だ。今回は、外骨格の報酬に、股関節の筋肉の代謝パワーが含まれている。これは、筋肉のエネルギー消費の生理学的モデルを使って計算される。
チームは2つのバージョンを訓練した。一方は、モーターが正の力学的パワーを出すことにも報酬を与えた。もう一方は、その追加の項をもたず、シミュレーションではこちらのほうが成績がよかった。解析した脚の筋肉が使うエネルギーは、装置なしで歩く場合と比べて**13.8%減った。パワーの項をもつバージョンでは8.8%**だった。最も大きく減ったのは股関節の筋肉で、30%近くに達した。
8人の歩行者、調整なし
よいほうのバージョンが、そのまま、重さ5.94 kgの実際の股関節外骨格に載せられた。18〜44歳の健康な成人8人が、条件ごとに約6分間、毎秒1.25メートルでトレッドミルの上を歩いた。そのあいだ、携帯型の分析装置が呼気を採取し、使った酸素と吐き出した二酸化炭素を測定した。
- 電源を切った装置を装着するだけで、歩行のエネルギーコストは**13.1%**上がった。
- 制御器を動かすと、電源を切った装置と比べてコストは**18.3%**下がった。8人の参加者全員で、7.2〜27.7%の減少である。
- 装置をまったくつけずに歩く場合と比べると、平均の節約は7.4%だったが、8人のあいだのばらつきが大きく、統計的にははっきりしない。8人中6人は装置なしのときより少ないエネルギーで歩き、最大で24.2%少なかった。残る2人は、まだわずかに多くのエネルギーを使っていた。
言い換えれば、アシストは体重1キログラムあたり約0.63ワットを取り除いた。これは装置を運ぶことで加わった0.41ワットのおよそ1.5倍である。
股関節の大きな振り
装着者の股関節の可動範囲は44度から60度に広がった。そのほぼすべてが屈曲の側で、歩調はほとんど変わらなかった。アシストのタイミングもよかった。モーターが出したパワーの98.5%が、股関節の動きと同じ向きに押していたのだ。実際に使われたバージョンは、そのことに対して直接報酬を受けたことは一度もなかった。その節約は、同じセッションで同じトルクで試されたチームの以前の制御器と同等だった。
次はもっと軽いハードウェアを
著者たちはハードウェアに注目している。彼らの装置は、シミュレーションで訓練された他の2つの装置(3.2 kgと2.9 kg)の約2倍の重さがあり、快適さを保つため、訓練で使った18ニュートンメートルより低い12ニュートンメートルで動かされた。よりよく体に合う軽いフレーム、より多くの歩行者、ほかの速度や坂道、そして歩行に障害のある人が、次の検証の対象である。