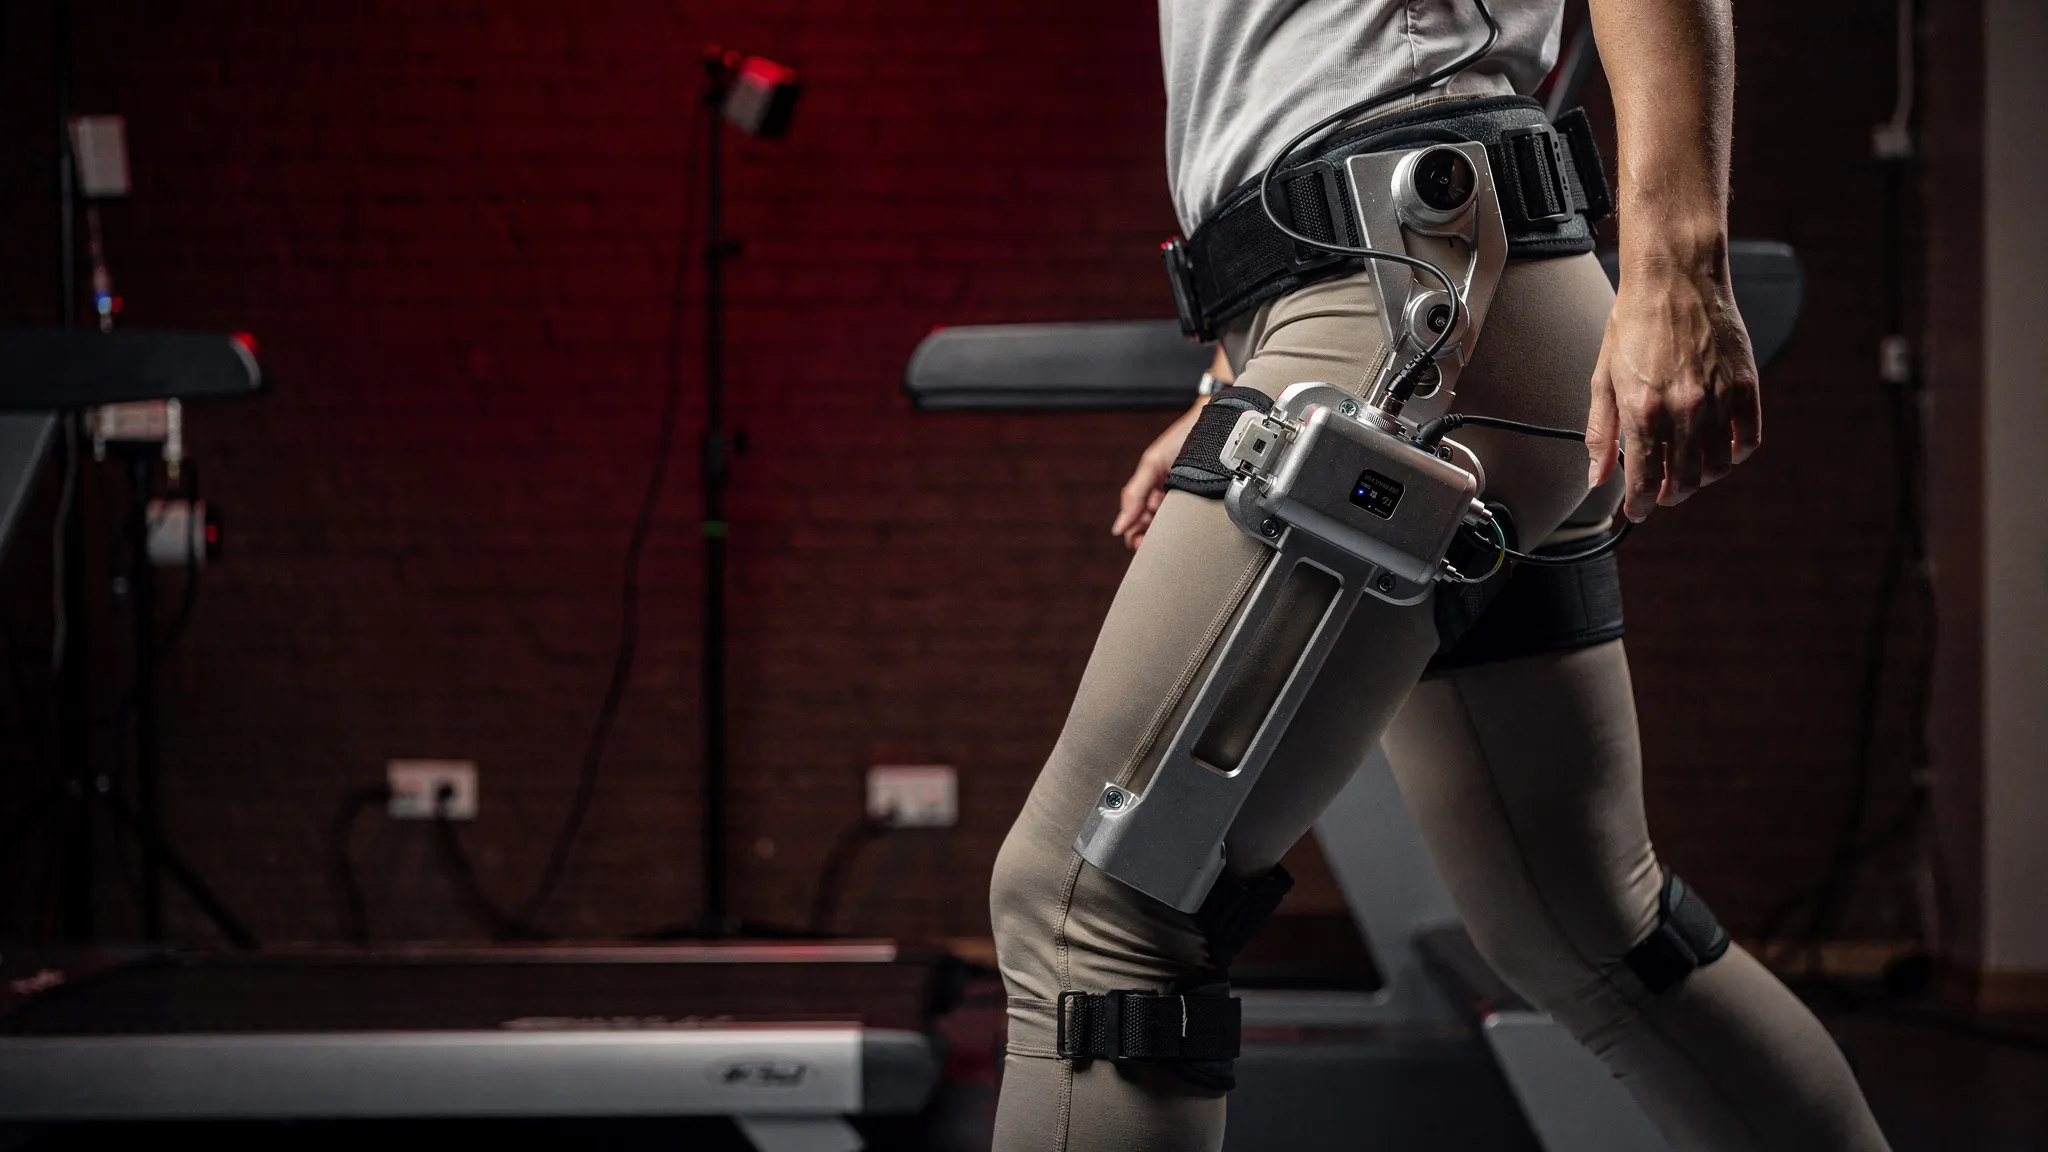
UN EXOESQUELETO DE CADERA QUE APRENDIÓ CON UN CUERPO VIRTUAL
Los exoesqueletos motorizados para las piernas se están desarrollando tanto para la rehabilitación como para ayudar a caminar a personas sanas. Los dispositivos de cadera resultan especialmente atractivos: los músculos de la cadera realizan una gran parte del trabajo positivo de la marcha en terreno llano, así que ayudarlos puede aliviar a los músculos que hacen buena parte de la tarea.
La dificultad es quien lo lleva. En cuanto un motor empuja sobre una articulación, la marcha cambia y los músculos se reorganizan. La solución habitual, la optimización con la persona en el bucle (human-in-the-loop), ajusta el dispositivo directamente sobre cada persona: largos experimentos que hay que repetir con cada nuevo usuario y en cada situación.
Un caminante virtual como compañero de entrenamiento
Yifei Yuan, Xianlian Zhou y sus colegas del Instituto de Tecnología de Nueva Jersey, junto con la Kessler Foundation, trasladaron el entrenamiento a un ordenador. Su humano virtual tiene un cuerpo completo movido por 304 actuadores musculares. Su estatura, peso, fuerza muscular, zancada y velocidad de marcha se eligen al azar, desde alrededor de 1,55 m y 54 kg hasta 1,94 m y 97 kg, de modo que el controlador aprende para toda una población y no para una sola persona.
Dos agentes de aprendizaje comparten el mismo mundo simulado: uno controla el cuerpo y el otro, el exoesqueleto. Primero el cuerpo aprende a caminar solo; después se le coloca el dispositivo y ambos se adaptan el uno al otro. El exoesqueleto solo ve los ángulos y las velocidades de las caderas, con un retraso de 40 milisegundos, algo lo bastante modesto como para que lo ejecuten un pequeño ordenador Raspberry Pi 5 y unos sensores de movimiento baratos.
Recompensar el esfuerzo adecuado
¿Qué debe perseguir el dispositivo? Los controladores anteriores se recompensaban por reducir la activación muscular o el trabajo mecánico, aproximaciones del esfuerzo. Aquí, la recompensa del exoesqueleto incluye la potencia metabólica de los músculos de la cadera, calculada con un modelo fisiológico del consumo de energía muscular.
El equipo entrenó dos versiones. Una recompensaba además a los motores por aportar potencia mecánica positiva. La otra, sin ese término adicional, lo hizo mejor en simulación: la energía consumida por los músculos de la pierna analizados bajó un 13,8 % respecto a caminar sin el dispositivo, frente al 8,8 % de la versión con el término de potencia. La mayor caída se dio en los músculos de la cadera: casi un 30 %.
Ocho caminantes, ningún ajuste
La mejor versión se cargó, sin cambios, en un exoesqueleto de cadera real de 5,94 kg. Ocho adultos sanos, de entre 18 y 44 años, caminaron en una cinta de correr a 1,25 metros por segundo durante unos seis minutos por condición, mientras un analizador portátil tomaba muestras de su aliento para medir el oxígeno que consumían y el dióxido de carbono que espiraban.
- El simple hecho de llevar el dispositivo apagado aumentó el coste energético de caminar un 13,1 %.
- Con el controlador en marcha, el coste bajó un 18,3 % respecto al dispositivo apagado, en cada uno de los ocho participantes, entre un 7,2 % y un 27,7 %.
- En comparación con caminar sin ningún dispositivo, el ahorro medio fue del 7,4 %, demasiado variable entre ocho personas para ser estadísticamente claro. Seis de los ocho caminaron con menos gasto que sin el dispositivo, hasta un 24,2 %; dos siguieron gastando algo más.
Dicho de otro modo, la asistencia restó alrededor de 0,63 vatios por kilogramo de masa corporal, aproximadamente una vez y media los 0,41 que añadía cargar con el dispositivo.
Un balanceo más amplio de la cadera
La amplitud de movimiento de la cadera de los participantes pasó de 44 a 60 grados, casi por completo en flexión, mientras que su cadencia apenas cambió. La ayuda llegaba en el momento justo: el 98,5 % de la potencia que aportaban los motores empujaba en el mismo sentido en que se movía la cadera, aunque la versión utilizada nunca fue recompensada directamente por ello. Sus ahorros igualaron los del controlador anterior del equipo, probado en la misma sesión con el mismo par.
Próximamente, un equipo más ligero
Los autores señalan al hardware. Su dispositivo pesa aproximadamente el doble que otros dos entrenados en simulación (3,2 y 2,9 kg), y se hizo funcionar a 12 newton-metros, por debajo de los 18 usados en el entrenamiento, para que resultara cómodo. Una estructura más ligera y mejor ajustada, grupos más amplios de caminantes, otras velocidades y pendientes, y personas con trastornos de la marcha son las próximas pruebas.