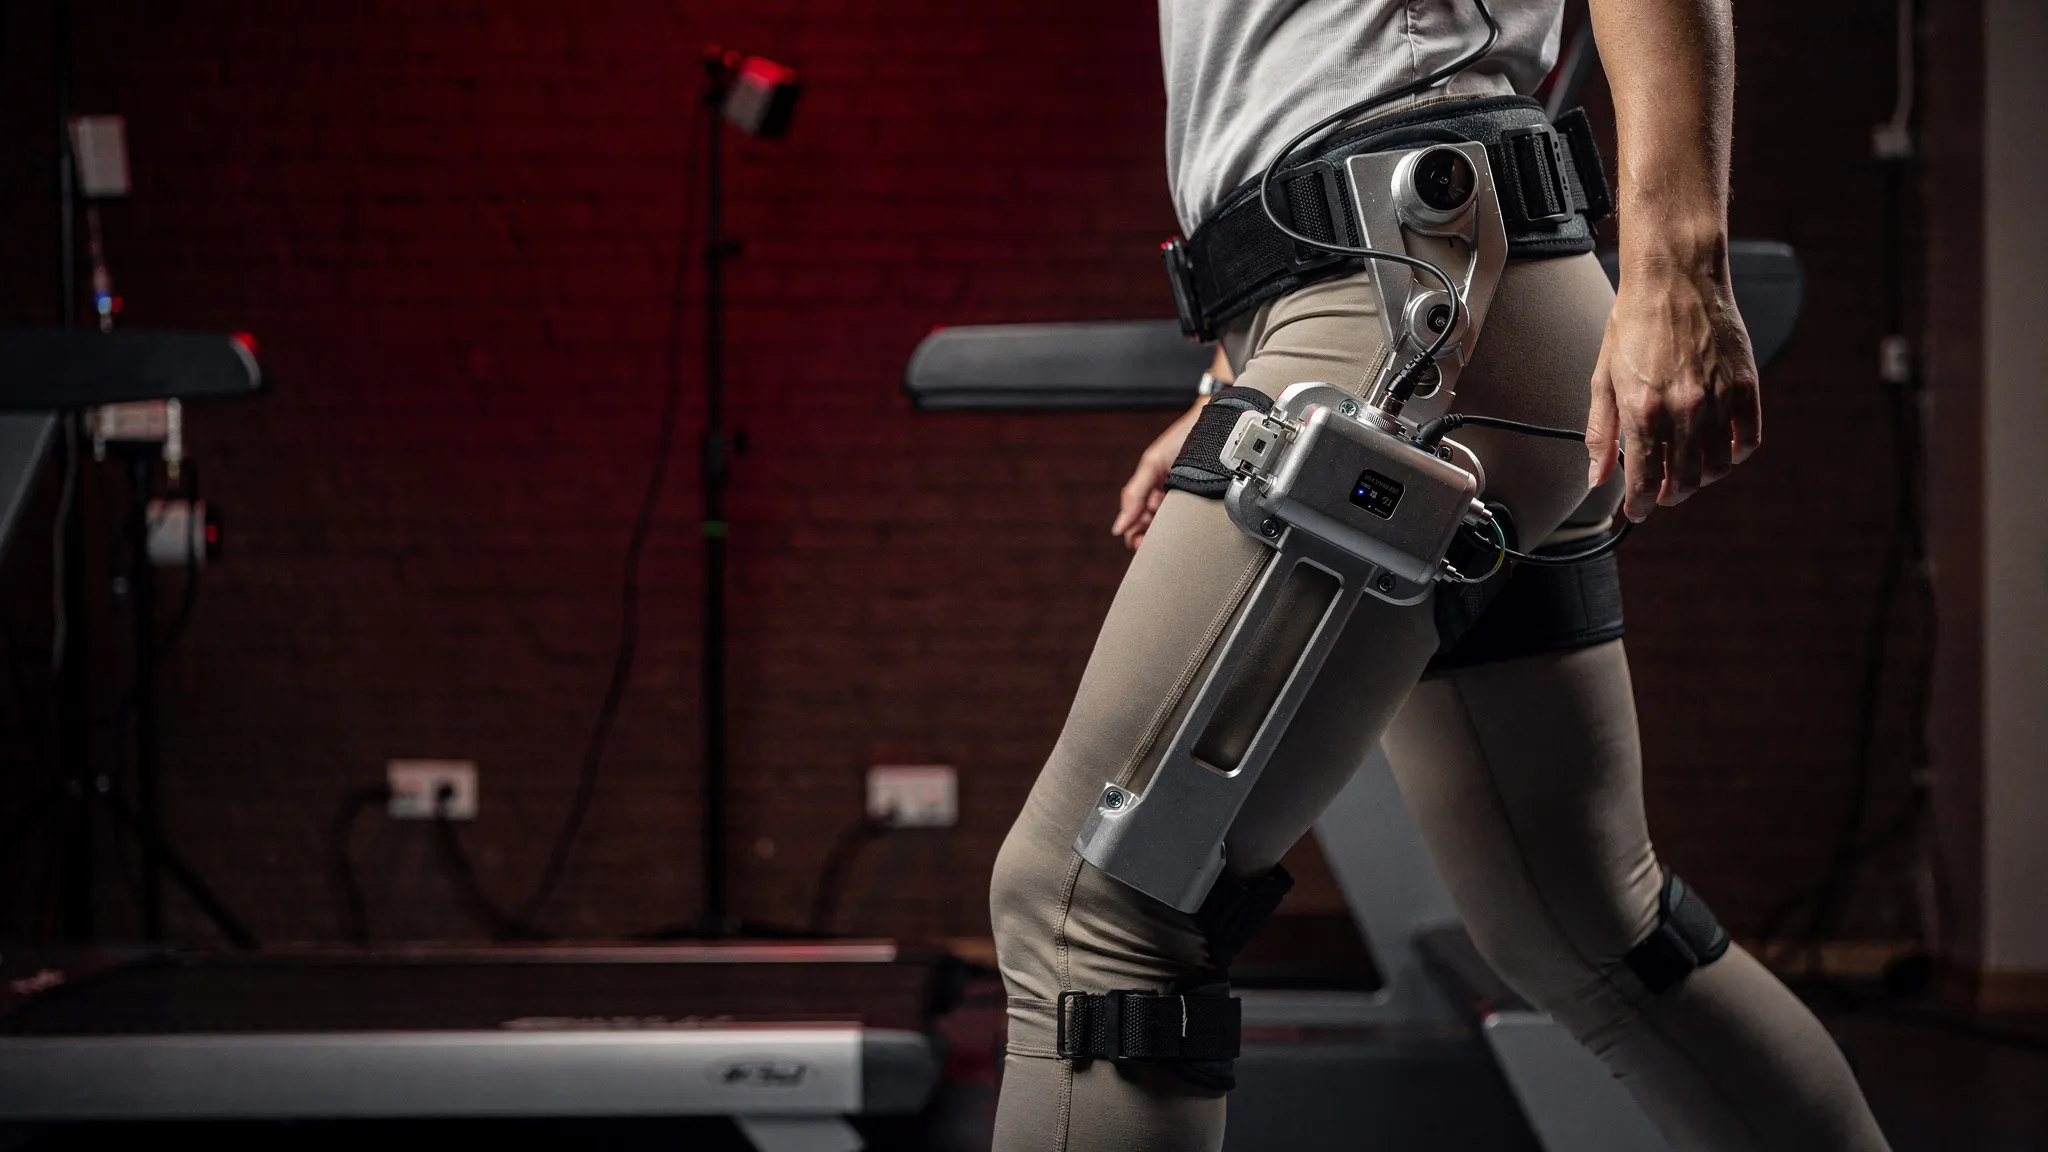
UN EXOSQUELETTE DE HANCHE ENTRAÎNÉ SUR UN CORPS VIRTUEL
Les exosquelettes motorisés des jambes sont développés pour la rééducation comme pour aider des personnes en bonne santé à marcher. Ceux de la hanche sont particulièrement intéressants : les muscles de la hanche fournissent une grande part de l’effort qui propulse le corps sur terrain plat : les aider soulage des muscles qui font l’essentiel du travail de la marche.
La difficulté, c’est le porteur. Dès qu’un moteur pousse sur une articulation, la démarche change et les muscles se réorganisent. La solution habituelle, l’optimisation « humain dans la boucle », règle l’appareil directement sur chaque personne — de longues expériences à refaire pour chaque nouvel utilisateur et chaque situation.
Un marcheur virtuel comme partenaire d’entraînement
Yifei Yuan, Xianlian Zhou et leurs collègues du New Jersey Institute of Technology, avec la Kessler Foundation, ont déplacé l’entraînement dans un ordinateur. Leur humain virtuel a un corps entier mû par 304 actionneurs musculaires. Sa taille, son poids, sa force musculaire, sa foulée et sa vitesse de marche sont tirés au hasard, d’environ 1,55 m et 54 kg jusqu’à 1,94 m et 97 kg : le contrôleur apprend pour toute une population plutôt que pour une seule personne.
Deux agents apprenants, des programmes qui progressent par essais et erreurs guidés par une note appelée récompense, partagent le même monde simulé : l’un pilote le corps, l’autre l’exosquelette. Le corps apprend d’abord à marcher seul ; puis on lui attache l’appareil et les deux s’adaptent l’un à l’autre. L’exosquelette ne voit que les angles et les vitesses des hanches, et a appris à faire avec des mesures qui arrivent 40 millisecondes en retard : c’est ce qui permet à un petit ordinateur Raspberry Pi 5 et à des capteurs bon marché de le faire tourner.
Récompenser le bon effort
Que doit viser l’appareil ? Les contrôleurs précédents étaient récompensés pour réduire l’activation des muscles ou le travail mécanique, des substituts de l’effort. Ici, la récompense de l’exosquelette inclut la puissance métabolique des muscles de la hanche, calculée avec un modèle physiologique de la dépense d’énergie musculaire.
L’équipe a entraîné deux versions. L’une récompensait aussi les moteurs quand ils fournissaient une puissance mécanique positive. L’autre, sans ce terme supplémentaire, a fait mieux en simulation : l’énergie dépensée par les muscles des jambes analysés a baissé de 13,8 % par rapport à la marche sans appareil, contre 8,8 % pour la version avec le terme de puissance. La plus forte baisse concerne les muscles de la hanche : presque 30 %.
Huit marcheurs, aucun réglage
La meilleure version a été chargée, sans modification, dans un vrai exosquelette de hanche de 5,94 kg. Huit adultes en bonne santé, de 18 à 44 ans, ont marché sur un tapis roulant à 1,25 mètre par seconde, environ six minutes par condition, pendant qu’un analyseur portable prélevait leur souffle pour mesurer l’oxygène consommé et le dioxyde de carbone rejeté.
- Porter l’appareil éteint augmentait le coût énergétique de la marche de 13,1 %.
- Contrôleur en marche, ce coût baissait de 18,3 % par rapport à l’appareil éteint — chez chacun des huit participants, de 7,2 % à 27,7 %.
- Par rapport à la marche sans aucun appareil, l’économie moyenne était de 7,4 %, trop variable sur huit personnes pour être statistiquement nette. Six sur huit marchaient à moindre coût que sans appareil, jusqu’à 24,2 % ; deux dépensaient encore un peu plus.
Autrement dit, l’assistance retirait environ 0,63 watt par kilogramme de masse corporelle, à peu près une fois et demie les 0,41 qu’ajoutait le port de l’appareil.
Une hanche qui s’ouvre davantage
L’amplitude de la hanche des porteurs est passée de 44 à 60 degrés, presque entièrement en flexion, c’est-à-dire en ramenant la cuisse vers l’avant, alors que leur cadence a peu changé. L’aide arrivait au bon moment : 98,5 % de la puissance fournie par les moteurs poussait dans le sens où la hanche bougeait, alors que la version déployée n’avait jamais été récompensée directement pour cela. Ses économies étaient proches de celles du contrôleur précédent de l’équipe, testé pendant la même séance au même couple.
Un appareil plus léger, la suite
Les auteurs désignent le matériel. Leur appareil pèse environ deux fois plus que deux autres exosquelettes entraînés en simulation (3,2 et 2,9 kg), et il a été piloté avec un couple (une force de rotation) de 12 newtons-mètres, en dessous des 18 utilisés à l’entraînement, pour rester confortable. Un châssis plus léger et mieux ajusté, des groupes de marcheurs plus grands, d’autres vitesses et pentes, et des personnes ayant des troubles de la marche sont les prochains tests.