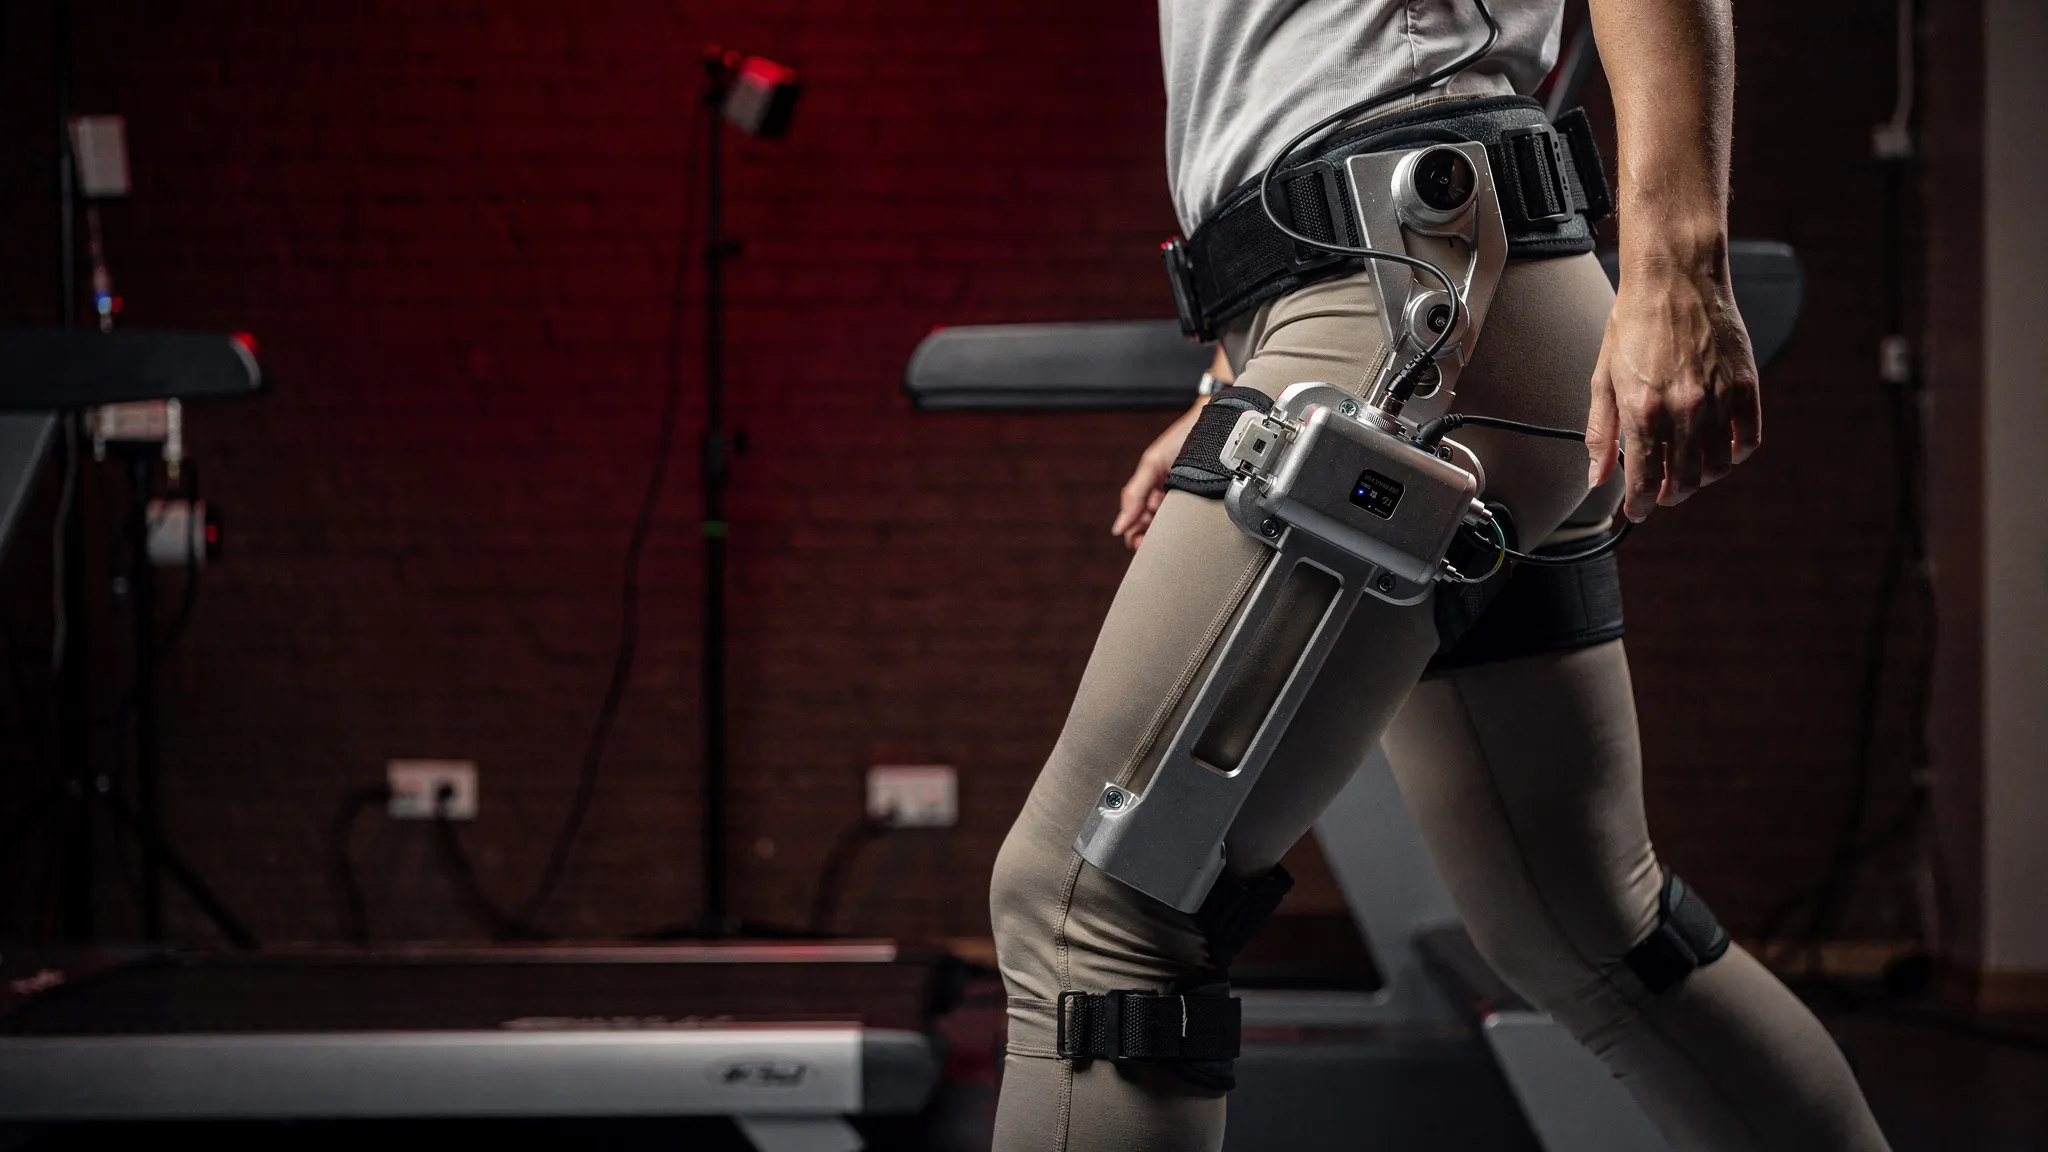
ТАЗОБЕДРЕННЫЙ ЭКЗОСКЕЛЕТ, ОБУЧЕННЫЙ НА ВИРТУАЛЬНОМ ТЕЛЕ
Активные экзоскелеты для ног разрабатывают как для реабилитации, так и для помощи при ходьбе здоровым людям. Особенно привлекательны устройства для тазобедренного сустава: его мышцы выполняют значительную долю положительной работы при ходьбе по ровной поверхности, поэтому помощь им может разгрузить мышцы, которые делают большую часть дела.
Трудность — в самом пользователе. Как только мотор начинает давить на сустав, походка меняется, а мышцы перестраиваются. Обычное решение — оптимизация с «человеком в контуре» (human-in-the-loop) — настраивает устройство прямо на каждом человеке: это долгие эксперименты, которые приходится повторять для каждого нового пользователя и каждого условия.
Виртуальный пешеход как партнёр по обучению
Ифэй Юань (Yifei Yuan), Сяньлянь Чжоу (Xianlian Zhou) и коллеги из Технологического института Нью-Джерси вместе с Фондом Кесслера (Kessler Foundation) перенесли обучение в компьютер. У их виртуального человека полное тело, которое приводят в движение 304 мышечных актуатора. Его рост, вес, мышечная сила, длина шага и скорость ходьбы выбираются случайно — примерно от 1,55 м и 54 кг до 1,94 м и 97 кг, — так что контроллер учится для целой популяции, а не для одного человека.
Два обучающихся агента делят один и тот же смоделированный мир: один управляет телом, другой — экзоскелетом. Сначала тело учится ходить само; затем на него надевают устройство, и оба приспосабливаются друг к другу. Экзоскелет видит только углы и скорости в тазобедренных суставах с задержкой 40 миллисекунд — достаточно скромные данные, чтобы с ним справлялись небольшой компьютер Raspberry Pi 5 и дешёвые датчики движения.
Награда за правильное усилие
На что должно быть нацелено устройство? Прежние контроллеры получали награду за снижение мышечной активации или механической работы — заменителей усилия. Здесь награда экзоскелета включает метаболическую мощность мышц тазобедренного сустава, вычисляемую с помощью физиологической модели энергопотребления мышц.
Команда обучила две версии. Одна дополнительно вознаграждала моторы за отдачу положительной механической мощности. Другая, без этого дополнительного слагаемого, показала себя лучше в моделировании: энергия, расходуемая проанализированными мышцами ноги, снизилась на 13,8% по сравнению с ходьбой без устройства, против 8,8% у версии со слагаемым мощности. Сильнее всего снизились затраты мышц тазобедренного сустава: почти на 30%.
Восемь участников, никакой настройки
Лучшую версию без изменений загрузили в настоящий тазобедренный экзоскелет массой 5,94 кг. Восемь здоровых взрослых в возрасте от 18 до 44 лет шли по беговой дорожке со скоростью 1,25 метра в секунду около шести минут в каждом условии, а портативный анализатор отбирал пробы их дыхания, чтобы измерить потреблённый кислород и выдохнутый углекислый газ.
- Простое ношение выключенного устройства повышало энергозатраты ходьбы на 13,1%.
- С работающим контроллером затраты снижались на 18,3% по сравнению с выключенным устройством — у каждого из восьми участников, на величину от 7,2% до 27,7%.
- По сравнению с ходьбой вообще без устройства средняя экономия составила 7,4% — слишком изменчивая величина для восьми человек, чтобы быть статистически однозначной. Шестеро из восьми ходили экономнее, чем без устройства, — до 24,2%; двое всё же тратили немного больше.
Иначе говоря, помощь снимала около 0,63 ватта на килограмм массы тела — примерно в полтора раза больше тех 0,41, которые добавляло ношение устройства.
Более широкий размах в тазобедренном суставе
Амплитуда движения в тазобедренном суставе у пользователей выросла с 44 до 60 градусов, почти целиком за счёт сгибания, тогда как частота шагов почти не изменилась. Помощь была хорошо синхронизирована: 98,5% мощности, отдаваемой моторами, толкало в том же направлении, в котором двигался тазобедренный сустав, хотя развёрнутую версию никогда напрямую за это не вознаграждали. Её экономия совпала с экономией прежнего контроллера команды, испытанного в том же сеансе при том же крутящем моменте.
Дальше — более лёгкое оборудование
Авторы указывают на оборудование. Их устройство весит примерно вдвое больше двух других, обученных в моделировании (3,2 и 2,9 кг), и работало при 12 ньютон-метрах, ниже 18, использованных при обучении, чтобы оставаться комфортным. Следующие испытания — более лёгкая рама с лучшей посадкой, бо́льшие группы участников, другие скорости и уклоны, а также люди с нарушениями ходьбы.