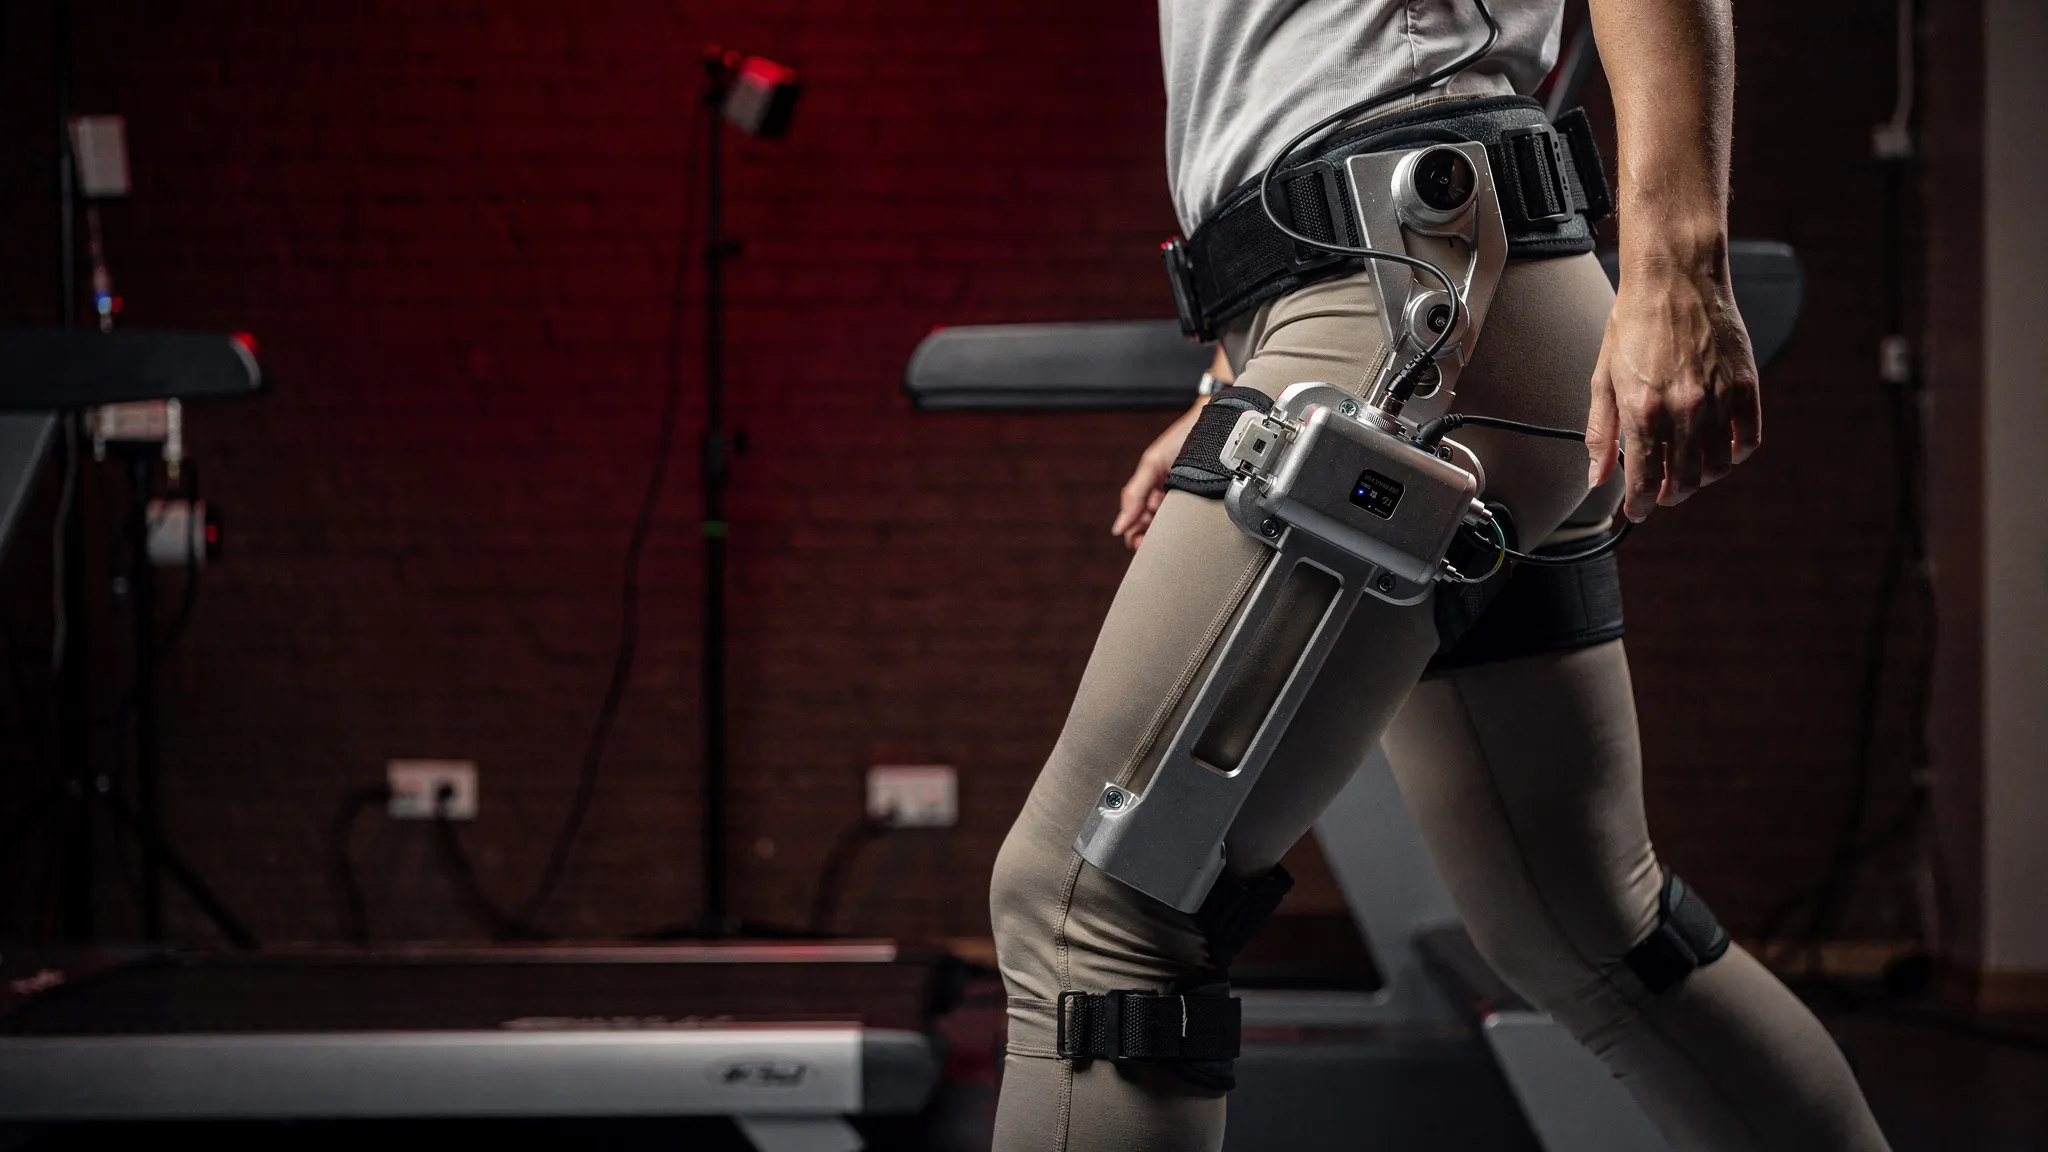
ভার্চুয়াল দেহে শেখা একটি নিতম্ব এক্সোস্কেলিটন
পায়ের জন্য চালিত এক্সোস্কেলিটন তৈরি হচ্ছে পুনর্বাসনের জন্য, আবার সুস্থ মানুষকে হাঁটতে সাহায্য করার জন্যও। নিতম্বের যন্ত্রগুলো বিশেষভাবে আকর্ষণীয়: সমতল ভূমিতে হাঁটার ধনাত্মক কাজের বড় একটি অংশ করে নিতম্বের পেশি, তাই সেগুলোকে সাহায্য করলে কাজের বেশিরভাগ যারা করে সেই পেশিগুলোর ভার লাঘব হতে পারে।
সমস্যা হলো পরিধানকারী নিজে। একটি মোটর কোনো অস্থিসন্ধিতে ঠেলা দিতেই চলনভঙ্গি বদলে যায় আর পেশিগুলো নিজেদের নতুন করে সাজায়। প্রচলিত সমাধান, “হিউম্যান-ইন-দ্য-লুপ” (human-in-the-loop) অপ্টিমাইজেশন, যন্ত্রটিকে সরাসরি প্রতিটি ব্যক্তির ওপর সমন্বয় করে — দীর্ঘ পরীক্ষা, যা প্রতিটি নতুন ব্যবহারকারী এবং প্রতিটি পরিস্থিতির জন্য পুনরাবৃত্তি করতে হয়।
প্রশিক্ষণ-সঙ্গী এক ভার্চুয়াল হাঁটিয়ে
নিউ জার্সি ইনস্টিটিউট অব টেকনোলজির ইফেই ইউয়ান, শিয়ানলিয়ান ঝৌ ও সহকর্মীরা, কেসলার ফাউন্ডেশনের সঙ্গে মিলে, প্রশিক্ষণটি একটি কম্পিউটারে সরিয়ে নিয়েছেন। তাঁদের ভার্চুয়াল মানুষের একটি পূর্ণ দেহ আছে, যা চালায় 304টি পেশি-চালক (muscle actuators)। এর উচ্চতা, ওজন, পেশির শক্তি, পদক্ষেপ ও হাঁটার গতি এলোমেলোভাবে বেছে নেওয়া হয়, প্রায় 1.55 মিটার ও 54 কেজি থেকে 1.94 মিটার ও 97 কেজি পর্যন্ত, যাতে নিয়ন্ত্রকটি একজন ব্যক্তির বদলে একটি পুরো জনগোষ্ঠীর জন্য শেখে।
দুটি শিক্ষণ-এজেন্ট একই সিমুলেটেড জগৎ ভাগ করে নেয়: একটি দেহটিকে নিয়ন্ত্রণ করে, অন্যটি এক্সোস্কেলিটনকে। প্রথমে দেহটি একা হাঁটতে শেখে; তারপর যন্ত্রটি বেঁধে দেওয়া হয় এবং দুটিই একে অপরের সঙ্গে খাপ খাইয়ে নেয়। এক্সোস্কেলিটন কেবল নিতম্বের কোণ ও গতি দেখে, 40 মিলিসেকেন্ড দেরিতে — চাহিদা এতটাই সাদামাটা যে একটি ছোট Raspberry Pi 5 কম্পিউটার আর সস্তা গতি-সেন্সরই একে চালাতে পারে।
সঠিক পরিশ্রমের জন্য পুরস্কার
যন্ত্রটির লক্ষ্য কী হওয়া উচিত? আগের নিয়ন্ত্রকগুলোকে পুরস্কৃত করা হতো পেশির সক্রিয়তা বা যান্ত্রিক কাজ কমানোর জন্য, যা পরিশ্রমের পরোক্ষ পরিমাপ। এখানে এক্সোস্কেলিটনের পুরস্কারে রয়েছে নিতম্বের পেশিগুলোর বিপাকীয় ক্ষমতা (metabolic power), যা পেশির শক্তি-ব্যবহারের একটি শারীরবৃত্তীয় মডেল দিয়ে হিসাব করা।
দলটি দুটি সংস্করণ প্রশিক্ষণ দিয়েছে। একটি ধনাত্মক যান্ত্রিক ক্ষমতা জোগানোর জন্য মোটরগুলোকেও পুরস্কৃত করত। অন্যটি, সেই বাড়তি পদ ছাড়া, সিমুলেশনে ভালো করেছে: যন্ত্র ছাড়া হাঁটার তুলনায় বিশ্লেষণ করা পায়ের পেশিগুলোর ব্যবহৃত শক্তি কমেছে 13.8%, যেখানে ক্ষমতা-পদযুক্ত সংস্করণে কমেছে 8.8%। সবচেয়ে বড় পতন নিতম্বের পেশিতে: প্রায় 30%।
আটজন হাঁটিয়ে, কোনো সমন্বয় ছাড়া
ভালো সংস্করণটি অপরিবর্তিত অবস্থায় 5.94 কেজি ওজনের একটি প্রকৃত নিতম্ব এক্সোস্কেলিটনে তুলে দেওয়া হয়। 18 থেকে 44 বছর বয়সী আটজন সুস্থ প্রাপ্তবয়স্ক প্রতিটি অবস্থায় প্রায় ছয় মিনিট করে সেকেন্ডে 1.25 মিটার গতিতে ট্রেডমিলে হেঁটেছেন, আর একটি বহনযোগ্য বিশ্লেষক তাঁদের শ্বাসের নমুনা নিয়ে মেপেছে তাঁরা কতটা অক্সিজেন ব্যবহার করেছেন ও কতটা কার্বন ডাই-অক্সাইড ছেড়েছেন।
- কেবল বন্ধ অবস্থায় যন্ত্রটি পরলেই হাঁটার শক্তি-খরচ বেড়েছে 13.1%।
- নিয়ন্ত্রক চালু থাকলে, বন্ধ যন্ত্রের তুলনায় খরচ কমেছে 18.3% — আটজন অংশগ্রহণকারীর প্রত্যেকের ক্ষেত্রে, 7.2% থেকে 27.7% পর্যন্ত।
- কোনো যন্ত্র ছাড়া হাঁটার তুলনায় গড় সাশ্রয় ছিল 7.4%, যা আটজনের মধ্যে এত বেশি ওঠানামা করেছে যে পরিসংখ্যানগতভাবে স্পষ্ট নয়। আটজনের মধ্যে ছয়জন যন্ত্র ছাড়া হাঁটার চেয়ে কম খরচে হেঁটেছেন, সর্বোচ্চ 24.2% কম; দুজন তখনও সামান্য বেশি খরচ করেছেন।
অন্যভাবে বললে, সহায়তা দেহভরের প্রতি কিলোগ্রামে প্রায় 0.63 ওয়াট সরিয়ে নিয়েছে, যা যন্ত্রটি বহন করার ফলে যোগ হওয়া 0.41-এর মোটামুটি দেড় গুণ।
নিতম্বে আরও চওড়া দোলন
পরিধানকারীদের নিতম্বের চলন-পরিসর 44 থেকে বেড়ে 60 ডিগ্রি হয়েছে, প্রায় পুরোটাই আকুঞ্চনের (flexion) দিকে, অথচ তাঁদের পদক্ষেপের ছন্দ প্রায় বদলায়নি। সাহায্যটি ঠিক সময়ে এসেছে: মোটরগুলোর জোগানো ক্ষমতার 98.5% ঠেলেছে নিতম্ব যে দিকে নড়ছিল সেই দিকেই, যদিও প্রয়োগ করা সংস্করণটিকে এর জন্য কখনো সরাসরি পুরস্কৃত করা হয়নি। এর সাশ্রয় একই অধিবেশনে একই টর্কে পরীক্ষা করা দলটির আগের নিয়ন্ত্রকের সাশ্রয়ের সমান ছিল।
এরপর হালকা যন্ত্রাংশ
লেখকেরা যন্ত্রাংশের দিকে আঙুল তোলেন। তাঁদের যন্ত্রের ওজন সিমুলেশনে প্রশিক্ষিত অন্য দুটি যন্ত্রের (3.2 ও 2.9 কেজি) প্রায় দ্বিগুণ, এবং আরামদায়ক রাখতে একে 12 নিউটন-মিটারে চালানো হয়েছিল, প্রশিক্ষণে ব্যবহৃত 18-এর চেয়ে কম। আরও ভালোভাবে মানানসই একটি হালকা কাঠামো, হাঁটিয়েদের বড় দল, অন্যান্য গতি ও ঢাল, এবং হাঁটার সমস্যাযুক্ত মানুষ — এগুলোই পরবর্তী পরীক্ষা।