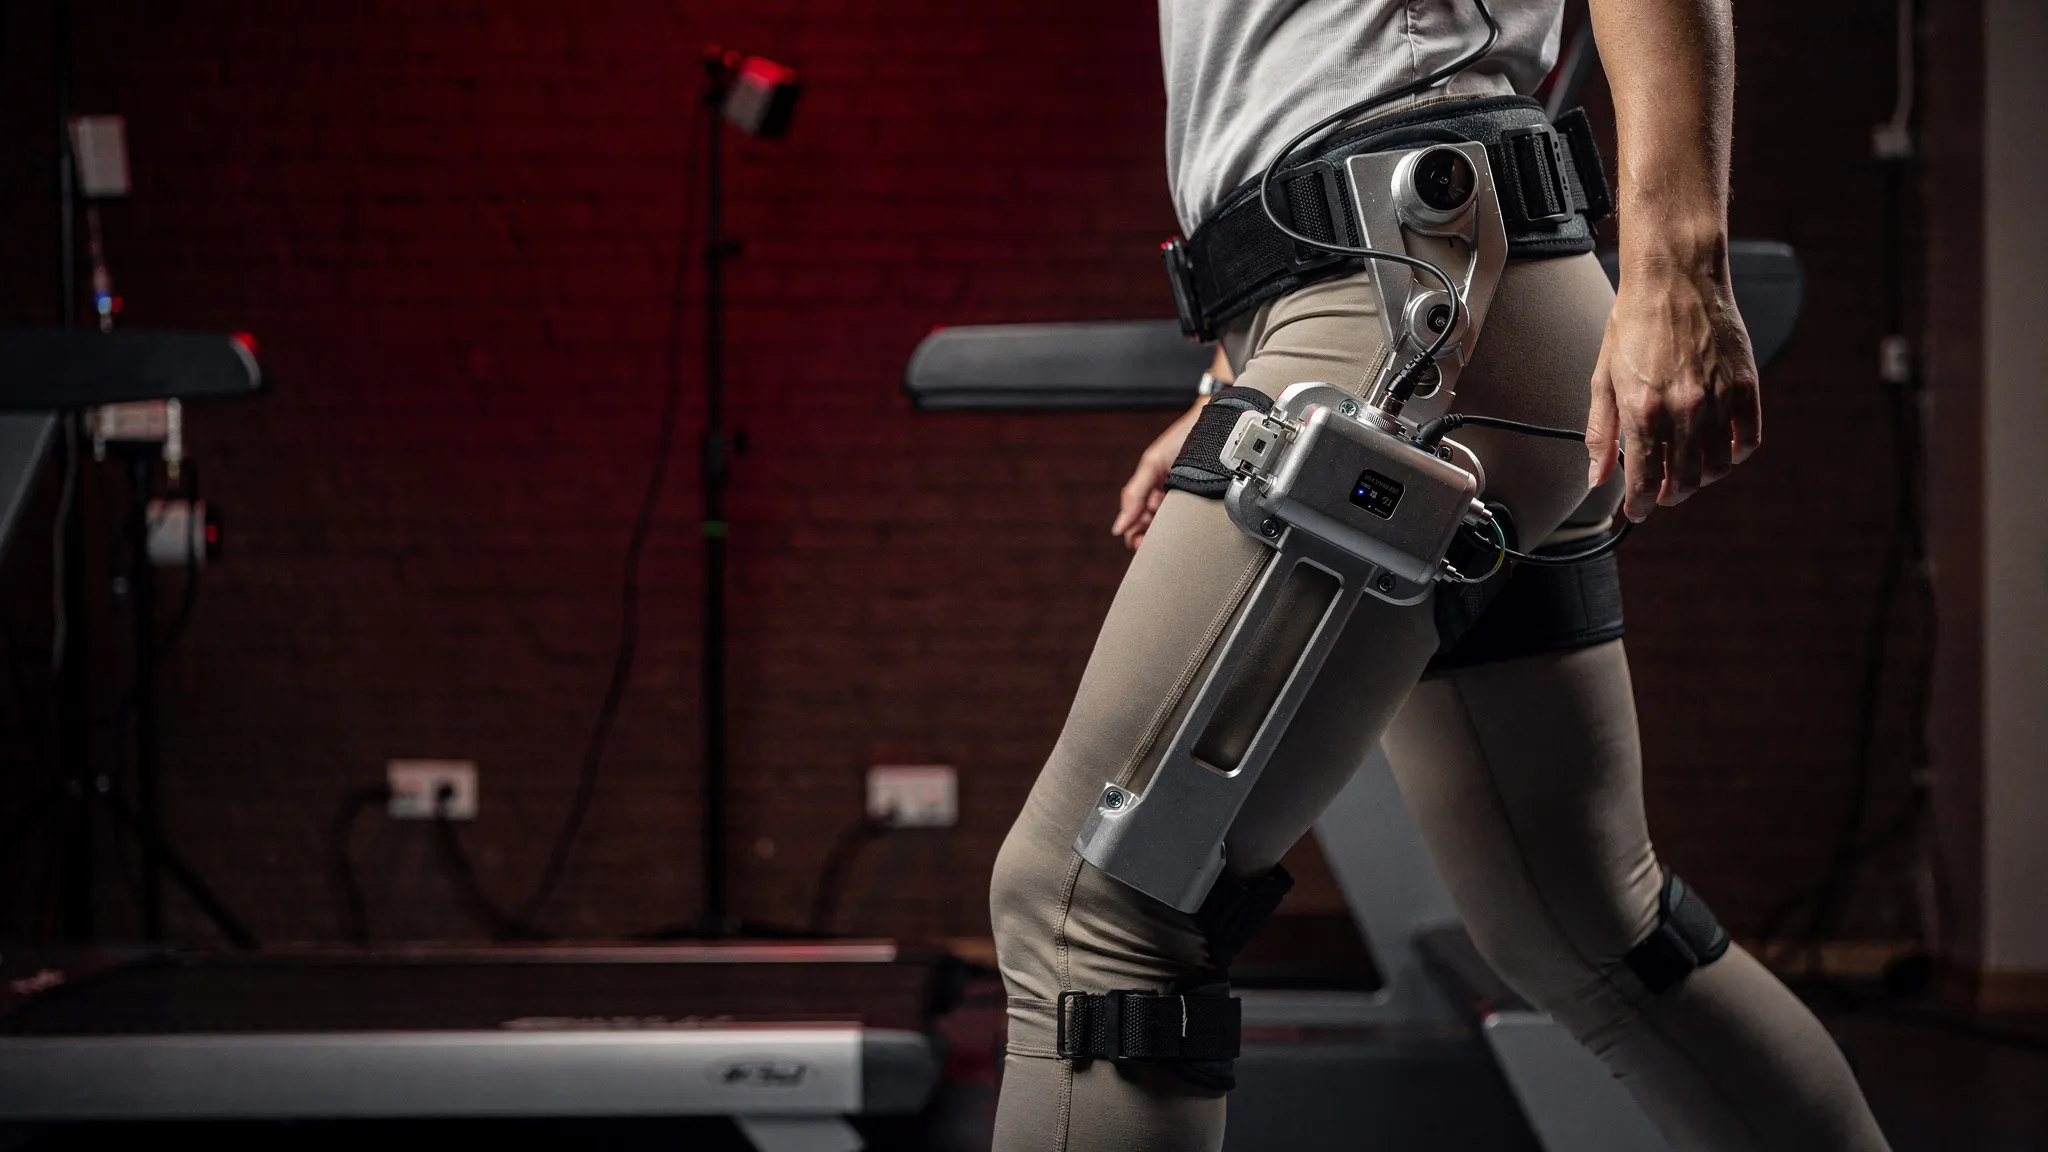
在虚拟人体上学会本领的髋关节外骨骼
腿部动力外骨骼的研发既面向康复,也面向帮助健康人行走。髋部设备尤其有吸引力:在平地上行走时,髋部肌肉承担了很大一部分正功,因此帮助它们可以减轻承担大部分工作的肌肉的负担。
难点在于穿戴者。一旦电机推动某个关节,步态就会改变,肌肉也会重新组织。通常的解决办法是“人在回路”(human-in-the-loop)优化,直接在每个人身上调校设备——这类漫长的实验必须针对每位新用户、每种条件重复进行。
虚拟步行者作训练搭档
新泽西理工学院的 Yifei Yuan、Xianlian Zhou 及其同事与凯斯勒基金会合作,把训练搬进了计算机。他们的虚拟人拥有一个完整的身体,由304个肌肉驱动器驱动。它的身高、体重、肌肉力量、步幅和步行速度都是随机抽取的,从约1.55米、54千克到1.94米、97千克不等,因此控制器学习的是面向整个人群、而非某一个人的控制。
两个学习智能体共享同一个模拟世界:一个控制身体,另一个控制外骨骼。身体先独自学会行走;然后绑上设备,双方相互适应。外骨骼只能看到髋关节的角度和速度,而且有40毫秒的延迟——要求足够低,一台小小的树莓派5(Raspberry Pi 5)计算机和廉价的运动传感器就能运行它。
奖励正确的消耗
设备应该以什么为目标?以前的控制器会因为减少肌肉激活或机械功而获得奖励,这些都是体力消耗的替代指标。在这里,外骨骼的奖励包含髋部肌肉的代谢功率,它由一个描述肌肉能量消耗的生理模型计算得出。
团队训练了两个版本。一个版本还会因为电机输出正的机械功率而获得奖励。另一个版本没有这一附加项,在模拟中表现更好:与不穿设备行走相比,所分析的腿部肌肉的能量消耗下降了13.8%,而带功率项的版本为8.8%。降幅最大的是髋部肌肉:接近30%。
八名步行者,无需调校
表现更好的版本被原封不动地加载到一台重5.94千克的真实髋关节外骨骼上。八名年龄在18到44岁之间的健康成年人以每秒1.25米的速度在跑步机上行走,每种条件约六分钟,同时一台便携式分析仪对他们的呼吸进行采样,测量他们消耗的氧气和呼出的二氧化碳。
- 仅仅穿着关闭状态的设备,就使步行的能量消耗上升了13.1%。
- 控制器运行时,与关闭状态的设备相比,消耗下降了18.3%——八名参与者无一例外,降幅在7.2%到27.7%之间。
- 与不穿任何设备行走相比,平均节省7.4%,但八个人之间差异太大,在统计上并不明确。八人中有六人比不穿设备时走得更省力,最多节省24.2%;另外两人的消耗仍略高。
换句话说,助力减少了约每千克体重0.63瓦的消耗,大约是穿戴设备所增加的每千克0.41瓦的一倍半。
髋部摆动幅度更大
穿戴者的髋关节活动范围从44度增加到60度,几乎全部来自屈曲,而他们的步频几乎没有变化。助力的时机把握得很好:电机输出的功率中有98.5%与髋关节的运动方向一致,尽管部署的版本从未因此直接获得奖励。它的节省效果与该团队此前的控制器相当,后者在同一次实验中以相同的扭矩进行了测试。
下一步:更轻的硬件
作者把问题指向硬件。他们的设备重量约为另外两款在模拟中训练的设备(3.2千克和2.9千克)的两倍,而且为了保证舒适,它在12牛·米下运行,低于训练时使用的18牛·米。更轻、更贴合的框架,更大规模的步行者群体,其他速度和坡度,以及有行走障碍的人群,是接下来的测试方向。