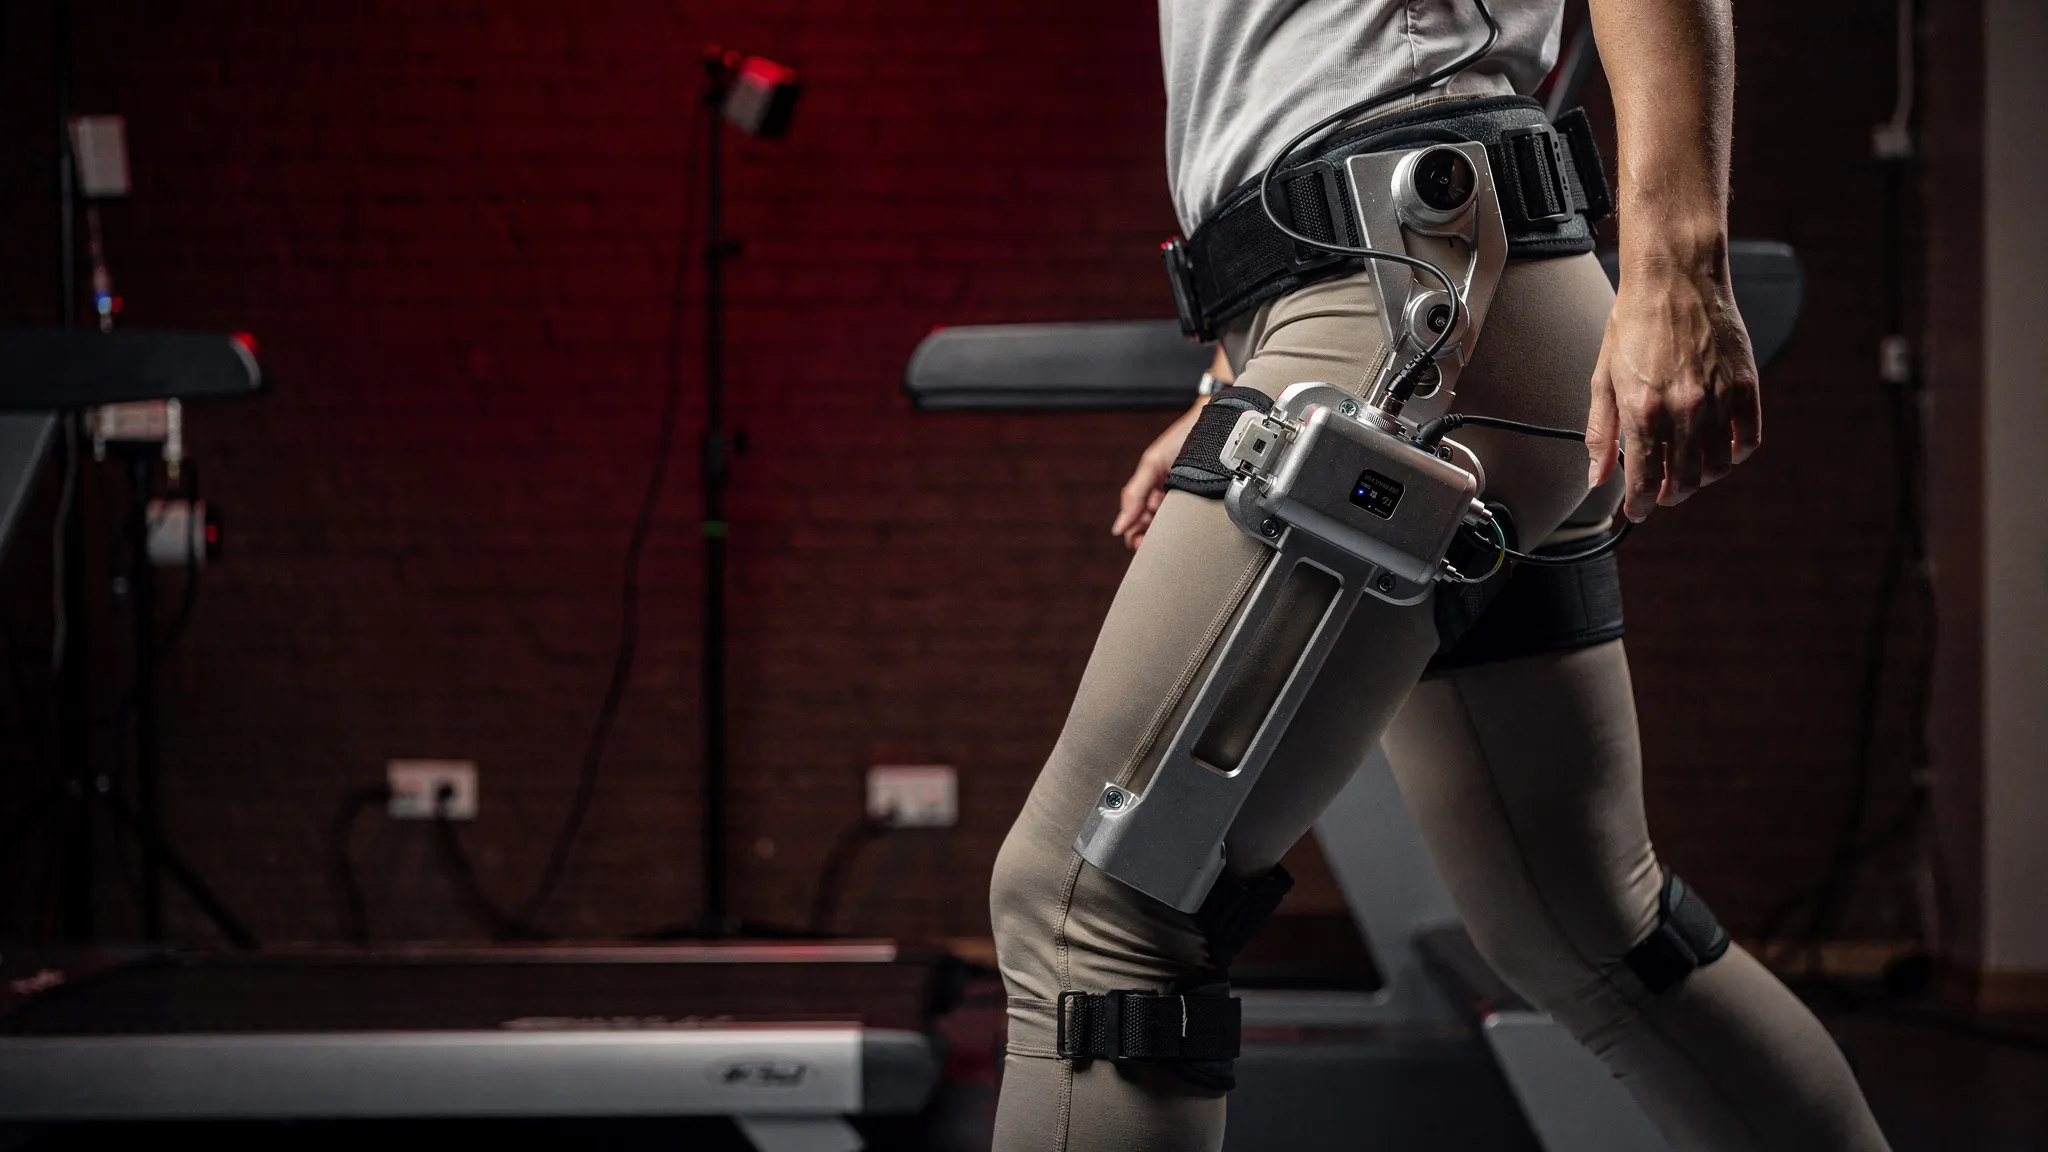
اسکلت بیرونی لگنی که روی بدنی مجازی آموزش دید
اسکلتهای بیرونی موتوردار برای پاها هم برای توانبخشی و هم برای کمک به راه رفتن افراد سالم در حال توسعهاند. دستگاههای لگن بهویژه جذاباند: ماهیچههای لگن سهم بزرگی از کار مثبت راه رفتن روی زمین هموار را انجام میدهند، پس کمک به آنها میتواند بار ماهیچههایی را که بخش زیادی از کار را بر دوش دارند سبک کند.
دشواری در پوشنده است. بهمحض آنکه موتوری به مفصلی فشار وارد کند، الگوی راه رفتن تغییر میکند و ماهیچهها خود را از نو سازمان میدهند. راهحل معمول، بهینهسازی «انسان در حلقه» (human-in-the-loop)، دستگاه را مستقیماً روی هر فرد تنظیم میکند — آزمایشهایی طولانی که باید برای هر کاربر تازه و هر شرایط تکرار شوند.
راهروندهای مجازی بهعنوان همراه آموزشی
ییفِی یوآن (Yifei Yuan)، شیانلیان ژو (Xianlian Zhou) و همکارانشان در مؤسسهٔ فناوری نیوجرسی (New Jersey Institute of Technology)، همراه با بنیاد کسلر (Kessler Foundation)، آموزش را به درون رایانه بردند. انسان مجازی آنها بدنی کامل دارد که با 304 عملگر ماهیچهای (muscle actuators) به حرکت درمیآید. قد، وزن، قدرت ماهیچه، طول گام و سرعت راه رفتنش بهطور تصادفی انتخاب میشوند، از حدود 1.55 متر و 54 کیلوگرم تا 1.94 متر و 97 کیلوگرم، تا کنترلگر برای یک جمعیت کامل یاد بگیرد و نه برای یک نفر.
دو عامل یادگیرنده در یک جهان شبیهسازیشده شریکاند: یکی بدن را کنترل میکند، دیگری اسکلت بیرونی را. نخست بدن یاد میگیرد بهتنهایی راه برود؛ سپس دستگاه به آن بسته میشود و هر دو با یکدیگر سازگار میشوند. اسکلت بیرونی تنها زاویهها و سرعتهای لگن را، با تأخیر 40 میلیثانیه، میبیند — آنقدر ساده که یک رایانهٔ کوچک Raspberry Pi 5 و حسگرهای حرکتی ارزان بتوانند آن را اجرا کنند.
پاداش دادن به تلاش درست
دستگاه باید چه هدفی داشته باشد؟ کنترلگرهای پیشین برای کاهش فعالسازی ماهیچه یا کار مکانیکی پاداش میگرفتند، که جانشینهایی برای تلاش بودند. اینجا، پاداش اسکلت بیرونی شامل توان متابولیک ماهیچههای لگن است، که با یک مدل فیزیولوژیک از مصرف انرژی ماهیچه محاسبه میشود.
گروه دو نسخه را آموزش داد. یکی به موتورها برای رساندن توان مکانیکی مثبت نیز پاداش میداد. دیگری، بدون این جملهٔ اضافی، در شبیهسازی بهتر عمل کرد: انرژی مصرفشده توسط ماهیچههای تحلیلشدهٔ پا در مقایسه با راه رفتن بدون دستگاه 13.8% کاهش یافت، در برابر 8.8% برای نسخهٔ دارای جملهٔ توان. بیشترین کاهش در ماهیچههای لگن بود: تقریباً 30%.
هشت راهرونده، بیهیچ تنظیمی
نسخهٔ بهتر، بدون تغییر، روی یک اسکلت بیرونی واقعی لگن به وزن 5.94 کیلوگرم بارگذاری شد. هشت بزرگسال سالم، 18 تا 44 ساله، با سرعت 1.25 متر بر ثانیه، برای هر شرایط حدود شش دقیقه، روی تردمیل راه رفتند، در حالی که یک دستگاه تحلیل قابلحمل از تنفسشان نمونه میگرفت تا اکسیژن مصرفی و کربن دیاکسید بازدمیشان را اندازه بگیرد.
- تنها پوشیدن دستگاه در حالت خاموش هزینهٔ انرژی راه رفتن را 13.1% بالا برد.
- با روشن بودن کنترلگر، هزینه در مقایسه با دستگاه خاموش 18.3% کاهش یافت — در تکتک هشت شرکتکننده، از 7.2% تا 27.7%.
- در مقایسه با راه رفتن بدون هیچ دستگاهی، صرفهجویی میانگین 7.4% بود، که در میان هشت نفر بیش از آن پراکنده بود که از نظر آماری روشن باشد. شش نفر از هشت نفر کمهزینهتر از حالت بدون دستگاه راه رفتند، تا 24.2%؛ دو نفر همچنان اندکی بیشتر مصرف کردند.
به بیان دیگر، این کمک حدود 0.63 وات به ازای هر کیلوگرم جرم بدن را برداشت، تقریباً یک و نیم برابر 0.41 که حمل دستگاه میافزود.
نوسانی گستردهتر در لگن
دامنهٔ حرکت لگن پوشندگان از 44 به 60 درجه رسید، تقریباً بهطور کامل در خم شدن (flexion)، در حالی که آهنگ گامهایشان (cadence) بهزحمت تغییر کرد. زمانبندی کمک بجا بود: 98.5% توانی که موتورها رساندند در همان جهتی هل میداد که لگن در حال حرکت بود، هرچند نسخهٔ بهکاررفته هرگز مستقیماً برای این کار پاداش نگرفته بود. صرفهجوییهای آن با صرفهجوییهای کنترلگر پیشین گروه، که در همان جلسه و با همان گشتاور آزموده شد، برابر بود.
سختافزار سبکتر در گام بعد
نویسندگان به سختافزار اشاره میکنند. دستگاه آنها حدود دو برابر دو دستگاه دیگر که در شبیهسازی آموزش دیدهاند (3.2 و 2.9 کیلوگرم) وزن دارد، و برای آنکه راحت بماند، با 12 نیوتونمتر کار کرد، کمتر از 18 که در آموزش به کار رفته بود. قابی سبکتر با تناسب بهتر، گروههای بزرگتری از راهروندگان، سرعتها و شیبهای دیگر، و افرادی با ناتوانی در راه رفتن، آزمونهای بعدیاند.