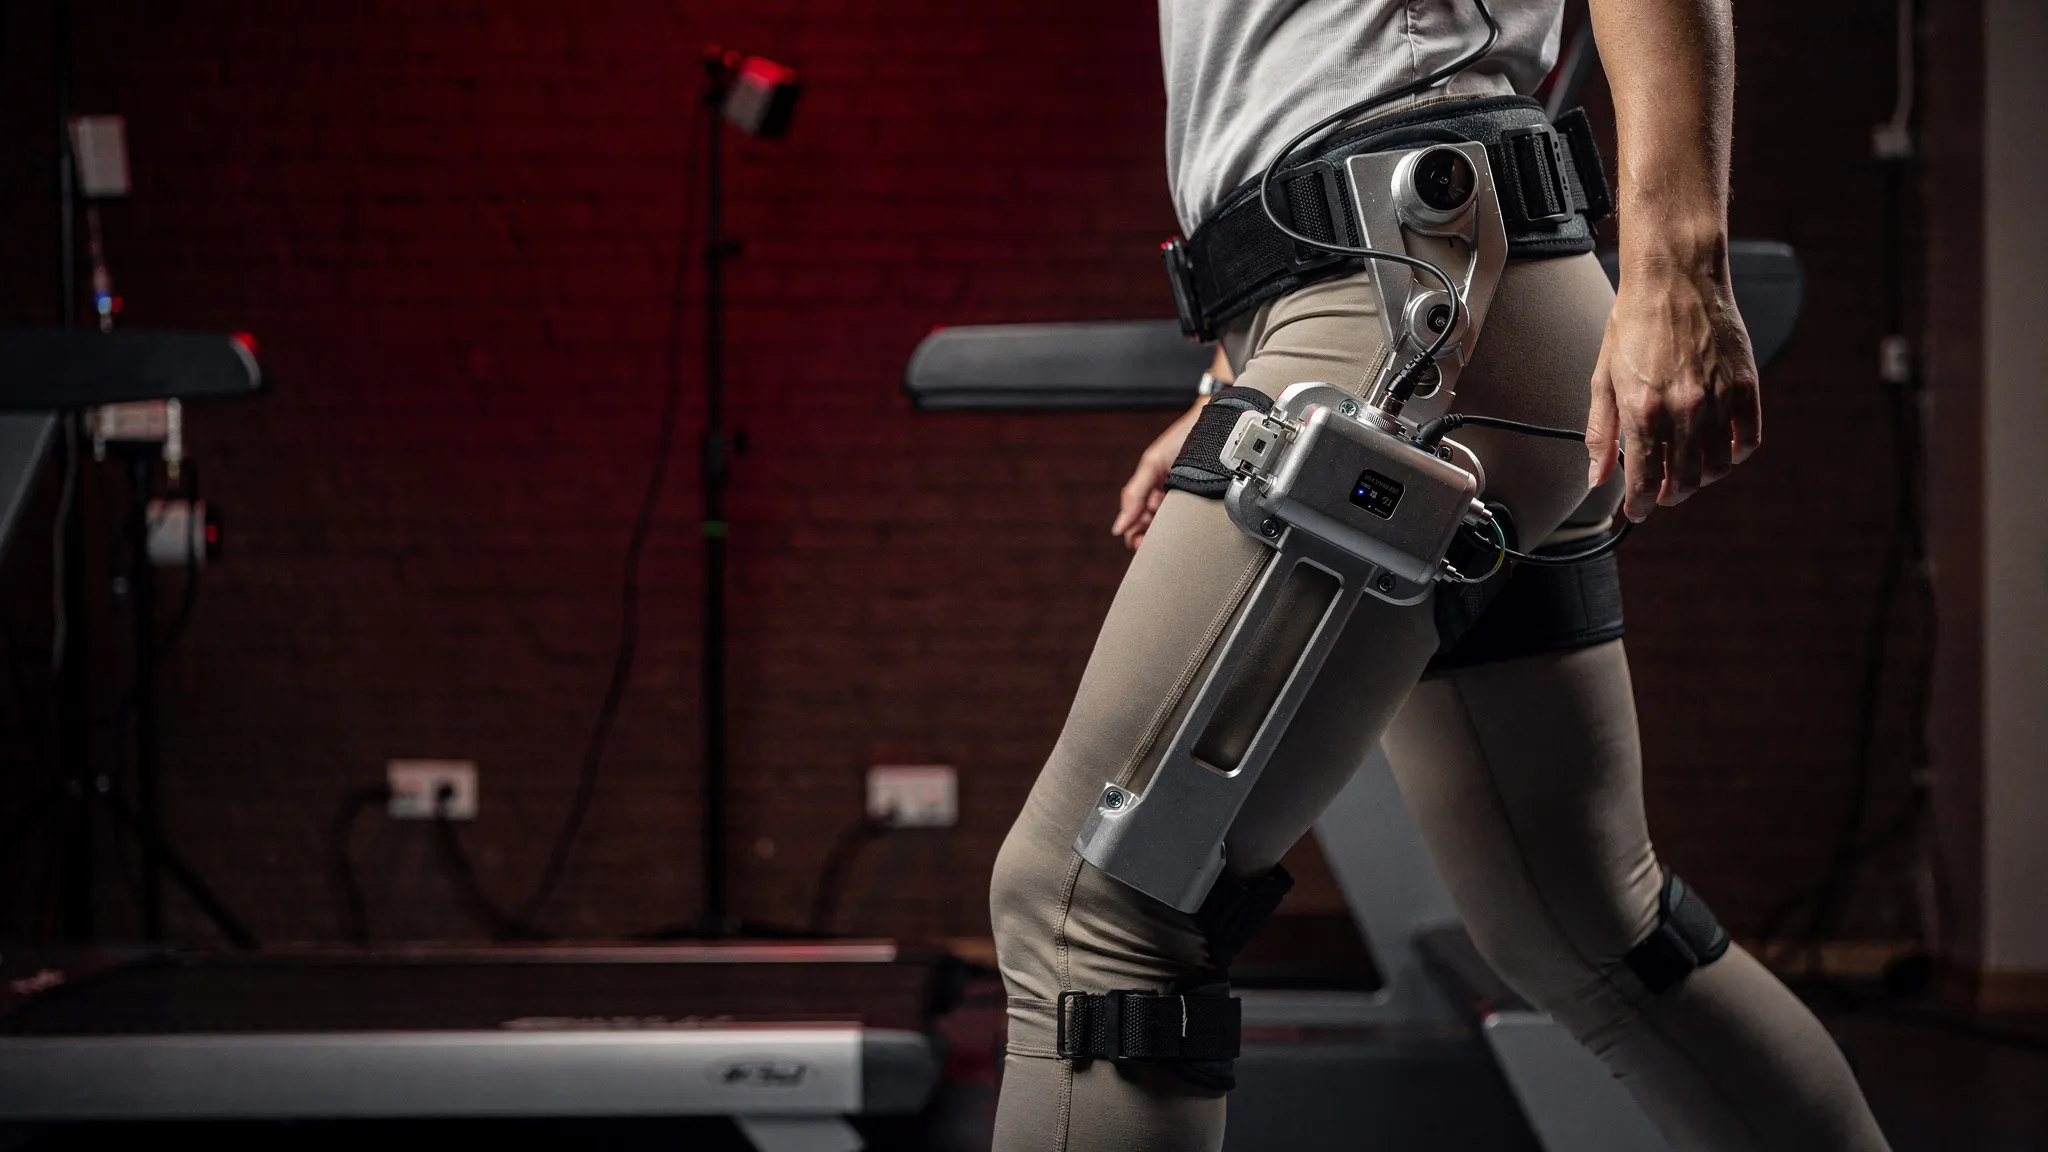
UM EXOESQUELETO DE QUADRIL QUE APRENDEU COM UM CORPO VIRTUAL
Exoesqueletos motorizados para as pernas estão sendo desenvolvidos tanto para a reabilitação quanto para ajudar pessoas saudáveis a caminhar. Os aparelhos de quadril são especialmente atraentes: os músculos do quadril realizam uma grande parte do trabalho positivo da caminhada em terreno plano, então ajudá-los pode aliviar os músculos que fazem boa parte do serviço.
A dificuldade é quem o usa. Assim que um motor empurra uma articulação, a marcha muda e os músculos se reorganizam. A solução habitual, a otimização com o “humano no circuito” (human-in-the-loop), ajusta o aparelho diretamente em cada pessoa — experimentos longos que precisam ser repetidos para cada novo usuário e cada condição.
Um caminhante virtual como parceiro de treino
Yifei Yuan, Xianlian Zhou e colegas do New Jersey Institute of Technology, com a Kessler Foundation, levaram o treinamento para dentro de um computador. Seu humano virtual tem um corpo completo acionado por 304 atuadores musculares. Sua altura, peso, força muscular, passada e velocidade de caminhada são sorteados, de cerca de 1,55 m e 54 kg até 1,94 m e 97 kg, para que o controlador aprenda para uma população inteira, e não para uma única pessoa.
Dois agentes de aprendizado compartilham o mesmo mundo simulado: um controla o corpo, o outro o exoesqueleto. Primeiro, o corpo aprende a caminhar sozinho; depois, o aparelho é afivelado e ambos se adaptam um ao outro. O exoesqueleto só enxerga os ângulos e as velocidades dos quadris, com um atraso de 40 milissegundos — algo modesto o bastante para ser executado por um pequeno computador Raspberry Pi 5 e sensores de movimento baratos.
Recompensar o esforço certo
O que o aparelho deve buscar? Controladores anteriores eram recompensados por reduzir a ativação muscular ou o trabalho mecânico, substitutos do esforço. Aqui, a recompensa do exoesqueleto inclui a potência metabólica dos músculos do quadril, calculada com um modelo fisiológico do gasto de energia muscular.
A equipe treinou duas versões. Uma também recompensava os motores por fornecer potência mecânica positiva. A outra, sem esse termo extra, se saiu melhor na simulação: a energia usada pelos músculos da perna analisados caiu 13,8% em comparação com caminhar sem o aparelho, contra 8,8% para a versão com o termo de potência. A maior queda foi nos músculos do quadril: quase 30%.
Oito caminhantes, nenhum ajuste
A melhor versão foi carregada, sem alterações, num exoesqueleto de quadril real de 5,94 kg. Oito adultos saudáveis, de 18 a 44 anos, caminharam numa esteira a 1,25 metro por segundo durante cerca de seis minutos por condição, enquanto um analisador portátil amostrava sua respiração para medir o oxigênio consumido e o dióxido de carbono expirado.
- Simplesmente usar o aparelho desligado aumentou o custo energético da caminhada em 13,1%.
- Com o controlador em funcionamento, o custo caiu 18,3% em comparação com o aparelho desligado — em cada um dos oito participantes, de 7,2% a 27,7%.
- Em comparação com caminhar sem nenhum aparelho, a economia média foi de 7,4%, variável demais entre oito pessoas para ser estatisticamente clara. Seis dos oito caminharam de forma mais econômica do que sem o aparelho, até 24,2%; dois ainda gastaram um pouco mais.
Em outras palavras, a assistência retirou cerca de 0,63 watt por quilograma de massa corporal, aproximadamente uma vez e meia os 0,41 que carregar o aparelho acrescentava.
Um movimento mais amplo do quadril
A amplitude de movimento do quadril dos usuários aumentou de 44 para 60 graus, quase inteiramente em flexão, enquanto sua cadência mal mudou. A ajuda foi bem sincronizada: 98,5% da potência fornecida pelos motores empurrava no mesmo sentido em que o quadril se movia, embora a versão utilizada nunca tenha sido recompensada diretamente por isso. Suas economias igualaram as do controlador anterior da equipe, testado na mesma sessão com o mesmo torque.
Próximo passo: um equipamento mais leve
Os autores apontam para o equipamento. Seu aparelho pesa cerca do dobro de outros dois treinados em simulação (3,2 e 2,9 kg), e foi operado a 12 newton-metros, abaixo dos 18 usados no treinamento, para mantê-lo confortável. Uma estrutura mais leve e com melhor ajuste ao corpo, grupos maiores de caminhantes, outras velocidades e inclinações, e pessoas com dificuldades de locomoção são os próximos testes.