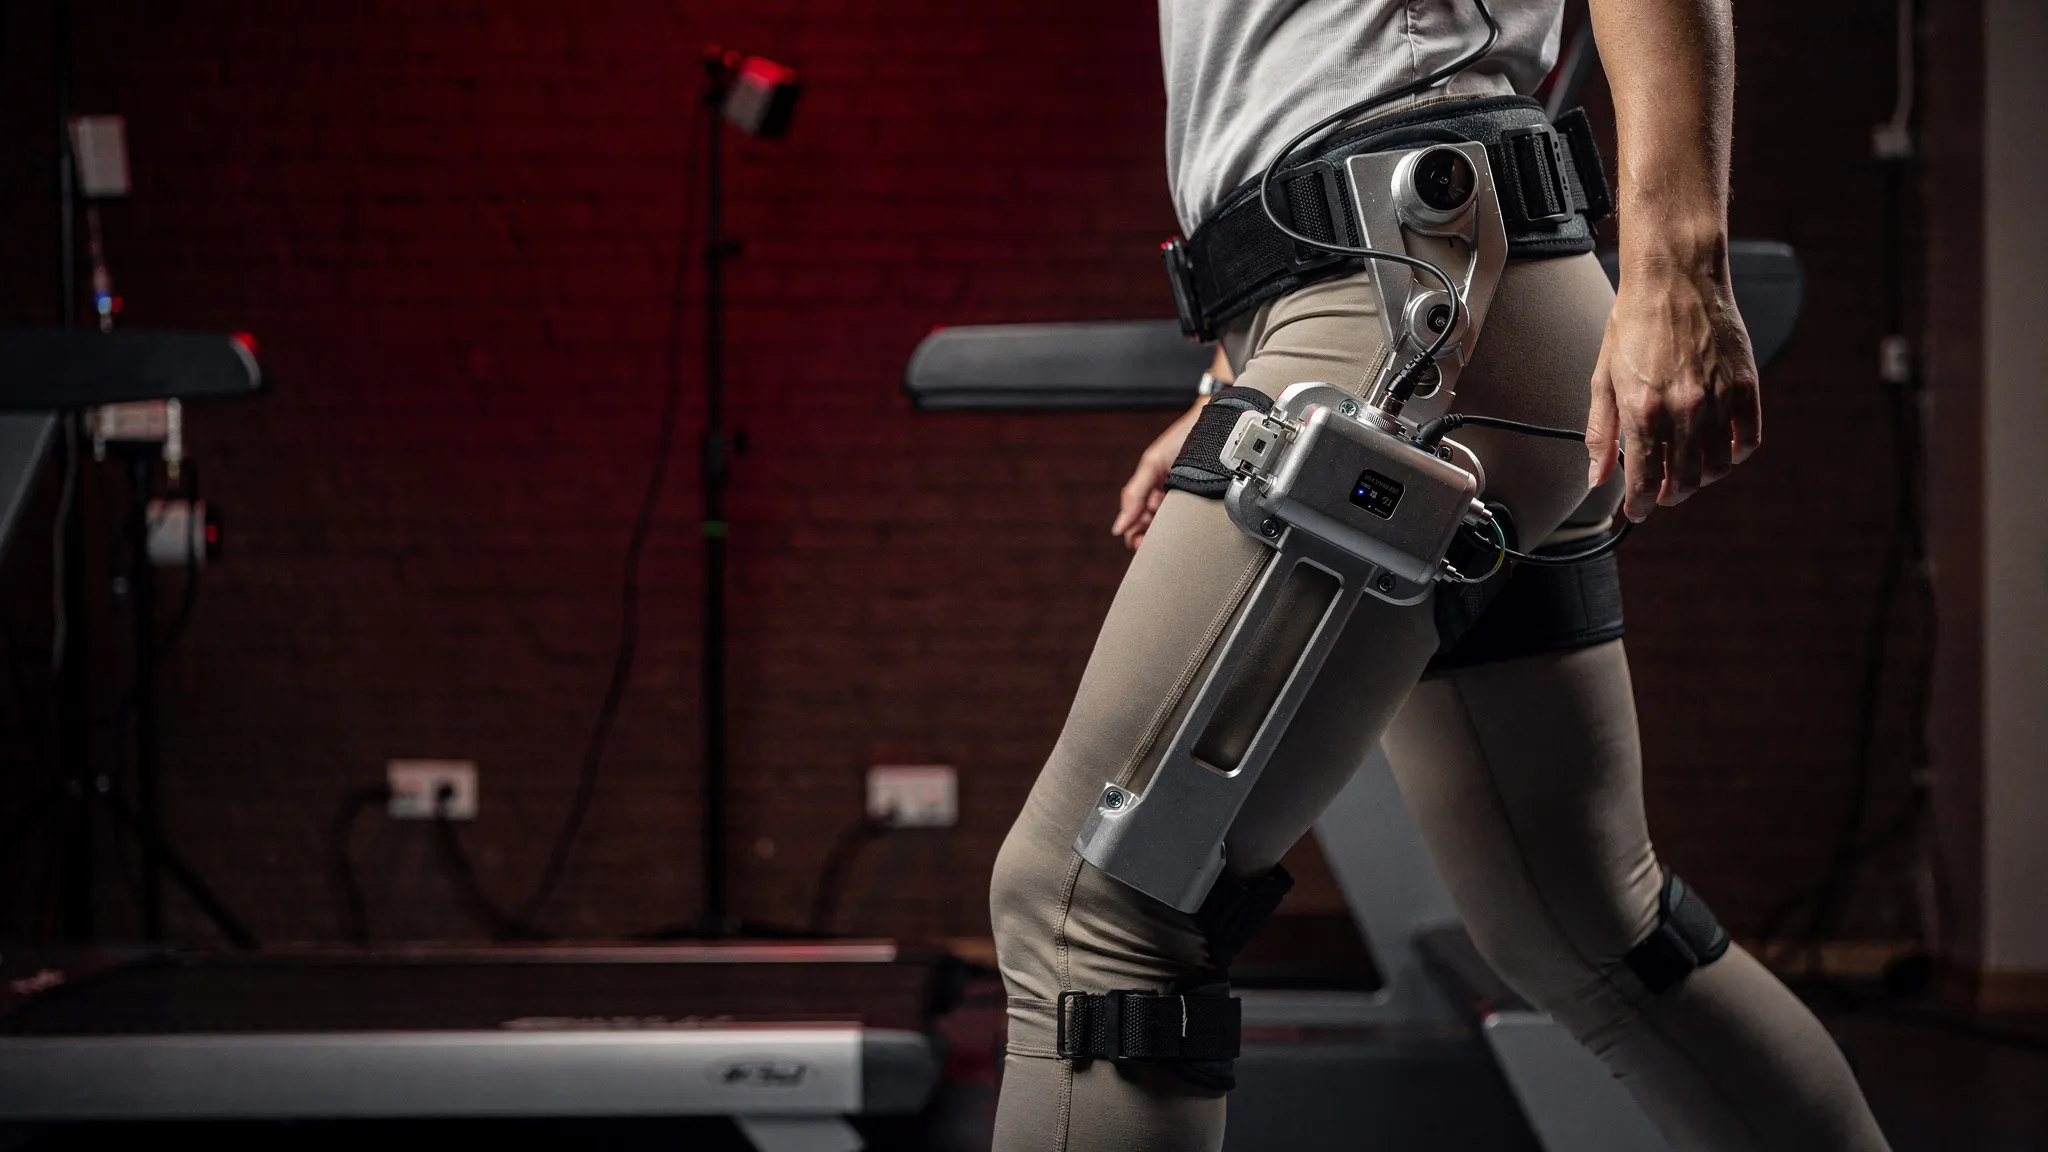
هيكل خارجي للورك تعلّم على جسم افتراضي
تُطوَّر الهياكل الخارجية الآلية للساقين لإعادة التأهيل ولمساعدة الأصحاء على المشي على حد سواء. وأجهزة الورك جذابة على نحو خاص: فعضلات الورك تؤدي حصة كبيرة من الشغل الموجب للمشي على أرض مستوية، ولذا فإن مساعدتها قد تخفف العبء عن العضلات التي تؤدي جزءًا كبيرًا من المهمة.
والصعوبة هي مرتدي الجهاز. فما إن يدفع محرك مفصلًا حتى تتغير المِشية وتعيد العضلات تنظيم نفسها. والحل المعتاد، أي التحسين «بوجود الإنسان في الحلقة» (human-in-the-loop)، يضبط الجهاز مباشرة على كل شخص: تجارب طويلة يجب تكرارها مع كل مستخدم جديد وفي كل ظرف.
ماشٍ افتراضي شريكًا في التدريب
نقل ييفي يوان (Yifei Yuan) وشيانليان تشو (Xianlian Zhou) وزملاؤهما في معهد نيوجيرسي للتكنولوجيا، بالتعاون مع مؤسسة كيسلر (Kessler Foundation)، التدريب إلى حاسوب. ولإنسانهم الافتراضي جسم كامل تحركه 304 مشغّلات عضلية (muscle actuators). ويُسحب طوله ووزنه وقوة عضلاته وطول خطوته وسرعة مشيه عشوائيًا، من نحو 1.55 م و54 كغ حتى 1.94 م و97 كغ، فيتعلم المتحكم لجمهرة كاملة لا لشخص واحد.
ويتقاسم عاملان متعلّمان (learning agents) العالم المحاكى نفسه: أحدهما يتحكم في الجسم، والآخر في الهيكل الخارجي. يتعلم الجسم أولًا المشي وحده؛ ثم يُثبَّت الجهاز عليه فيتكيف كل منهما مع الآخر. ولا يرى الهيكل الخارجي إلا زوايا الوركين وسرعاتها، متأخرة بمقدار 40 ميلي ثانية، وهو قدر متواضع يكفي لتشغيله حاسوبٌ صغير من طراز Raspberry Pi 5 ومستشعرات حركة رخيصة.
مكافأة الجهد الصحيح
إلامَ ينبغي أن يسعى الجهاز؟ كانت المتحكمات السابقة تُكافأ على خفض تنشيط العضلات أو الشغل الميكانيكي، وهما بديلان عن الجهد. أما هنا، فتتضمن مكافأة الهيكل الخارجي القدرة الأيضية (metabolic power) لعضلات الورك، محسوبة بنموذج فيزيولوجي لاستهلاك العضلات للطاقة.
ودرّب الفريق نسختين. إحداهما كافأت المحركات أيضًا على توفير قدرة ميكانيكية موجبة. أما الأخرى، من دون هذا الحد الإضافي، فكان أداؤها أفضل في المحاكاة: إذ انخفضت الطاقة التي استهلكتها عضلات الساق المحلَّلة بنسبة 13.8% مقارنة بالمشي من دون الجهاز، مقابل 8.8% للنسخة ذات حد القدرة. وكان أكبر انخفاض في عضلات الورك: قرابة 30%.
ثمانية ماشين، بلا ضبط
حُمّلت النسخة الأفضل، من دون تعديل، على هيكل خارجي حقيقي للورك كتلته 5.94 كغ. ومشى ثمانية بالغين أصحاء، تتراوح أعمارهم بين 18 و44 عامًا، على جهاز مشي بسرعة 1.25 متر في الثانية لنحو ست دقائق في كل حالة، بينما كان محلل محمول يأخذ عينات من أنفاسهم لقياس الأكسجين الذي استهلكوه وثاني أكسيد الكربون الذي زفروه.
- مجرد ارتداء الجهاز وهو مُطفأ رفع الكلفة الطاقية للمشي بنسبة 13.1%.
- ومع تشغيل المتحكم، انخفضت الكلفة بنسبة 18.3% مقارنة بالجهاز المُطفأ، لدى كل واحد من المشاركين الثمانية، بنسب تراوحت بين 7.2% و27.7%.
- ومقارنة بالمشي من دون أي جهاز، بلغ متوسط التوفير 7.4%، وهو متفاوت أكثر مما ينبغي بين ثمانية أشخاص ليكون واضحًا إحصائيًا. ومشى ستة من الثمانية بكلفة أقل من مشيهم من دون الجهاز، بفارق يصل إلى 24.2%؛ أما اثنان فظلّا ينفقان أكثر قليلًا.
وبعبارة أخرى، أزالت المساعدة نحو 0.63 واط لكل كيلوغرام من كتلة الجسم، أي قرابة مرة ونصف قدر الـ0.41 التي أضافها حمل الجهاز.
أرجحة أوسع عند الورك
اتسع مدى حركة الورك لدى مرتدي الجهاز من 44 إلى 60 درجة، وكاد ذلك يقتصر على الثني (flexion)، بينما لم يتغير إيقاع خطواتهم (cadence) إلا بالكاد. وكانت المساعدة حسنة التوقيت: فـ98.5% من القدرة التي وفّرتها المحركات دفعت في الاتجاه نفسه الذي كان الورك يتحرك فيه، مع أن النسخة المستخدمة فعليًا لم تُكافأ قط على ذلك مباشرة. وجاء توفيرها مطابقًا لتوفير المتحكم السابق للفريق، الذي اختُبر في الجلسة نفسها وبعزم الدوران نفسه.
عتاد أخف لاحقًا
يشير المؤلفون إلى العتاد. فجهازهم يزن نحو ضعف جهازين آخرين دُرّبا في المحاكاة (3.2 و2.9 كغ)، وقد شُغّل بعزم 12 نيوتن متر، أقل من الـ18 المستخدمة في التدريب، حفاظًا على راحة مرتديه. والاختبارات التالية: هيكل أخف بملاءمة أفضل، ومجموعات أكبر من الماشين، وسرعات ومنحدرات أخرى، وأشخاص يعانون اضطرابات في المشي.