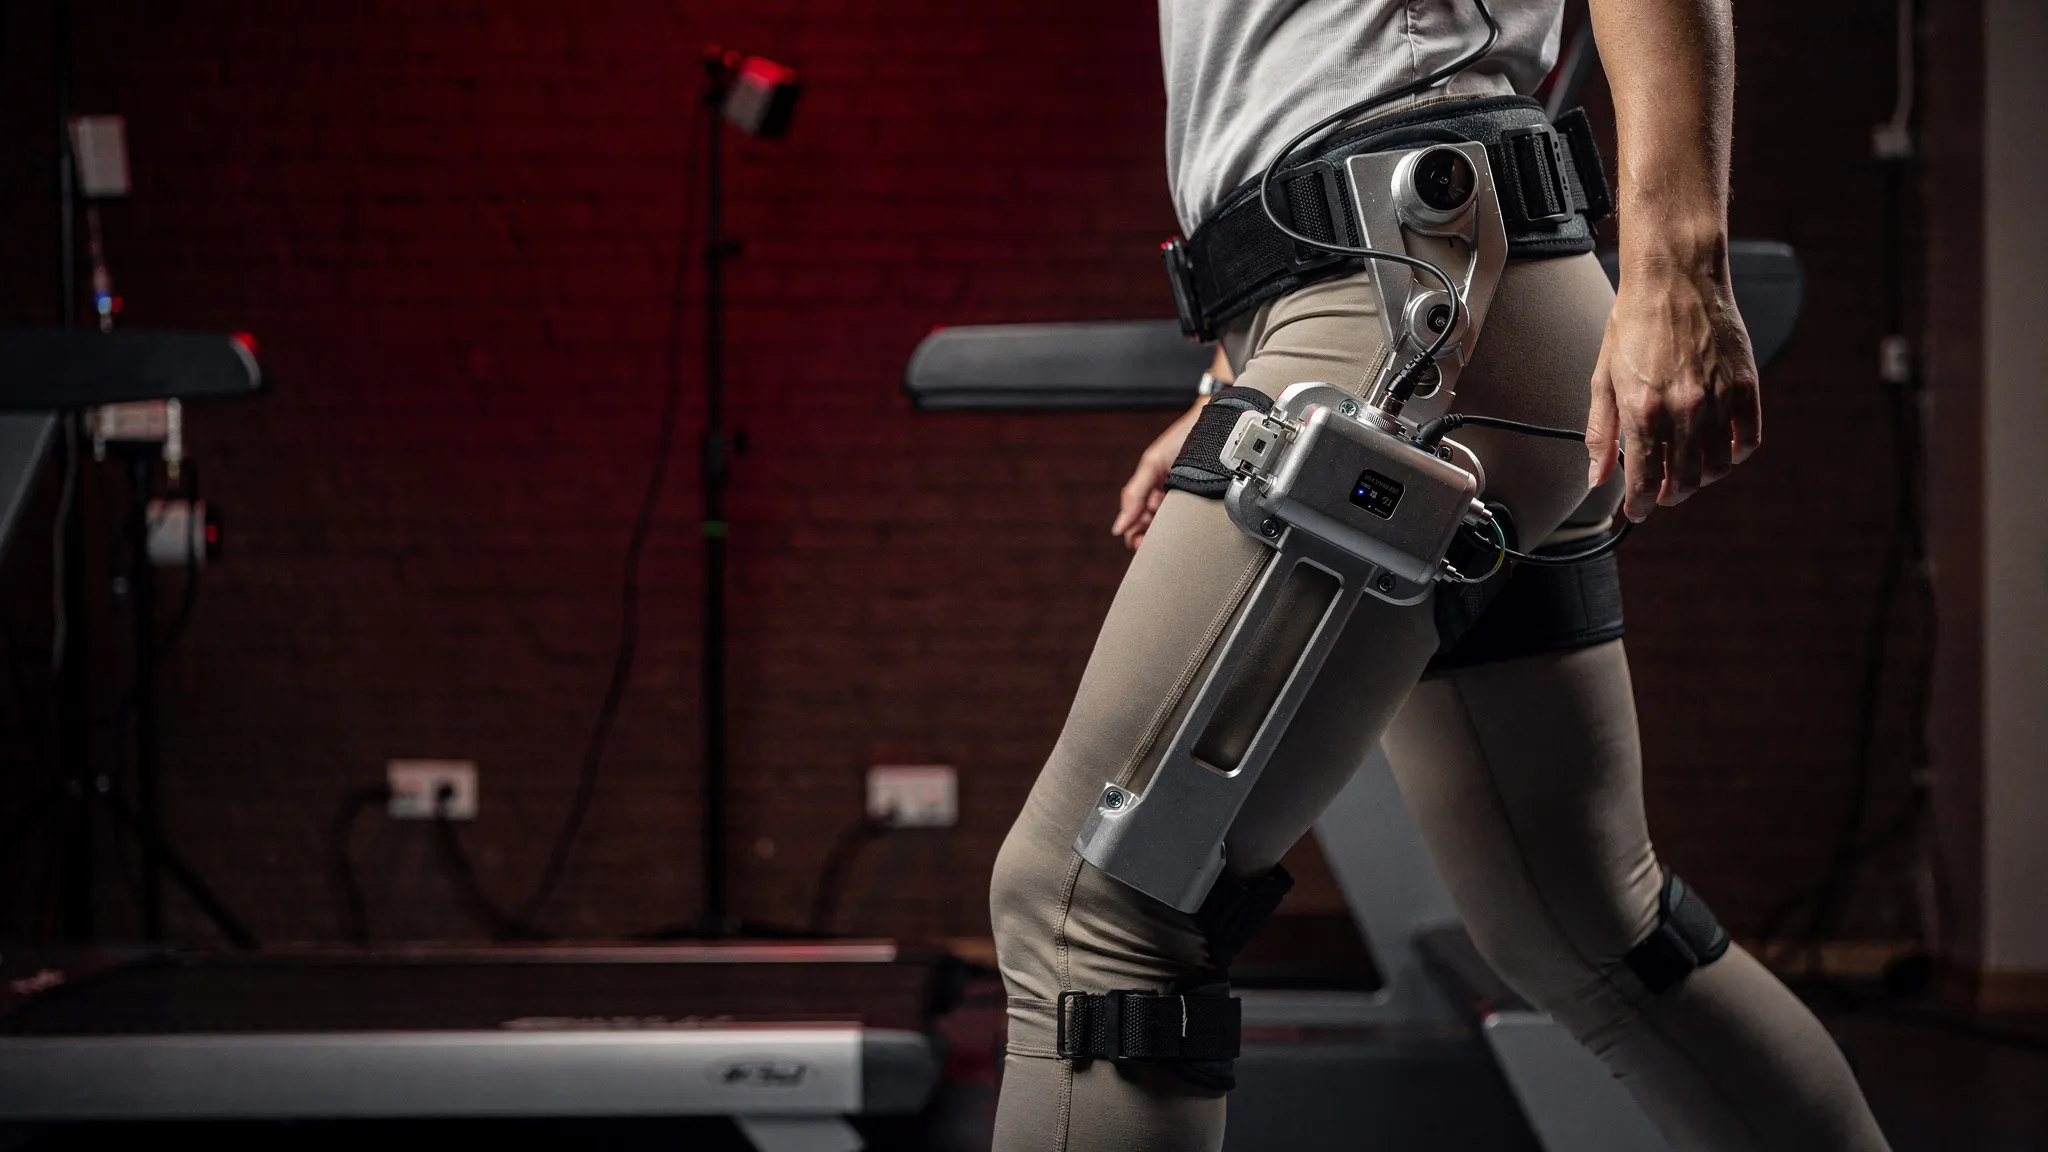
कूल्हे का एक्सोस्केलेटन जिसने एक आभासी शरीर पर सीखा
पैरों के लिए संचालित एक्सोस्केलेटन (powered exoskeletons) पुनर्वास के लिए भी और स्वस्थ लोगों को चलने में मदद के लिए भी विकसित किए जा रहे हैं। कूल्हे के उपकरण विशेष रूप से आकर्षक हैं: समतल ज़मीन पर चलने के धनात्मक कार्य (positive work) का बड़ा हिस्सा कूल्हे की मांसपेशियाँ करती हैं, इसलिए उनकी मदद करने से उन मांसपेशियों को राहत मिल सकती है जो काम का बड़ा हिस्सा करती हैं।
कठिनाई पहनने वाला है। जैसे ही कोई मोटर किसी जोड़ पर ज़ोर लगाती है, चाल बदल जाती है और मांसपेशियाँ खुद को पुनर्गठित कर लेती हैं। सामान्य उपाय, “ह्यूमन-इन-द-लूप” (human-in-the-loop) अनुकूलन, उपकरण को सीधे हर व्यक्ति पर समायोजित करता है — लंबे प्रयोग, जिन्हें हर नए उपयोगकर्ता और हर स्थिति के लिए दोहराना पड़ता है।
प्रशिक्षण-साथी के रूप में एक आभासी चलने वाला
न्यू जर्सी इंस्टीट्यूट ऑफ़ टेक्नोलॉजी (New Jersey Institute of Technology) के यीफ़ेई युआन (Yifei Yuan), श्यानलियान झोउ (Xianlian Zhou) और उनके सहयोगियों ने, केसलर फ़ाउंडेशन (Kessler Foundation) के साथ मिलकर, प्रशिक्षण को कंप्यूटर के भीतर पहुँचा दिया। उनके आभासी मनुष्य का पूरा शरीर 304 मांसपेशी-प्रवर्तकों (muscle actuators) से संचालित होता है। उसकी ऊँचाई, वज़न, मांसपेशी-शक्ति, डग और चलने की गति यादृच्छिक रूप से चुनी जाती हैं, लगभग 1.55 मीटर और 54 किलोग्राम से लेकर 1.94 मीटर और 97 किलोग्राम तक, ताकि नियंत्रक (controller) किसी एक व्यक्ति के बजाय पूरी आबादी के लिए सीखे।
दो सीखने वाले एजेंट एक ही सिमुलेटेड संसार साझा करते हैं: एक शरीर को नियंत्रित करता है, दूसरा एक्सोस्केलेटन को। पहले शरीर अकेले चलना सीखता है; फिर उपकरण बाँधा जाता है और दोनों एक-दूसरे के अनुरूप ढलते हैं। एक्सोस्केलेटन केवल कूल्हों के कोण और गतियाँ देखता है, 40 मिलीसेकंड की देरी से — इतना मामूली कि उसे एक छोटा Raspberry Pi 5 कंप्यूटर और सस्ते गति-संवेदक चला सकें।
सही प्रयास को पुरस्कार
उपकरण का लक्ष्य क्या होना चाहिए? पहले के नियंत्रकों को मांसपेशी-सक्रियण या यांत्रिक कार्य घटाने के लिए पुरस्कृत किया जाता था, जो प्रयास के स्थानापन्न थे। यहाँ, एक्सोस्केलेटन के पुरस्कार में कूल्हे की मांसपेशियों की चयापचयी शक्ति (metabolic power) शामिल है, जिसकी गणना मांसपेशियों के ऊर्जा-उपयोग के एक शरीरक्रियात्मक मॉडल से की जाती है।
टीम ने दो संस्करण प्रशिक्षित किए। एक में मोटरों को धनात्मक यांत्रिक शक्ति देने के लिए भी पुरस्कृत किया गया। दूसरे ने, उस अतिरिक्त पद के बिना, सिमुलेशन में बेहतर प्रदर्शन किया: विश्लेषित पैर की मांसपेशियों द्वारा उपयोग की गई ऊर्जा बिना उपकरण के चलने की तुलना में 13.8% घटी, जबकि शक्ति-पद वाले संस्करण के लिए 8.8%। सबसे बड़ी गिरावट कूल्हे की मांसपेशियों में थी: लगभग 30%।
आठ चलने वाले, कोई समायोजन नहीं
बेहतर संस्करण को, बिना बदले, 5.94 किलोग्राम वज़नी कूल्हे के एक वास्तविक एक्सोस्केलेटन पर लोड किया गया। 18 से 44 वर्ष के आठ स्वस्थ वयस्क हर स्थिति में लगभग छह मिनट तक 1.25 मीटर प्रति सेकंड की गति से ट्रेडमिल पर चले, जबकि एक पोर्टेबल विश्लेषक उनकी साँस के नमूने लेकर उनके द्वारा उपयोग की गई ऑक्सीजन और बाहर छोड़ी गई कार्बन डाइऑक्साइड मापता रहा।
- केवल उपकरण को बंद अवस्था में पहनने से चलने की ऊर्जा-लागत 13.1% बढ़ गई।
- नियंत्रक चालू होने पर, बंद उपकरण की तुलना में लागत 18.3% घटी — आठों प्रतिभागियों में से हर एक में, 7.2% से 27.7% तक।
- बिना किसी उपकरण के चलने की तुलना में, औसत बचत 7.4% थी, जो आठ लोगों में इतनी परिवर्तनशील थी कि सांख्यिकीय रूप से स्पष्ट नहीं है। आठ में से छह उपकरण के बिना की तुलना में कम लागत पर चले, 24.2% तक; दो ने अब भी थोड़ा अधिक खर्च किया।
दूसरे शब्दों में, सहायता ने शरीर के प्रति किलोग्राम द्रव्यमान लगभग 0.63 वाट घटाए, जो उपकरण ढोने से जुड़े 0.41 का लगभग डेढ़ गुना है।
कूल्हे पर एक चौड़ा झूला
पहनने वालों के कूल्हे की गति-सीमा 44 से 60 डिग्री तक बढ़ गई, लगभग पूरी तरह आगे की ओर मोड़ (flexion) में, जबकि उनकी कदम-दर (cadence) मुश्किल से बदली। मदद का समय सही था: मोटरों द्वारा दी गई शक्ति का 98.5% उसी दिशा में धकेलता था जिसमें कूल्हा चल रहा था, हालाँकि तैनात संस्करण को इसके लिए कभी सीधे पुरस्कृत नहीं किया गया था। उसकी बचत टीम के पहले के नियंत्रक की बचत के बराबर थी, जिसे उसी सत्र में उसी बल-आघूर्ण (torque) पर परखा गया था।
आगे हल्का हार्डवेयर
लेखक हार्डवेयर की ओर इशारा करते हैं। उनका उपकरण सिमुलेशन में प्रशिक्षित दो अन्य उपकरणों (3.2 और 2.9 किलोग्राम) से लगभग दोगुना भारी है, और उसे आरामदायक बनाए रखने के लिए 12 न्यूटन-मीटर पर चलाया गया, जो प्रशिक्षण में उपयोग किए गए 18 से कम है। बेहतर फ़िट वाला हल्का ढाँचा, चलने वालों के बड़े समूह, अन्य गतियाँ और ढलानें, और चलने में अक्षमता वाले लोग अगले परीक्षण हैं।