КОГДА АССИСТЕНТ УДЕРЖАНИЯ В ПОЛОСЕ ТЕРЯЕТ РАЗМЕТКУ, ОН ЧАСТО МОЛЧИТ
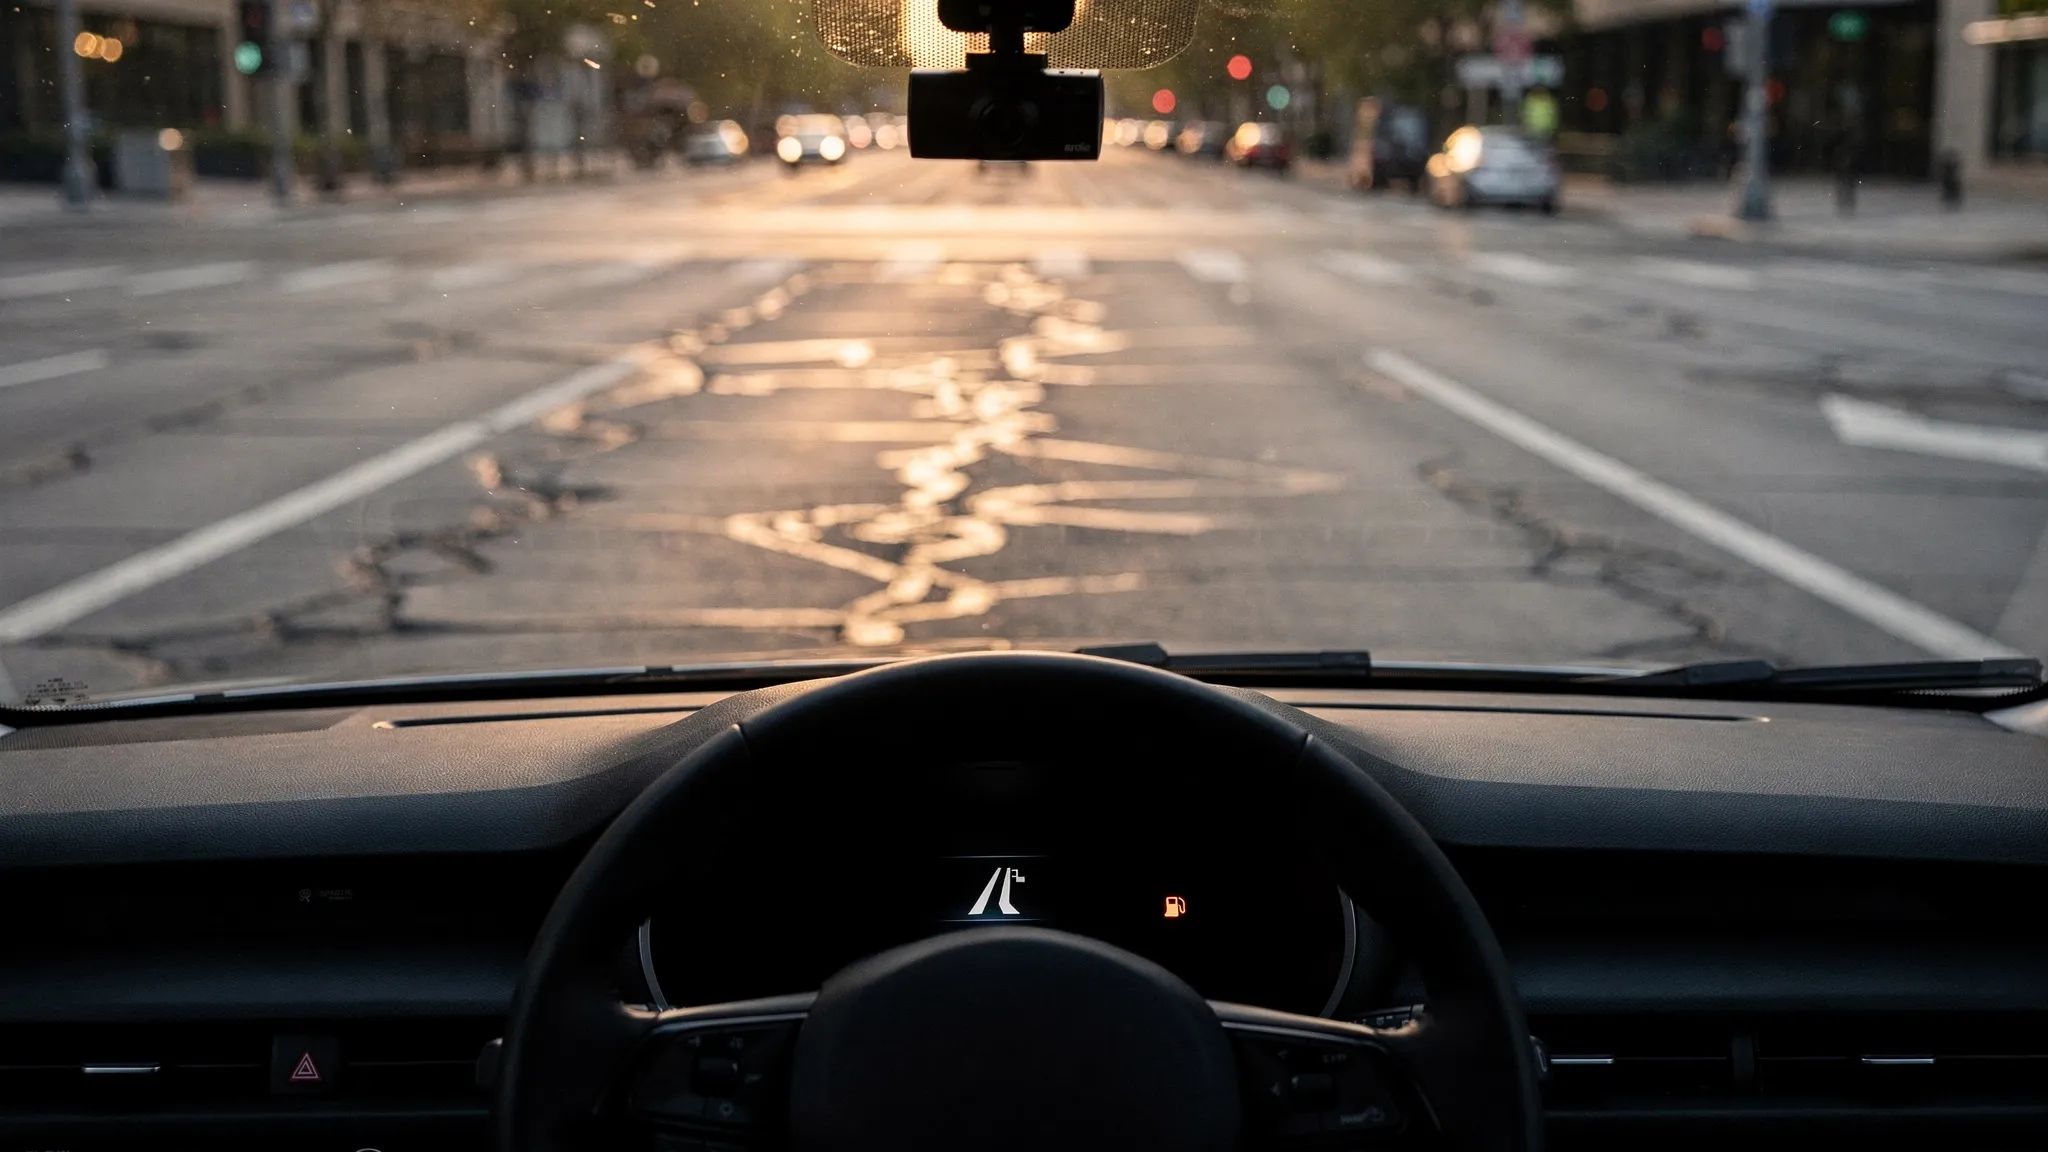
Система удержания в полосе (lane keeping assist) распространилась с 1,4% новых американских автомобилей 2015 модельного года до 86,3% в 2023 модельном году, согласно отчёту MITRE, на который ссылается исследование. Камера считывает нарисованные впереди линии и помогает вести машину между ними; стёртая краска, низкая контрастность или плохая погода могут её ослепить. Единственное явное сообщение водителю о том, что она видит, — статус на приборной панели: полоса обнаружена или не обнаружена.
Этот статус может ошибаться двумя способами. Он может показывать «не обнаружена», когда с камерой всё в порядке, — назойливое предупреждение, которое при повторении приучает водителей игнорировать его или отключать функцию. Или он может продолжать показывать «обнаружена» после того, как камера потеряла линии. Авторы считают вторую ошибку более опасной: водитель не получает никакого сигнала именно тогда, когда съезд с полосы наиболее вероятен.
Три свидетеля и ни одного судьи
Проверить этот статус трудно. Серийные системы проприетарны: виден лишь статус, передаваемый по внутренней сети автомобиля, шине CAN. И нет надёжной записи того, насколько хорошо линия видна в конкретную секунду.
Тяньцзя Ян, Сяньбяо Ху и их коллеги из Университета штата Пенсильвания и Университета Стони-Брук создали метод, который они называют CANDID-LKA. Для каждой секунды вождения он сравнивает три сигнала: статус, который показывает машина, уверенность отдельной камерной системы на лобовом стекле, наблюдающей ту же дорогу, и то, насколько сильно водитель поворачивает руль.
Ни один из трёх не принимается за истину. Модель латентных классов — метод, заимствованный из медицины для оценки диагностических тестов, когда идеального эталонного теста не существует, — рассматривает их как трёх несовершенных свидетелей скрытого состояния (линии трудно разглядеть или нет) и по характеру их согласия вычисляет, как часто прав каждый.
Данные взяты из подмножества трудного вождения открытого набора данных OpenLKA, записанного в окрестностях Тампы (Флорида) и по всем Соединённым Штатам. После отбора осталось 39 800 секунд от 13 моделей трёх производителей: Toyota и Lexus считались вместе (8 моделей), Hyundai (4 модели) и Honda (единственная модель, 4451 секунда).
Статус, который следует за машиной, а не за дорогой
Первый вопрос: реагирует ли статус на условия, из-за которых линии хуже видно? Не последовательно. Скрытая от взгляда (загороженная) разметка сопровождалась большим числом секунд «не обнаружена» — около 30% против 20% на чёткой, — но разница не была статистически значимой, а выцветшая или малоконтрастная краска почти ничего не меняла. Большую часть изменчивости статуса объясняло то, какая это была машина.
Марки даже двигались в противоположных направлениях. На выцветшей разметке Hyundai чаще показывала «не обнаружена», чем на чёткой (23% секунд против 14%), а Toyota — реже (21% против 31%): её статус терял линии примерно так же часто, но, по-видимому, быстрее их снова находил.
Половина предупреждений так и не приходит
Согласно модели, линии было трудно разглядеть в 13% секунд. Отдельная камера отметила 80% из них. Статус на панели — 47%: 46% у Toyota, 44% у Hyundai, 79% у Honda. Простой подсчёт без рулевого сигнала даёт почти ту же цифру (45%): «не обнаружена» в 1818 из 4054 секунд, когда уверенность отдельной камеры была низкой.
На половине отрезков длительностью две секунды и более, когда эта уверенность оставалась низкой, статус ни разу не переключился на «не обнаружена». Когда же предупреждение было, оно приходило сразу. Сбой — не запоздалое предупреждение, а его отсутствие.
Водители действительно чаще резко поворачивали руль после «молчаливых» секунд — статус «обнаружена», а отдельная камера не уверена, — чем когда оба сигнала сходились в том, что полоса видна: 27% против 6%. Но после учёта кривизны дороги разница исчезла: водители рулили из-за дороги, а не из-за значка.
Сорок восемь секунд в час
В этом трудном вождении «молчаливые» секунды в сумме составили 216 секунд в час. В 78% из них водитель уже рулил сам, в основном в крутых поворотах на скорости около 29 км/ч.
Остальные 22%, 48 секунд в час, — те, что авторы выделяют особо: водитель почти не прилагает усилия к рулю, оставляя управление системе, а панель не даёт никакого предупреждения. Две трети таких секунд пришлись на прямую дорогу. В следующие три секунды поперечное виляние машины в полосе — стандартное отклонение её бокового положения — имело медиану 12,2 см против 4,2 см после секунд, когда статус и камера были согласны и водитель тоже не рулил. С поправкой на скорость, кривизну и модель автомобиля «молчаливые» секунды всё равно добавляют 5,4 см виляния; авторы называют это «примерно на 60% больше», не указывая, от какой базы считается этот процент. Положение машины в полосе менялось более чем на 50 см в 46% этих окон против 6%. Дополнительное виляние проявлялось на чёткой, малоконтрастной и выцветшей разметке, днём и ночью, в городе, за городом и на шоссе.
Шумные линейки и общие слепые зоны
Виляние измеряется отдельной камерой, чьи показания становятся шумнее при низкой уверенности, как во время «молчаливых» секунд; авторы называют результат ассоциацией, отмечая при этом, что разрыв столь же велик на чёткой разметке при дневном свете. Обе камеры смотрят на одну и ту же дорогу и могут ошибаться одновременно — что, как показывают их проверки, заставило бы статус на панели выглядеть лучше, чем он есть. Машины, маршруты и объёмы выборок у разных марок различаются, так что это не причинный вердикт о брендах. Минутные фрагменты обрезают длинные провалы. И каждая цифра описывает трудное вождение, а не обычную дорогу на работу.
Скрытое состояние к тому же ни разу не сверяется со сценами, размеченными людьми. Что исследование действительно устанавливает — это счёт: в этом трудном вождении 48 секунд из каждого часа, когда удержание полосы было оставлено системе, а панель не давала никакого предупреждения.