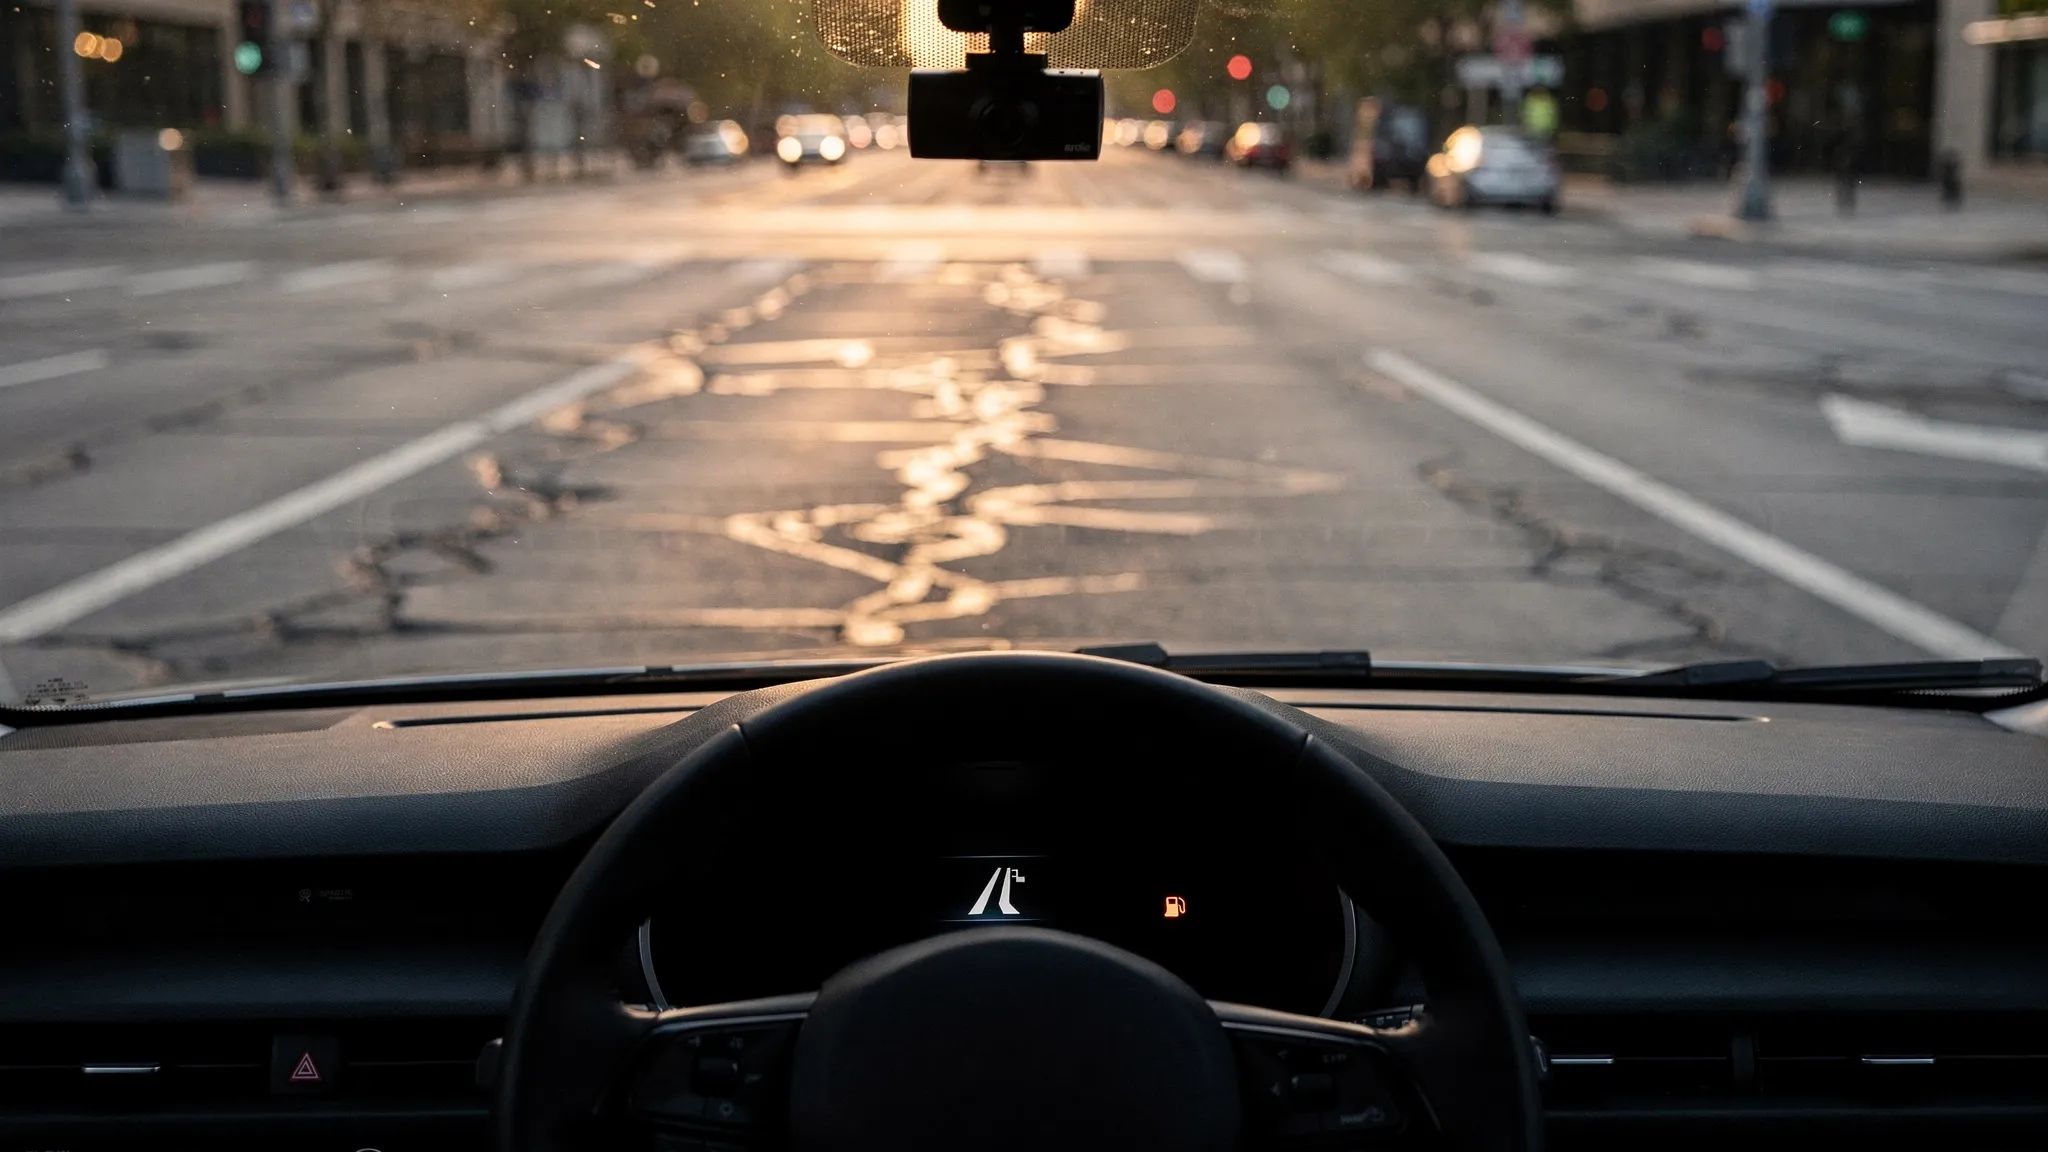
लेन असिस्टला रेषा दिसेनाशा होतात, तेव्हा तो अनेकदा गप्पच राहतो
अभ्यासात उद्धृत केलेल्या MITRE च्या एका अहवालानुसार, लेन कीपिंग असिस्ट (lane keeping assist) मॉडेल वर्ष 2015 मधील नव्या अमेरिकन वाहनांच्या 1.4% पासून मॉडेल वर्ष 2023 मध्ये 86.3% पर्यंत पोहोचला. एक कॅमेरा पुढच्या रंगवलेल्या रेषा वाचतो आणि गाडीला त्यांच्या दरम्यान सुकाणू सांभाळायला मदत करतो; झिजलेला रंग, कमी विरोधाभास (contrast) किंवा खराब हवामान त्याला आंधळे करू शकतात. त्याला काय दिसते याचा चालकाला मिळणारा एकमेव स्पष्ट अहवाल म्हणजे डॅशबोर्डवरची एक स्थिती: लेन आढळली, किंवा आढळली नाही.
ही स्थिती दोन प्रकारे चुकीची असू शकते. कॅमेरा व्यवस्थित असताना ती “आढळली नाही” असे सांगू शकते — एक त्रासदायक इशारा, जो वारंवार आल्यास चालकांना त्याकडे दुर्लक्ष करायला किंवा ते कार्य बंद करायला शिकवतो. किंवा कॅमेऱ्याला रेषा दिसेनाशा झाल्यानंतरही ती “आढळली” असेच सांगत राहू शकते. लेखक दुसऱ्या चुकीला अधिक हानिकारक म्हणतात: लेनमधून बाहेर जाण्याची शक्यता सर्वाधिक असते नेमक्या त्याच क्षणी चालकाला कोणताही संकेत मिळत नाही.
तीन साक्षीदार, न्यायाधीश नाही
ही स्थिती तपासणे कठीण आहे. उत्पादनातील प्रणाली मालकी हक्काच्या (proprietary) असतात: फक्त गाडीच्या अंतर्गत नेटवर्कवर, CAN bus वर, प्रसारित होणारी स्थिती दिसते. आणि दिलेल्या सेकंदाला एखादी रेषा प्रत्यक्षात किती दिसते याची कोणतीही विश्वासार्ह नोंद उपलब्ध नसते.
द पेनसिल्व्हेनिया स्टेट युनिव्हर्सिटी आणि स्टोनी ब्रुक युनिव्हर्सिटीतील Tianjia Yang, Xianbiao Hu आणि सहकाऱ्यांनी एक पद्धत तयार केली, जिला ते CANDID-LKA म्हणतात. ड्रायव्हिंगच्या प्रत्येक सेकंदासाठी ती तीन संकेतांची तुलना करते: गाडी दाखवत असलेली स्थिती, तोच रस्ता पाहणाऱ्या, विंडशील्डवरील एका स्वतंत्र कॅमेरा प्रणालीचा आत्मविश्वास, आणि चालक स्टिअरिंग किती जोरात फिरवतो.
तिन्हींपैकी कोणताही संकेत सत्य म्हणून घेतला जात नाही. कोणतीही परिपूर्ण संदर्भ-चाचणी नसताना निदान-चाचण्यांचे मूल्यमापन करण्यासाठी वैद्यकशास्त्रात वापरल्या जाणाऱ्या पद्धतीतून घेतलेले एक सुप्त-वर्ग मॉडेल (latent-class model) त्यांना एका लपलेल्या अवस्थेचे — रेषा दिसायला कठीण, किंवा नाही — तीन अपूर्ण साक्षीदार मानते, आणि त्यांच्या सहमतीच्या आकृतिबंधावरून प्रत्येक साक्षीदार किती वेळा बरोबर असतो हे काढते.
माहिती सार्वजनिक OpenLKA डेटासेटच्या कठीण-ड्रायव्हिंग उपसंचातून येते, जो टॅम्पा, फ्लोरिडाच्या आसपास आणि संपूर्ण अमेरिकेत नोंदवला गेला. छाननीनंतर, तीन उत्पादकांच्या 13 मॉडेल्सचे 39,800 सेकंद उरले: Toyota आणि Lexus एकत्र मोजलेले (8 मॉडेल्स), Hyundai (4 मॉडेल्स) आणि Honda (एकच मॉडेल, 4,451 सेकंद).
रस्त्याला नव्हे, गाडीला अनुसरणारी स्थिती
पहिला प्रश्न: रेषा दिसायला कठीण करणाऱ्या परिस्थितींना ही स्थिती प्रतिसाद देते का? सातत्याने नाही. झाकलेल्या खुणांसोबत “आढळली नाही” चे सेकंद अधिक होते — स्पष्ट खुणांवरच्या सुमारे 20% विरुद्ध सुमारे 30% — पण हा फरक सांख्यिकीयदृष्ट्या लक्षणीय नव्हता, आणि फिकट किंवा कमी विरोधाभासाच्या रंगामुळे जवळजवळ कोणताही फरक पडला नाही. स्थितीतील बहुतेक बदलाचे स्पष्टीकरण गाडी कोणती होती यावरून मिळाले.
उत्पादक तर उलट दिशांनीही गेले. फिकट खुणांवर, Hyundai ने स्पष्ट खुणांच्या तुलनेत “आढळली नाही” अधिक वेळा सांगितले (14% विरुद्ध 23% सेकंद), Toyota ने कमी वेळा (31% विरुद्ध 21%): तिच्या स्थितीने रेषा साधारण तितक्याच वेळा गमावल्या, पण ती अधिक वेगाने परत आल्याचे दिसते.
निम्मे इशारे कधी येतच नाहीत
मॉडेलनुसार, 13% सेकंदांत रेषा दिसायला कठीण होत्या. स्वतंत्र कॅमेऱ्याने त्यांपैकी 80% दर्शवले. डॅशबोर्डवरच्या स्थितीने 47% दर्शवले — Toyota साठी 46%, Hyundai साठी 44%, Honda साठी 79%. स्टिअरिंगच्या संकेताशिवाय केलेली साधी मोजणी जवळजवळ तोच आकडा (45%) देते: स्वतंत्र कॅमेऱ्याचा आत्मविश्वास कमी असलेल्या 4,054 सेकंदांपैकी 1,818 सेकंदांत “आढळली नाही”.
तो आत्मविश्वास कमी राहिलेल्या दोन किंवा अधिक सेकंदांच्या टप्प्यांपैकी निम्म्यांत, स्थिती कधीच “आढळली नाही” वर गेली नाही. जेव्हा तिने इशारा दिला, तेव्हा लगेच दिला. अपयश उशिरा इशारा देण्याचे नाही; ते इशारा न देण्याचे आहे.
मूक सेकंदांनंतर — स्थिती “आढळली” आणि स्वतंत्र कॅमेरा अनिश्चित — चालकांनी, लेन दिसत असल्यावर दोघांचे एकमत असतानाच्या तुलनेत, अधिक वेळा जोरात स्टिअरिंग फिरवले: 27% विरुद्ध 6%. पण रस्त्याचे वळण विचारात घेतल्यावर हा फरक नाहीसा झाला: चालकांनी रस्त्यासाठी स्टिअरिंग फिरवले, चिन्हासाठी नव्हे.
तासाला अठ्ठेचाळीस सेकंद
या कठीण ड्रायव्हिंगमध्ये, मूक सेकंदांची बेरीज दर तासाला 216 सेकंद झाली. त्यांपैकी 78% मध्ये चालक आधीच स्टिअरिंग फिरवत होता, बहुतेक सुमारे 29 किमी/तास वेगाने तीव्र वळणांवरून जाताना.
उरलेले 22%, दर तासाला 48 सेकंद, हे लेखक वेगळे काढून दाखवतात: चालक स्टिअरिंगवर अगदी कमी जोर लावतो, सुकाणू प्रणालीवर सोपवतो, आणि डॅशबोर्ड कोणताही इशारा देत नाही. त्यांपैकी दोन तृतीयांश सरळ रस्त्यावर होते. पुढच्या तीन सेकंदांत, गाडीचे आपल्या लेनमधील बाजूबाजूचे भरकटणे — तिच्या पार्श्व स्थानाचे प्रमाण विचलन (standard deviation) — याचा मध्यगा 12.2 सेमी होता, तर स्थिती आणि कॅमेरा यांचे एकमत असताना आणि चालकही स्टिअरिंग फिरवत नसतानाच्या सेकंदांनंतर तो 4.2 सेमी होता. वेग, वक्रता आणि गाडीचे मॉडेल यांसाठी समायोजन केल्यावरही, मूक सेकंद 5.4 सेमी भरकटणे जोडतात; लेखक याला “सुमारे 60% अधिक” म्हणतात, पण त्या टक्केवारीमागचा आधाररेषा आकडा नमूद करत नाहीत. यांपैकी 46% कालखंडांत लेनमधील गाडीचे स्थान 50 सेमीहून अधिक बदलले, विरुद्ध 6%. हे जादा भरकटणे स्पष्ट, कमी विरोधाभासाच्या आणि फिकट खुणांवर, दिवसा आणि रात्री, शहरात, ग्रामीण भागात आणि महामार्गांवर दिसले.
गोंगाटी मोजपट्ट्या आणि सामायिक आंधळे कोपरे
भरकटणे स्वतंत्र कॅमेऱ्याने मोजले जाते, ज्याची वाचने त्याचा आत्मविश्वास कमी असताना, जसे मूक सेकंदांदरम्यान, अधिक गोंगाटी होतात; लेखक निकालाला एक साहचर्य (association) म्हणतात, आणि हेही नमूद करतात की दिवसाच्या प्रकाशात स्पष्ट खुणांवरही ही तफावत तितकीच मोठी आहे. दोन्ही कॅमेरे तोच रस्ता पाहतात आणि एकत्रच अपयशी ठरू शकतात — आणि त्यांच्या तपासण्या दाखवतात की यामुळे डॅशबोर्डवरची स्थिती प्रत्यक्षापेक्षा चांगली दिसेल. गाड्या, मार्ग आणि नमुन्यांचे आकार उत्पादकांनुसार वेगळे आहेत, त्यामुळे हा ब्रँड्सबद्दलचा कोणताही कार्यकारण निकाल नाही. एक मिनिटाच्या क्लिप्स दीर्घ खंड कापून टाकतात. आणि प्रत्येक आकडा कठीण ड्रायव्हिंगचे वर्णन करतो, नेहमीच्या रोजच्या प्रवासाचे नव्हे.
तसेच, लपलेली अवस्था मानवी परीक्षकांनी लेबल केलेल्या दृश्यांशी कधीच ताडून पाहिलेली नाही. अभ्यास जे नेमके ठरवतो ती एक मोजणी आहे: या कठीण ड्रायव्हिंगमध्ये, दर तासातील 48 सेकंद, जेव्हा लेनमध्ये राहण्याचे काम प्रणालीवर सोडलेले होते आणि डॅशबोर्डने कोणताही इशारा दिला नाही.