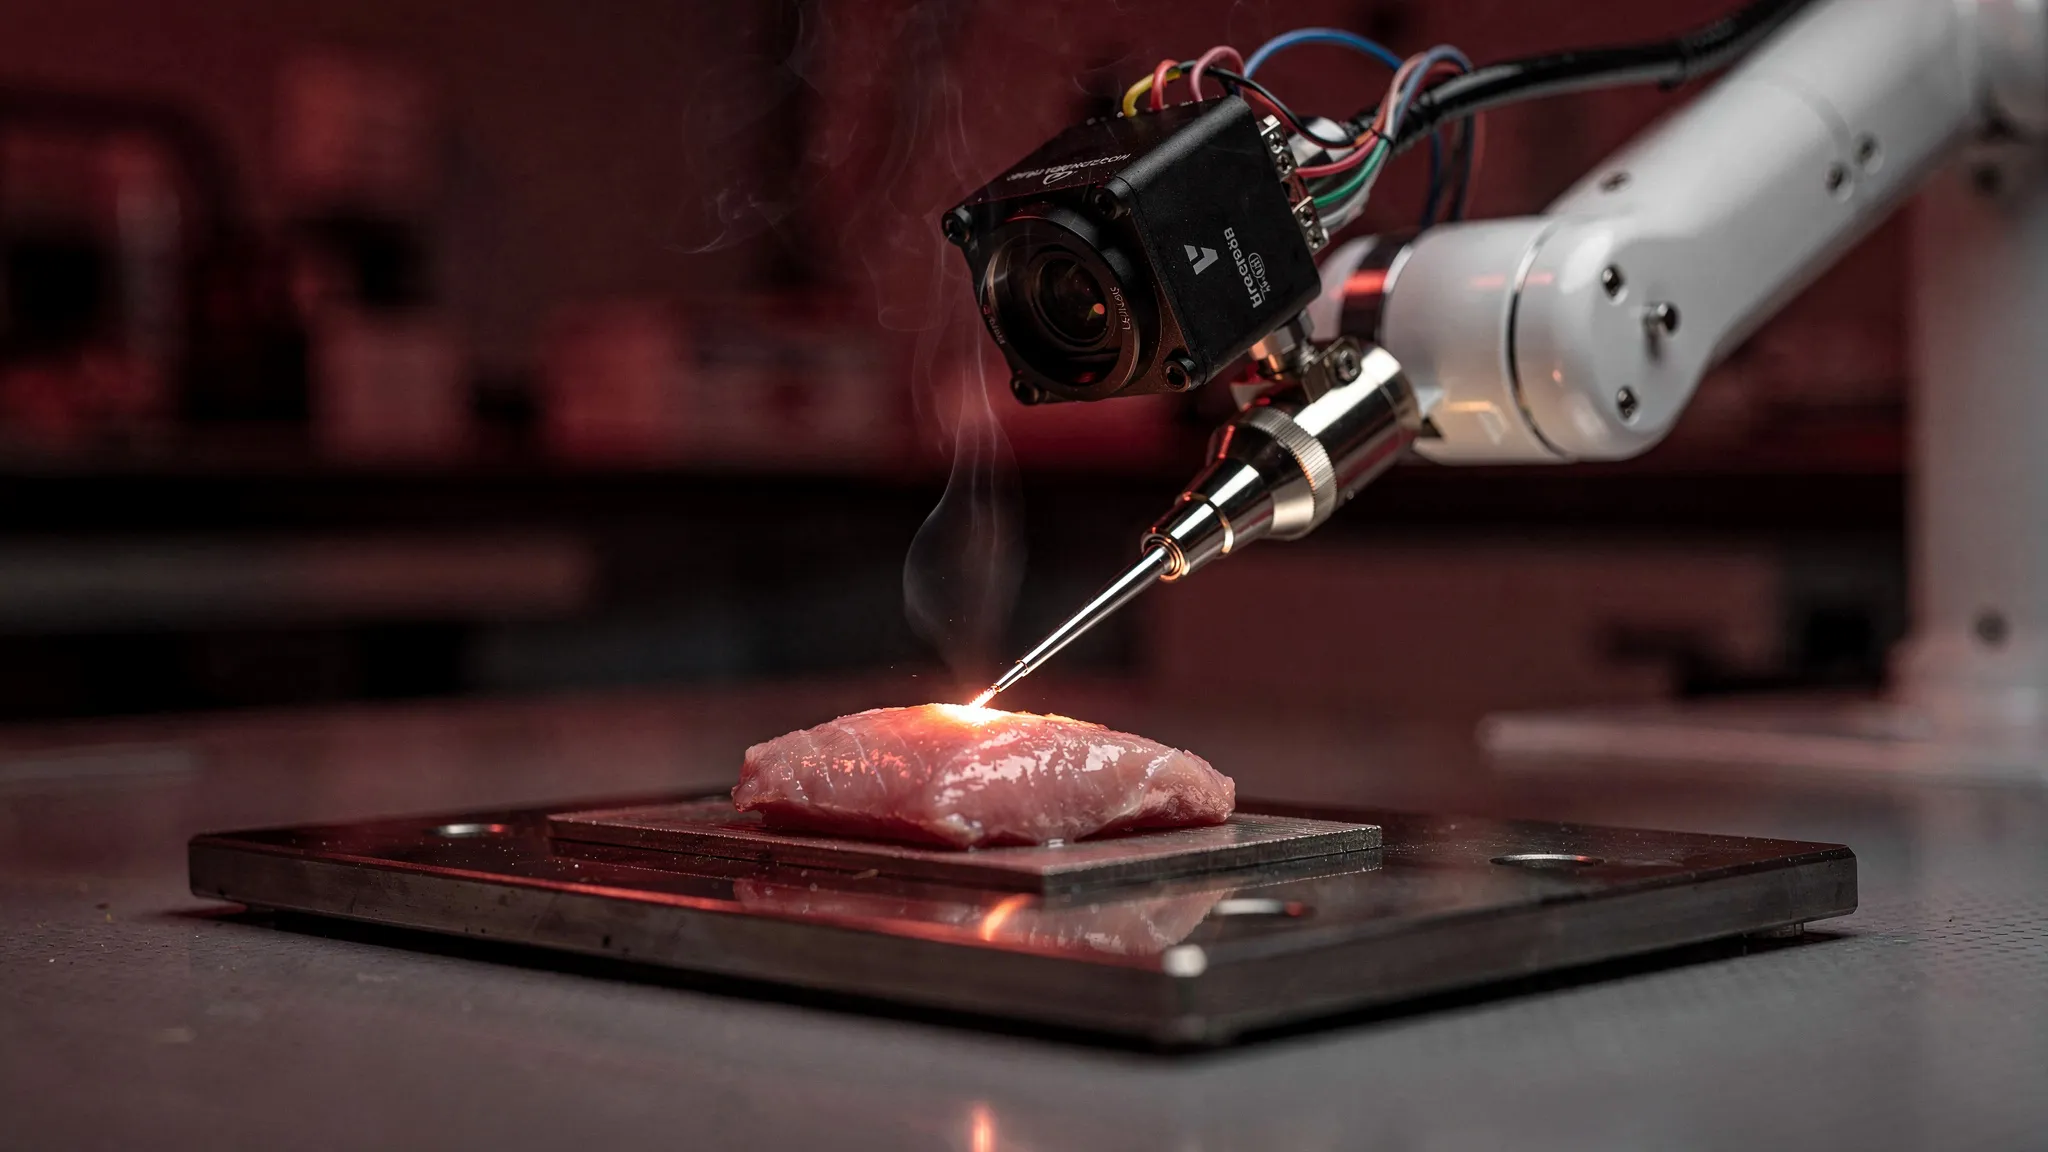
EIN OPERATIONSROBOTER, DER DIE HITZE SEINER EIGENEN KLINGE BEOBACHTET
Krebserkrankungen des Mundes – Zunge, Lippen, Wangen – treffen laut den im Paper zitierten Zahlen weltweit jährlich etwa 377.000 Menschen und verursachen 178.000 Todesfälle. Hat der Tumor nicht gestreut, ist eine Operation oft die wirksamste Behandlung. An der Zunge bedeutet das meist eine Teilglossektomie: die Entfernung des Tumors mit einem 5 Millimeter breiten Saum gesunden Gewebes ringsum. Ein zu schmaler Saum riskiert, Krebszellen zurückzulassen; ein zu breiter entfernt gesunde Zunge und erschwert die Genesung.
Hitze, das zweischneidige Werkzeug
Geschnitten wird meist per Elektrochirurgie: Ein Instrument leitet elektrischen Strom ins Gewebe und erhitzt es, sodass es sich leicht trennt und weniger blutet. Die Geschwindigkeit ist ein Balanceakt. Bewegt man sich zu langsam, breitet sich Hitze ins gesunde Gewebe aus und kann womöglich den Nerv schädigen, der der Zunge ihr Gefühl gibt. Bewegt man sich zu schnell, wird das Gewebe nicht genug erweicht: Es verhakt sich am Werkzeug, verformt sich, und der Schnitt weicht von seiner geplanten Bahn ab.
Erfahrene Chirurgen passen ihre Geschwindigkeit an, während sie zusehen. Autonome Operationsroboter tun das bislang nicht: Sie schneiden mit einer vorab gewählten Geschwindigkeit. Frühere Studien ergaben, dass solches robotisches Schneiden mehr Zellschäden verursacht als das Schneiden von Hand.
Eine Kamera am Skalpell
Naveed Riaziat, Jeremy Brown und Kollegen an der Johns Hopkins University bauten auf ihrem eigenen Algorithmus ThERMO auf, der zuvor an Gelen getestet worden war. Eine kleine Wärmebildkamera fährt auf dem Roboterarm hinter dem elektrischen Skalpell mit. In jedem Bild misst sie, wie breit die über 60 °C erhitzte Zone geworden ist – die Temperatur, bei der Gewebeproteine zerfallen –, und wie stark die Werkzeugspitze zur Seite gedrückt wird. Der Roboter schätzt laufend die Eigenschaften des Gewebes und wählt die Geschwindigkeit, die die beiden Risiken am besten ausbalanciert: Hitzeschäden auf der einen Seite, Verhaken auf der anderen. Er braucht keine Trainingsdaten und keine Abstimmung durch Versuch und Irrtum.
Das Team testete ihn an Schweinezungen, die laut den Autoren menschlichen Zungen ähneln. Auf jeder wurde ein virtueller Tumor markiert, nachgezeichnet nach dem Umriss des Tumors eines echten Patienten, und der Roboter musste 5 Millimeter um ihn herum schneiden. Drei Methoden wurden verglichen, jede an drei Zungen: eine langsame feste Geschwindigkeit von 2 mm/s, die ihr Roboter bisher nutzte; eine schnelle feste Geschwindigkeit von 7 mm/s, gemessen bei einem erfahrenen Chirurgen; und ThERMO. Ein Pathologe untersuchte das Gewebe unter dem Mikroskop, ohne zu wissen, welche Methode verwendet worden war.
Was die Zungen zeigten
- Genauigkeit. Der Randfehler – der Abstand zwischen der tatsächlich um den Tumor stehen gelassenen Breite gesunden Gewebes und den angestrebten 5 Millimetern – betrug bei ThERMO im Mittel 0,69 mm, gegenüber 1,68 mm bei schneller Geschwindigkeit – eine deutliche Verbesserung. Gegenüber der langsamen Geschwindigkeit (0,98 mm) war der Unterschied statistisch nicht signifikant.
- Hitzeschäden. Die Schäden reichten mit ThERMO etwa 247 Mikrometer vom Schnitt weg, gegenüber 515 bei langsamer Geschwindigkeit – etwa die Hälfte. Die schnelle Geschwindigkeit (294) unterschied sich nicht signifikant von ThERMO.
- Zeit. ThERMO brauchte 22 Sekunden pro Schnitt, 20 % länger als bei schneller Geschwindigkeit, aber weit schneller als bei langsamer (52 Sekunden).
- Tiefe. Der Schnitt musste auch 5 Millimeter in die Dicke der Zunge hinabreichen, eine von der seitlichen Marge getrennte Vorgabe; ThERMO kam dem am nächsten (4,1 mm). Tiefere Schnitte verursachten etwas mehr Hitzeschäden.
Die Schlagzeilenzahlen des Papers – bis zu 52 % weniger Hitzeschäden, bis zu 59 % höhere Genauigkeit – stammen also aus zwei verschiedenen Vergleichen. Keine feste Geschwindigkeit schnitt in beiden Punkten gut ab; ThERMO schnitt in jedem einigermaßen gut ab.
Ein ebenfalls verblindeter Kopf-Hals-Chirurg gab sowohl ThERMO als auch der langsamen Geschwindigkeit 4 von 5 Punkten und der schnellen Geschwindigkeit wegen ihrer schlechten Ränder 2 von 5. Die Schnitte von ThERMO wurden als schnell und potenziell weniger schädigend beurteilt, aber mit gezackteren Rändern, vielleicht wegen abrupter Richtungswechsel in engen Kurven.
Von der Schweinezunge zum Patienten
Die Autoren benennen den Abstand zur Klinik ausdrücklich. Die Zungen waren totes Gewebe bei Raumtemperatur, ohne Durchblutung und ohne Entzündung; im lebenden Körper verhält sich Hitze anders. Getestet wurden nur eine Gewebeart und drei Schnitte pro Methode, und der Roboter wurde nicht mit einem menschlichen Chirurgen verglichen. Anders als ein Chirurg hebt er das Werkzeug zudem nie an und setzt nie zurück. Als Nächstes kämen Studien an Leichen, dann an lebendem Gewebe – zusammen mit kleineren Wärmebildkameras, die dorthin passen, wo echte Operationen stattfinden.