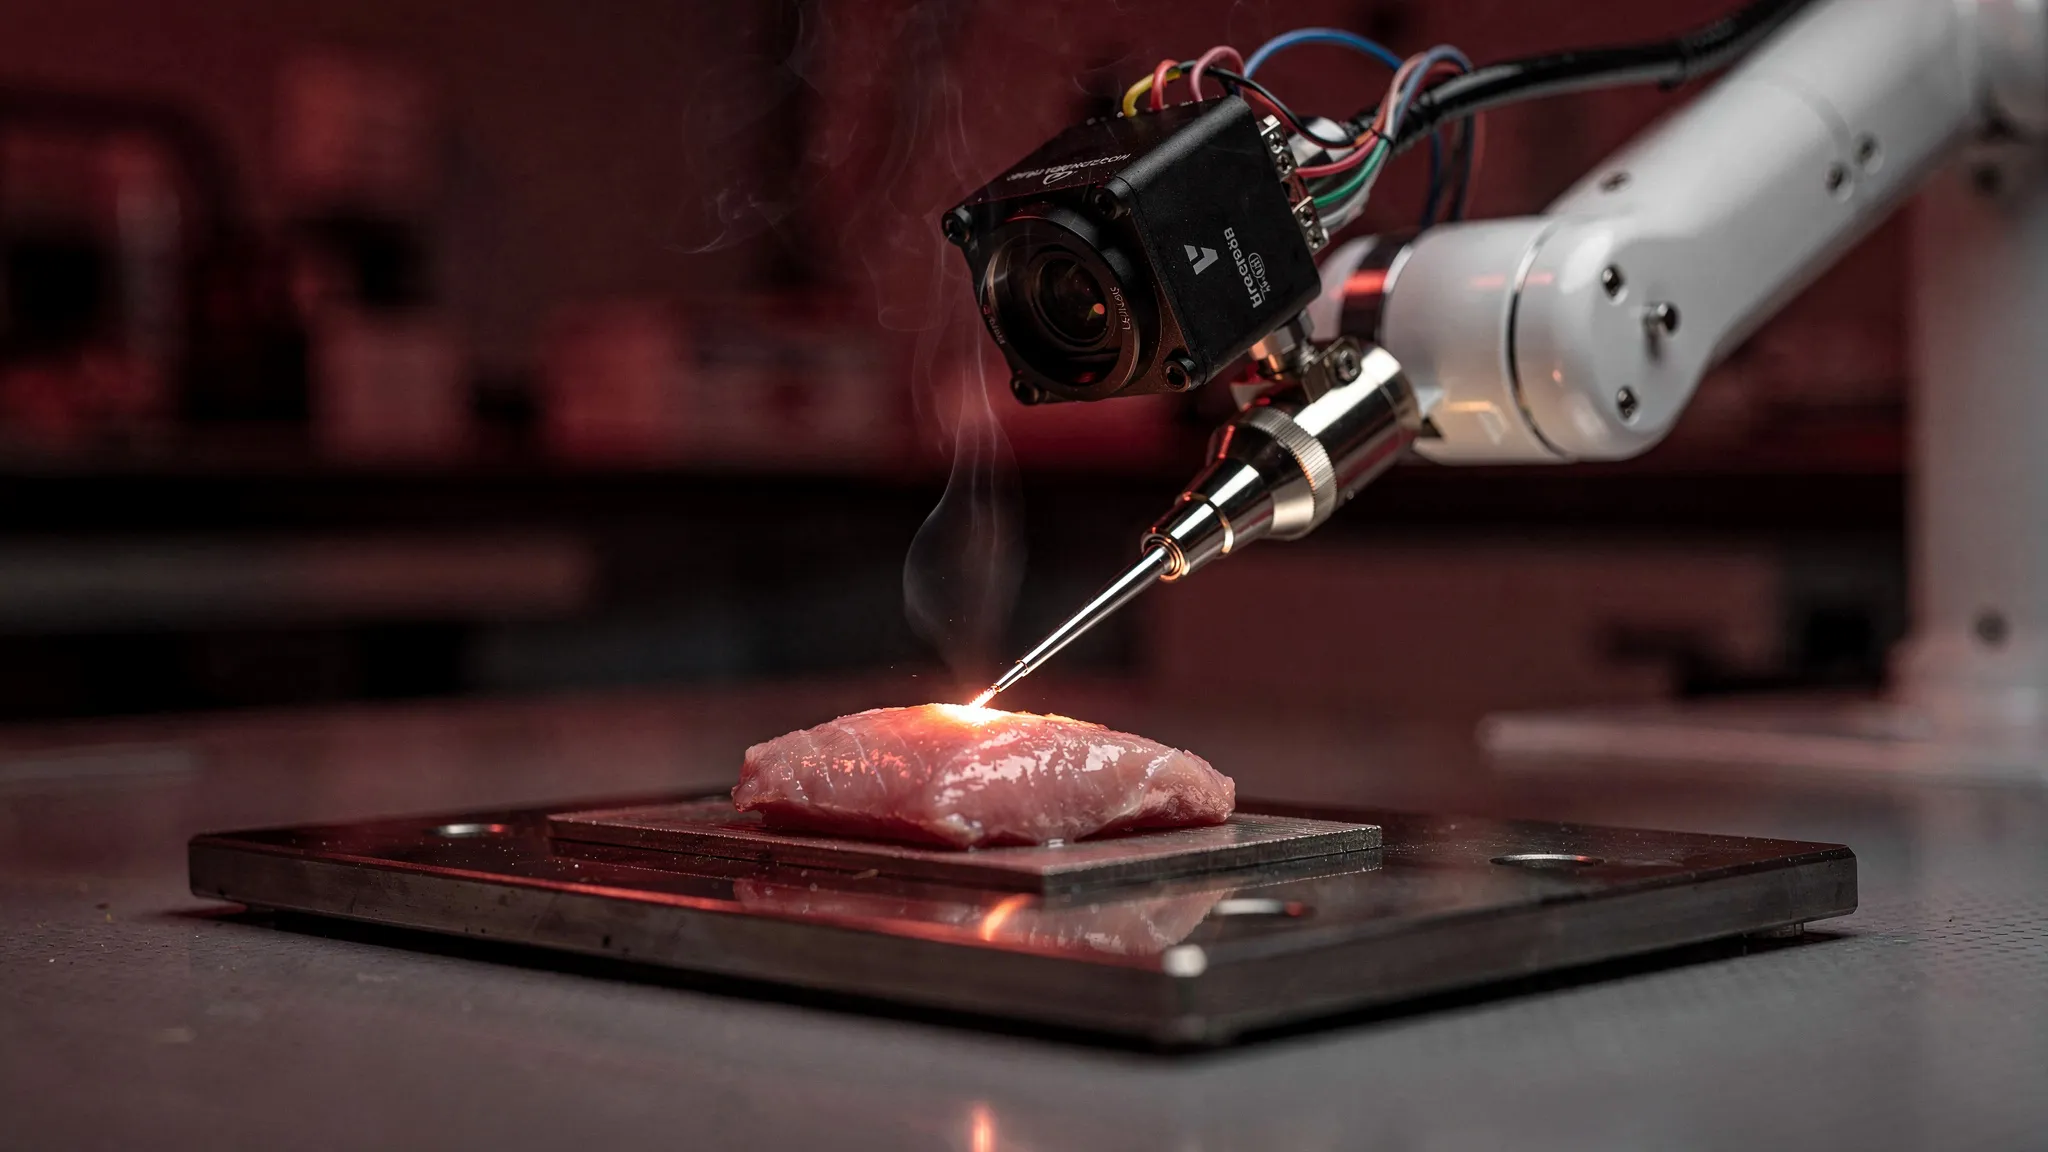
自分のメスの熱を見張る手術ロボット
論文で引用されている数字によると、舌、唇、頬などの口腔がんは、世界で年間約37万7,000人がかかり、17万8,000人が亡くなっている。腫瘍が広がっていない場合、手術が最も効果的な治療であることが多い。舌の場合、それはふつう舌部分切除術を意味する。腫瘍を、そのまわりの**5ミリメートルの安全域(マージン)**の健康な組織とともに取り除く手術だ。マージンが薄すぎるとがん細胞を取り残すおそれがあり、広すぎると健康な舌まで取り除いて回復を難しくしてしまう。
諸刃の剣としての熱
切開にはふつう電気手術が使われる。器具が組織に電流を流して熱し、組織が簡単に分かれて出血も少なくなるようにする。速度は綱渡りだ。ゆっくり動かしすぎると熱が健康な組織に広がり、舌に感覚を与える神経を傷つけるおそれがある。速く動かしすぎると組織が十分に柔らかくならず、器具に引っかかって変形し、切り口が計画した経路からずれていく。
経験豊富な外科医は、組織を見ながら速度を調節する。自律型の手術ロボットは、これまでのところそうしない。あらかじめ選んだ速度で切るのだ。以前の研究では、この種のロボットによる切開は、手で切るよりも細胞の損傷が大きいことがわかっている。
メスに取り付けたカメラ
ジョンズ・ホプキンス大学のナヴィード・リアジアット(Naveed Riaziat)、ジェレミー・ブラウン(Jeremy Brown)らは、以前にゲルで試した自分たちのアルゴリズム ThERMO をもとに研究を進めた。小型の赤外線カメラ(サーマルカメラ)が、電気メスの後ろでロボットアームに乗っている。カメラはフレームごとに、組織のタンパク質が壊れる温度である60 °Cを超えて熱せられた範囲がどれだけ広がったか、そして器具の先端がどれだけ横に押しやられているかを測る。ロボットは組織の性質を絶えず推定し、熱による損傷と引っかかりという2つのリスクのバランスが最もよくとれる速度を選ぶ。訓練データも、試行錯誤による調整も必要ない。
研究チームは、著者らによればヒトの舌に似ているというブタの舌でこれを試した。実際の患者の腫瘍の輪郭をもとにした仮想の腫瘍をそれぞれの舌に描き、ロボットはそのまわり5ミリメートルを切らなければならない。3つの方法を、それぞれ3枚の舌で比べた。これまで彼らのロボットが使ってきた毎秒2 mmの遅い固定速度、熟練した外科医で測定された毎秒7 mmの速い固定速度、そして ThERMO だ。病理医が、どの方法が使われたかを知らないまま、顕微鏡で組織を調べた。
舌が示したこと
- 精度。 マージン誤差——腫瘍のまわりに実際に残された健康な組織の幅と、目標の5ミリメートルとのずれ——は、ThERMO では平均0.69 mmで、速い速度の1.68 mmより明らかに改善した。遅い速度(0.98 mm)との差は統計的に有意ではなかった。
- 熱による損傷。 損傷は ThERMO では切り口から約247マイクロメートルまで及び、遅い速度では515マイクロメートルだった。つまり約半分だ。速い速度(294)は ThERMO と有意な差がなかった。
- 時間。 ThERMO は1回の切開に22秒かかった。速い速度より20%長いが、遅い速度(52秒)よりはるかに速い。
- 深さ。 切開は舌の厚み方向にも5ミリメートル下りなければならなかった。横方向のマージンとは別の指示だ。ThERMO が最も近かった(4.1 mm)。深く切るほど、熱による損傷はわずかに大きくなった。
したがって、論文の見出しの数字、すなわち熱による損傷が最大52%少なく、精度が最大59%よいという数字は、2つの異なる比較から来ている。固定速度はどれも両方の点でよい成績を収めることはできなかった。ThERMO はどちらの点でもそれなりによい成績だった。
同じくどの方法か知らされていない頭頸部外科医は、ThERMO と遅い速度にどちらも5点満点中4点をつけ、速い速度にはマージンが不十分だとして2点をつけた。ThERMO の切り口は速く、損傷が少ない可能性があると評価されたが、縁がよりギザギザしていた。きついカーブで向きが急に変わるためかもしれない。
ブタの舌から患者へ
著者らは、臨床までの距離をはっきりと述べている。舌は室温の死んだ組織で、血流も炎症もなかった。生きた体の中では熱のふるまいが違う。試したのは1種類の組織だけで、各方法3回ずつの切開にとどまり、ロボットはヒトの外科医とは比較されていない。また外科医と違って、このロボットは器具を持ち上げたり後戻りしたりすることがない。次は献体での研究、そのあと生きた組織での研究になるだろう。あわせて、実際の手術の場に収まるような、より小型の赤外線カメラも必要になる。