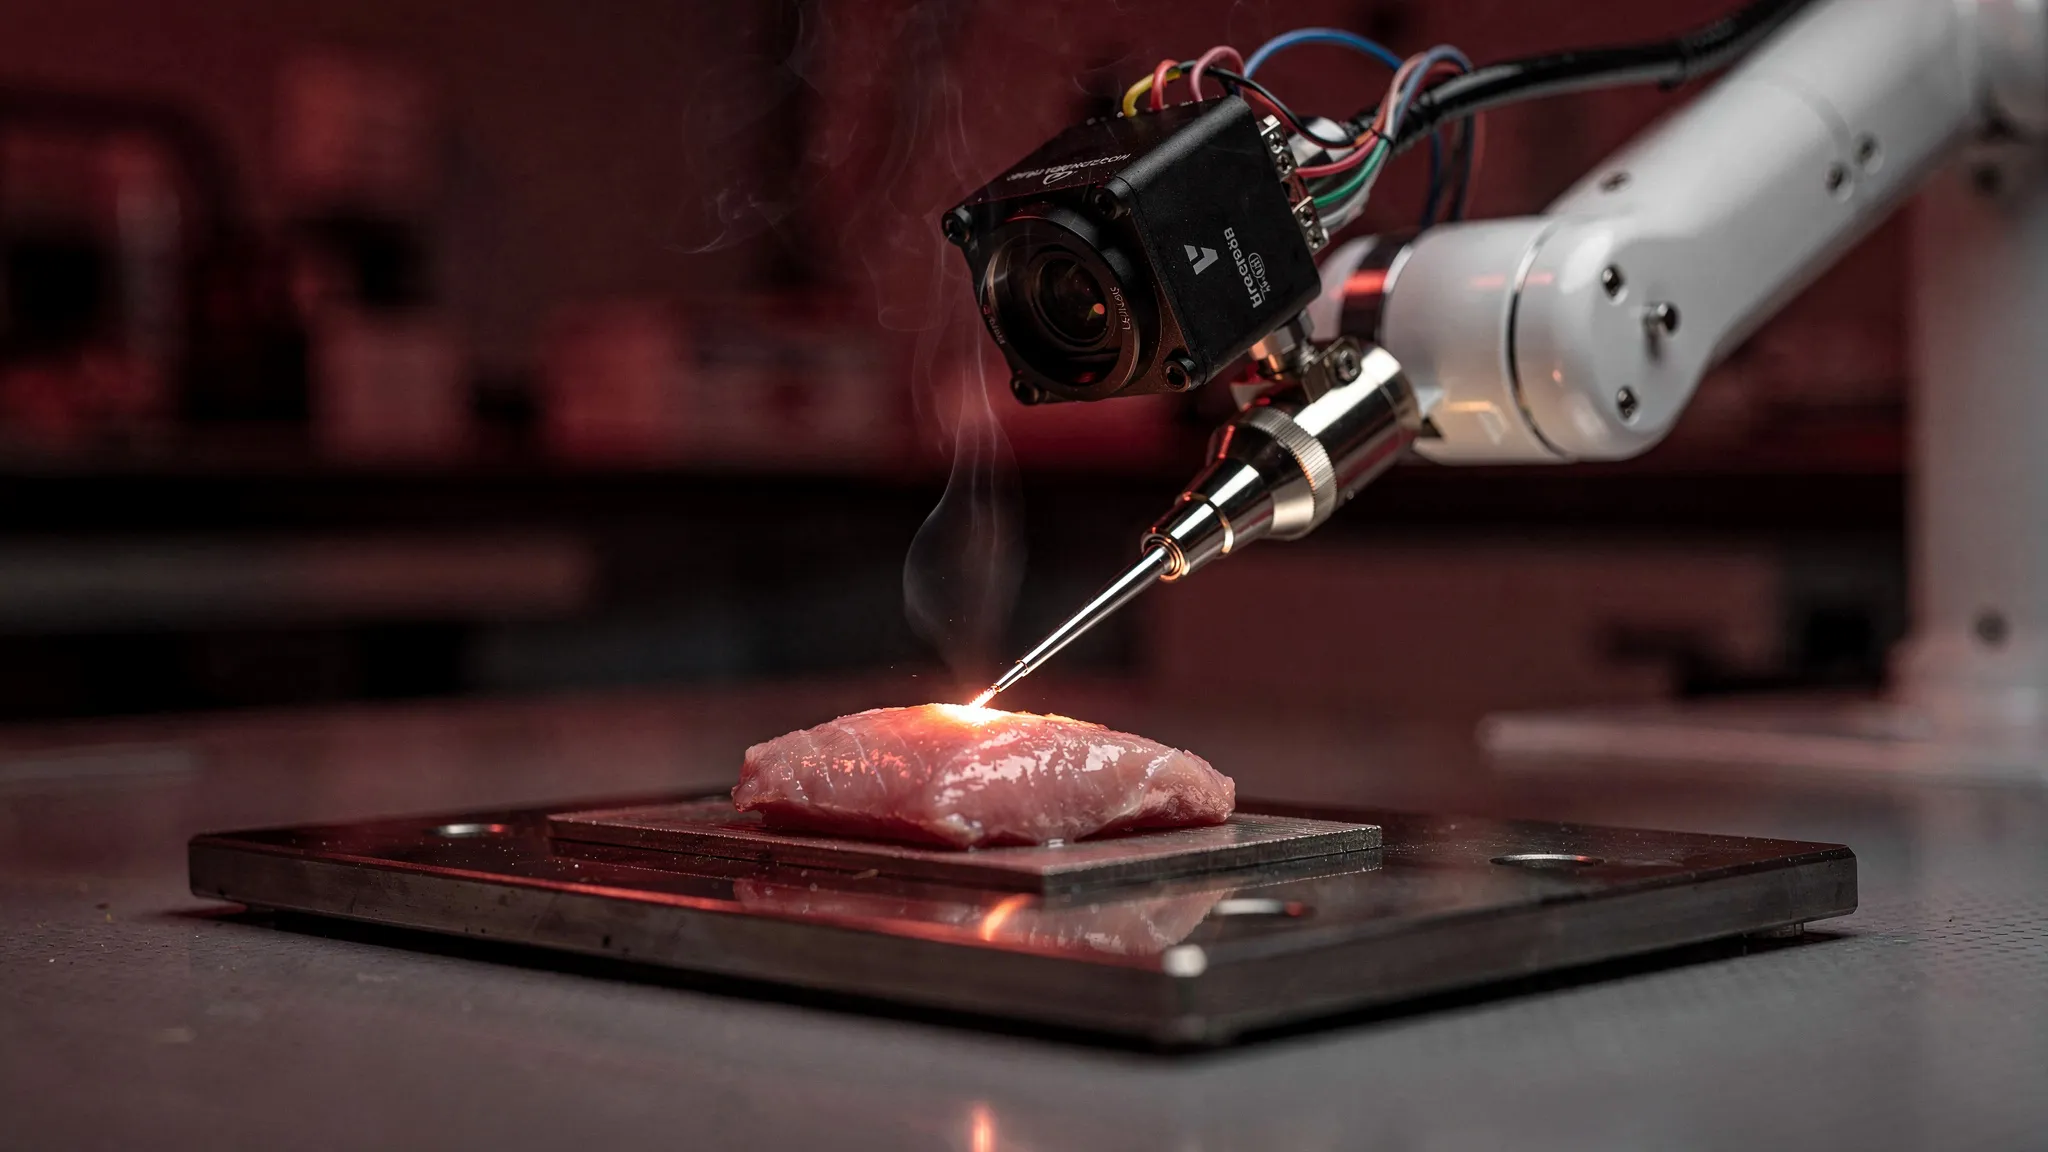
KENDİ BIÇAĞININ ISISINI İZLEYEN BİR CERRAHİ ROBOT
Makalede aktarılan rakamlara göre ağız kanserleri — dil, dudaklar, yanaklar — dünya genelinde yılda yaklaşık 377.000 kişiyi etkiliyor ve 178.000 ölüme yol açıyor. Tümör yayılmamışsa cerrahi çoğu zaman en etkili tedavidir. Dilde bu genellikle kısmi glossektomi anlamına gelir: tümörü çevresindeki 5 milimetrelik sağlıklı doku payıyla birlikte çıkarmak. Pay fazla ince olursa kanser hücreleri geride kalabilir; fazla geniş olursa sağlıklı dil dokusu alınır ve iyileşme zorlaşır.
Isı: iki ucu keskin bir araç
Kesi genellikle elektrocerrahi ile yapılır: bir alet dokuya elektrik akımı vererek onu ısıtır, böylece doku kolayca ayrılır ve daha az kanar. Hız bir denge meselesidir. Fazla yavaş hareket ederseniz ısı sağlıklı dokuya yayılır ve dile duyu veren sinire zarar verebilir. Fazla hızlı hareket ederseniz doku yeterince yumuşamaz: alete takılır, şekli bozulur ve kesik planlanan yolundan sapar.
Deneyimli cerrahlar izledikçe hızlarını ayarlar. Otonom cerrahi robotlar ise şimdiye kadar bunu yapmıyor: önceden seçilmiş bir hızla kesiyorlar. Önceki çalışmalar, bu tür robotik kesmenin elle kesmeye göre daha fazla hücre hasarına yol açtığını buldu.
Neşterin üzerinde bir kamera
Johns Hopkins Üniversitesi’nden Naveed Riaziat, Jeremy Brown ve meslektaşları, daha önce jeller üzerinde test ettikleri kendi algoritmaları ThERMO üzerine inşa ettiler. Küçük bir termal kamera, robot kolun üzerinde elektrikli neşterin arkasında duruyor. Her karede, 60 °C’nin — doku proteinlerinin bozulduğu sıcaklığın — üzerine ısınan bölgenin ne kadar genişlediğini ve alet ucunun ne kadar yana itildiğini ölçüyor. Robot dokunun özelliklerini sürekli tahmin ediyor ve iki riski en iyi dengeleyen hızı seçiyor: bir yanda ısı hasarı, öbür yanda takılma. Ne eğitim verisine ne de deneme-yanılma ayarına ihtiyaç duyuyor.
Ekip sistemi, yazarlara göre insan diline benzeyen domuz dilleri üzerinde test etti. Her birine, gerçek bir hastanın tümörünün dış hattından çizilen sanal bir tümör işaretlendi ve robot bunun 5 milimetre çevresinden kesmek zorundaydı. Her biri üç dil üzerinde olmak üzere üç yöntem karşılaştırıldı: robotlarının şimdiye kadar kullandığı 2 mm/sn’lik yavaş sabit hız; uzman bir cerrah üzerinde ölçülen 7 mm/sn’lik hızlı sabit hız; ve ThERMO. Bir patolog dokuyu mikroskop altında hangi yöntemin kullanıldığını bilmeden inceledi.
Dillerin gösterdikleri
- Doğruluk. Pay hatası — tümörün çevresinde gerçekten bırakılan sağlıklı doku genişliği ile hedeflenen 5 milimetre arasındaki fark — ThERMO’da ortalama 0,69 mm idi; hızlı hızda ise 1,68 mm — belirgin bir iyileşme. Yavaş hıza (0,98 mm) göre fark istatistiksel olarak anlamlı değildi.
- Isı hasarı. Hasar ThERMO’da kesikten yaklaşık 247 mikrometre uzağa uzandı; yavaş hızda ise 515 — yaklaşık yarısı. Hızlı hız (294) ThERMO’dan anlamlı ölçüde farklı değildi.
- Süre. ThERMO kesik başına 22 saniye sürdü; hızlı hızdan %20 daha uzun ama yavaş hızdan (52 saniye) çok daha çabuk.
- Derinlik. Kesiğin ayrıca dilin kalınlığı boyunca 5 milimetre aşağı inmesi gerekiyordu; bu, yan paydan ayrı bir hedefti. En yakına ThERMO geldi (4,1 mm). Daha derin kesikler biraz daha fazla ısı hasarına yol açtı.
Makalenin manşet rakamları — %52’ye varan daha az ısı hasarı, %59’a varan daha iyi doğruluk — bu nedenle iki farklı karşılaştırmadan geliyor. Hiçbir sabit hız her iki açıdan da iyi sonuç vermedi; ThERMO her birinde makul ölçüde iyiydi.
Yine kör değerlendirme yapan bir baş-boyun cerrahı, ThERMO’ya ve yavaş hıza 5 üzerinden 4, hızlı hıza ise kötü payları nedeniyle 5 üzerinden 2 verdi. ThERMO’nun kesikleri hızlı ve potansiyel olarak daha az zararlı bulundu, ama daha tırtıklı kenarlara sahipti; belki de dar kıvrımlardaki ani yön değişimlerinden dolayı.
Domuz dilinden hastaya
Yazarlar kliniğe olan mesafe konusunda açık sözlü. Diller oda sıcaklığında, kan akışı ve iltihaplanma olmayan ölü dokuydu; ısı canlı bir vücutta farklı davranır. Yalnızca tek bir doku türü ve yöntem başına üç kesik test edildi, robot da bir insan cerrahla karşılaştırılmadı. Bir cerrahın aksine, robot aleti hiç kaldırmıyor ya da geri çekilmiyor. Sırada kadavralar, ardından canlı doku üzerinde çalışmalar olacak — gerçek ameliyatların yapıldığı yerlere sığabilecek daha küçük termal kameralarla birlikte.