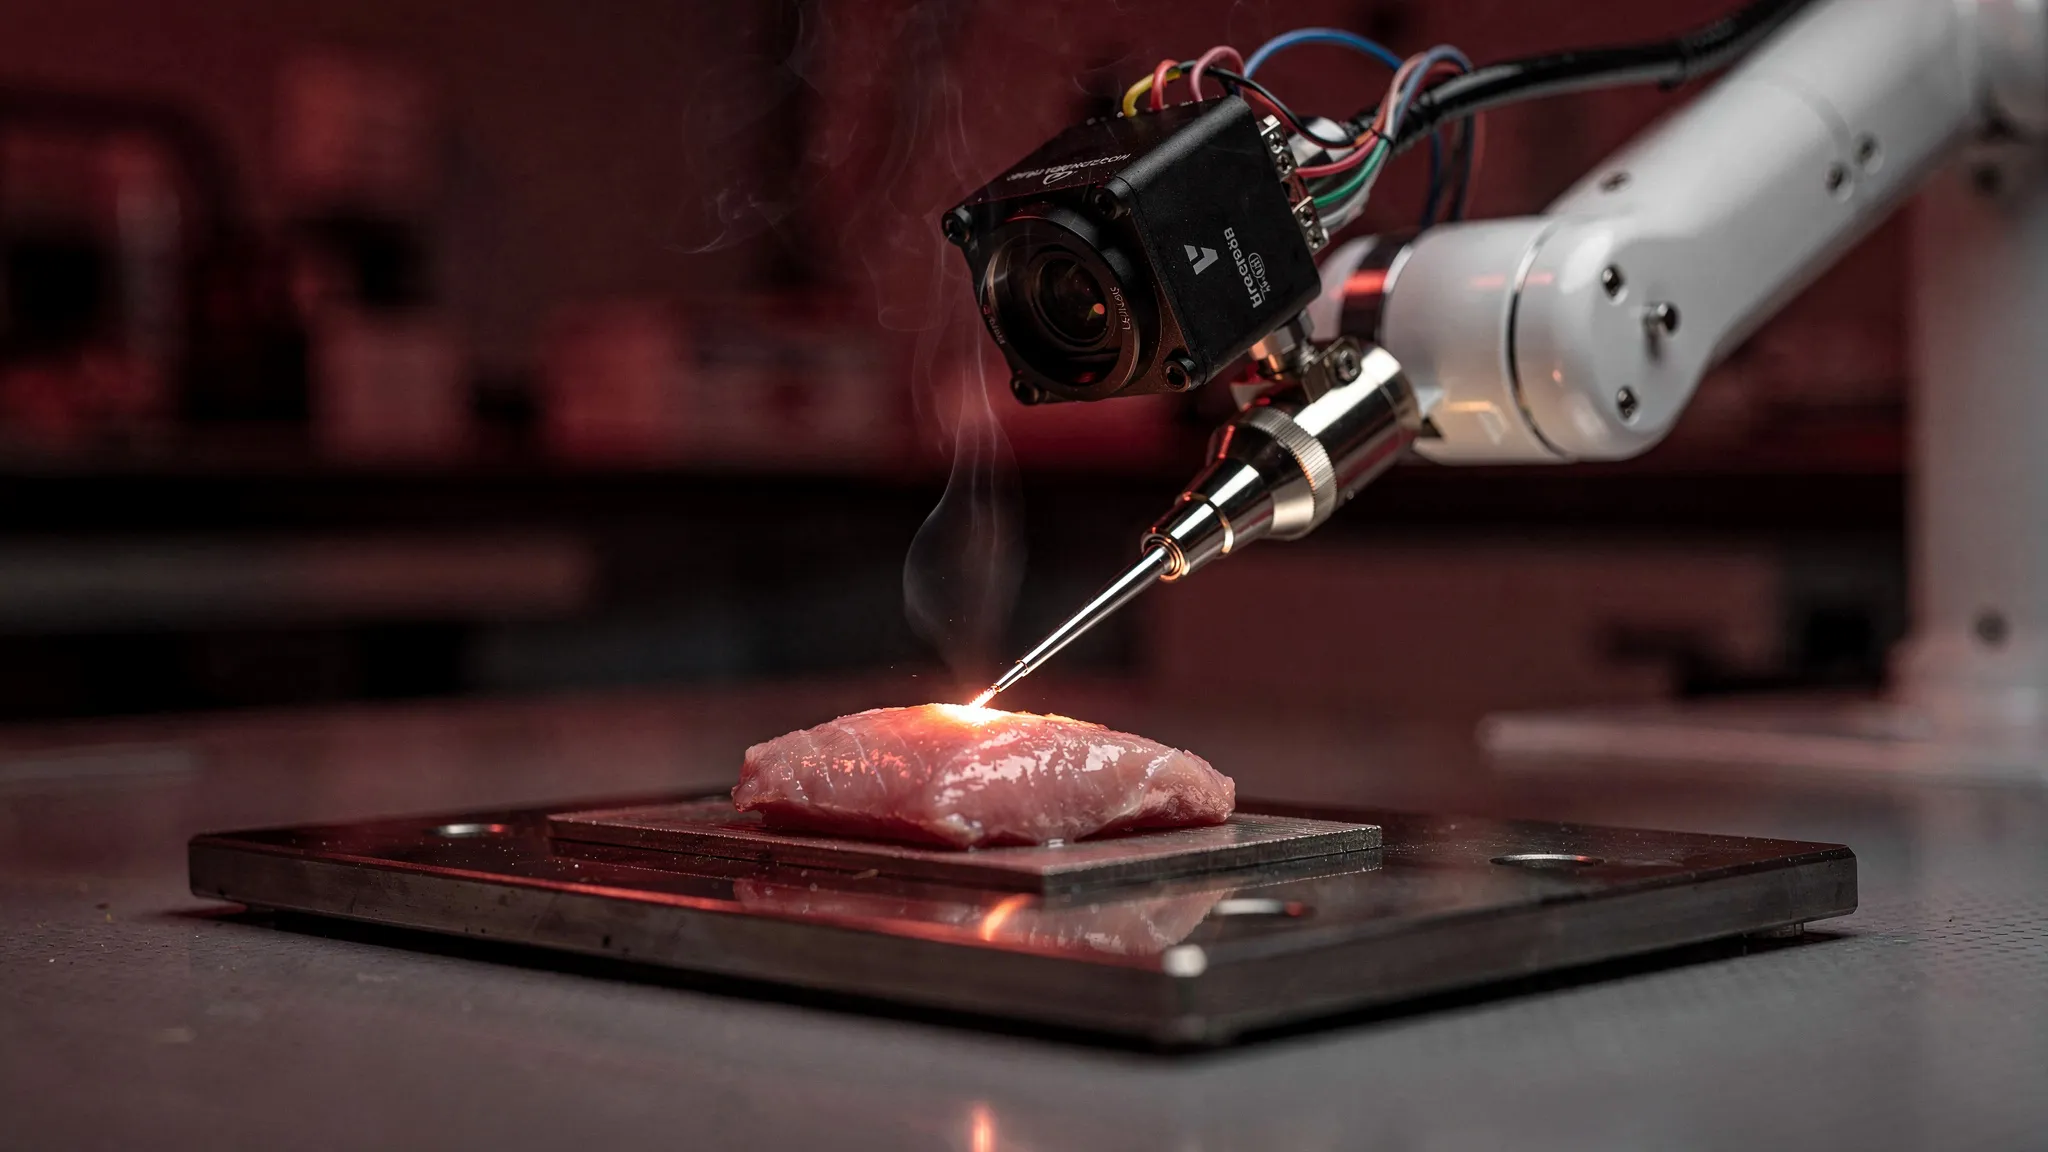
स्वतःच्या पात्याच्या उष्णतेवर लक्ष ठेवणारा शस्त्रक्रिया-रोबोट
शोधनिबंधात उद्धृत केलेल्या आकडेवारीनुसार, तोंडाचे कर्करोग — जीभ, ओठ, गाल — जगभरात दरवर्षी सुमारे 3,77,000 लोकांना होतात आणि 1,78,000 मृत्यूंना कारणीभूत ठरतात. गाठ पसरलेली नसेल, तर शस्त्रक्रिया हा अनेकदा सर्वात प्रभावी उपचार असतो. जिभेवर याचा अर्थ सहसा आंशिक जिव्हाछेदन (partial glossectomy) असा होतो: गाठ तिच्याभोवतीच्या निरोगी ऊतीच्या 5 मिलिमीटरच्या कडेसह काढणे. कडा फार पातळ असेल तर कर्करोगाच्या पेशी मागे राहण्याचा धोका असतो; फार रुंद असेल तर निरोगी जीभही काढली जाते आणि बरे होणे कठीण होते.
उष्णता, दुधारी साधन
छेद सहसा विद्युत-शस्त्रक्रियेने (electrosurgery) केला जातो: एक उपकरण ऊतीत विद्युतप्रवाह सोडते, ती तापवते, जेणेकरून ती सहज विलग होते आणि कमी रक्तस्राव होतो. वेग म्हणजे तोल सांभाळण्याची कसरत. फार हळू गेल्यास उष्णता निरोगी ऊतीत पसरते, आणि जिभेला संवेदना देणाऱ्या चेतेला इजा होऊ शकते. फार वेगाने गेल्यास ऊती पुरेशी मऊ होत नाही: ती उपकरणात अडकते, विकृत होते, आणि छेद नियोजित मार्गावरून भरकटतो.
अनुभवी शल्यचिकित्सक पाहत पाहत आपला वेग बदलतात. स्वायत्त शस्त्रक्रिया-रोबोट आतापर्यंत तसे करत नाहीत: ते आधीच निवडलेल्या वेगाने कापतात. आधीच्या अभ्यासांत असे आढळले की अशा रोबोटिक छेदनाने हाताने कापण्यापेक्षा पेशींची जास्त हानी होते.
शस्त्रावर बसवलेला कॅमेरा
जॉन्स हॉपकिन्स विद्यापीठातील नवीद रियाझियात (Naveed Riaziat), जेरेमी ब्राउन (Jeremy Brown) आणि सहकाऱ्यांनी, आधी जेल्सवर चाचणी घेतलेल्या आपल्याच ThERMO या अल्गोरिदमवर पुढचे काम केले. एक लहान थर्मल कॅमेरा रोबोटच्या हातावर विद्युत शस्त्रामागे बसवलेला असतो. प्रत्येक फ्रेममध्ये तो मोजतो की 60 °C पेक्षा जास्त — ज्या तापमानाला ऊतीतील प्रथिने विघटित होतात — तापलेला भाग किती रुंद झाला आहे, आणि उपकरणाचे टोक किती बाजूला ढकलले जात आहे. रोबोट सतत ऊतीच्या गुणधर्मांचा अंदाज घेतो आणि दोन धोक्यांचा — एकीकडे उष्णतेची हानी, दुसरीकडे अडकणे — उत्तम तोल साधणारा वेग निवडतो. त्याला प्रशिक्षण-माहिती लागत नाही, की प्रयत्न-प्रमाद पद्धतीने समायोजन लागत नाही.
पथकाने त्याची चाचणी डुकरांच्या जिभांवर घेतली, ज्या लेखकांच्या मते मानवी जिभेसारख्या असतात. प्रत्यक्ष रुग्णाच्या गाठीच्या बाह्यरेषेवरून काढलेली एक आभासी गाठ प्रत्येक जिभेवर चिन्हांकित केली, आणि रोबोटला तिच्याभोवती 5 मिलिमीटर कापायचे होते. तीन पद्धतींची तुलना केली, प्रत्येकी तीन जिभांवर: आतापर्यंत त्यांच्या रोबोटने वापरलेला 2 मिमी/से हा हळू ठरलेला वेग; एका तज्ज्ञ शल्यचिकित्सकावर मोजलेला 7 मिमी/से हा वेगवान ठरलेला वेग; आणि ThERMO. एका विकृतिशास्त्रज्ञाने (pathologist) कोणती पद्धत वापरली हे माहीत नसताना सूक्ष्मदर्शकाखाली ऊती तपासली.
जिभांनी काय दाखवले
- अचूकता. कडेची चूक — म्हणजे गाठीभोवती प्रत्यक्षात सोडलेल्या निरोगी ऊतीची रुंदी आणि लक्ष्य असलेले 5 मिलिमीटर यांमधील फरक — ThERMO साठी सरासरी 0.69 मिमी होती, वेगवान वेगाच्या 1.68 मिमीच्या तुलनेत — स्पष्ट सुधारणा. हळू वेगाच्या तुलनेत (0.98 मिमी), फरक सांख्यिकीयदृष्ट्या लक्षणीय नव्हता.
- उष्णतेची हानी. ThERMO सह हानी छेदापासून सुमारे 247 मायक्रोमीटर पसरली, हळू वेगाला 515 — म्हणजे सुमारे निम्मी. वेगवान वेग (294) ThERMO पेक्षा लक्षणीयरीत्या वेगळा नव्हता.
- वेळ. ThERMO ला प्रत्येक छेदासाठी 22 सेकंद लागले, वेगवान वेगापेक्षा 20% जास्त, पण हळू वेगापेक्षा (52 सेकंद) खूपच जलद.
- खोली. छेद जिभेच्या जाडीतही 5 मिलिमीटर खाली जायला हवा होता — ही बाजूच्या कडेपेक्षा वेगळी सूचना; ThERMO सर्वात जवळ आला (4.1 मिमी). जास्त खोल छेदांमुळे उष्णतेची हानी किंचित जास्त झाली.
म्हणूनच शोधनिबंधातील ठळक आकडे — 52% पर्यंत कमी उष्णता-हानी, 59% पर्यंत अधिक अचूकता — दोन वेगवेगळ्या तुलनांमधून आले आहेत. कोणत्याही ठरलेल्या वेगाने दोन्ही बाबतींत चांगली कामगिरी केली नाही; ThERMO ने प्रत्येक बाबतीत बऱ्यापैकी चांगली कामगिरी केली.
डोके-मान शस्त्रक्रियातज्ज्ञाने, त्यालाही पद्धत माहीत नसताना, ThERMO आणि हळू वेग दोघांनाही 5 पैकी 4 गुण दिले, आणि वेगवान वेगाला त्याच्या कमकुवत कडांसाठी 5 पैकी 2. ThERMO चे छेद जलद आणि संभाव्यतः कमी हानिकारक ठरवले गेले, पण त्यांच्या कडा जास्त खडबडीत होत्या, कदाचित घट्ट वळणांवर दिशेत अचानक बदल झाल्यामुळे.
डुकराच्या जिभेपासून रुग्णापर्यंत
रुग्णालयापर्यंतच्या अंतराबाबत लेखक स्पष्ट आहेत. जिभा खोलीच्या तापमानावरील मृत ऊती होत्या, त्यात रक्तप्रवाह नव्हता आणि दाह (inflammation) नव्हता; जिवंत शरीरात उष्णता वेगळी वागते. फक्त एकाच प्रकारची ऊती आणि प्रत्येक पद्धतीसाठी तीन छेद तपासले गेले, आणि रोबोटची तुलना मानवी शल्यचिकित्सकाशी केली गेली नाही. शल्यचिकित्सकाच्या उलट, तो कधी उपकरण उचलत नाही की मागे सरकत नाही. पुढे मृतदेहांवर, मग जिवंत ऊतींवर अभ्यास होतील — सोबत प्रत्यक्ष शस्त्रक्रिया जिथे होतात तिथे बसू शकतील असे लहान थर्मल कॅमेरे.