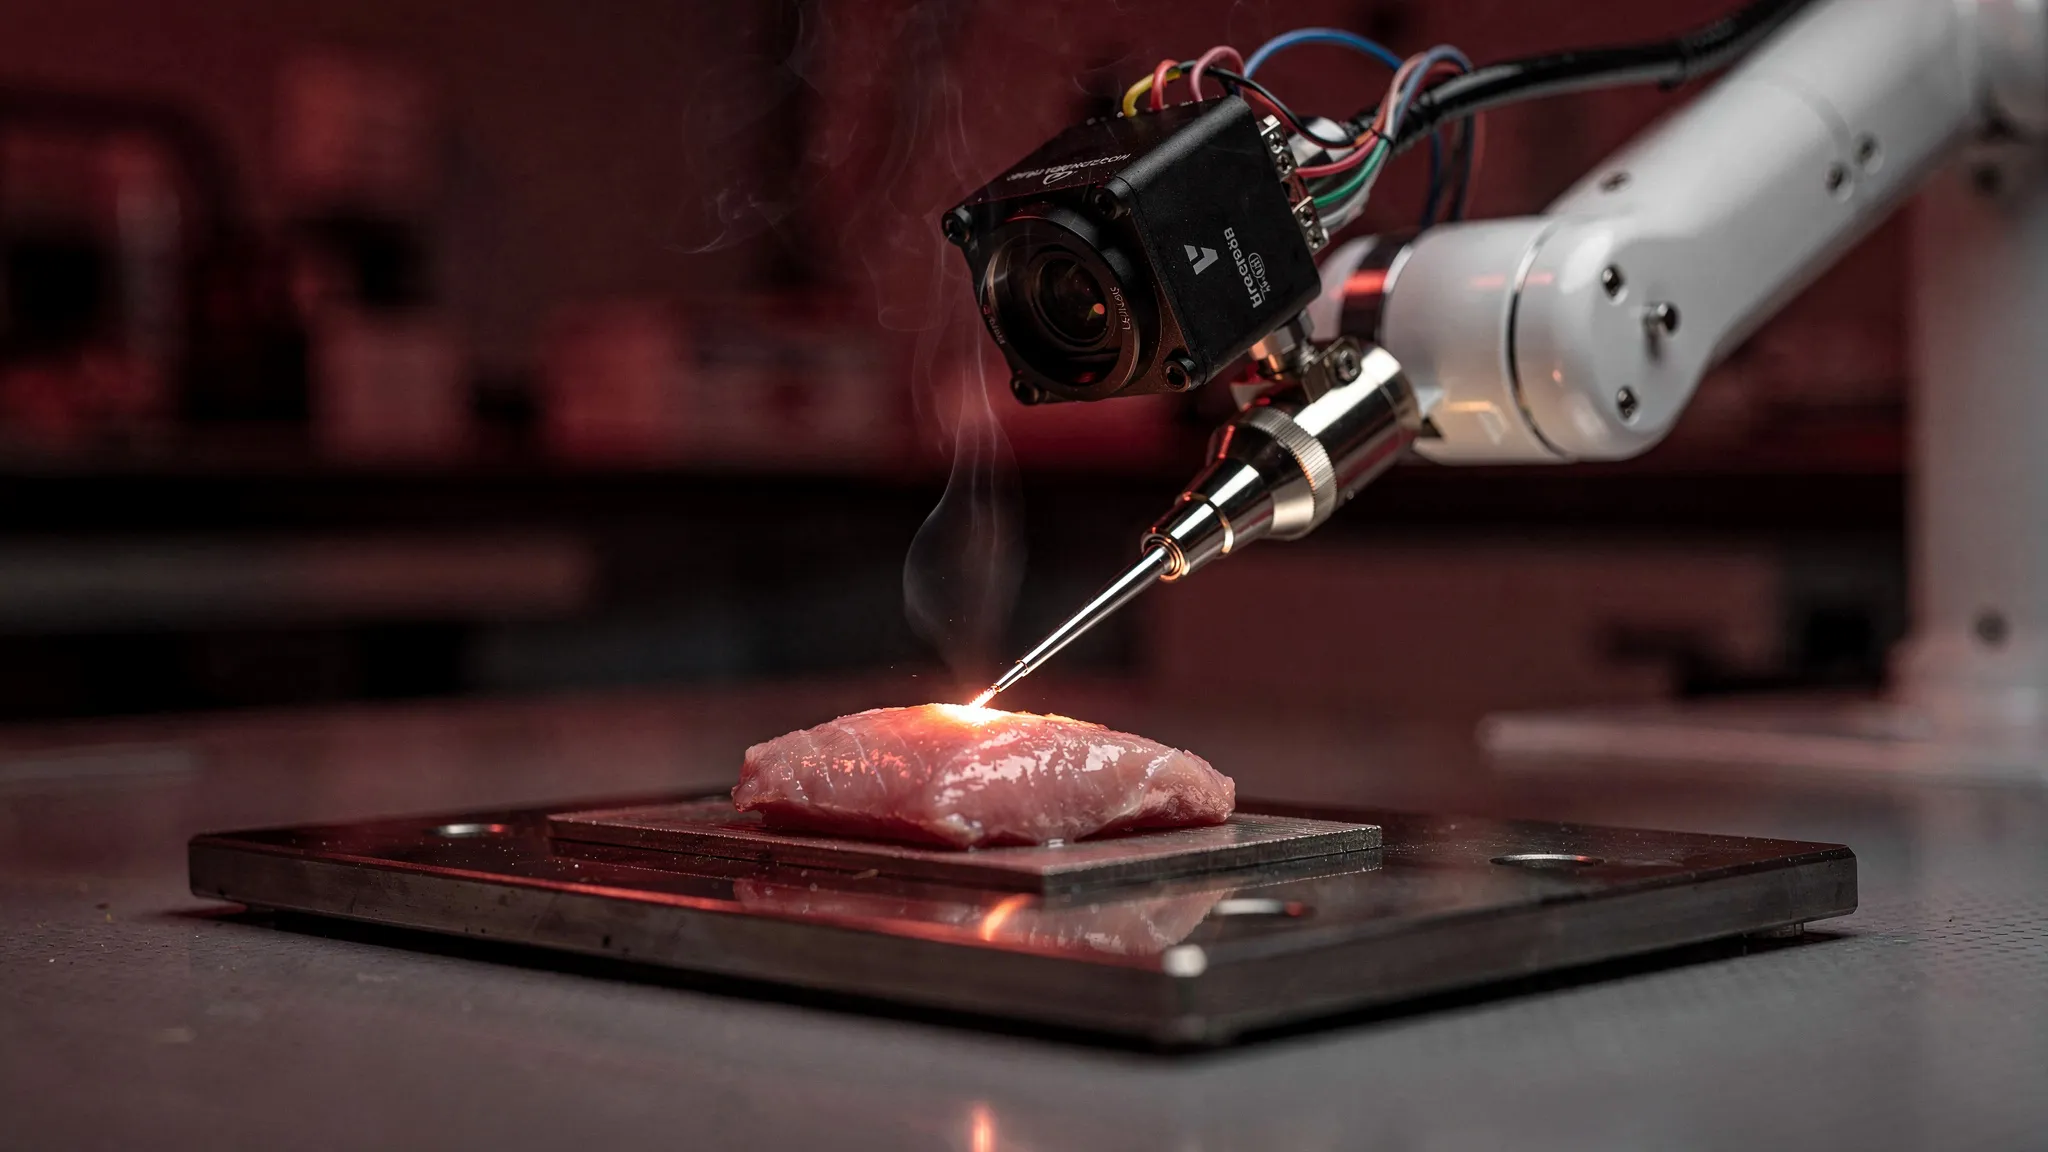
এক সার্জিক্যাল রোবট, যে নিজের ফলার তাপের দিকে নজর রাখে
গবেষণাপত্রে উদ্ধৃত পরিসংখ্যান অনুযায়ী, মুখের ক্যানসার — জিভ, ঠোঁট, গাল — বিশ্বজুড়ে বছরে প্রায় 3,77,000 মানুষকে আক্রান্ত করে এবং 1,78,000 জনের মৃত্যু ঘটায়। টিউমার না ছড়ালে অস্ত্রোপচারই প্রায়ই সবচেয়ে কার্যকর চিকিৎসা। জিভের ক্ষেত্রে এর মানে সাধারণত আংশিক গ্লসেক্টমি: টিউমারটিকে তার চারপাশের সুস্থ টিস্যুর 5 মিলিমিটার মার্জিনসহ অপসারণ। মার্জিন খুব সরু হলে ক্যানসার কোষ থেকে যাওয়ার ঝুঁকি থাকে; খুব চওড়া হলে সুস্থ জিভ বাদ পড়ে এবং সেরে ওঠা কঠিন হয়।
তাপ, দুই দিকে ধার দেওয়া হাতিয়ার
কাটা সাধারণত হয় ইলেকট্রোসার্জারি দিয়ে: একটি যন্ত্র টিস্যুর ভেতরে বৈদ্যুতিক প্রবাহ পাঠায়, তাকে গরম করে যাতে সে সহজে আলাদা হয় এবং কম রক্তপাত হয়। গতি একটি ভারসাম্যের খেলা। খুব ধীরে চললে তাপ সুস্থ টিস্যুতে ছড়িয়ে পড়ে, হয়তো সেই স্নায়ুর ক্ষতি করে যা জিভকে অনুভূতি দেয়। খুব দ্রুত চললে টিস্যু যথেষ্ট নরম হয় না: সে যন্ত্রে আটকে যায়, বিকৃত হয়, আর কাটা পথ পরিকল্পিত রাস্তা থেকে সরে যায়।
অভিজ্ঞ সার্জনেরা দেখতে দেখতে গতি বদলান। স্বয়ংক্রিয় সার্জিক্যাল রোবট এখনও পর্যন্ত তা করে না: তারা আগে থেকে বেছে নেওয়া গতিতে কাটে। আগের গবেষণায় দেখা গেছে, এ ধরনের রোবটিক কাটা হাতে কাটার চেয়ে বেশি কোষের ক্ষতি করে।
স্ক্যালপেলের ওপর একটি ক্যামেরা
জনস হপকিন্স বিশ্ববিদ্যালয়ের নাভিদ রিয়াজিয়াত, জেরেমি ব্রাউন ও তাঁদের সহকর্মীরা তাঁদের নিজস্ব অ্যালগরিদম ThERMO-কে এগিয়ে নিয়েছেন, যা আগে জেলের ওপর পরীক্ষা করা হয়েছিল। একটি ছোট থার্মাল ক্যামেরা রোবটের বাহুতে বৈদ্যুতিক স্ক্যালপেলের পেছনে বসানো থাকে। প্রতিটি ফ্রেমে সে মাপে, 60 °C-এর ওপরে উত্তপ্ত অঞ্চলটি — যে তাপমাত্রায় টিস্যুর প্রোটিন ভেঙে যায় — কতটা চওড়া হয়েছে, এবং যন্ত্রের ডগাটি কতটা পাশে ঠেলে সরানো হচ্ছে। রোবটটি ক্রমাগত টিস্যুর বৈশিষ্ট্য অনুমান করে এবং সেই গতি বেছে নেয় যা দুটি ঝুঁকির মধ্যে সবচেয়ে ভালো ভারসাম্য রাখে: একদিকে তাপজনিত ক্ষতি, অন্যদিকে আটকে যাওয়া। এর কোনো প্রশিক্ষণ-তথ্য লাগে না, পরীক্ষা-আর-ভুলের মাধ্যমে সমন্বয়ও লাগে না।
দলটি এটি পরীক্ষা করেছে শূকরের জিভে, যা লেখকদের মতে মানুষের জিভের মতো। প্রতিটি জিভে একটি কাল্পনিক টিউমার চিহ্নিত করা হয়েছিল, যার রূপরেখা নেওয়া হয়েছিল এক প্রকৃত রোগীর টিউমার থেকে, আর রোবটকে তার চারপাশে 5 মিলিমিটারে কাটতে হয়েছিল। তিনটি পদ্ধতি তুলনা করা হয়েছে, প্রতিটি তিনটি জিভে: 2 মিমি/সেকেন্ড ধীর নির্দিষ্ট গতি, যা তাঁদের রোবট এতদিন ব্যবহার করত; 7 মিমি/সেকেন্ড দ্রুত নির্দিষ্ট গতি, যা একজন বিশেষজ্ঞ সার্জনের ওপর মাপা হয়েছিল; এবং ThERMO। একজন প্যাথলজিস্ট কোন পদ্ধতি ব্যবহার হয়েছে তা না জেনে মাইক্রোস্কোপের নিচে টিস্যু পরীক্ষা করেছেন।
জিভগুলো কী দেখাল
- নির্ভুলতা। মার্জিন-ত্রুটি — অর্থাৎ টিউমারের চারপাশে আসলে যতটুকু সুস্থ টিস্যু রেখে দেওয়া হয়েছে আর লক্ষ্য 5 মিলিমিটারের মধ্যের ফারাক — ThERMO-র ক্ষেত্রে গড়ে ছিল 0.69 মিমি, দ্রুত গতিতে 1.68 মিমি — স্পষ্ট উন্নতি। ধীর গতির (0.98 মিমি) তুলনায় পার্থক্যটি পরিসংখ্যানগতভাবে তাৎপর্যপূর্ণ ছিল না।
- তাপজনিত ক্ষতি। ThERMO-তে ক্ষতি কাটা থেকে প্রায় 247 মাইক্রোমিটার পর্যন্ত ছড়িয়েছে, ধীর গতিতে 515 — প্রায় অর্ধেক। দ্রুত গতি (294) ThERMO থেকে তাৎপর্যপূর্ণভাবে আলাদা ছিল না।
- সময়। ThERMO প্রতিটি কাটায় নিয়েছে 22 সেকেন্ড, দ্রুত গতির চেয়ে 20% বেশি, তবে ধীর গতির (52 সেকেন্ড) চেয়ে অনেক কম।
- গভীরতা। কাটাটিকে জিভের পুরুত্ব বরাবরও 5 মিলিমিটার নিচে নামতে হত — পাশের মার্জিনের চেয়ে এটি আলাদা একটি নির্দেশ; ThERMO সবচেয়ে কাছে পৌঁছেছে (4.1 মিমি)। গভীর কাটায় তাপজনিত ক্ষতি সামান্য বেশি হয়েছে।
তাই গবেষণাপত্রের শিরোনাম-সংখ্যাগুলো — 52% পর্যন্ত কম তাপজনিত ক্ষতি, 59% পর্যন্ত ভালো নির্ভুলতা — আসে দুটি আলাদা তুলনা থেকে। কোনো নির্দিষ্ট গতিই দুই দিকেই ভালো করেনি; ThERMO প্রতিটিতেই মোটামুটি ভালো করেছে।
একজন হেড-অ্যান্ড-নেক সার্জন, যাঁকেও পদ্ধতি জানানো হয়নি, ThERMO ও ধীর গতি দুটিকেই 5-এ 4 দিয়েছেন, আর দ্রুত গতিকে তার খারাপ মার্জিনের জন্য 5-এ 2। ThERMO-র কাটা দ্রুত ও সম্ভবত কম ক্ষতিকর বলে বিবেচিত হয়েছে, তবে তার প্রান্ত বেশি এবড়োখেবড়ো, সম্ভবত সরু বাঁকে দিকের আকস্মিক পরিবর্তনের কারণে।
শূকরের জিভ থেকে রোগী পর্যন্ত
ক্লিনিক পর্যন্ত দূরত্ব নিয়ে লেখকেরা স্পষ্ট। জিভগুলো ছিল ঘরের তাপমাত্রায় মৃত টিস্যু, রক্তপ্রবাহ নেই, প্রদাহ নেই; জীবিত দেহে তাপ অন্যভাবে আচরণ করে। মাত্র এক ধরনের টিস্যু আর প্রতিটি পদ্ধতিতে তিনটি কাটা পরীক্ষা করা হয়েছে, এবং রোবটকে কোনো মানব সার্জনের সঙ্গে তুলনা করা হয়নি। সার্জনের মতো নয়, সে কখনো যন্ত্র তোলে না বা পিছিয়েও আসে না। এরপর হবে মৃতদেহে, তারপর জীবিত টিস্যুতে গবেষণা — সঙ্গে দরকার হবে আরও ছোট থার্মাল ক্যামেরা, যা প্রকৃত অস্ত্রোপচারের জায়গায় এঁটে যেতে পারে।