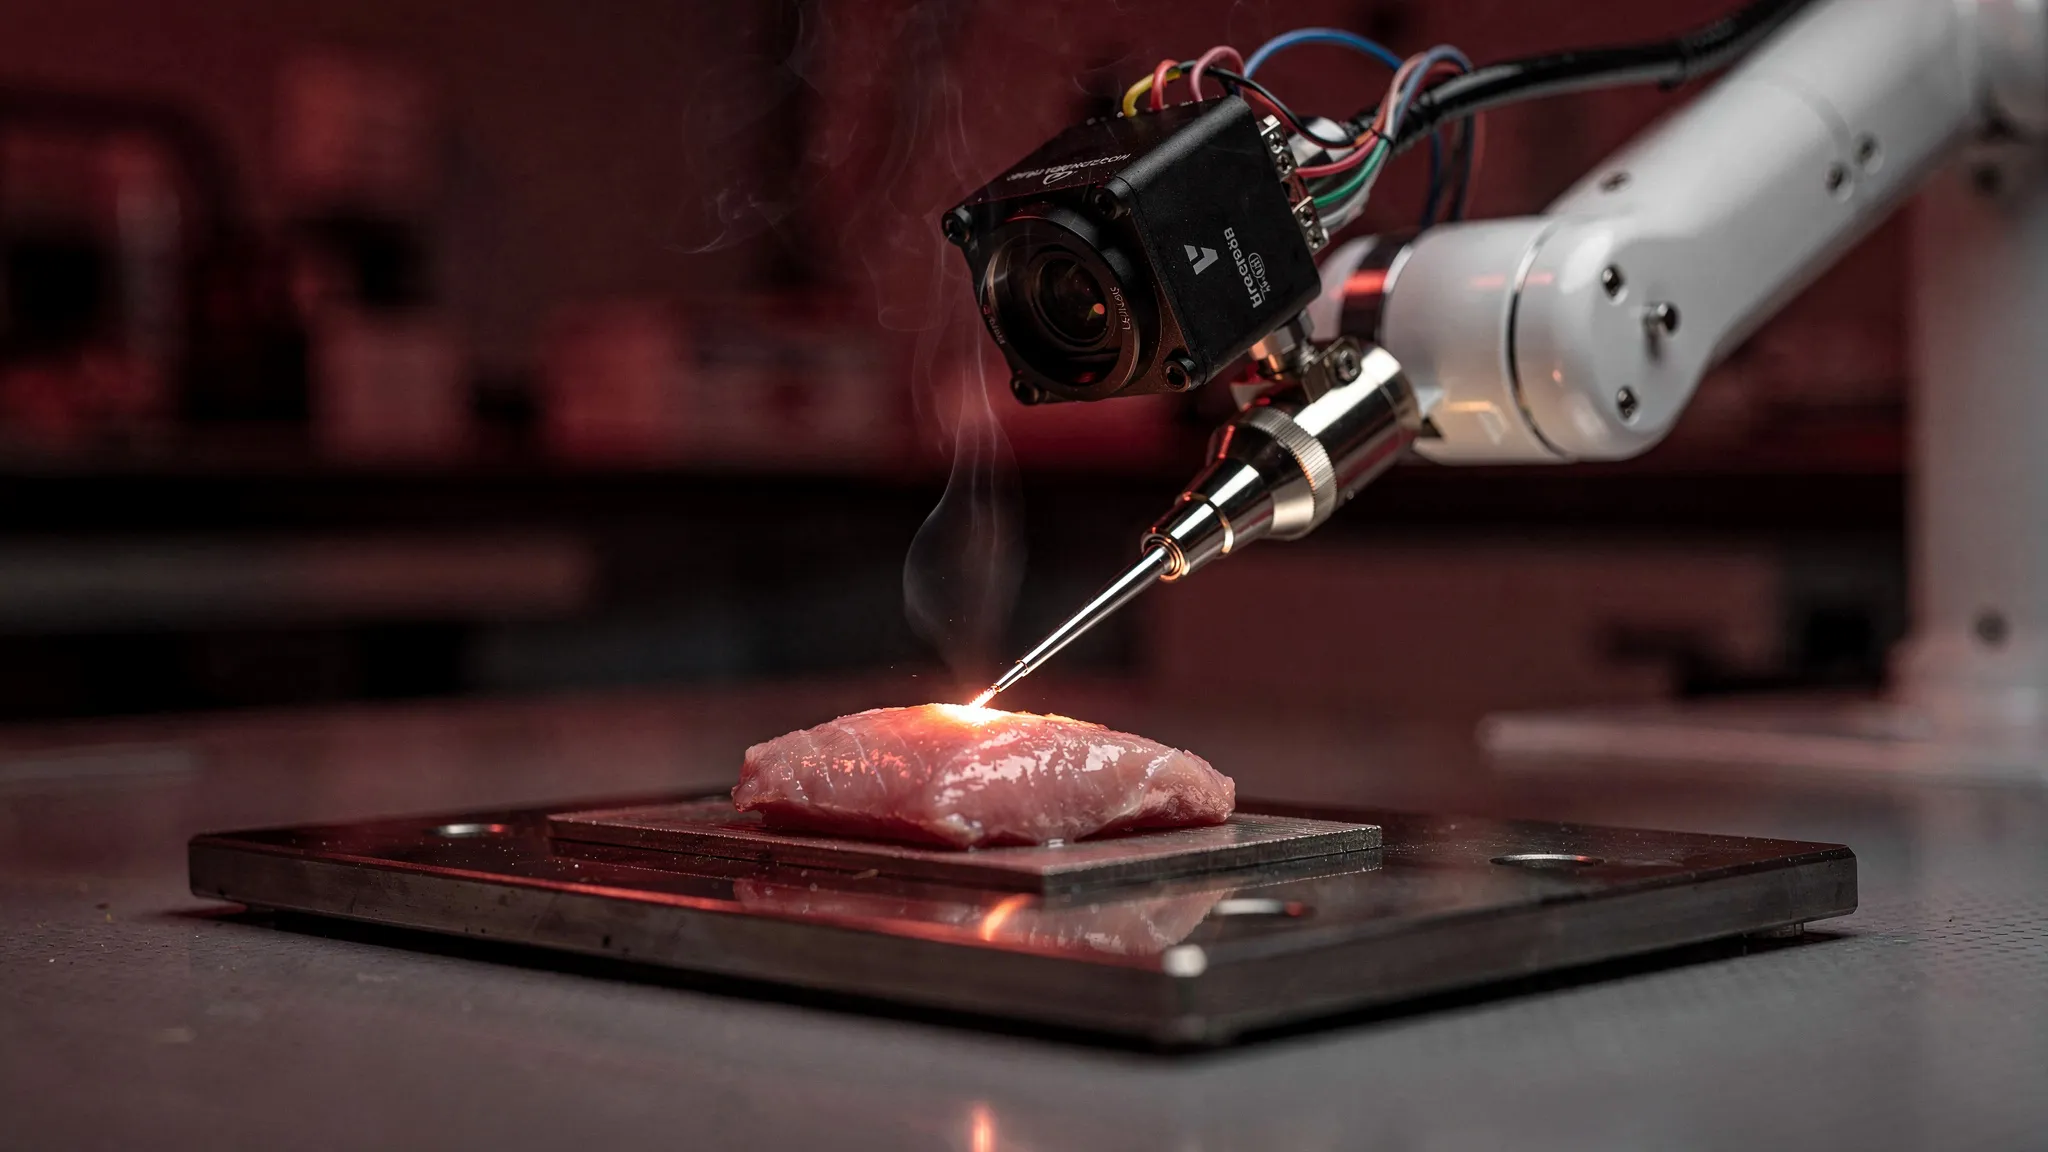
ROBOT BEDAH YANG MEMANTAU PANAS BILAHNYA SENDIRI
Kanker mulut — lidah, bibir, pipi — menyerang sekitar 377.000 orang per tahun di seluruh dunia dan menyebabkan 178.000 kematian, menurut angka yang dikutip dalam makalah. Bila tumor belum menyebar, pembedahan sering kali merupakan pengobatan paling efektif. Pada lidah, itu biasanya berarti glosektomi parsial: mengangkat tumor dengan batas 5 milimeter jaringan sehat di sekelilingnya. Batas yang terlalu tipis berisiko meninggalkan sel kanker; terlalu lebar membuang lidah yang sehat dan mempersulit pemulihan.
Panas, alat bermata dua
Pemotongan biasanya dilakukan dengan elektrobedah: sebuah instrumen mengalirkan arus listrik ke jaringan, memanaskannya sehingga jaringan mudah terbelah dan lebih sedikit berdarah. Kecepatan adalah soal keseimbangan. Bergerak terlalu lambat membuat panas menyebar ke jaringan sehat, mungkin merusak saraf yang memberi lidah rasa sentuhnya. Bergerak terlalu cepat membuat jaringan tidak cukup melunak: ia tersangkut pada alat, berubah bentuk, dan potongan melenceng dari jalur yang direncanakan.
Ahli bedah berpengalaman menyesuaikan kecepatan sambil mengamati. Robot bedah otonom, sejauh ini, tidak melakukannya: mereka memotong dengan kecepatan yang dipilih sebelumnya. Studi terdahulu menemukan bahwa pemotongan robotik semacam ini menyebabkan kerusakan sel lebih besar daripada pemotongan dengan tangan.
Kamera pada pisau bedah
Naveed Riaziat, Jeremy Brown, dan rekan-rekan di Johns Hopkins University mengembangkan algoritma mereka sendiri, ThERMO, yang sebelumnya diuji pada gel. Sebuah kamera termal kecil ikut bergerak di lengan robot di belakang pisau bedah listrik. Pada setiap bingkai, kamera mengukur seberapa lebar zona yang dipanaskan di atas 60 °C — suhu ketika protein jaringan terurai — dan seberapa jauh ujung alat terdorong ke samping. Robot terus-menerus memperkirakan sifat jaringan dan memilih kecepatan yang paling menyeimbangkan dua risiko: kerusakan panas di satu sisi, tersangkut di sisi lain. Ia tidak memerlukan data pelatihan maupun penyetelan coba-coba.
Tim mengujinya pada lidah babi, yang menurut para penulis menyerupai lidah manusia. Sebuah tumor virtual, digambar dari garis tepi tumor pasien sungguhan, ditandai pada masing-masing lidah, dan robot harus memotong 5 milimeter di sekelilingnya. Tiga metode dibandingkan, masing-masing pada tiga lidah: kecepatan tetap lambat 2 mm/detik, yang selama ini dipakai robot mereka; kecepatan tetap cepat 7 mm/detik, yang diukur pada seorang ahli bedah berpengalaman; dan ThERMO. Seorang ahli patologi memeriksa jaringan di bawah mikroskop tanpa mengetahui metode mana yang digunakan.
Apa yang diperlihatkan lidah-lidah itu
- Akurasi. Galat batas — selisih antara lebar jaringan sehat yang sebenarnya tertinggal di sekeliling tumor dan 5 milimeter yang dituju — rata-rata 0,69 mm untuk ThERMO, dibandingkan 1,68 mm pada kecepatan cepat — perbaikan yang jelas. Dibandingkan kecepatan lambat (0,98 mm), perbedaannya tidak signifikan secara statistik.
- Kerusakan panas. Kerusakan meluas sekitar 247 mikrometer dari potongan dengan ThERMO, dibandingkan 515 pada kecepatan lambat — kira-kira separuhnya. Kecepatan cepat (294) tidak berbeda signifikan dari ThERMO.
- Waktu. ThERMO memerlukan 22 detik per potongan, 20% lebih lama daripada kecepatan cepat tetapi jauh lebih singkat daripada kecepatan lambat (52 detik).
- Kedalaman. Potongan juga harus turun 5 milimeter ke dalam ketebalan lidah, target yang terpisah dari batas lateral; ThERMO paling mendekati (4,1 mm). Potongan yang lebih dalam menyebabkan kerusakan panas sedikit lebih besar.
Angka-angka utama makalah — kerusakan panas hingga 52% lebih sedikit, akurasi hingga 59% lebih baik — dengan demikian berasal dari dua perbandingan berbeda. Tidak ada kecepatan tetap yang unggul pada kedua aspek; ThERMO cukup baik pada masing-masing.
Seorang ahli bedah kepala dan leher, juga tanpa mengetahui metodenya, memberi nilai 4 dari 5 untuk ThERMO maupun kecepatan lambat, dan 2 dari 5 untuk kecepatan cepat karena batasnya yang buruk. Potongan ThERMO dinilai cepat dan berpotensi kurang merusak, tetapi dengan tepi yang lebih bergerigi, mungkin akibat perubahan arah yang tajam pada tikungan sempit.
Dari lidah babi ke pasien
Para penulis terang-terangan soal jarak menuju klinik. Lidah-lidah itu adalah jaringan mati pada suhu ruang, tanpa aliran darah dan tanpa peradangan; panas berperilaku berbeda di dalam tubuh yang hidup. Hanya satu jenis jaringan dan tiga potongan per metode yang diuji, dan robot tidak dibandingkan dengan ahli bedah manusia. Tidak seperti ahli bedah, robot ini juga tidak pernah mengangkat alat atau mundur. Langkah berikutnya adalah studi pada kadaver, lalu pada jaringan hidup — bersama kamera termal yang lebih kecil yang muat di tempat operasi sungguhan berlangsung.