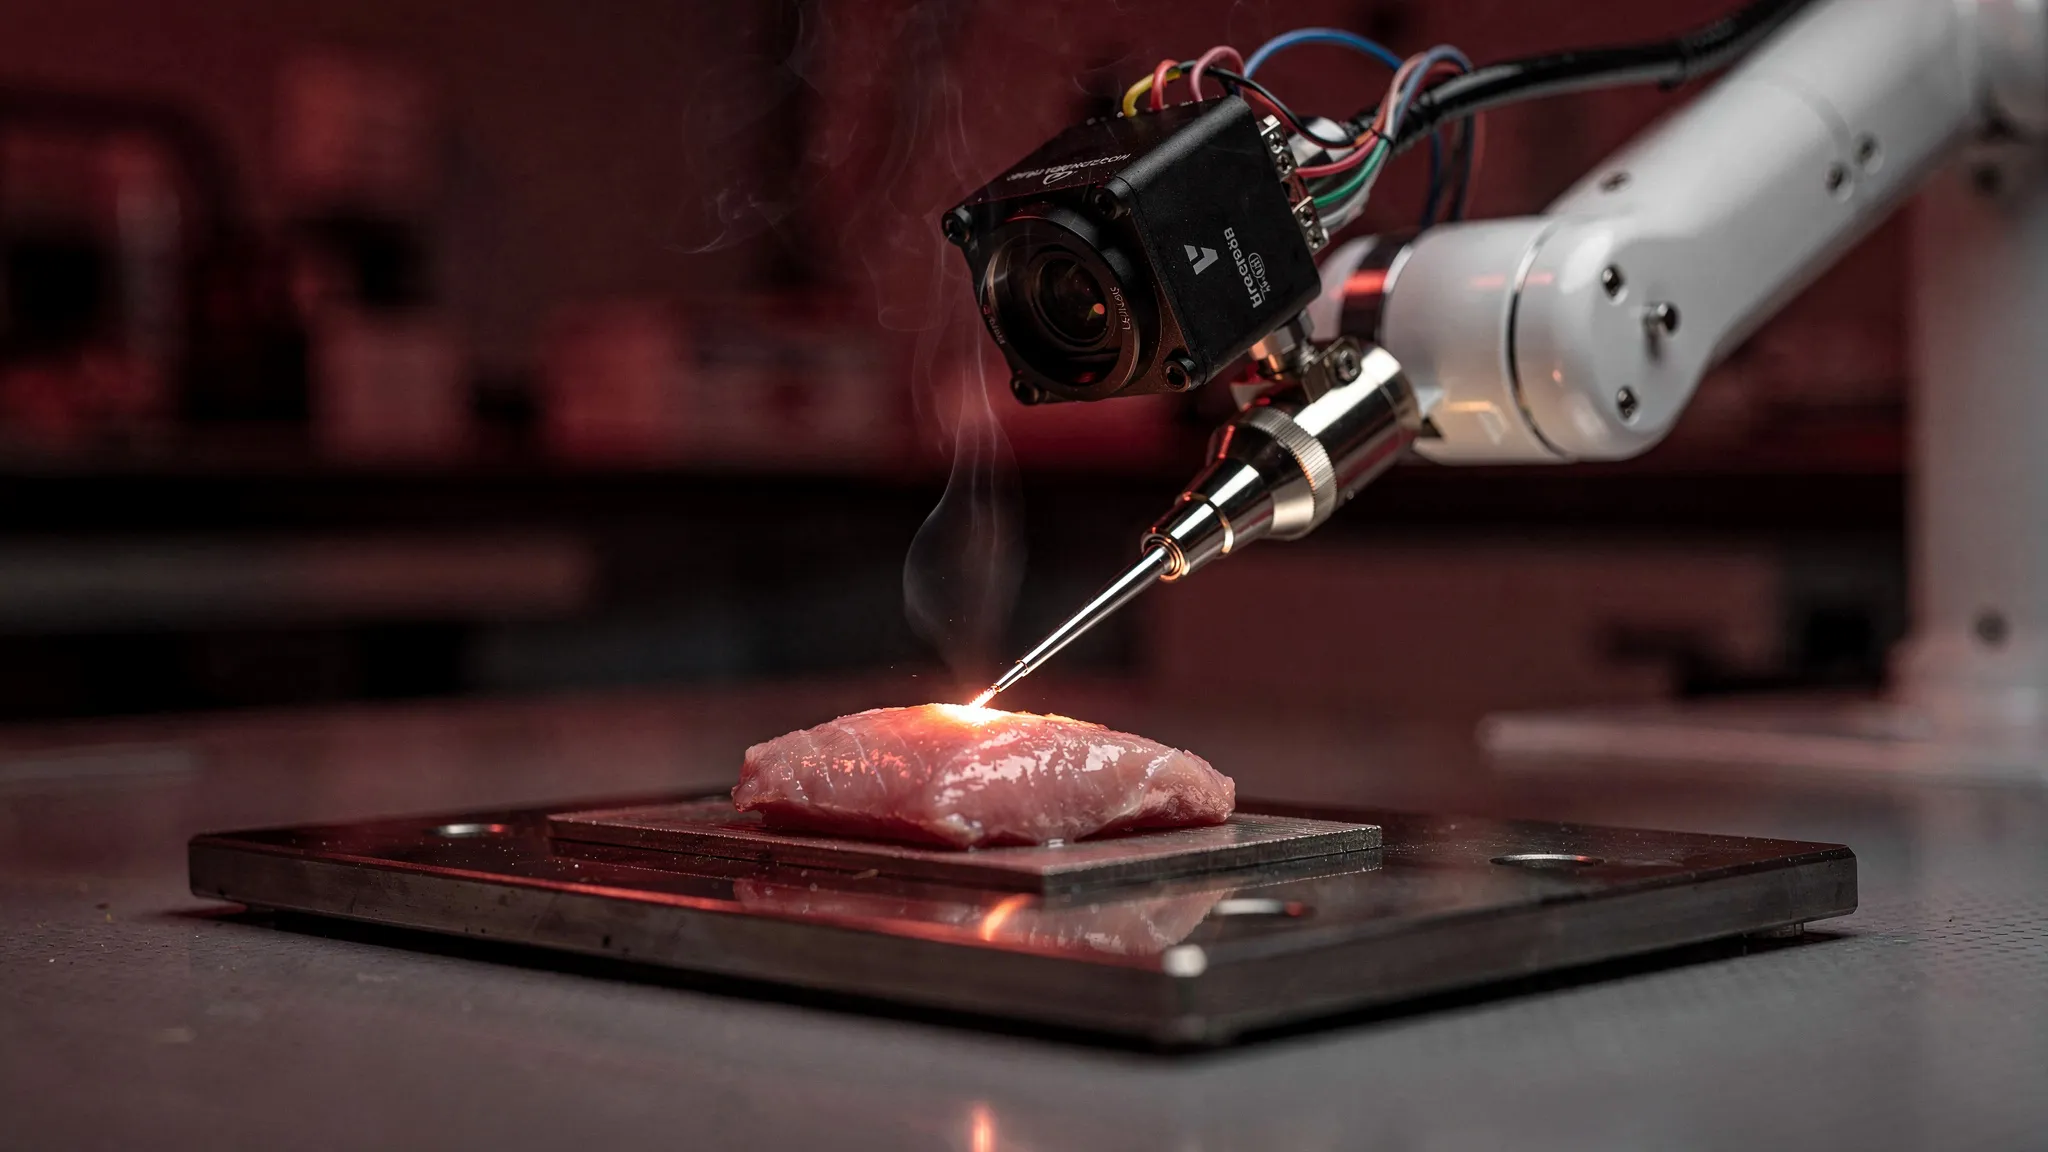
ХИРУРГИЧЕСКИЙ РОБОТ, КОТОРЫЙ СЛЕДИТ ЗА ЖАРОМ СОБСТВЕННОГО ЛЕЗВИЯ
Рак полости рта — языка, губ, щёк — ежегодно поражает около 377 000 человек в мире и уносит 178 000 жизней, согласно цифрам, приведённым в статье. Если опухоль не распространилась, операция часто оказывается самым эффективным лечением. На языке это обычно частичная глоссэктомия: удаление опухоли с отступом 5 миллиметров здоровой ткани вокруг. Слишком узкий отступ рискует оставить раковые клетки; слишком широкий удаляет здоровую часть языка и затрудняет восстановление.
Жар — обоюдоострый инструмент
Разрез обычно делают методом электрохирургии: инструмент пропускает через ткань электрический ток, нагревая её так, что она легко расходится и меньше кровоточит. Скорость — это балансирование. Если двигаться слишком медленно, жар распространяется в здоровую ткань и может повредить нерв, дающий языку чувствительность. Если слишком быстро, ткань размягчается недостаточно: она цепляется за инструмент, деформируется, и разрез уходит с намеченной траектории.
Опытные хирурги подстраивают скорость, наблюдая за тканью. Автономные хирургические роботы пока этого не делают: они режут со скоростью, выбранной заранее. Прежние исследования показали, что такая роботизированная резка повреждает клетки сильнее, чем ручная.
Камера на скальпеле
Навид Риазиат, Джереми Браун и их коллеги из Университета Джонса Хопкинса взяли за основу собственный алгоритм ThERMO, ранее испытанный на гелях. Маленький тепловизор движется на руке робота позади электрического скальпеля. В каждом кадре он измеряет, насколько широкой стала зона, нагретая выше 60 °C — температуры, при которой белки ткани разрушаются, — и насколько сильно отжимается в сторону кончик инструмента. Робот непрерывно оценивает свойства ткани и выбирает скорость, наилучшим образом уравновешивающую два риска: термическое повреждение с одной стороны и зацепление с другой. Ему не нужны ни обучающие данные, ни настройка методом проб и ошибок.
Команда испытала его на свиных языках, которые, по словам авторов, похожи на человеческие. На каждом отметили виртуальную опухоль, повторяющую контур опухоли реального пациента, и робот должен был вырезать её с отступом 5 миллиметров. Сравнивали три метода, каждый на трёх языках: медленную постоянную скорость 2 мм/с, которую до сих пор использовал их робот; быструю постоянную скорость 7 мм/с, измеренную у опытного хирурга; и ThERMO. Патологоанатом исследовал ткань под микроскопом, не зная, какой метод применялся.
Что показали языки
- Точность. Ошибка границы — разница между шириной здоровой ткани, реально оставленной вокруг опухоли, и целевыми 5 миллиметрами — у ThERMO составила в среднем 0,69 мм против 1,68 мм на быстрой скорости — явное улучшение. По сравнению с медленной скоростью (0,98 мм) разница не была статистически значимой.
- Термическое повреждение. С ThERMO повреждение распространялось примерно на 247 микрометров от разреза против 515 на медленной скорости — примерно вдвое меньше. Быстрая скорость (294) значимо не отличалась от ThERMO.
- Время. ThERMO тратил 22 секунды на разрез — на 20% дольше, чем на быстрой скорости, но намного быстрее, чем на медленной (52 секунды).
- Глубина. Разрез должен был уйти ещё и на 5 миллиметров в толщу языка — задача, отдельная от боковой границы; ThERMO подошёл к ней ближе всех (4,1 мм). Более глубокие разрезы вызывали чуть больше термического повреждения.
Таким образом, главные цифры статьи — до 52% меньше термического повреждения и до 59% выше точность — взяты из двух разных сравнений. Ни одна постоянная скорость не показала хороших результатов по обоим показателям; ThERMO оказался достаточно хорош по каждому.
Хирург, специалист по голове и шее, тоже не знавший метода, поставил 4 из 5 и ThERMO, и медленной скорости, а быстрой — 2 из 5 за плохие границы. Разрезы ThERMO признали быстрыми и потенциально менее травматичными, но с более неровными краями — возможно, из-за резких смен направления на крутых изгибах.
От свиного языка к пациенту
Авторы прямо говорят о том, как далеко ещё до клиники. Языки были мёртвой тканью при комнатной температуре, без кровотока и без воспаления; в живом теле тепло ведёт себя иначе. Испытывали только один вид ткани и по три разреза на метод, а робота не сравнивали с хирургом-человеком. В отличие от хирурга, он к тому же никогда не поднимает инструмент и не отводит его назад. Следующими шагами были бы исследования на трупах, затем на живой ткани — вместе с более компактными тепловизорами, которые поместятся там, где проходят настоящие операции.