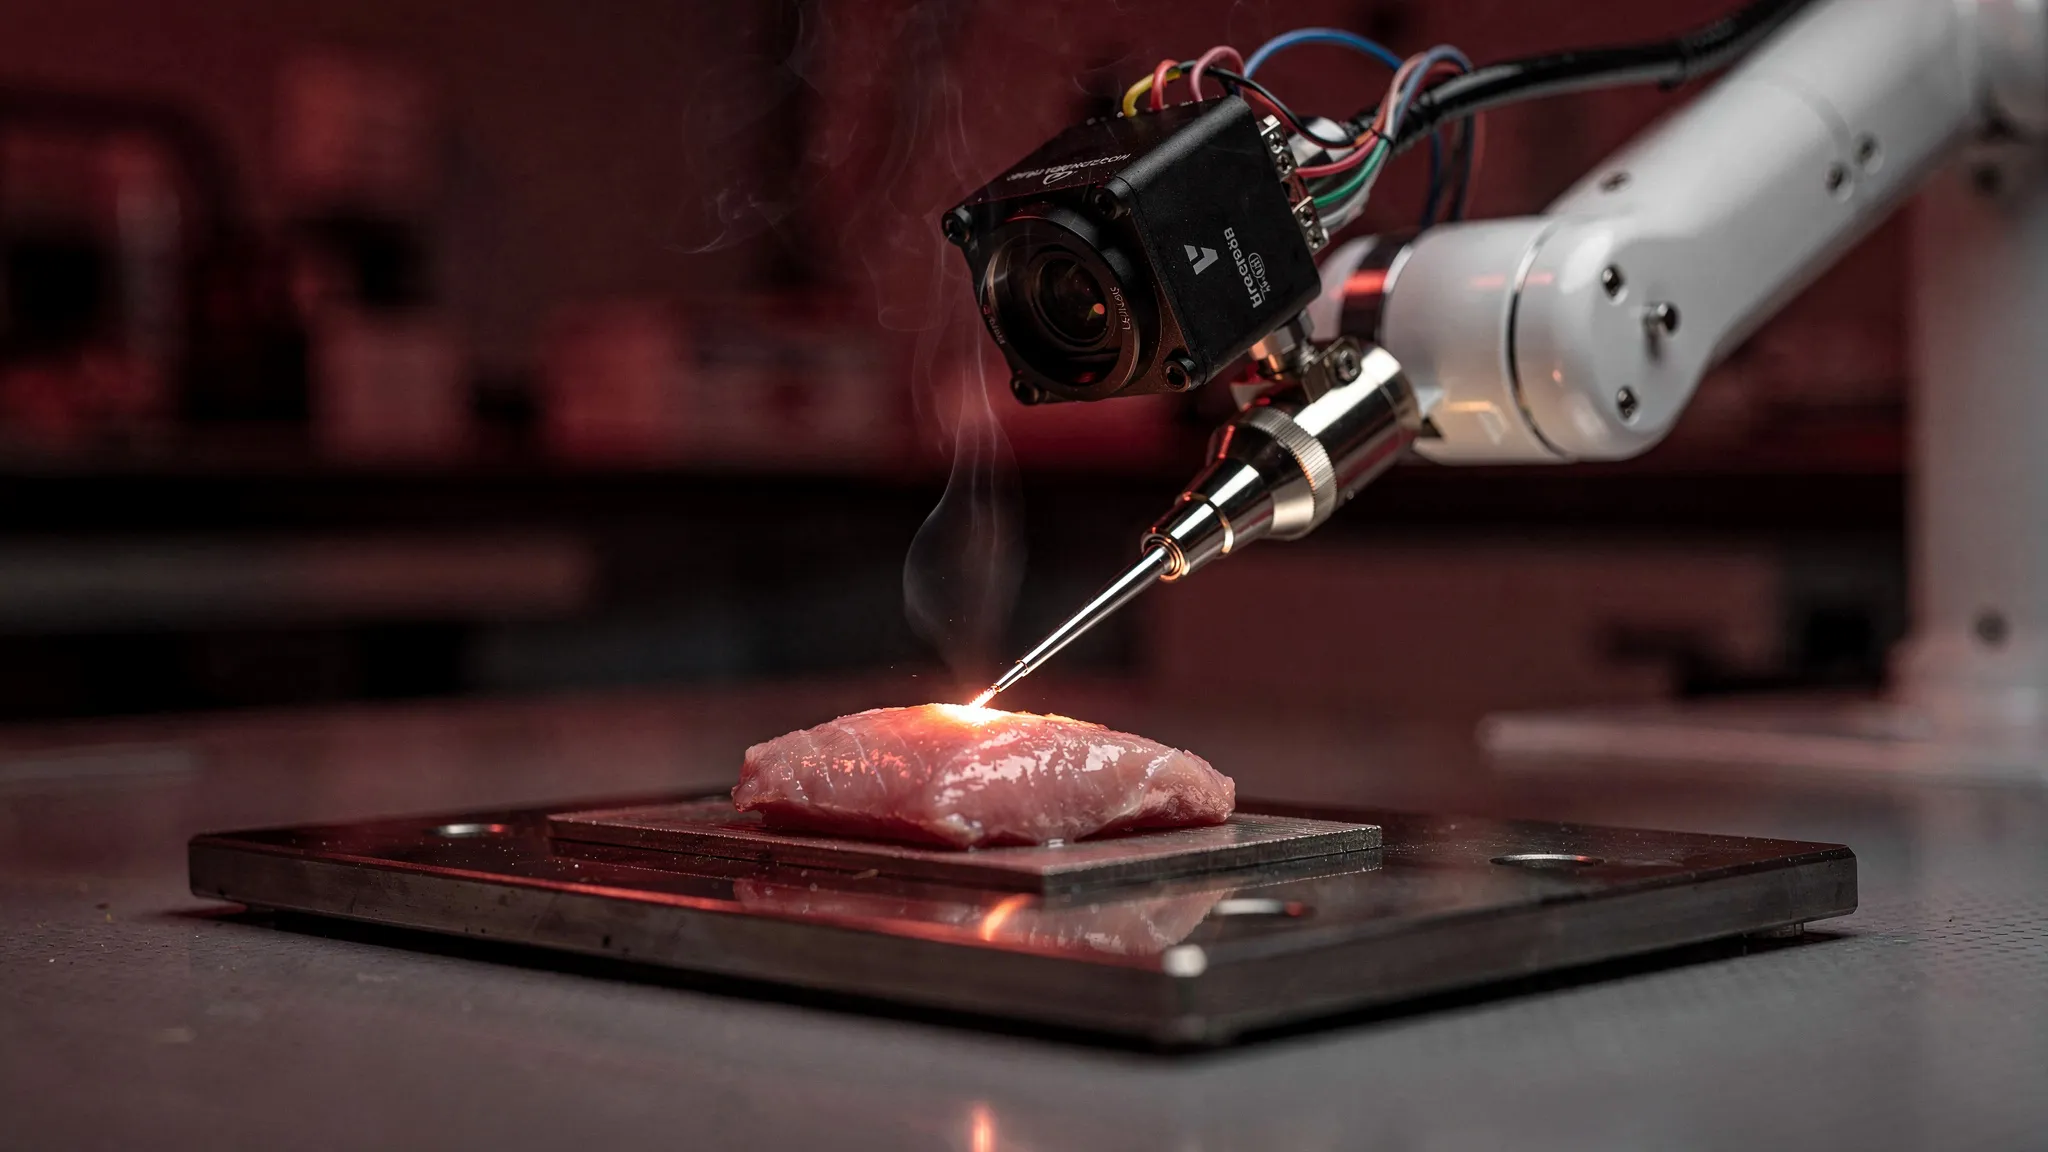
UM ROBÔ CIRÚRGICO QUE OBSERVA O CALOR DA PRÓPRIA LÂMINA
Os cânceres de boca — língua, lábios, bochechas — atingem cerca de 377.000 pessoas por ano no mundo e causam 178.000 mortes, segundo números citados no artigo. Quando o tumor não se espalhou, a cirurgia costuma ser o tratamento mais eficaz. Na língua, isso geralmente significa uma glossectomia parcial: retirar o tumor com uma margem de 5 milímetros de tecido saudável ao redor. Uma margem fina demais arrisca deixar células cancerosas para trás; larga demais remove língua saudável e dificulta a recuperação.
O calor, uma ferramenta de dois gumes
O corte costuma ser feito por eletrocirurgia: um instrumento passa corrente elétrica pelo tecido, aquecendo-o para que ele se separe com facilidade e sangre menos. A velocidade é um ato de equilíbrio. Mover-se devagar demais faz o calor se espalhar pelo tecido saudável, possivelmente prejudicando o nervo que dá sensibilidade à língua. Mover-se rápido demais não amolece o tecido o suficiente: ele engancha na ferramenta, se deforma, e o corte se desvia do trajeto planejado.
Cirurgiões experientes ajustam a velocidade enquanto observam. Os robôs cirúrgicos autônomos, até agora, não fazem isso: cortam a uma velocidade escolhida de antemão. Estudos anteriores constataram que esse tipo de corte robótico causa mais dano celular que o corte à mão.
Uma câmera no bisturi
Naveed Riaziat, Jeremy Brown e colegas da Universidade Johns Hopkins partiram de seu próprio algoritmo, o ThERMO, testado antes em géis. Uma pequena câmera térmica viaja no braço do robô atrás do bisturi elétrico. Em cada quadro, ela mede a largura da zona aquecida acima de 60 °C — a temperatura em que as proteínas do tecido se degradam — e o quanto a ponta da ferramenta está sendo empurrada para o lado. O robô estima continuamente as propriedades do tecido e escolhe a velocidade que melhor equilibra os dois riscos: dano térmico de um lado, enganchamento do outro. Ele não precisa de dados de treinamento nem de ajuste por tentativa e erro.
A equipe o testou em línguas de porco, que, segundo os autores, se parecem com línguas humanas. Um tumor virtual, desenhado a partir do contorno do tumor de um paciente real, foi marcado em cada uma, e o robô tinha de cortar 5 milímetros ao redor dele. Três métodos foram comparados, cada um em três línguas: uma velocidade fixa lenta de 2 mm/s, usada até então pelo robô da equipe; uma velocidade fixa rápida de 7 mm/s, medida em um cirurgião experiente; e o ThERMO. Um patologista examinou o tecido ao microscópio sem saber qual método tinha sido usado.
O que as línguas mostraram
- Precisão. O erro de margem — a diferença entre a largura de tecido sadio realmente deixada em torno do tumor e os 5 milímetros visados — foi em média de 0,69 mm com o ThERMO, contra 1,68 mm na velocidade rápida — uma melhora clara. Em relação à velocidade lenta (0,98 mm), a diferença não foi estatisticamente significativa.
- Dano térmico. O dano se estendeu cerca de 247 micrômetros a partir do corte com o ThERMO, contra 515 na velocidade lenta — cerca de metade. A velocidade rápida (294) não foi significativamente diferente do ThERMO.
- Tempo. O ThERMO levou 22 segundos por corte, 20% mais que a velocidade rápida, mas muito menos que a lenta (52 segundos).
- Profundidade. O corte também tinha de descer 5 milímetros na espessura da língua, um alvo distinto da margem lateral; o ThERMO chegou mais perto (4,1 mm). Cortes mais profundos causaram um pouco mais de dano térmico.
Os números de destaque do artigo — até 52% menos dano térmico, até 59% mais precisão — vêm, portanto, de duas comparações diferentes. Nenhuma velocidade fixa se saiu bem nos dois critérios; o ThERMO se saiu razoavelmente bem em cada um.
Um cirurgião de cabeça e pescoço, também cego quanto ao método, deu nota 4 de 5 tanto ao ThERMO quanto à velocidade lenta, e 2 de 5 à velocidade rápida por suas margens ruins. Os cortes do ThERMO foram considerados rápidos e potencialmente menos danosos, mas com bordas mais irregulares, talvez por mudanças bruscas de orientação em curvas fechadas.
Da língua de porco ao paciente
Os autores são explícitos quanto à distância até a clínica. As línguas eram tecido morto à temperatura ambiente, sem fluxo sanguíneo e sem inflamação; o calor se comporta de outra forma num corpo vivo. Apenas um tipo de tecido e três cortes por método foram testados, e o robô não foi comparado a um cirurgião humano. Ao contrário de um cirurgião, ele também nunca levanta a ferramenta nem recua. Viriam a seguir estudos em cadáveres, depois em tecido vivo — junto com câmeras térmicas menores que caibam onde as operações reais acontecem.