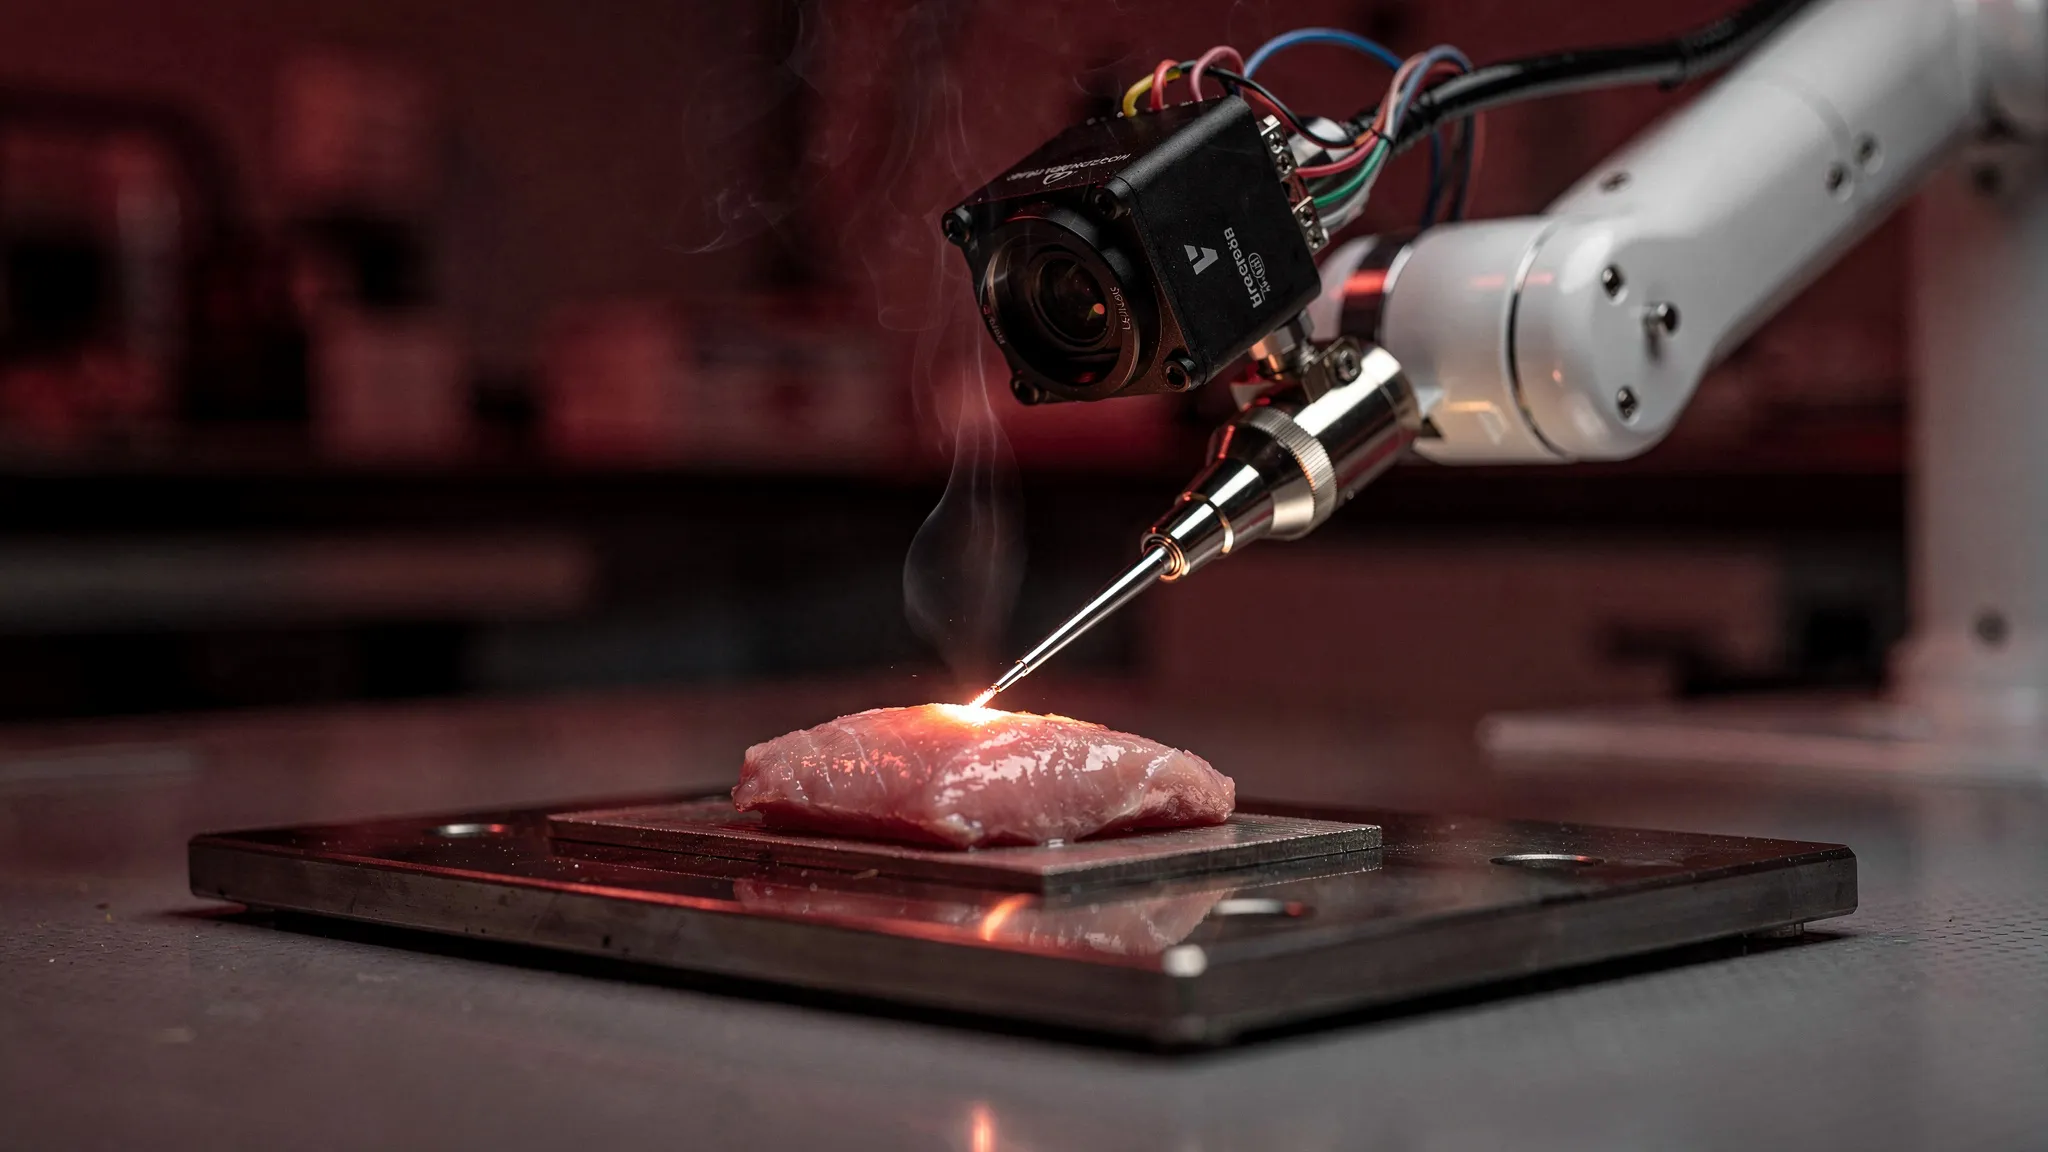
एक सर्जिकल रोबोट जो अपनी ही ब्लेड की गर्मी पर नज़र रखता है
शोधपत्र में उद्धृत आँकड़ों के अनुसार, मुँह के कैंसर — जीभ, होंठ, गाल — दुनिया भर में हर साल लगभग 3,77,000 लोगों को होते हैं और 1,78,000 मौतों का कारण बनते हैं। जब ट्यूमर फैला न हो, तो सर्जरी अक्सर सबसे कारगर इलाज होती है। जीभ पर, इसका मतलब आमतौर पर आंशिक ग्लॉसेक्टॉमी होता है: ट्यूमर को उसके चारों ओर स्वस्थ ऊतक के 5 मिलीमीटर मार्जिन के साथ निकालना। बहुत पतला मार्जिन कैंसर कोशिकाओं के पीछे छूट जाने का जोखिम रखता है; बहुत चौड़ा मार्जिन स्वस्थ जीभ को निकाल देता है और ठीक होना कठिन बना देता है।
गर्मी, दोधारी औज़ार
कट आमतौर पर इलेक्ट्रोसर्जरी से किया जाता है: एक उपकरण ऊतक में बिजली का करंट भेजता है, उसे गर्म करता है ताकि वह आसानी से अलग हो और कम ख़ून बहे। गति एक संतुलन का खेल है। बहुत धीमे चलें, तो गर्मी स्वस्थ ऊतक में फैल जाती है और शायद उस तंत्रिका को नुक़सान पहुँचाती है जो जीभ को संवेदना देती है। बहुत तेज़ चलें, तो ऊतक पर्याप्त नरम नहीं होता: वह उपकरण पर अटकता है, विकृत होता है, और कट अपने नियोजित रास्ते से भटक जाता है।
अनुभवी सर्जन देखते-देखते अपनी गति बदलते हैं। स्वायत्त सर्जिकल रोबोट अब तक ऐसा नहीं करते: वे पहले से चुनी गई गति से काटते हैं। पहले के अध्ययनों में पाया गया था कि इस तरह का रोबोटिक कटाव हाथ से काटने की तुलना में ज़्यादा कोशिका-क्षति करता है।
स्कैलपेल पर एक कैमरा
जॉन्स हॉपकिन्स विश्वविद्यालय के नवीद रियाज़ियात, जेरेमी ब्राउन और उनके सहयोगियों ने अपने ही एल्गोरिद्म ThERMO को आगे बढ़ाया, जिसे पहले जैल पर परखा गया था। एक छोटा थर्मल कैमरा रोबोट की भुजा पर बिजली वाले स्कैलपेल के पीछे लगा रहता है। हर फ़्रेम में यह मापता है कि 60 °C से ऊपर गर्म हुआ क्षेत्र — वह तापमान जिस पर ऊतक के प्रोटीन टूटने लगते हैं — कितना चौड़ा हो गया है, और उपकरण की नोक को कितना धकेला जा रहा है। रोबोट लगातार ऊतक के गुणों का अनुमान लगाता है और वह गति चुनता है जो दोनों जोखिमों को सबसे अच्छी तरह संतुलित करे: एक तरफ़ ऊष्मीय क्षति, दूसरी तरफ़ अटकना। इसे न तो प्रशिक्षण डेटा चाहिए और न ही आज़माइश-और-भूल से समायोजन।
टीम ने इसे सूअर की जीभों पर परखा, जो लेखकों के अनुसार मानव जीभ से मिलती-जुलती हैं। हर जीभ पर एक आभासी ट्यूमर चिह्नित किया गया, जिसकी रूपरेखा एक असली मरीज़ के ट्यूमर से ली गई थी, और रोबोट को उसके चारों ओर 5 मिलीमीटर पर काटना था। तीन तरीक़ों की तुलना की गई, हर एक तीन जीभों पर: 2 मिमी/सेकंड की धीमी तय गति, जिसका उपयोग उनका रोबोट अब तक करता आया था; 7 मिमी/सेकंड की तेज़ तय गति, जो एक विशेषज्ञ सर्जन पर मापी गई थी; और ThERMO। एक पैथोलॉजिस्ट ने यह जाने बिना कि कौन-सा तरीक़ा इस्तेमाल हुआ था, माइक्रोस्कोप के नीचे ऊतक की जाँच की।
जीभों ने क्या दिखाया
- सटीकता। मार्जिन-त्रुटि — यानी ट्यूमर के चारों ओर असल में छोड़ी गई स्वस्थ ऊतक की चौड़ाई और लक्षित 5 मिलीमीटर के बीच का अंतर — ThERMO के लिए औसतन 0.69 मिमी रही, जबकि तेज़ गति पर 1.68 मिमी — एक स्पष्ट सुधार। धीमी गति (0.98 मिमी) की तुलना में अंतर सांख्यिकीय रूप से महत्वपूर्ण नहीं था।
- ऊष्मीय क्षति। ThERMO के साथ क्षति कट से लगभग 247 माइक्रोमीटर तक फैली, जबकि धीमी गति पर 515 — लगभग आधी। तेज़ गति (294) ThERMO से महत्वपूर्ण रूप से भिन्न नहीं थी।
- समय। ThERMO ने हर कट में 22 सेकंड लिए, तेज़ गति से 20% अधिक, लेकिन धीमी गति (52 सेकंड) से कहीं तेज़।
- गहराई। कट को जीभ की मोटाई में भी 5 मिलीमीटर नीचे जाना था — यह पार्श्व मार्जिन से अलग एक निर्देश है; ThERMO सबसे क़रीब पहुँचा (4.1 मिमी)। गहरे कट ने थोड़ी अधिक ऊष्मीय क्षति की।
इसलिए शोधपत्र के प्रमुख आँकड़े — 52% तक कम ऊष्मीय क्षति, 59% तक बेहतर सटीकता — दो अलग-अलग तुलनाओं से आते हैं। कोई भी तय गति दोनों मोर्चों पर अच्छा नहीं कर पाई; ThERMO ने हर एक पर ठीक-ठाक अच्छा किया।
एक हेड-एंड-नेक सर्जन ने, जिन्हें भी तरीक़ा नहीं बताया गया था, ThERMO और धीमी गति दोनों को 5 में से 4 अंक दिए, और तेज़ गति को उसके ख़राब मार्जिन के लिए 5 में से 2। ThERMO के कट तेज़ और संभवतः कम हानिकारक माने गए, लेकिन उनके किनारे अधिक खुरदरे थे, शायद तंग मोड़ों में दिशा के अचानक बदलावों के कारण।
सूअर की जीभ से मरीज़ तक
लेखक क्लिनिक तक की दूरी को लेकर स्पष्ट हैं। जीभें कमरे के तापमान पर मृत ऊतक थीं, न रक्त-प्रवाह, न सूजन; जीवित शरीर में गर्मी अलग तरह से व्यवहार करती है। केवल एक तरह का ऊतक और हर तरीक़े के तीन कट परखे गए, और रोबोट की तुलना किसी मानव सर्जन से नहीं की गई। सर्जन के विपरीत, यह कभी उपकरण उठाता या पीछे भी नहीं हटता। आगे शवों पर, फिर जीवित ऊतक पर अध्ययन होंगे — साथ ही छोटे थर्मल कैमरों की ज़रूरत होगी जो वहाँ फ़िट हो सकें जहाँ असली ऑपरेशन होते हैं।