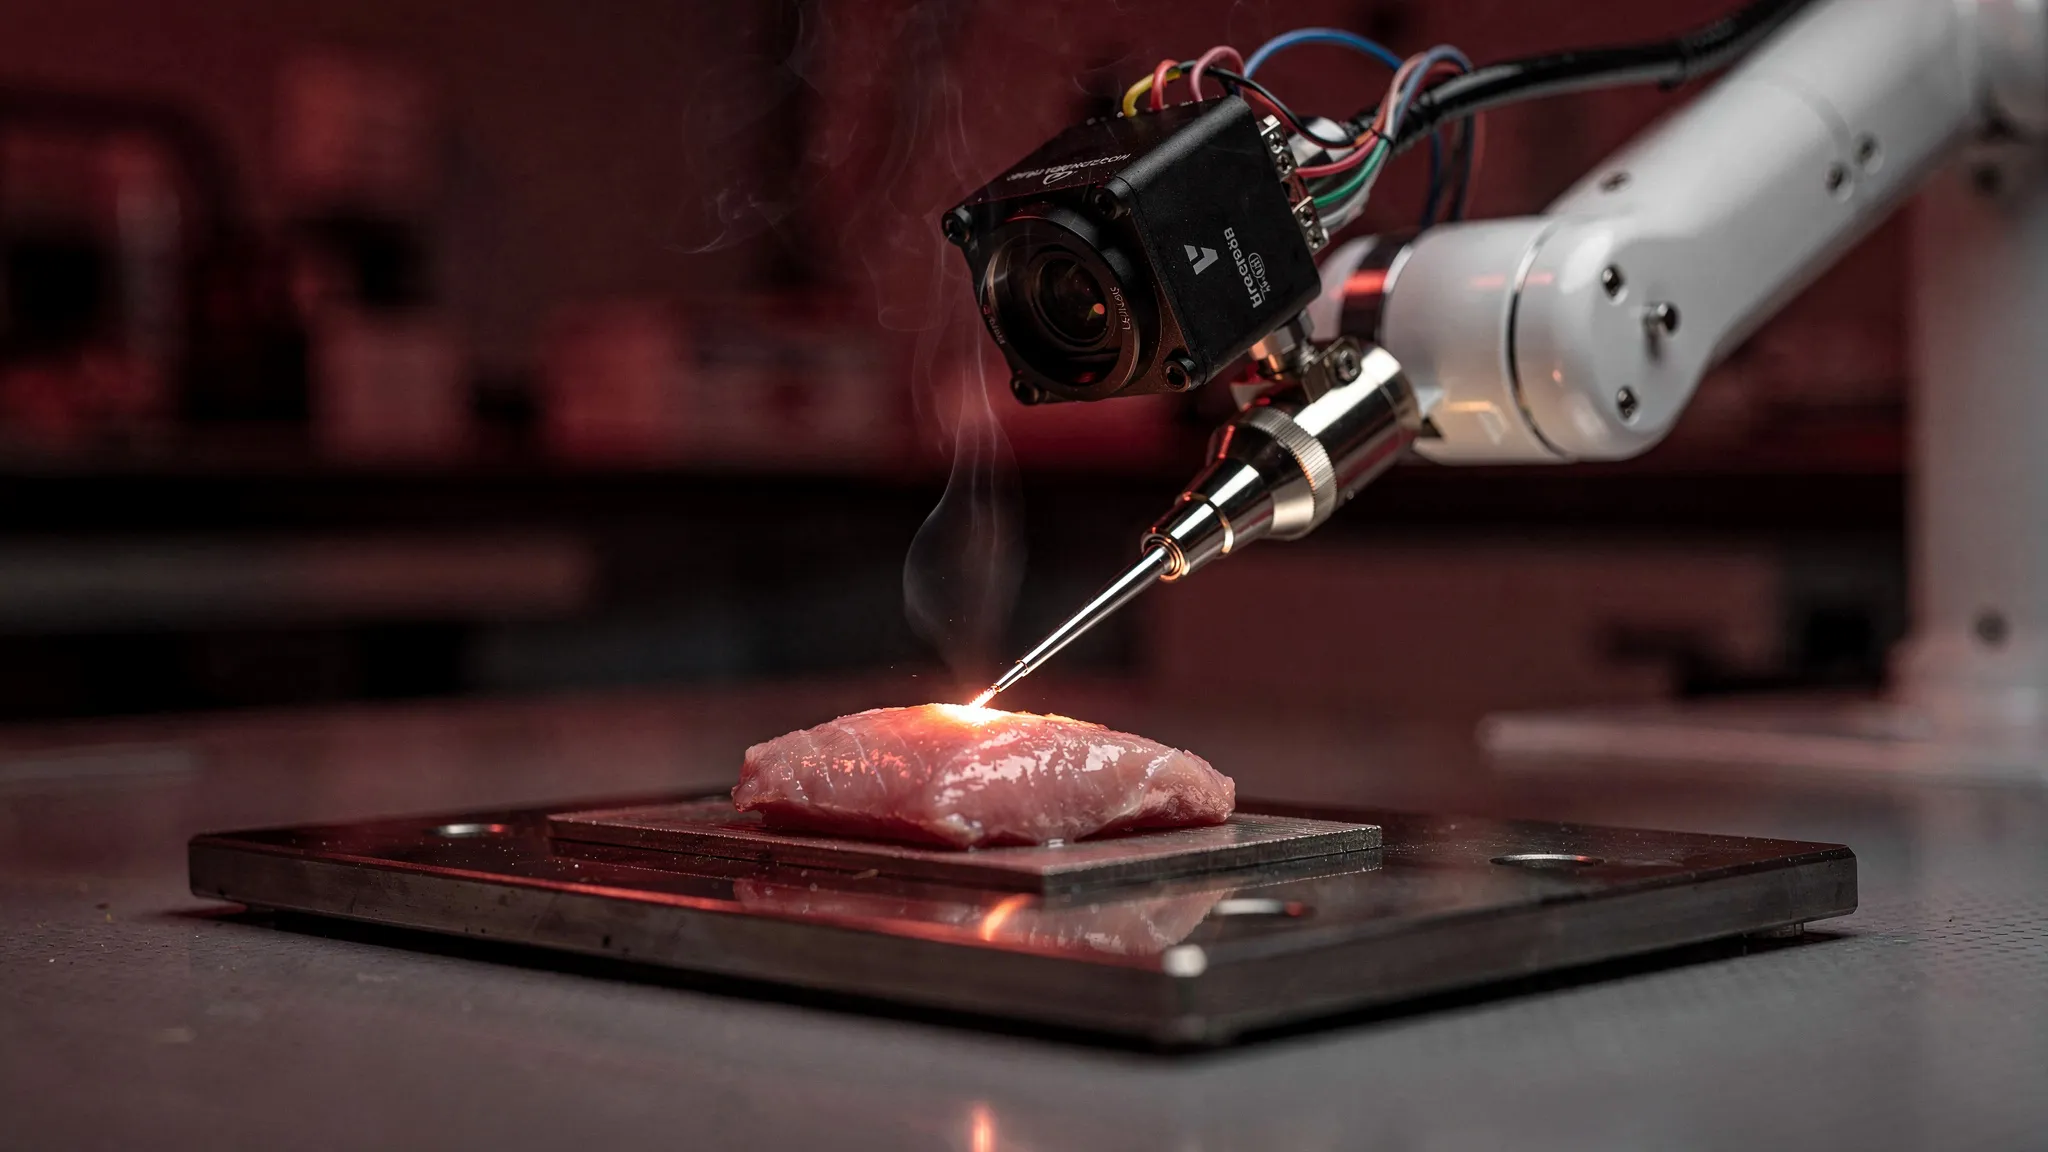
UN ROBOT CHIRURGIEN QUI SURVEILLE LA CHALEUR DE SON PROPRE BISTOURI
Les cancers de la bouche — langue, lèvres, joues — touchent environ 377 000 personnes par an dans le monde et causent 178 000 décès, selon les chiffres cités dans l’article. Quand la tumeur ne s’est pas étendue, la chirurgie est souvent le traitement le plus efficace. Sur la langue, il s’agit en général d’une glossectomie partielle : retirer la tumeur avec une marge de 5 millimètres de tissu sain autour. Une marge trop fine risque de laisser des cellules cancéreuses ; trop large, elle retire de la langue saine et complique la récupération.
La chaleur, outil à double tranchant
La coupe se fait d’ordinaire par électrochirurgie : un instrument fait passer un courant électrique dans le tissu, qui chauffe, se sépare plus facilement et saigne moins. La vitesse est un exercice d’équilibre. Trop lent, la chaleur gagne le tissu sain et peut léser le nerf qui donne sa sensibilité à la langue. Trop rapide, le tissu n’est pas assez ramolli : il accroche l’outil, se déforme, et la coupe s’écarte du tracé prévu.
Les chirurgiens expérimentés ajustent leur vitesse en regardant. Les robots chirurgicaux autonomes, jusqu’ici, non : ils coupent à une vitesse choisie à l’avance. Des études ont montré que ce type de coupe robotisée abîme davantage les cellules qu’une coupe à la main.
Une caméra sur le bistouri
Naveed Riaziat, Jeremy Brown et leurs collègues de l’université Johns Hopkins sont partis de leur propre algorithme, ThERMO, déjà testé sur des gels. Une petite caméra thermique est fixée au bras du robot, derrière le bistouri électrique. À chaque image, elle mesure la largeur de la zone chauffée au-delà de 60 °C — la température à laquelle les protéines du tissu se dénaturent — et de combien la pointe de l’outil est repoussée. Le robot estime en continu les propriétés du tissu et choisit la vitesse qui équilibre au mieux les deux risques : la brûlure d’un côté, l’accroche de l’autre. Il n’a besoin ni de données d’entraînement ni de réglages par essais.
L’équipe l’a testé sur des langues de porc, proches de la langue humaine selon les auteurs. Une tumeur virtuelle, dessinée d’après le contour de la tumeur d’un vrai patient, était tracée sur chacune, et le robot devait couper à 5 millimètres autour. Trois méthodes ont été comparées, chacune sur trois langues : une vitesse fixe lente de 2 mm/s, celle qu’utilisait jusqu’ici leur robot ; une vitesse fixe rapide de 7 mm/s, mesurée sur un chirurgien expert ; et ThERMO. Le tissu a été examiné au microscope par un expert en pathologie qui ignorait quelle méthode avait servi.
Ce que montrent les langues
- Précision. L’erreur de marge — l’écart entre la largeur de tissu sain réellement laissée autour de la tumeur et les 5 millimètres visés — était en moyenne de 0,69 mm pour ThERMO, contre 1,68 mm à vitesse rapide — un net progrès. Face à la vitesse lente (0,98 mm), la différence n’était pas statistiquement significative.
- Lésion thermique. Les dégâts s’étendaient à environ 247 micromètres de la coupe avec ThERMO, contre 515 à vitesse lente — environ la moitié. La vitesse rapide (294) ne différait pas significativement de ThERMO.
- Temps. ThERMO mettait 22 secondes par coupe, 20 % de plus que la vitesse rapide, mais bien moins que la lente (52 secondes).
- Profondeur. La coupe devait aussi descendre de 5 millimètres dans l’épaisseur de la langue, consigne distincte de la marge latérale ; c’est ThERMO qui s’en approchait le plus (4,1 mm). Les coupes plus profondes causaient un peu plus de lésion thermique.
Les chiffres mis en avant par l’article — jusqu’à 52 % de lésion thermique en moins, jusqu’à 59 % de précision en plus — viennent donc de deux comparaisons différentes. Aucune vitesse fixe ne faisait bien sur les deux tableaux ; ThERMO faisait correctement sur chacun.
Un expert ORL, lui aussi en aveugle, a donné 4 sur 5 à ThERMO comme à la vitesse lente, et 2 sur 5 à la vitesse rapide pour ses marges médiocres. Les coupes de ThERMO ont été jugées rapides et potentiellement moins brûlantes, mais avec des bords plus irréguliers, peut-être à cause de brusques changements d’orientation dans les virages serrés.
De la langue de porc au patient
Les auteurs sont clairs sur la distance qui reste jusqu’à la clinique. Les langues étaient du tissu mort à température ambiante, sans circulation sanguine ni inflammation ; la chaleur ne se comporte pas de la même façon dans un corps vivant. Un seul type de tissu et trois coupes par méthode ont été testés, et le robot n’a pas été comparé à un chirurgien humain. Contrairement à un chirurgien, il ne lève jamais l’outil et ne recule jamais. Viendraient ensuite des essais sur cadavre, puis sur tissu vivant — ainsi que des caméras thermiques plus petites, capables de tenir là où se déroulent les vraies opérations.