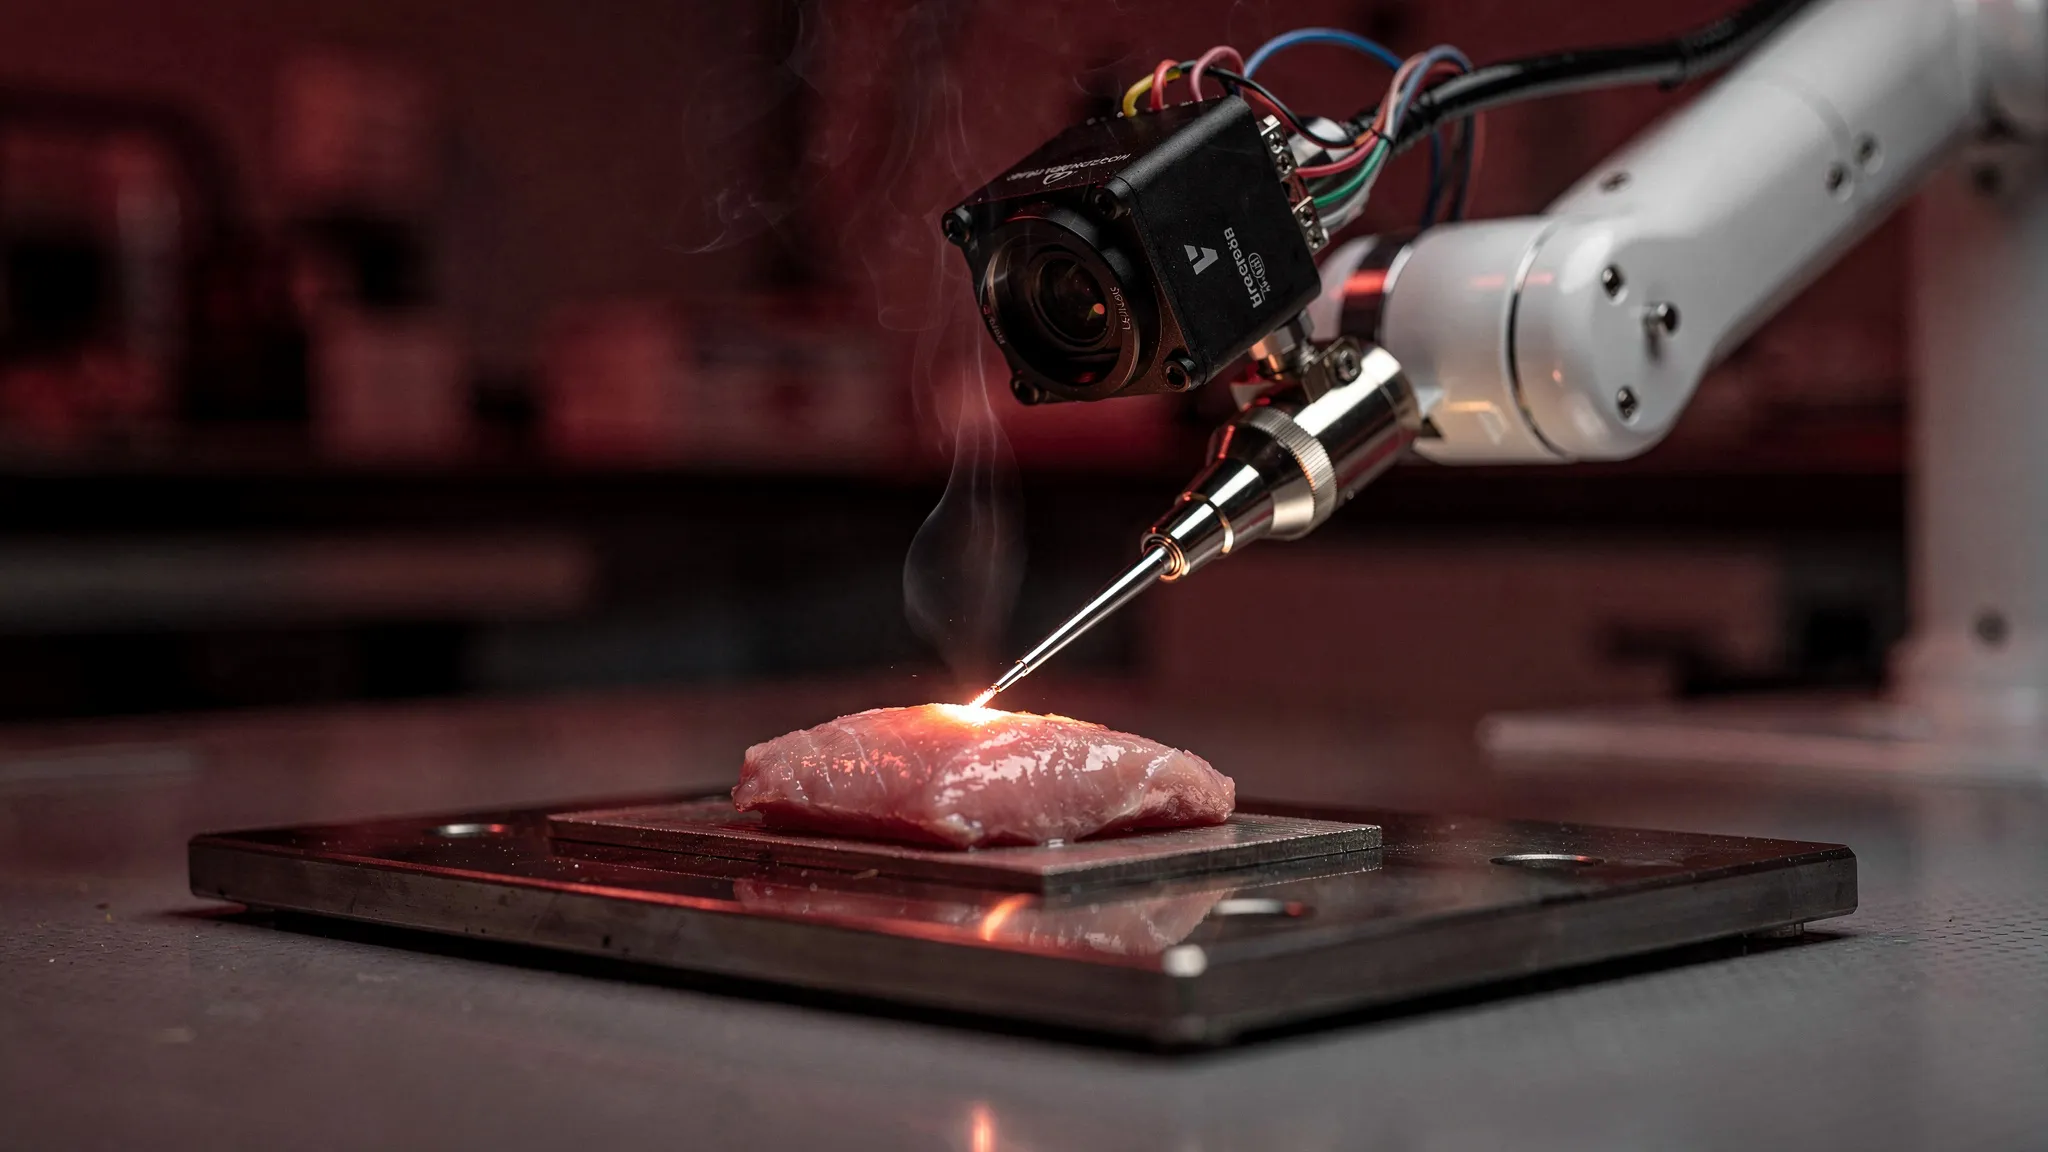
ربات جراحی که گرمای تیغ خودش را زیر نظر دارد
سرطانهای دهان — زبان، لبها، گونهها — بر پایهٔ آماری که مقاله نقل میکند، سالانه حدود 377,000 نفر را در جهان مبتلا میکنند و باعث 178,000 مرگ میشوند. وقتی تومور گسترش نیافته باشد، جراحی اغلب مؤثرترین درمان است. در زبان، این معمولاً به معنای گلوسکتومی جزئی است: برداشتن تومور همراه با حاشیهای 5 میلیمتری از بافت سالم پیرامون آن. حاشیهٔ بیش از حد نازک خطر بر جا ماندن سلولهای سرطانی را دارد؛ حاشیهٔ بیش از حد پهن بخشی از زبان سالم را برمیدارد و بهبود را دشوارتر میکند.
گرما، ابزاری دولبه
برش معمولاً با الکتروجراحی انجام میشود: ابزاری جریان الکتریکی را به بافت میفرستد و آن را گرم میکند تا بهآسانی از هم باز شود و کمتر خونریزی کند. سرعت یک تعادل است. خیلی آهسته حرکت کنید، گرما به بافت سالم نفوذ میکند و ممکن است به عصبی که حس زبان را تأمین میکند آسیب بزند. خیلی تند حرکت کنید، بافت به اندازهٔ کافی نرم نمیشود: به ابزار گیر میکند، تغییر شکل میدهد و برش از مسیر برنامهریزیشده منحرف میشود.
جراحان باتجربه همانطور که نگاه میکنند سرعتشان را تنظیم میکنند. رباتهای جراحی خودکار تاکنون چنین نمیکنند: با سرعتی که از پیش انتخاب شده میبُرند. پژوهشهای پیشین نشان دادند که این نوع برش رباتیک بیش از برش دستی به سلولها آسیب میزند.
دوربینی روی چاقوی جراحی
نوید ریاضت، جرمی براون و همکارانشان در دانشگاه جانز هاپکینز، الگوریتم خودشان، ThERMO، را که پیشتر روی ژلها آزموده شده بود، توسعه دادند. یک دوربین حرارتی کوچک روی بازوی ربات و پشت چاقوی برقی حرکت میکند. در هر قاب، اندازه میگیرد که ناحیهٔ گرمشده تا بالای 60 °C — دمایی که پروتئینهای بافت در آن تجزیه میشوند — چقدر پهن شده و نوک ابزار چقدر به کنار رانده میشود. ربات پیوسته ویژگیهای بافت را برآورد میکند و سرعتی را برمیگزیند که این دو خطر را به بهترین شکل متعادل کند: آسیب حرارتی از یک سو و گیر کردن از سوی دیگر. نه به دادهٔ آموزشی نیاز دارد و نه به تنظیم با آزمون و خطا.
گروه آن را روی زبان خوک آزمود که به گفتهٔ نویسندگان به زبان انسان شبیه است. روی هر زبان یک تومور مجازی، برگرفته از طرح تومور یک بیمار واقعی، علامتگذاری شد و ربات باید 5 میلیمتر دور آن را میبُرید. سه روش، هر کدام روی سه زبان، مقایسه شدند: سرعت ثابت آهستهٔ 2 mm/s که تاکنون ربات آنها به کار میبرد؛ سرعت ثابت تند 7 mm/s که روی یک جراح متخصص اندازهگیری شده بود؛ و ThERMO. یک آسیبشناس بافتها را زیر میکروسکوپ بیآنکه بداند کدام روش به کار رفته بررسی کرد.
آنچه زبانها نشان دادند
- دقت. خطای حاشیه — فاصلهٔ میان پهنای بافت سالمی که واقعاً پیرامون تومور باقی مانده و 5 میلیمتر هدف — برای ThERMO بهطور میانگین 0.69 mm بود، در برابر 1.68 mm در سرعت تند — بهبودی آشکار. در مقایسه با سرعت آهسته (0.98 mm)، تفاوت از نظر آماری معنادار نبود.
- آسیب حرارتی. آسیب با ThERMO تا حدود 247 میکرومتر از برش گسترش یافت، در برابر 515 در سرعت آهسته — حدود نصف. سرعت تند (294) تفاوت معناداری با ThERMO نداشت.
- زمان. ThERMO برای هر برش 22 ثانیه وقت گرفت، 20% بیشتر از سرعت تند اما بسیار سریعتر از سرعت آهسته (52 ثانیه).
- عمق. برش باید 5 میلیمتر هم در ضخامت زبان پایین میرفت، هدفی جدا از حاشیهٔ جانبی؛ ThERMO نزدیکترین بود (4.1 mm). برشهای عمیقتر کمی آسیب حرارتی بیشتری به بار آوردند.
بنابراین ارقام اصلی مقاله — تا 52% آسیب حرارتی کمتر، تا 59% دقت بهتر — از دو مقایسهٔ متفاوت میآیند. هیچ سرعت ثابتی در هر دو جنبه خوب عمل نکرد؛ ThERMO در هر کدام بهطور معقولی خوب بود.
یک جراح سر و گردن، که او هم از روش بیخبر بود، به ThERMO و سرعت آهسته هر دو نمرهٔ 4 از 5 داد، و به سرعت تند به دلیل حاشیههای ضعیف 2 از 5. برشهای ThERMO سریع و احتمالاً کمآسیبتر ارزیابی شدند، اما با لبههای دندانهدارتر، شاید به دلیل تغییر جهتهای تند در پیچهای تنگ.
از زبان خوک تا بیمار
نویسندگان دربارهٔ فاصله تا درمانگاه صریحاند. زبانها بافت مرده در دمای اتاق بودند، بیجریان خون و بیالتهاب؛ گرما در بدن زنده رفتار دیگری دارد. تنها یک نوع بافت و سه برش برای هر روش آزموده شد و ربات با جراح انسانی مقایسه نشد. همچنین برخلاف جراح، هرگز ابزار را بلند نمیکند یا عقب نمیکشد. گامهای بعدی پژوهش روی جسد و سپس روی بافت زنده خواهد بود — همراه با دوربینهای حرارتی کوچکتری که در جای عملهای واقعی جا شوند.