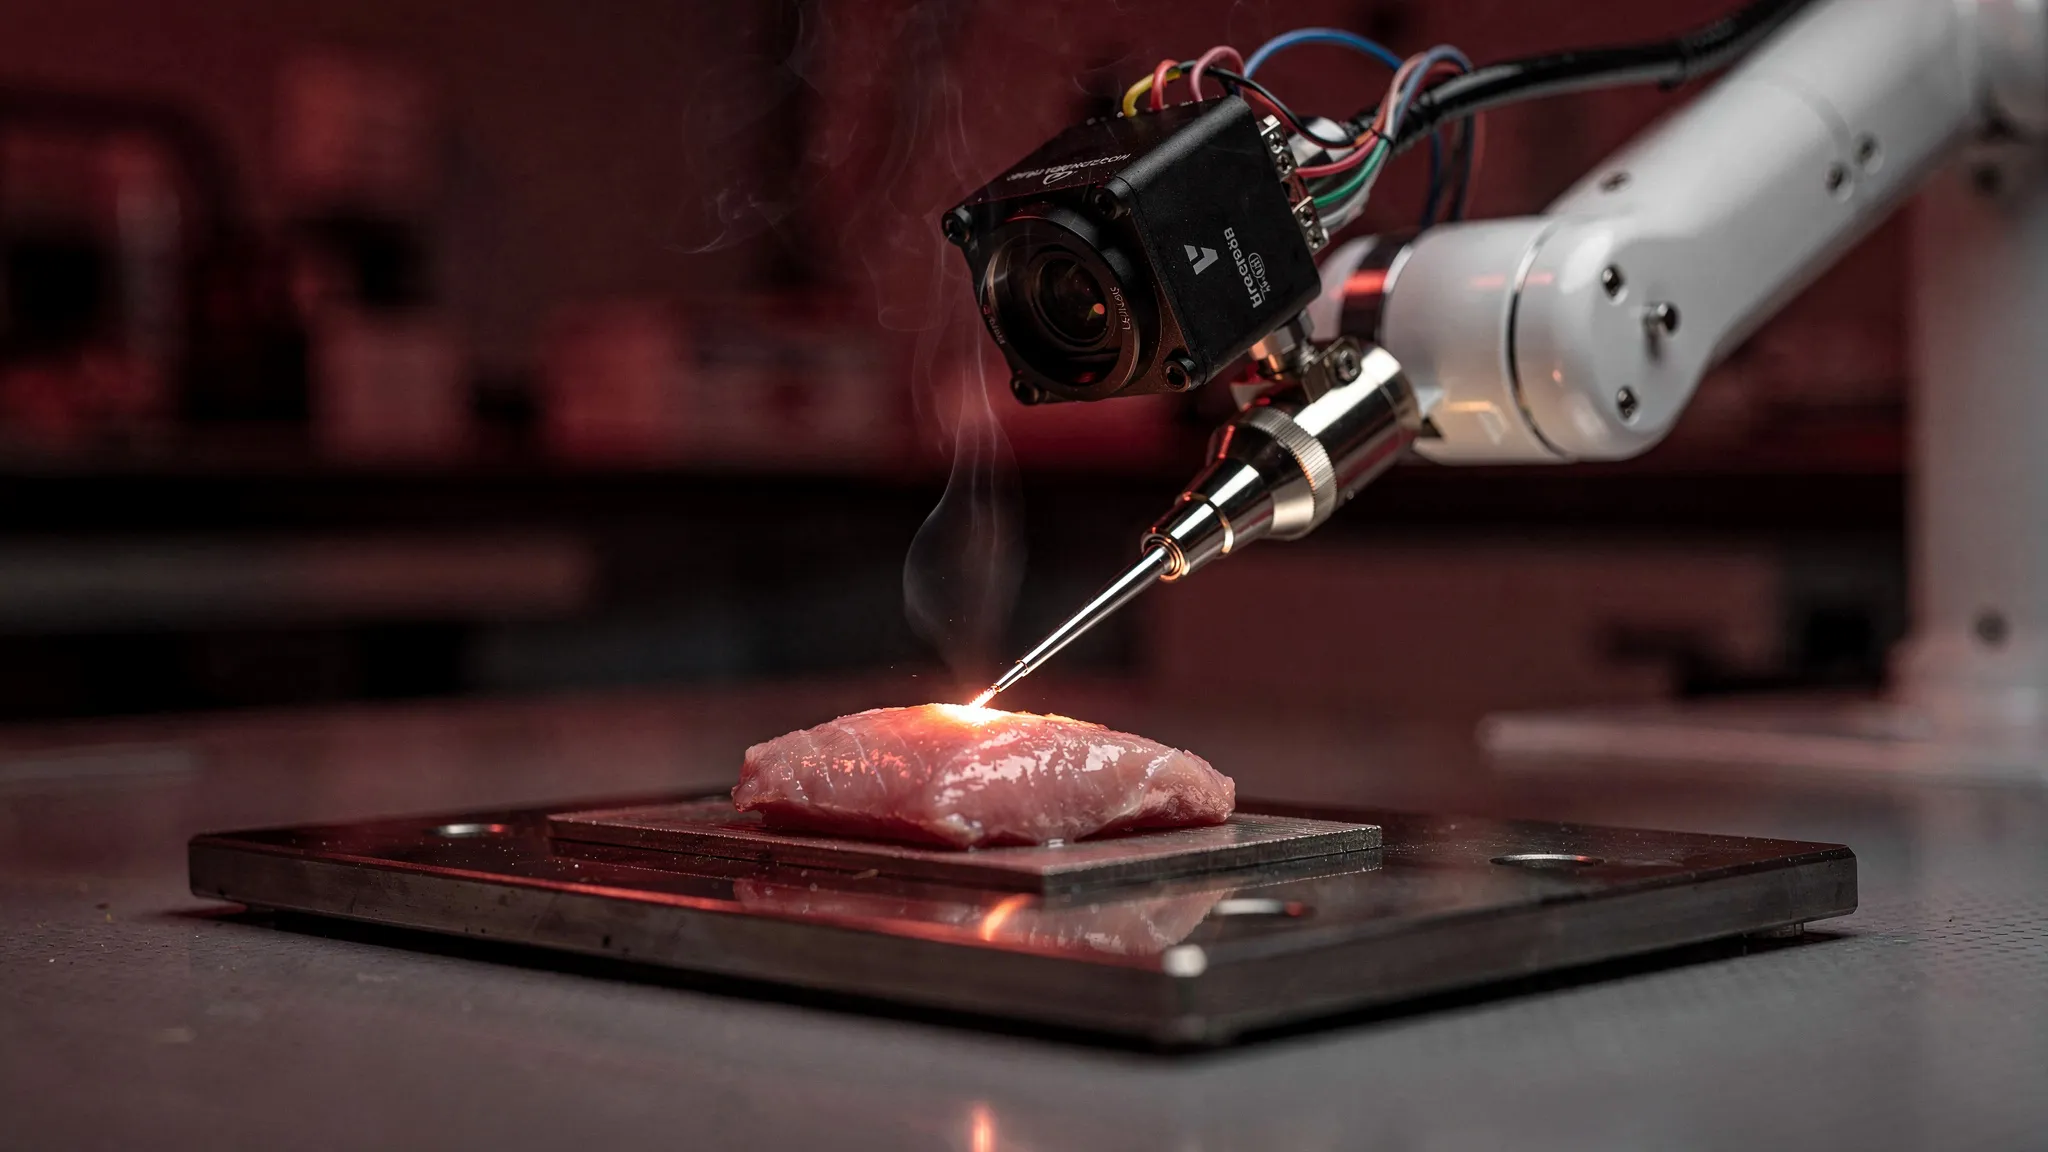
ایک جراحی روبوٹ جو اپنے ہی بلیڈ کی حرارت پر نظر رکھتا ہے
مقالے میں دیے گئے اعداد کے مطابق منہ کے کینسر — زبان، ہونٹ، گال — دنیا بھر میں ہر سال تقریباً 377,000 لوگوں کو متاثر کرتے ہیں اور 178,000 اموات کا سبب بنتے ہیں۔ جب رسولی پھیلی نہ ہو تو سرجری اکثر سب سے مؤثر علاج ہوتی ہے۔ زبان کے معاملے میں اس کا مطلب عموماً جزوی گلوسیکٹومی ہوتا ہے: رسولی کو اس کے گرد صحت مند بافت کے 5 ملی میٹر حاشیے کے ساتھ نکالنا۔ بہت پتلا حاشیہ کینسر کے خلیے پیچھے چھوڑ دینے کا خطرہ رکھتا ہے؛ بہت چوڑا حاشیہ صحت مند زبان نکال دیتا ہے اور صحت یابی کو مشکل بناتا ہے۔
حرارت، دو دھاری اوزار
کٹ عموماً الیکٹرو سرجری سے لگایا جاتا ہے: ایک آلہ بافت میں برقی رو گزارتا ہے، اسے گرم کرتا ہے تاکہ وہ آسانی سے الگ ہو اور کم خون بہے۔ رفتار ایک توازن کا کھیل ہے۔ بہت آہستہ چلیں تو حرارت صحت مند بافت میں پھیل جاتی ہے، اور ممکن ہے اس عصب کو نقصان پہنچائے جو زبان کو احساس دیتا ہے۔ بہت تیز چلیں تو بافت کافی نرم نہیں ہوتی: وہ اوزار میں اٹکتی ہے، شکل بگڑتی ہے، اور کٹ اپنے طے شدہ راستے سے ہٹ جاتا ہے۔
تجربہ کار سرجن دیکھتے ہوئے اپنی رفتار بدلتے رہتے ہیں۔ خودکار جراحی روبوٹ اب تک ایسا نہیں کرتے: وہ پہلے سے طے شدہ رفتار سے کاٹتے ہیں۔ پچھلے مطالعات سے معلوم ہوا کہ اس قسم کی روبوٹک کٹائی ہاتھ سے کٹائی کے مقابلے میں خلیوں کو زیادہ نقصان پہنچاتی ہے۔
نشتر پر ایک کیمرا
جانز ہاپکنز یونیورسٹی کے نوید ریازیات، جیریمی براؤن اور ان کے ساتھیوں نے اپنے ہی الگورتھم ThERMO پر کام آگے بڑھایا، جسے پہلے جیلز پر آزمایا گیا تھا۔ ایک چھوٹا تھرمل کیمرا روبوٹ کے بازو پر برقی نشتر کے پیچھے ساتھ ساتھ چلتا ہے۔ ہر فریم میں یہ ناپتا ہے کہ 60 °C سے زیادہ گرم ہونے والا علاقہ کتنا چوڑا ہو گیا ہے — وہ درجۂ حرارت جس پر بافت کے پروٹین ٹوٹ جاتے ہیں — اور اوزار کی نوک کتنی ایک طرف دھکیلی جا رہی ہے۔ روبوٹ مسلسل بافت کی خصوصیات کا اندازہ لگاتا ہے اور وہ رفتار چنتا ہے جو دونوں خطروں میں بہترین توازن رکھے: ایک طرف حرارتی نقصان، دوسری طرف اٹکنا۔ اسے نہ تربیتی ڈیٹا کی ضرورت ہے اور نہ آزمائش اور غلطی سے ترتیب دینے کی۔
ٹیم نے اسے سور کی زبانوں پر آزمایا، جو مصنفین کے مطابق انسانی زبانوں سے مشابہ ہیں۔ ہر زبان پر ایک فرضی رسولی کا نشان لگایا گیا جو ایک حقیقی مریض کی رسولی کے خاکے سے بنائی گئی تھی، اور روبوٹ کو اس کے گرد 5 ملی میٹر کاٹنا تھا۔ تین طریقوں کا موازنہ کیا گیا، ہر ایک تین زبانوں پر: 2 ملی میٹر فی سیکنڈ کی سست مقررہ رفتار، جو اب تک ان کا روبوٹ استعمال کرتا تھا؛ 7 ملی میٹر فی سیکنڈ کی تیز مقررہ رفتار، جو ایک ماہر سرجن پر ناپی گئی تھی؛ اور ThERMO۔ ایک ماہرِ امراضیات نے خوردبین کے نیچے بافت کا معائنہ کیا بغیر یہ جانے کہ کون سا طریقہ استعمال ہوا تھا۔
زبانوں نے کیا دکھایا
- درستگی۔ حاشیے کی غلطی — یعنی رسولی کے گرد حقیقت میں چھوڑے گئے صحت مند بافت کی چوڑائی اور ہدف کے 5 ملی میٹر کے درمیان فرق — ThERMO کے ساتھ اوسطاً 0.69 ملی میٹر رہی، جبکہ تیز رفتار پر 1.68 ملی میٹر — ایک واضح بہتری۔ سست رفتار (0.98 ملی میٹر) کے مقابلے میں فرق شماریاتی طور پر اہم نہیں تھا۔
- حرارتی نقصان۔ ThERMO کے ساتھ نقصان کٹ سے تقریباً 247 مائیکرومیٹر تک پھیلا، جبکہ سست رفتار پر 515 — تقریباً آدھا۔ تیز رفتار (294) ThERMO سے اہم طور پر مختلف نہیں تھی۔
- وقت۔ ThERMO نے فی کٹ 22 سیکنڈ لیے، تیز رفتار سے 20% زیادہ لیکن سست رفتار (52 سیکنڈ) سے کہیں کم۔
- گہرائی۔ کٹ کو زبان کی موٹائی میں بھی 5 ملی میٹر نیچے جانا تھا، جو پہلو کے حاشیے سے الگ ایک ہدایت تھی؛ ThERMO اس کے سب سے قریب پہنچا (4.1 ملی میٹر)۔ زیادہ گہرے کٹوں نے تھوڑا زیادہ حرارتی نقصان کیا۔
لہٰذا مقالے کے نمایاں اعداد — 52% تک کم حرارتی نقصان، 59% تک بہتر درستگی — دو مختلف موازنوں سے آتے ہیں۔ کوئی بھی مقررہ رفتار دونوں پہلوؤں پر اچھی نہیں رہی؛ ThERMO ہر ایک پر معقول حد تک اچھا رہا۔
سر اور گردن کے ایک سرجن نے، جنہیں طریقہ معلوم نہیں تھا، ThERMO اور سست رفتار دونوں کو 5 میں سے 4 نمبر دیے، اور تیز رفتار کو اس کے خراب حاشیوں کی وجہ سے 5 میں سے 2۔ ThERMO کے کٹوں کو تیز اور ممکنہ طور پر کم نقصان دہ قرار دیا گیا، لیکن زیادہ کھردرے کناروں کے ساتھ، شاید تنگ موڑوں پر سمت کی اچانک تبدیلیوں کی وجہ سے۔
سور کی زبان سے مریض تک
مصنفین کلینک تک کے فاصلے کے بارے میں صاف بات کرتے ہیں۔ زبانیں کمرے کے درجۂ حرارت پر مردہ بافت تھیں، بغیر خون کے بہاؤ اور بغیر سوزش کے؛ زندہ جسم میں حرارت مختلف طرح برتاؤ کرتی ہے۔ صرف ایک قسم کی بافت اور ہر طریقے کے لیے تین کٹ آزمائے گئے، اور روبوٹ کا موازنہ کسی انسانی سرجن سے نہیں کیا گیا۔ سرجن کے برعکس یہ اوزار کو کبھی اٹھاتا ہے نہ پیچھے ہٹاتا ہے۔ اگلے مرحلے میں لاشوں پر، پھر زندہ بافت پر مطالعات ہوں گے — ساتھ ہی ایسے چھوٹے تھرمل کیمرے بھی جو وہاں سما سکیں جہاں حقیقی آپریشن ہوتے ہیں۔