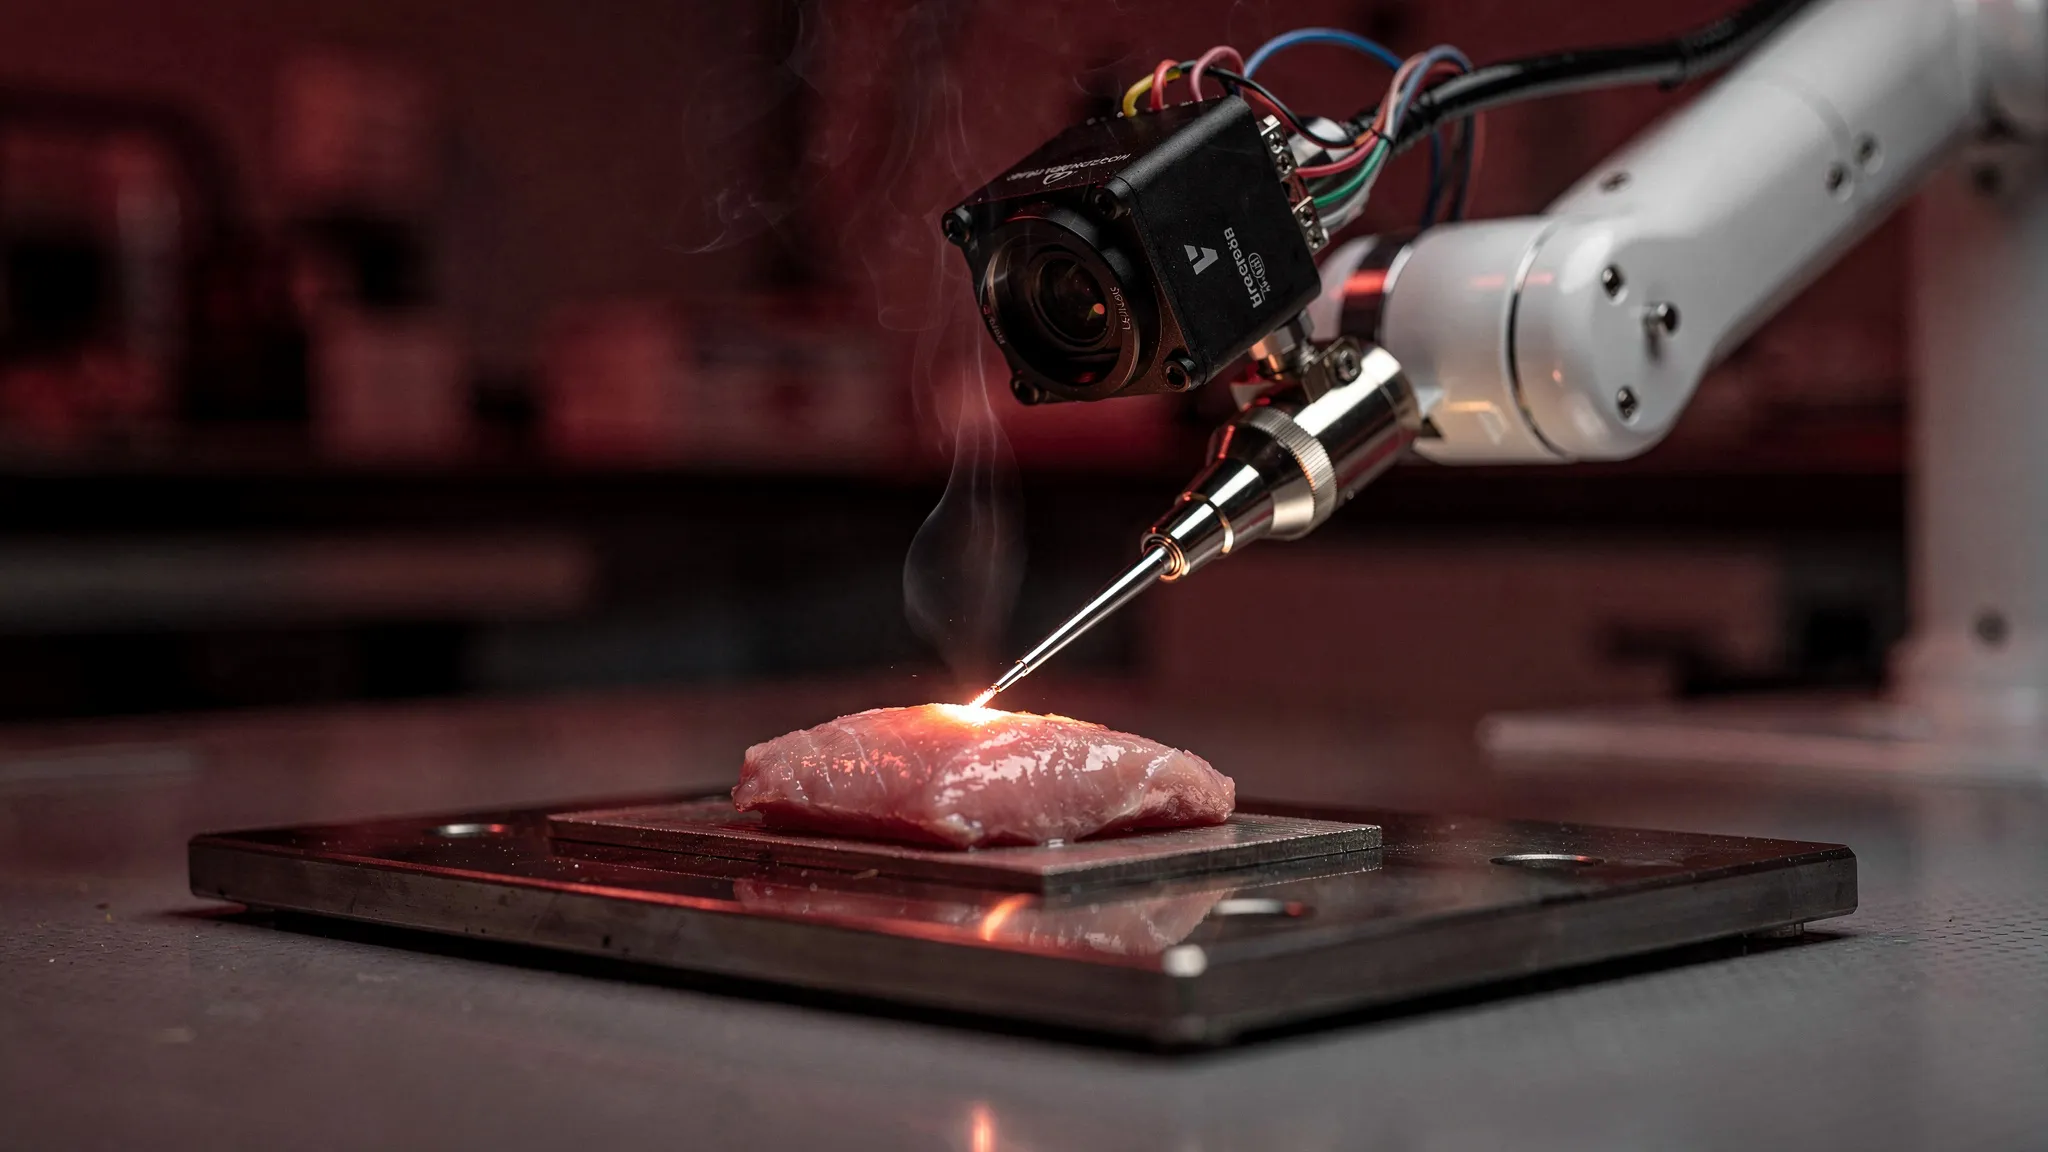
UN ROBOT QUIRÚRGICO QUE VIGILA EL CALOR DE SU PROPIA HOJA
Los cánceres de la boca —lengua, labios, mejillas— afectan a unas 377.000 personas al año en todo el mundo y causan 178.000 muertes, según las cifras citadas en el artículo. Cuando el tumor no se ha extendido, la cirugía suele ser el tratamiento más eficaz. En la lengua, eso suele significar una glosectomía parcial: extirpar el tumor con un margen de 5 milímetros de tejido sano a su alrededor. Un margen demasiado estrecho corre el riesgo de dejar células cancerosas; uno demasiado ancho elimina lengua sana y dificulta la recuperación.
El calor, una herramienta de doble filo
El corte suele hacerse con electrocirugía: un instrumento hace pasar corriente eléctrica por el tejido y lo calienta para que se separe con facilidad y sangre menos. La velocidad es un ejercicio de equilibrio. Si se avanza demasiado despacio, el calor se propaga al tejido sano y puede dañar el nervio que da sensibilidad a la lengua. Si se avanza demasiado deprisa, el tejido no se ablanda lo suficiente: se engancha en la herramienta, se deforma y el corte se desvía de su trayectoria prevista.
Los cirujanos experimentados ajustan la velocidad mientras observan. Los robots quirúrgicos autónomos, hasta ahora, no: cortan a una velocidad elegida de antemano. Estudios anteriores encontraron que este tipo de corte robótico causa más daño celular que el corte a mano.
Una cámara en el bisturí
Naveed Riaziat, Jeremy Brown y sus colegas de la Universidad Johns Hopkins partieron de su propio algoritmo, ThERMO, probado antes en geles. Una pequeña cámara térmica va montada en el brazo robótico, detrás del bisturí eléctrico. En cada fotograma mide cuánto se ha ensanchado la zona calentada por encima de 60 °C —la temperatura a la que se descomponen las proteínas del tejido— y cuánto se está desplazando la punta de la herramienta. El robot estima continuamente las propiedades del tejido y elige la velocidad que mejor equilibra los dos riesgos: el daño térmico por un lado y el enganche por otro. No necesita datos de entrenamiento ni ajustes por ensayo y error.
El equipo lo probó en lenguas de cerdo, que según los autores se parecen a las humanas. En cada una se marcó un tumor virtual, trazado a partir del contorno del tumor de un paciente real, y el robot tenía que cortar a 5 milímetros a su alrededor. Se compararon tres métodos, cada uno en tres lenguas: una velocidad fija lenta de 2 mm/s, usada hasta ahora por su robot; una velocidad fija rápida de 7 mm/s, medida en un cirujano experto; y ThERMO. Un patólogo examinó el tejido al microscopio sin saber qué método se había usado.
Lo que mostraron las lenguas
- Precisión. El error de margen —la diferencia entre la anchura de tejido sano que realmente queda alrededor del tumor y los 5 milímetros buscados— fue en promedio de 0,69 mm con ThERMO, frente a 1,68 mm a la velocidad rápida: una mejora clara. Frente a la velocidad lenta (0,98 mm), la diferencia no fue estadísticamente significativa.
- Daño térmico. Con ThERMO, el daño se extendió unos 247 micrómetros desde el corte, frente a 515 a la velocidad lenta: aproximadamente la mitad. La velocidad rápida (294) no fue significativamente distinta de ThERMO.
- Tiempo. ThERMO tardó 22 segundos por corte, un 20 % más que la velocidad rápida pero mucho menos que la lenta (52 segundos).
- Profundidad. El corte también tenía que bajar 5 milímetros en el grosor de la lengua, un objetivo distinto del margen lateral; ThERMO fue el que más se acercó (4,1 mm). Los cortes más profundos causaron algo más de daño térmico.
Las cifras destacadas del artículo —hasta un 52 % menos de daño térmico, hasta un 59 % más de precisión— proceden, por tanto, de dos comparaciones distintas. Ninguna velocidad fija salió bien parada en ambos aspectos; ThERMO lo hizo razonablemente bien en cada uno.
Un cirujano de cabeza y cuello, que tampoco sabía qué método se había usado, dio un 4 sobre 5 tanto a ThERMO como a la velocidad lenta, y un 2 sobre 5 a la velocidad rápida por sus malos márgenes. Los cortes de ThERMO se consideraron rápidos y potencialmente menos dañinos, pero con bordes más irregulares, quizá por cambios bruscos de orientación en las curvas cerradas.
De la lengua de cerdo al paciente
Los autores son explícitos sobre la distancia que los separa de la clínica. Las lenguas eran tejido muerto a temperatura ambiente, sin flujo sanguíneo ni inflamación; el calor se comporta de otra manera en un cuerpo vivo. Solo se probó un tipo de tejido y tres cortes por método, y el robot no se comparó con un cirujano humano. A diferencia de un cirujano, además, nunca levanta la herramienta ni retrocede. Los siguientes pasos serían estudios en cadáveres y después en tejido vivo, junto con cámaras térmicas más pequeñas que quepan donde se realizan las operaciones reales.